Nieuws & analyse
Wat gebeurt er
in robotica?
Nieuwe robots, praktijkproeven en stappen naar levering. We volgen de ontwikkelingen en kijken wat ze betekenen voor het werk op jouw locatie.
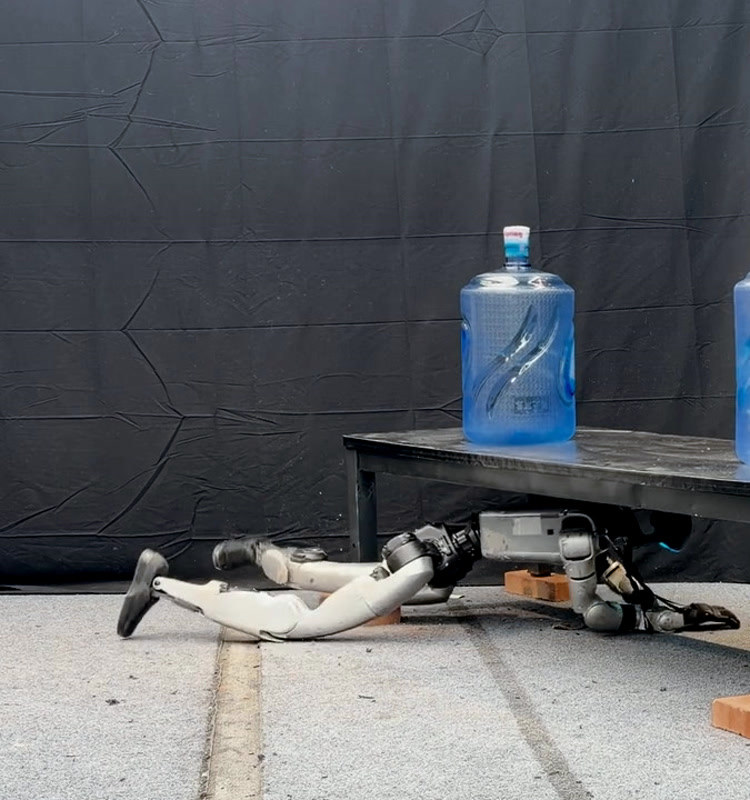
ROOF helpt G1 opstaan onder een tafel
De fysieke robot herstelt in 95 van 150 pogingen met obstakels. Vooral vastgeraakte armen blijven een probleem.
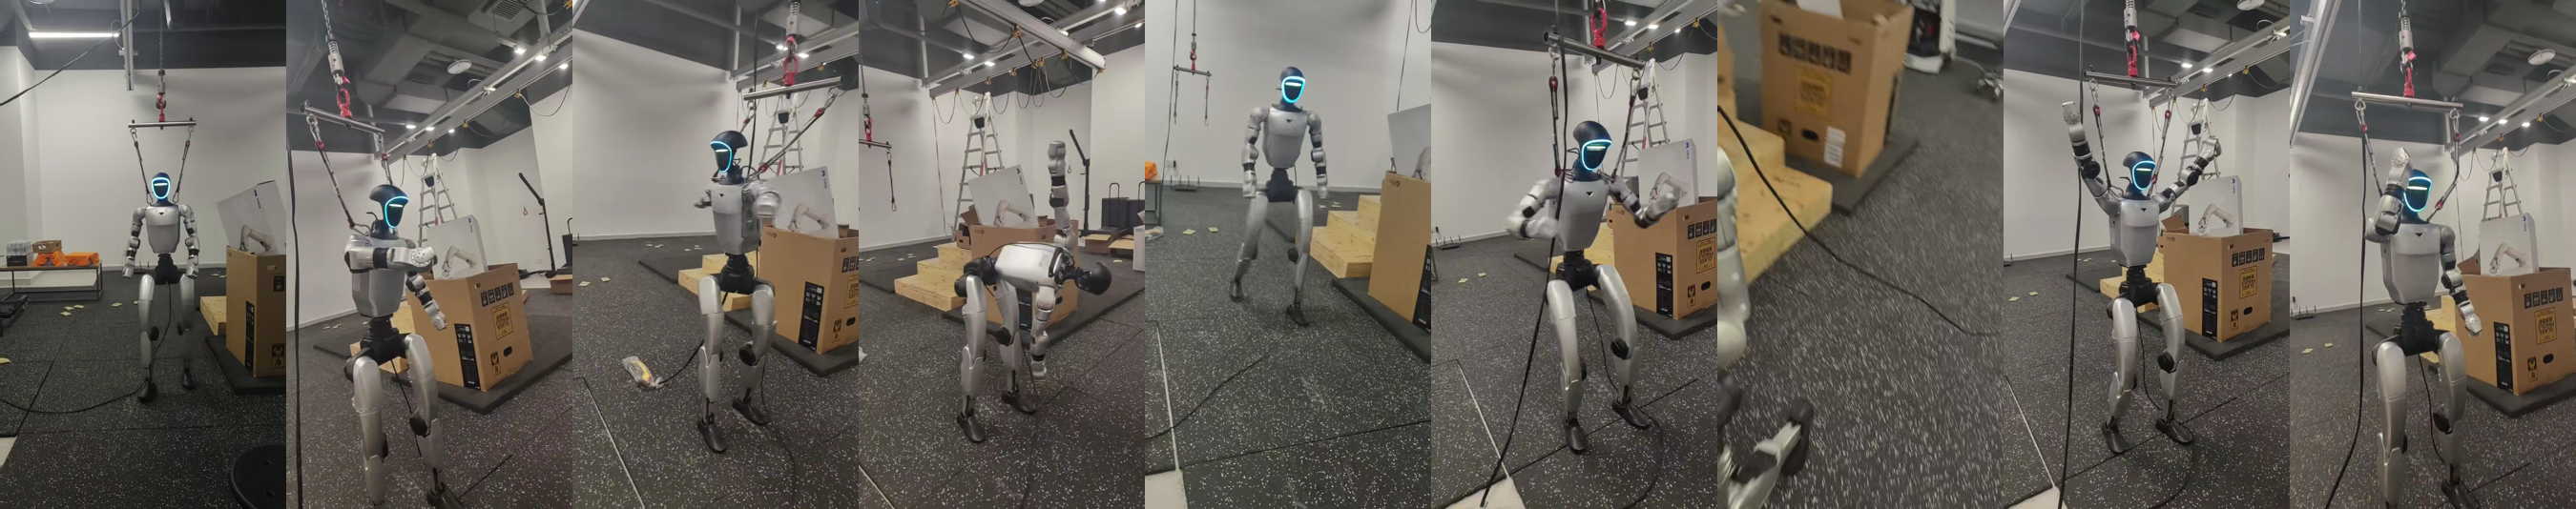
DiffWBC test nieuwe bewegingsbesturing op G1
Negen bewegingen zijn elk drie keer op de fysieke robot uitgevoerd. Het aanpassen aan obstakels is in simulatie onderzocht.
REA verdeelt een taak over taalmodel en robotbesturing
G1 loopt naar een stoel en duwt die weg. De proef gebruikt bestaande bewegingen, camera’s en een draagconstructie.
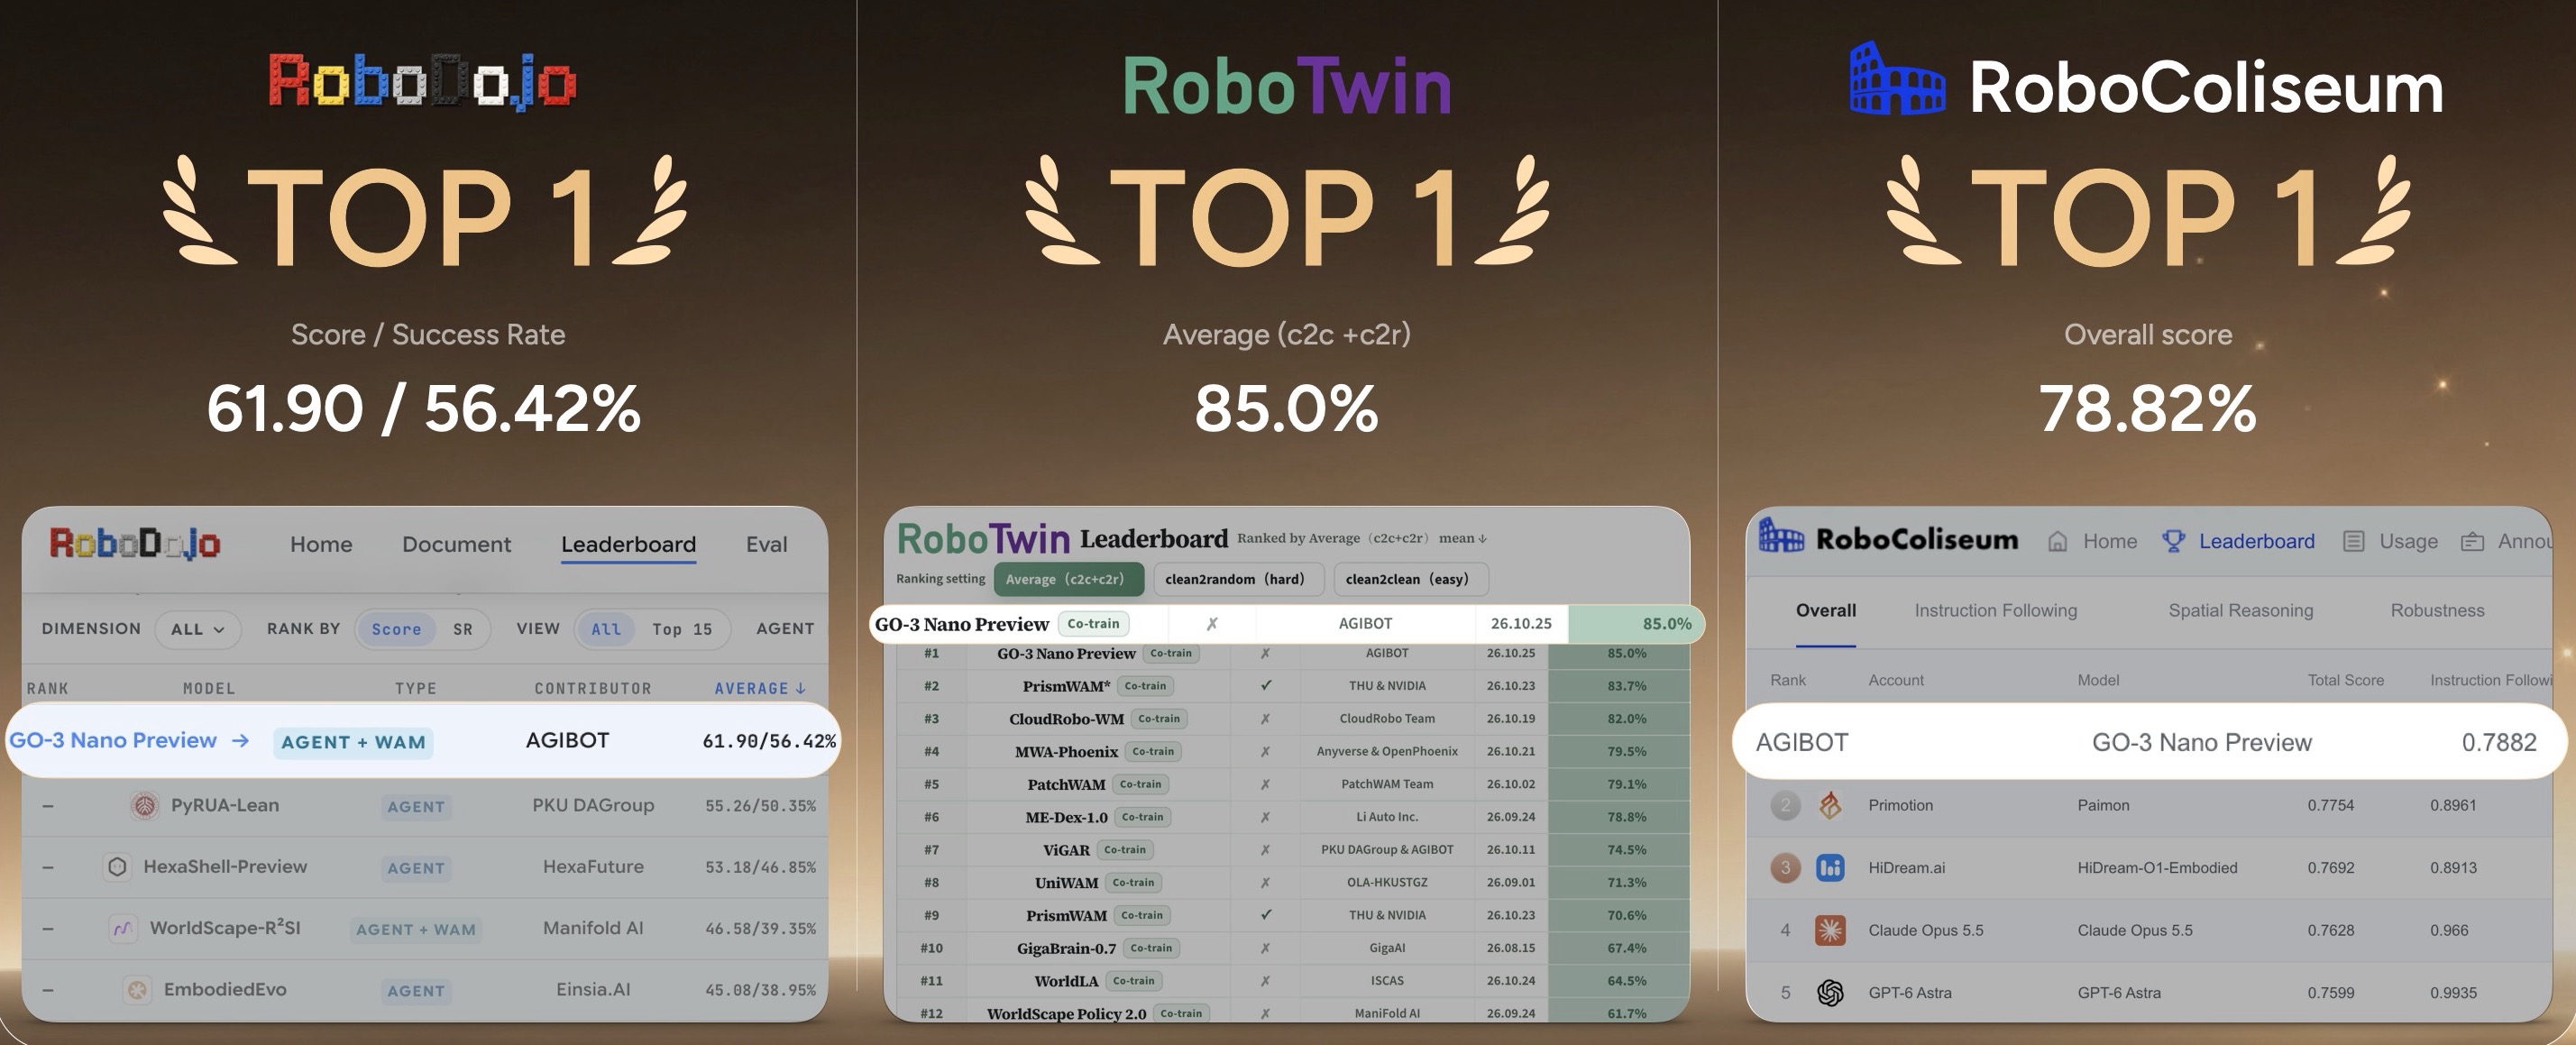
AGIBOT toont GO-3 Preview en plant openbare broncode
Het model moet ook na inzet verder leren. De beschreven winkelproef gebruikt Genie G2.
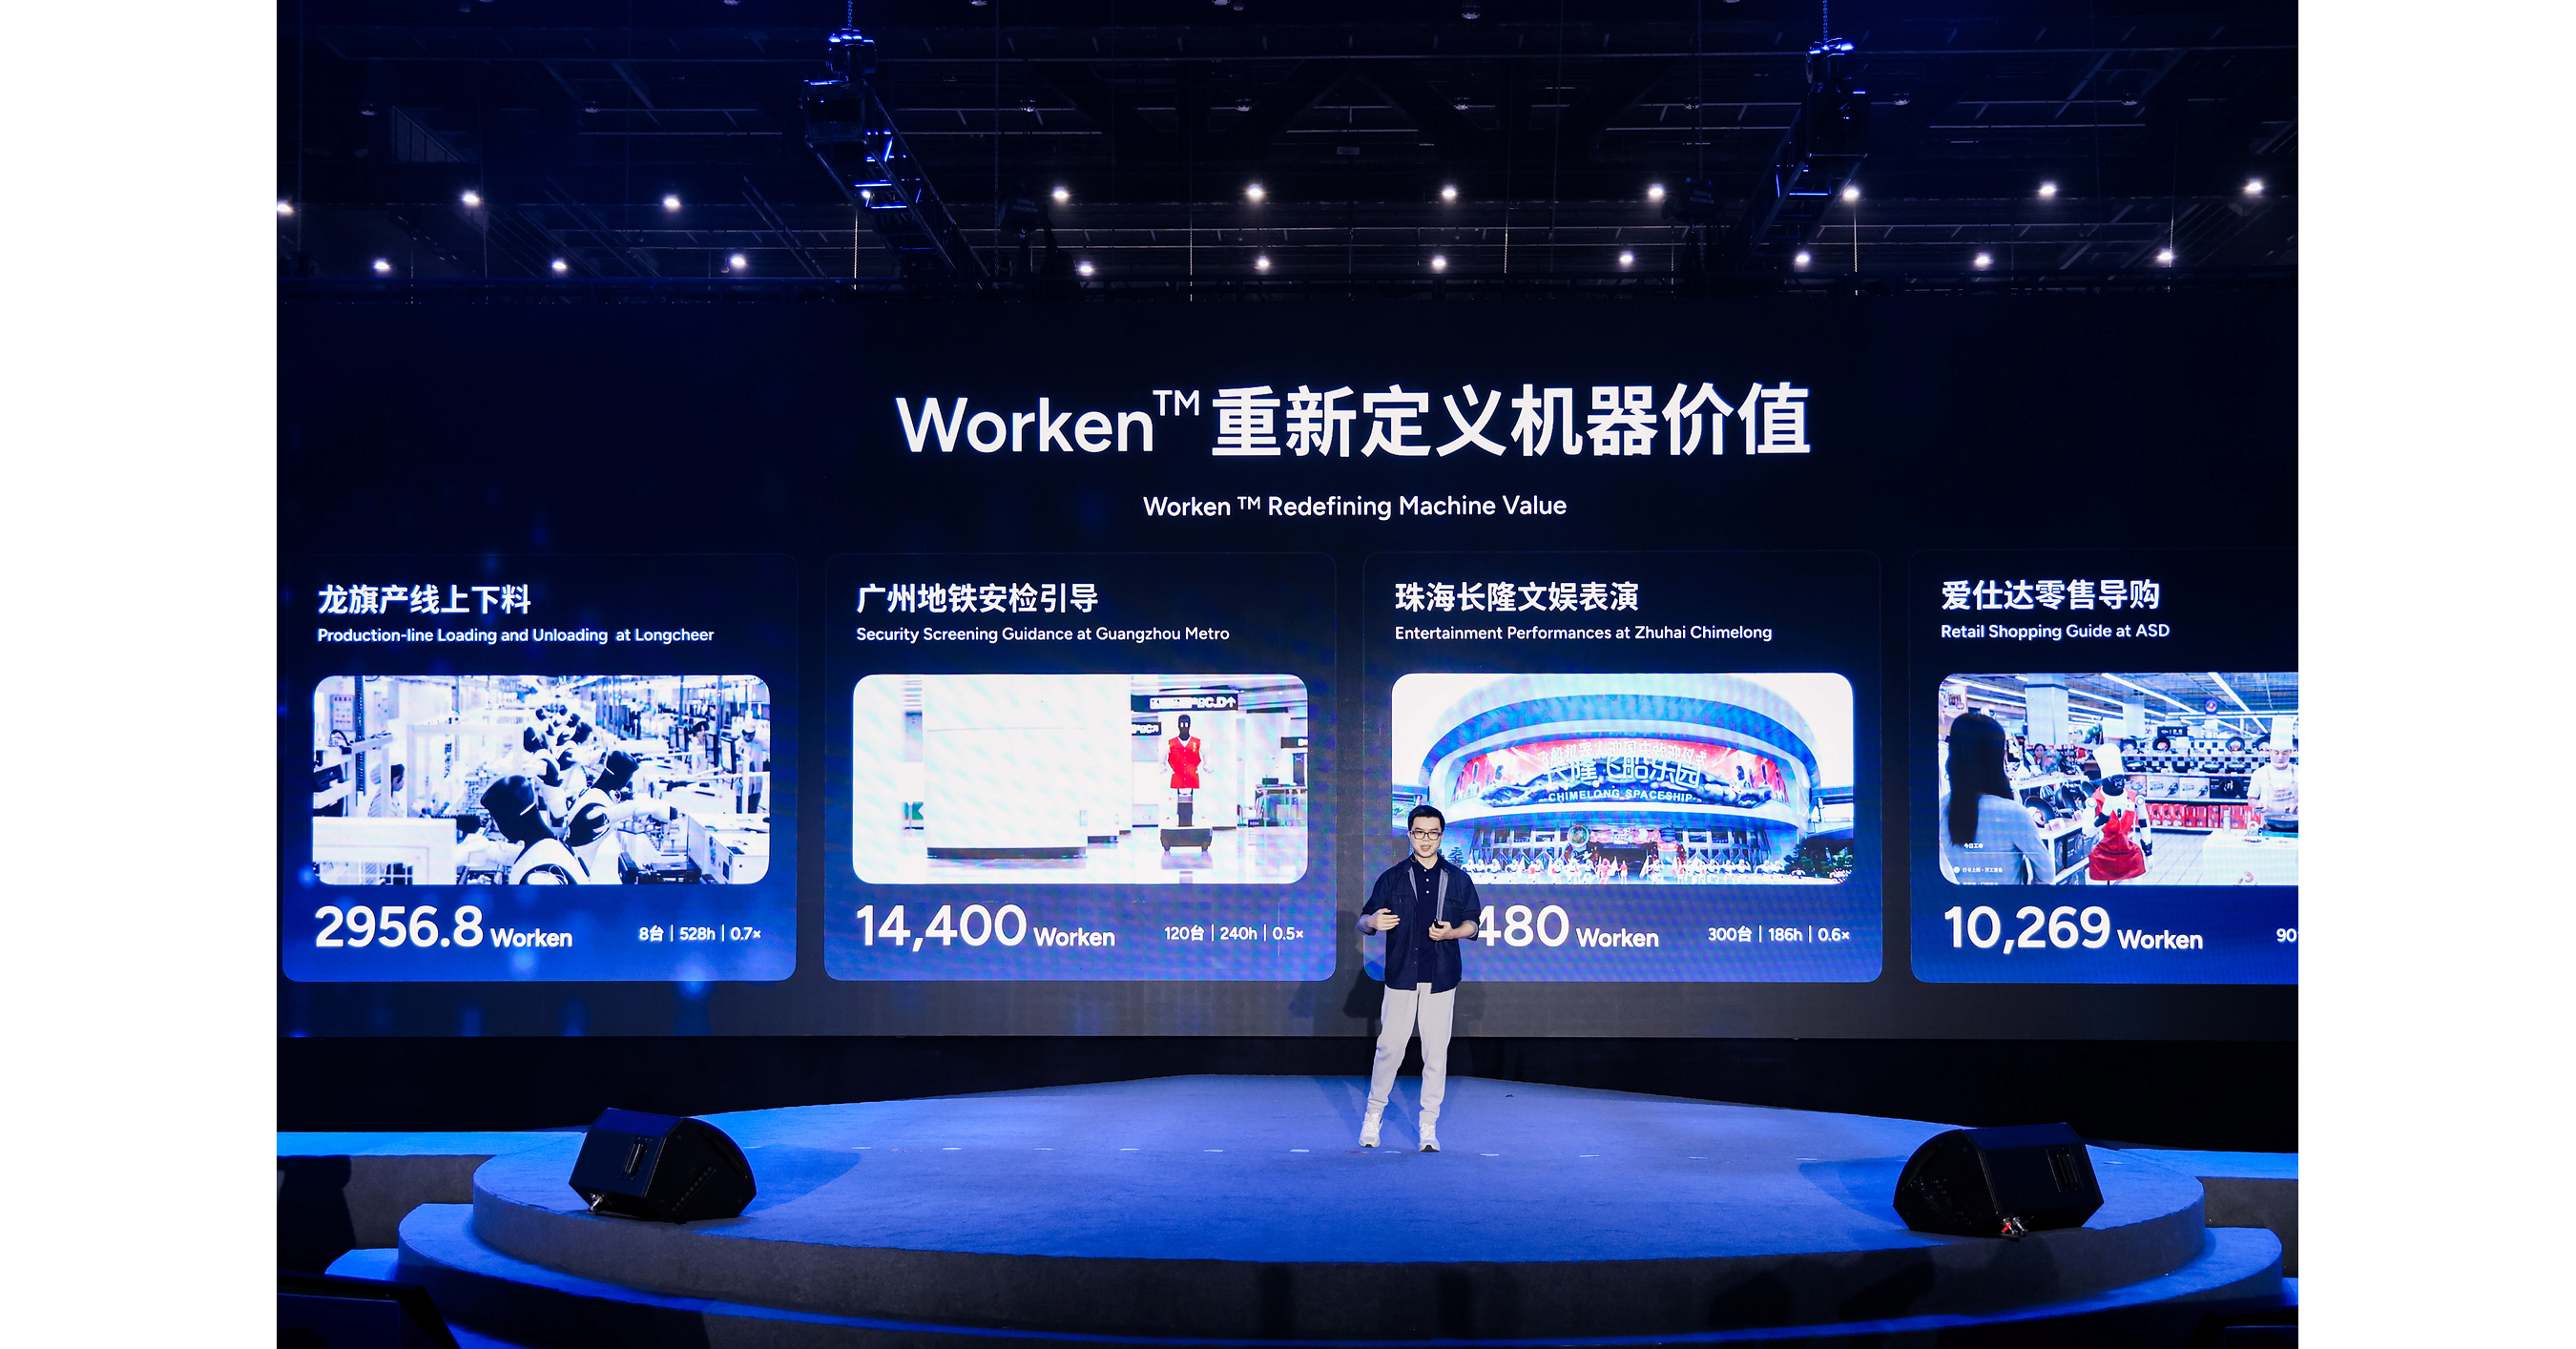
AGIBOT wil nuttig robotwerk meetbaar maken met Worken
De voorgestelde maat combineert actieve robots, autonome werkuren en bruikbare opbrengst per taak.
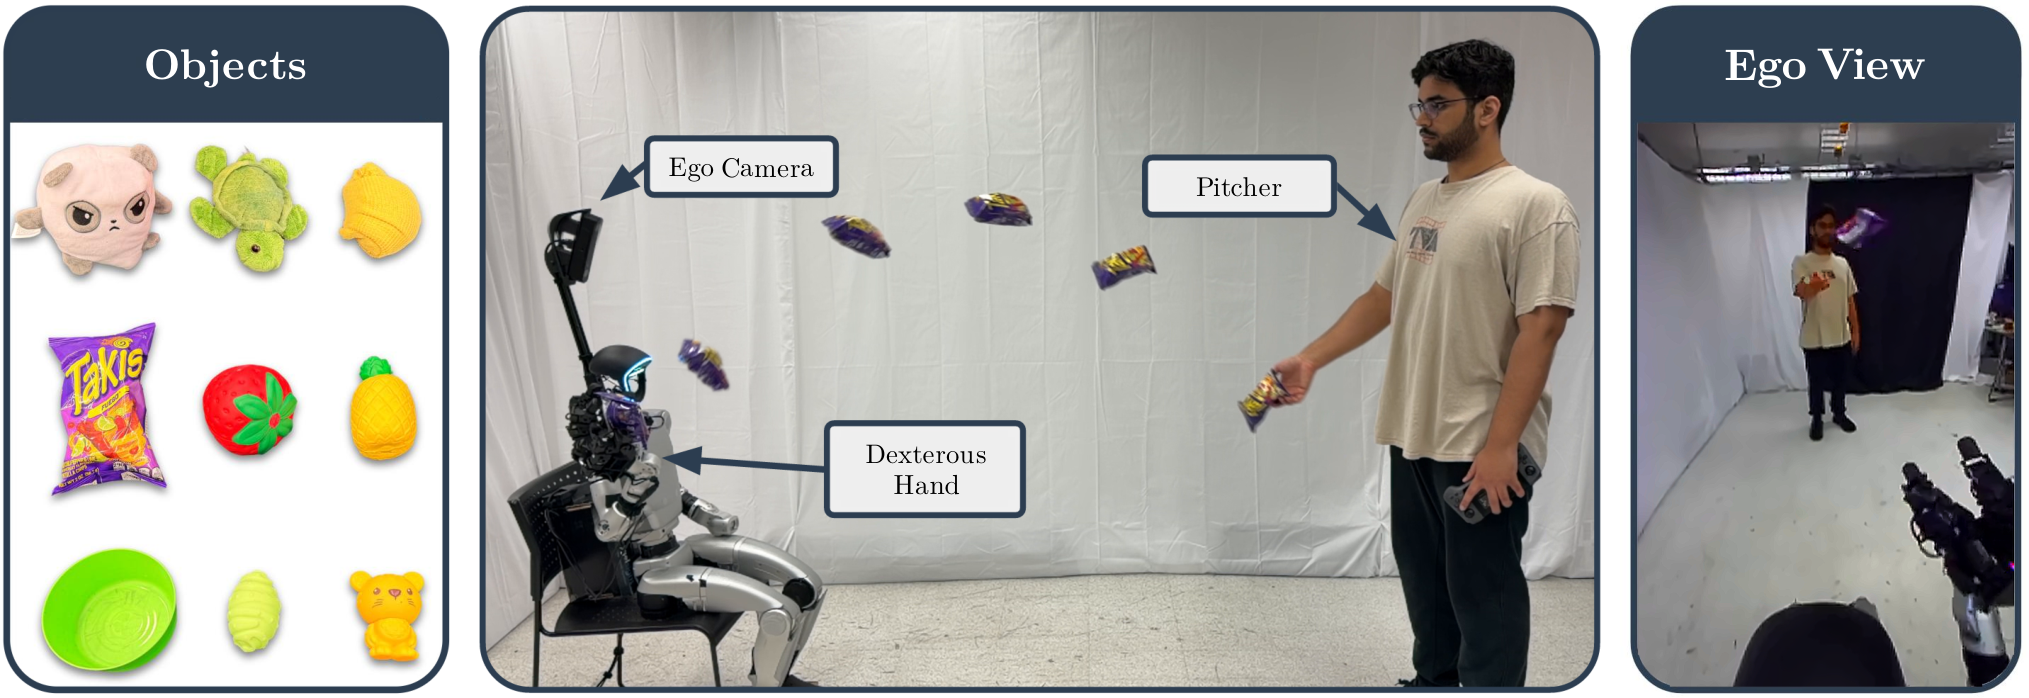
Zittende G1 vangt onbekende voorwerpen met een aangepaste hand
Catch It All! gebruikt één camera. In de fysieke proeven lukt iets meer dan een derde van de vangpogingen.
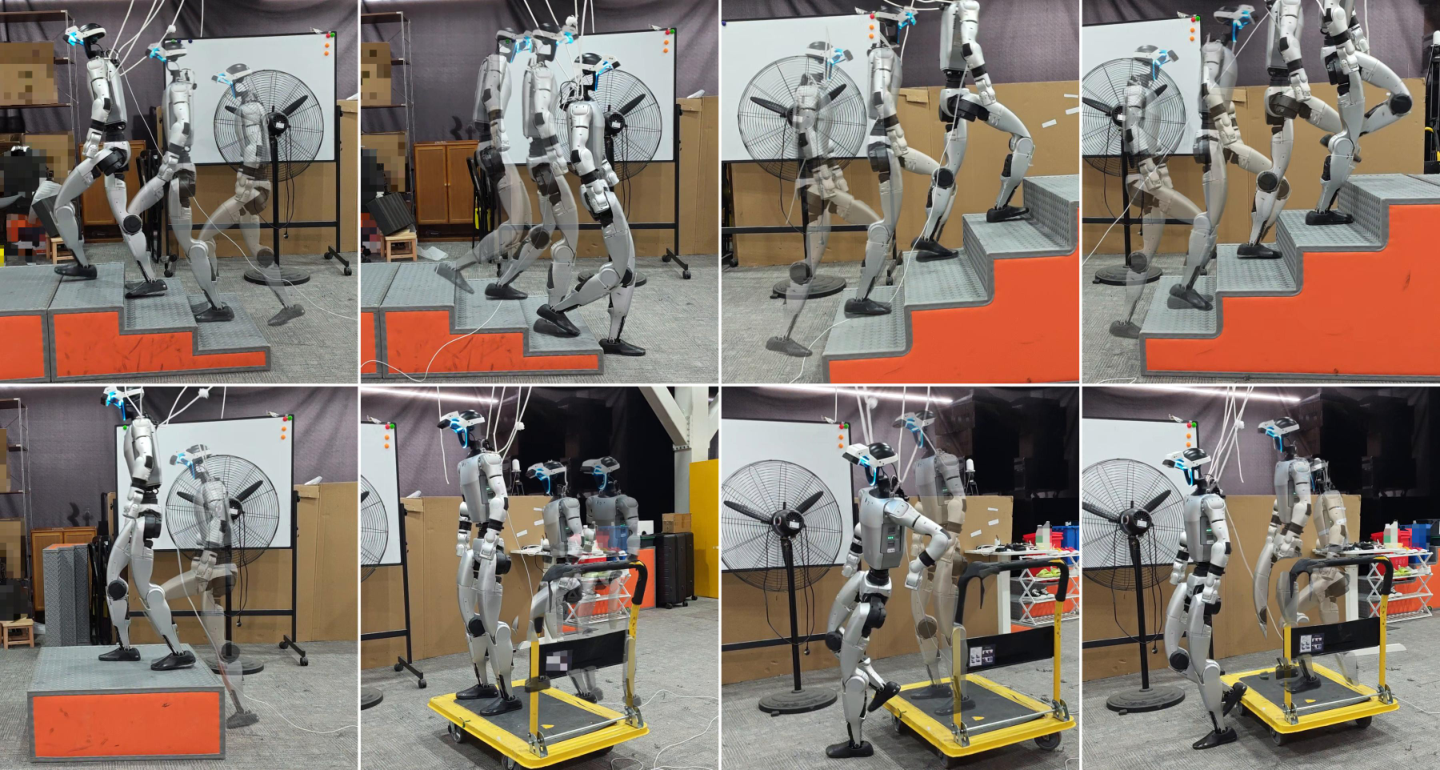
GRAFT helpt G1 over opstappen met behoud van zijn basisbesturing
Een extra regelmodule past de beenbewegingen aan op de ondergrond. De fysieke proeven gebruiken dieptewaarneming op de robot.
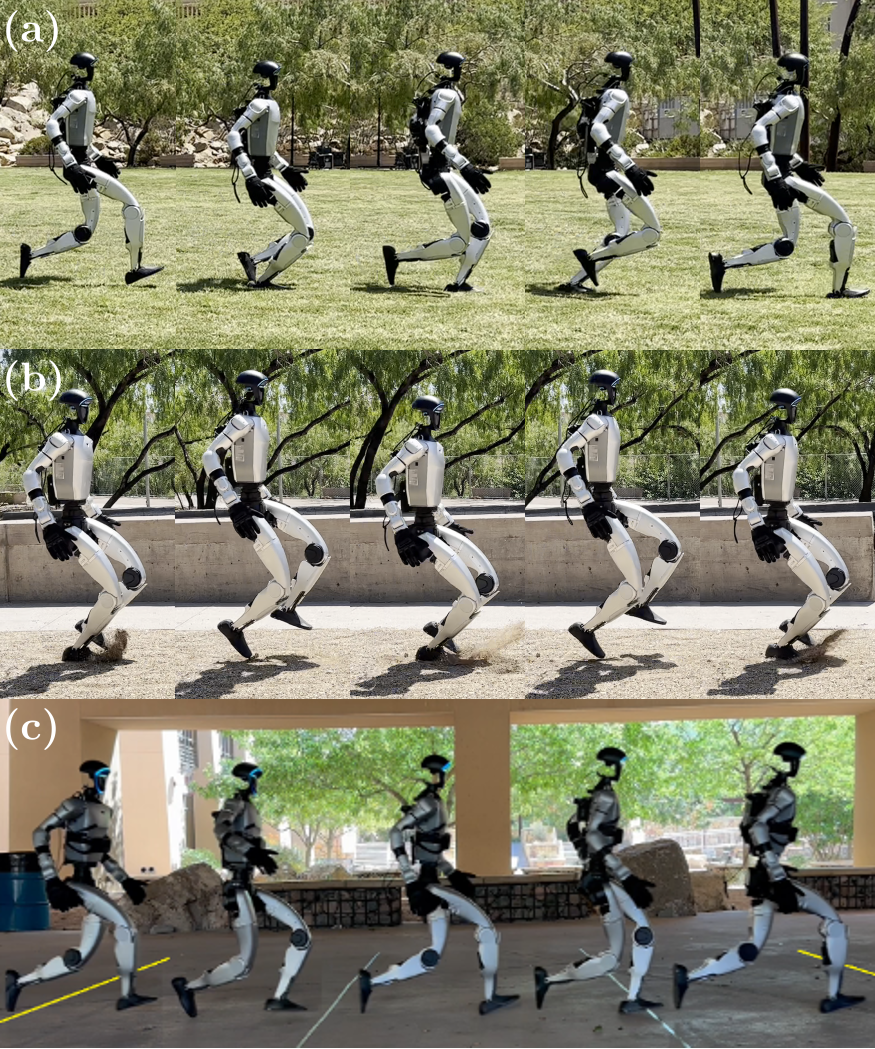
FORGE laat G1 lopen en hinkelen met één besturing
De onderzoekers meten 2,8 m/s op de fysieke G1. De hogere snelheid van 4 m/s blijft een simulatieproef.
ActiveAlign helpt G1 knoppen en schuiven nauwkeuriger bedienen
Handbewegingen verbeteren de camerakalibratie. Een aangepaste tastvinger helpt bij kleine contactbewegingen.
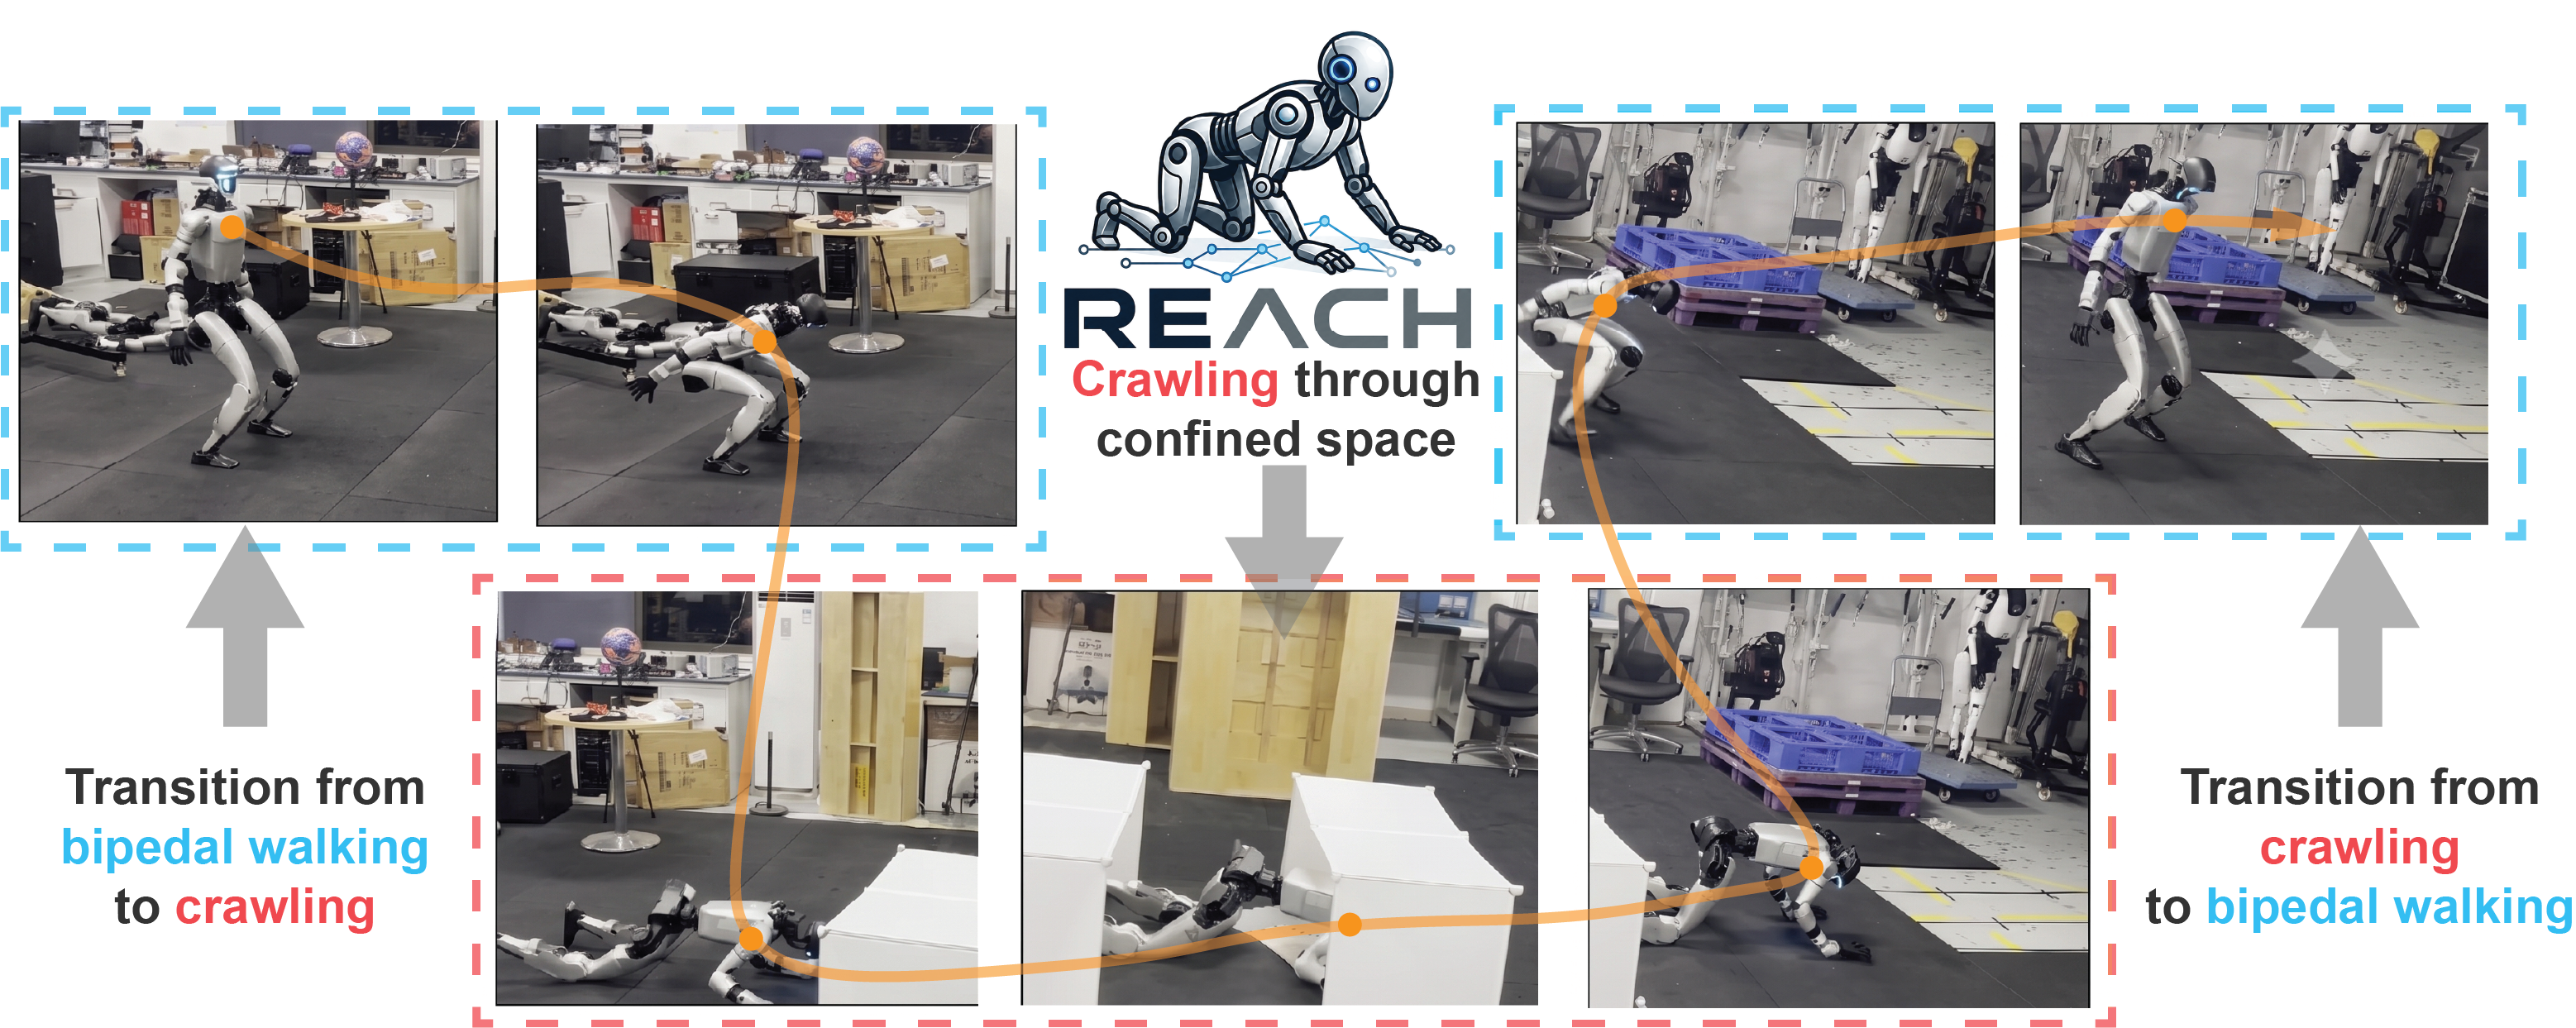
REACH laat G1 wisselen tussen lopen en kruipen
De fysieke robot passeert in het lab een doorgang van 40 cm. Een LiDAR-planner kiest route en houding.
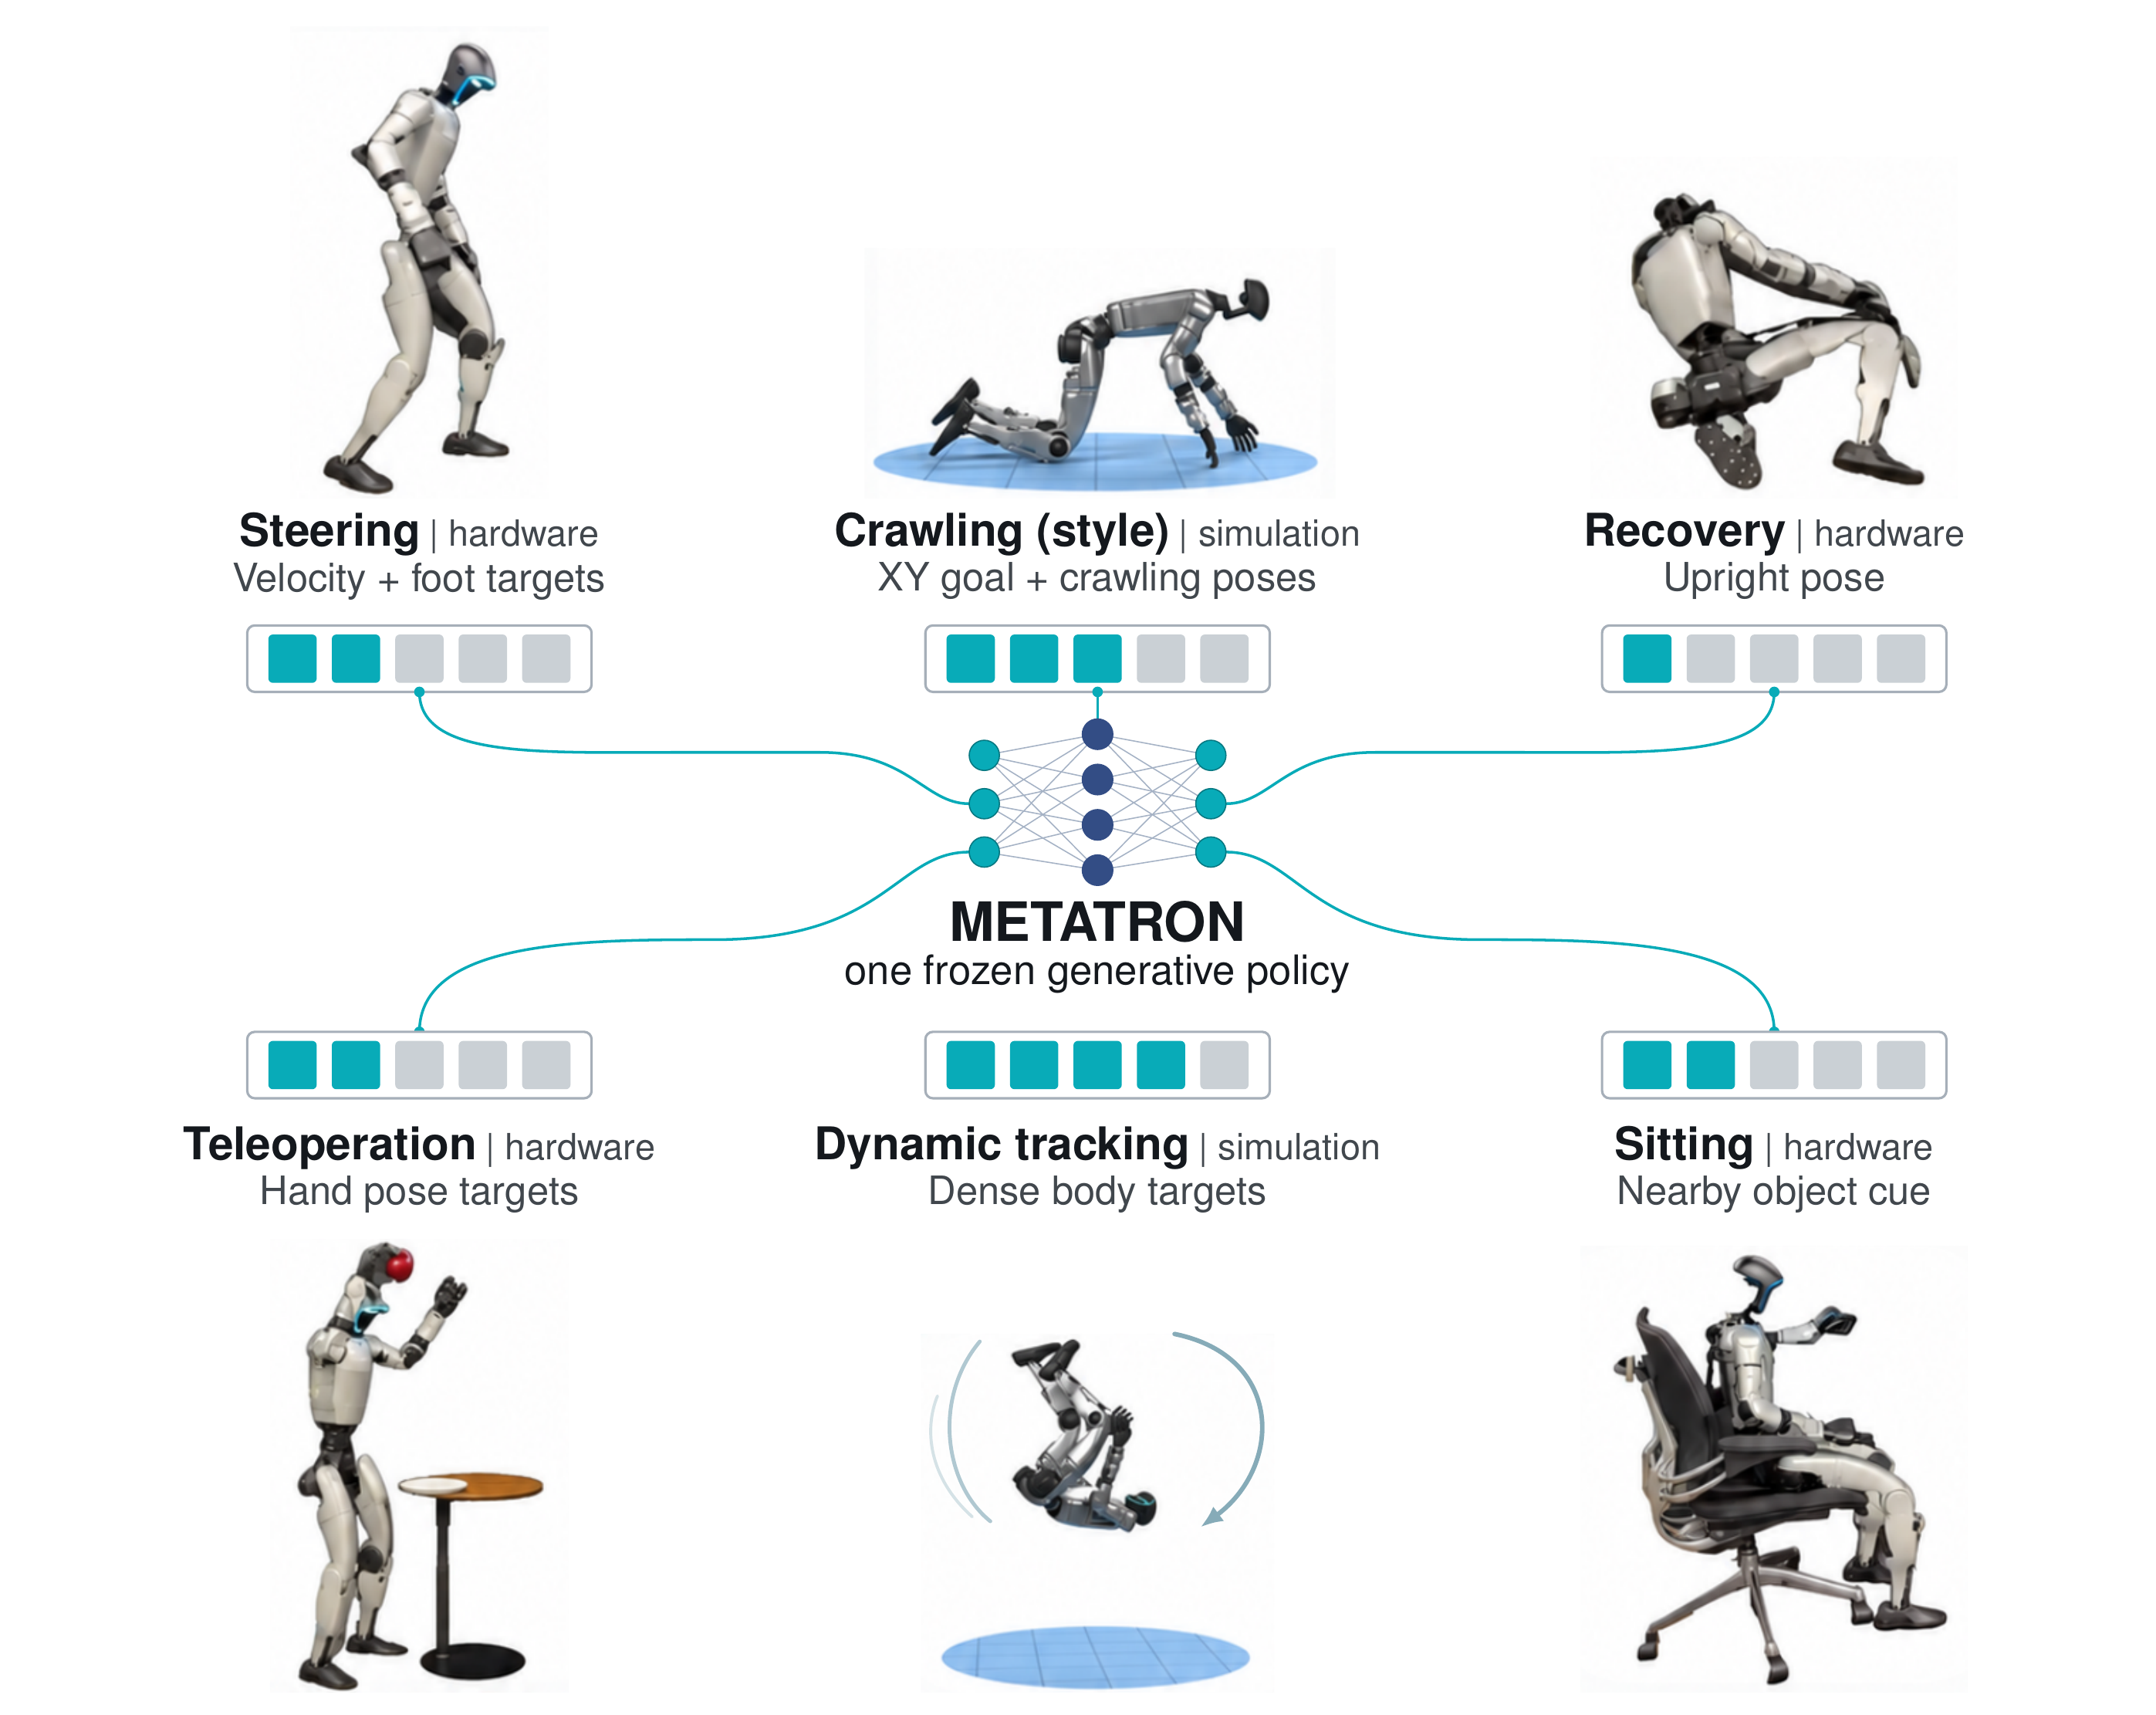
Metatron gebruikt één G1-basisbesturing voor meerdere vaardigheden
NVIDIA-onderzoek toont lopen, opstaan en bediend grijpen op G1. Acrobatische proeven gebeuren in simulatie.
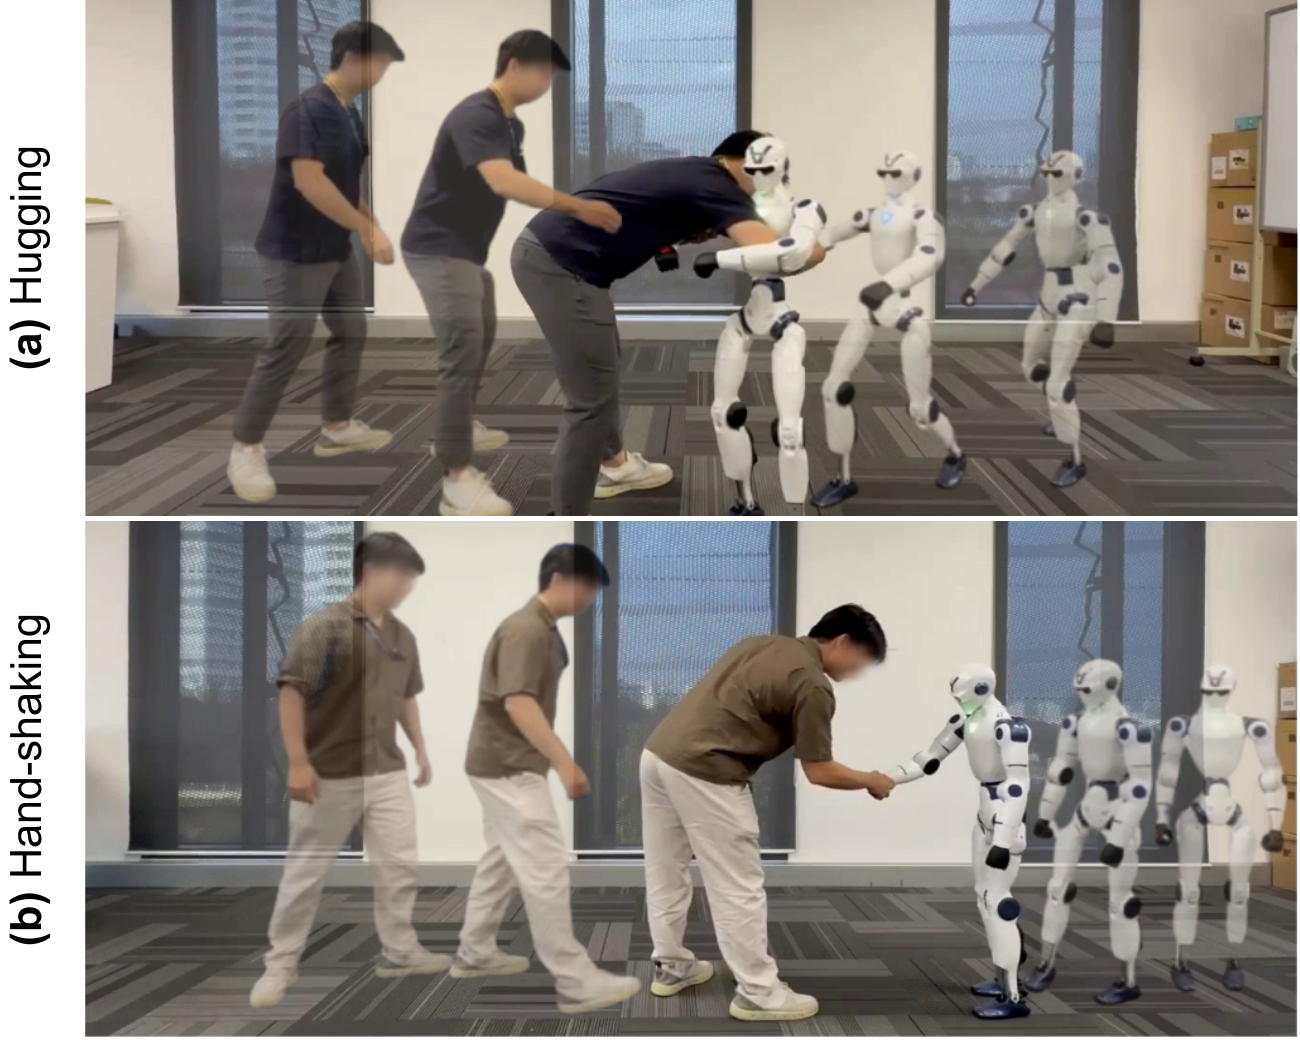
HumiMimic zet menselijke interacties om naar R1-bewegingen
De onderzoekers tonen handenschudden en omarmen in het lab. De robot speelt vooraf bepaalde bewegingen af.
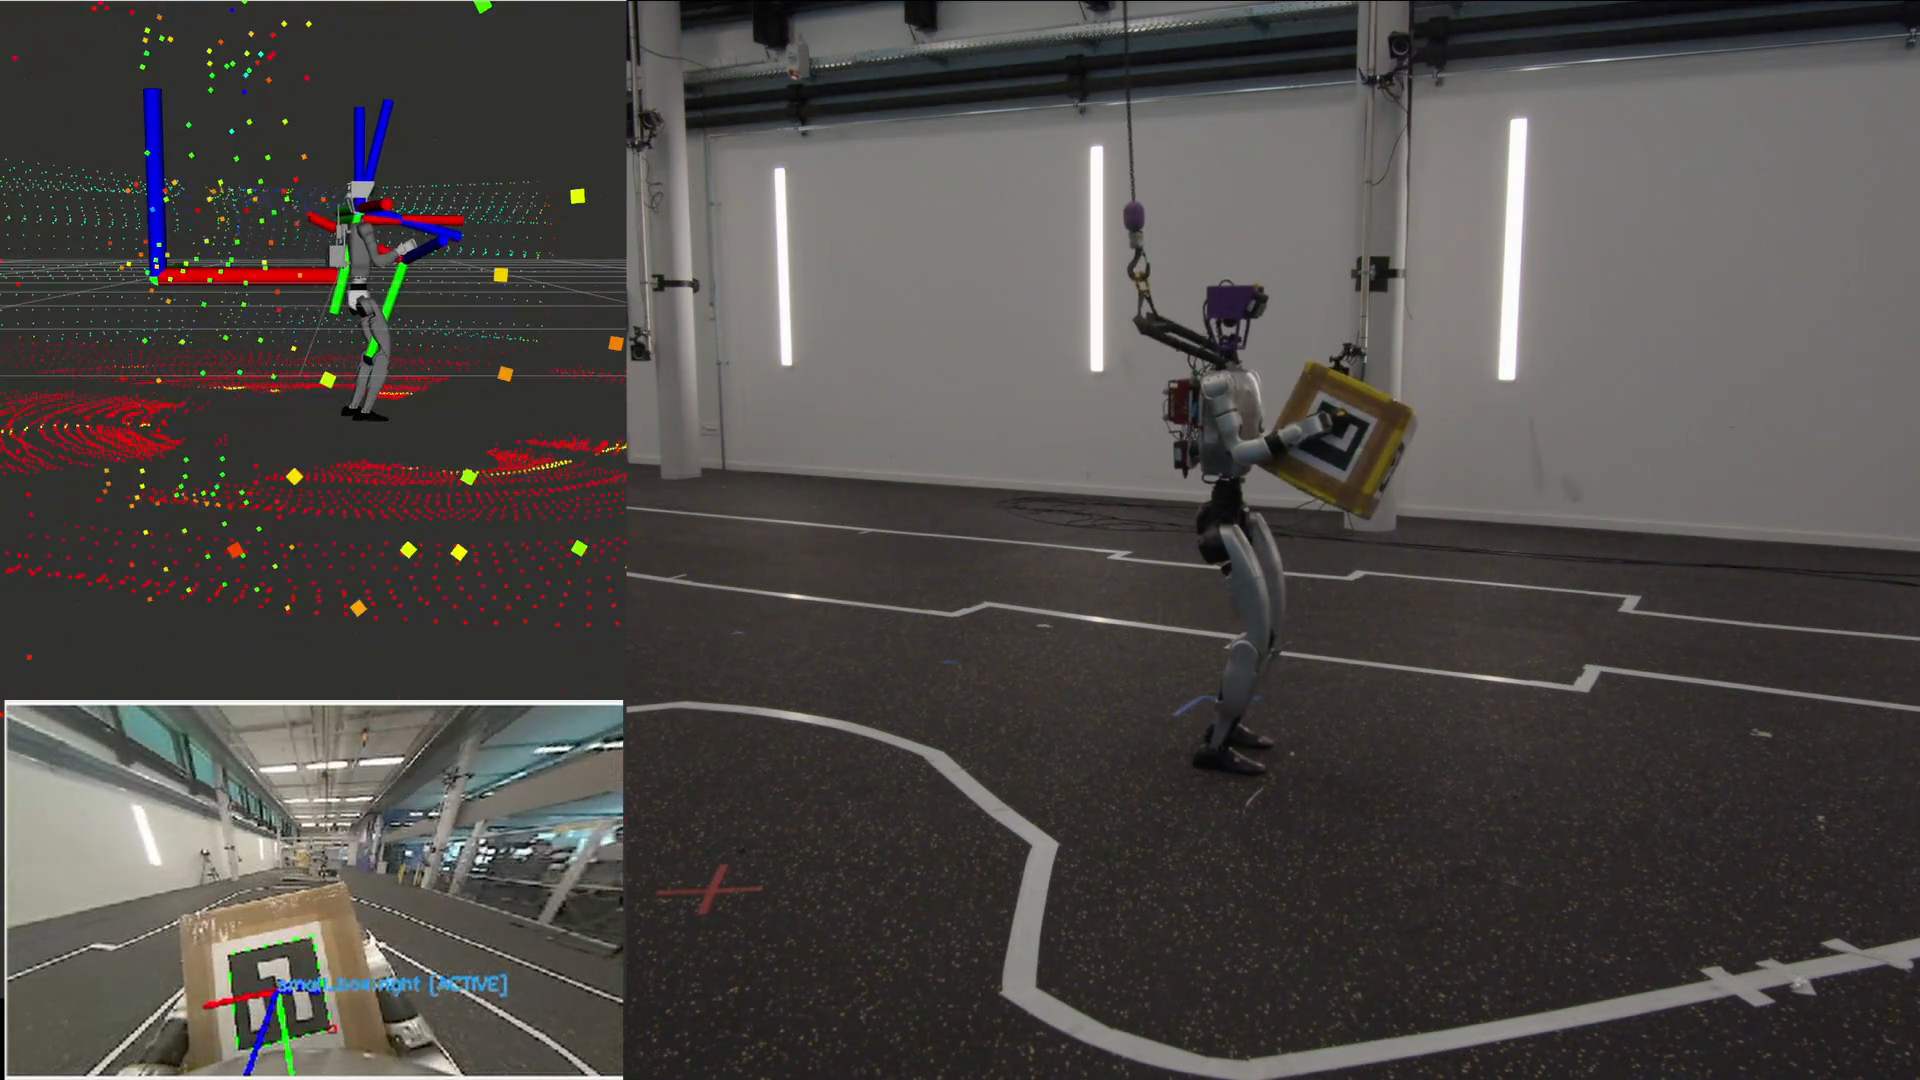
G1 leert dozen verplaatsen met training in afzonderlijke taakfasen
De onderzoekers sturen het leerproces met stappen als naderen, bukken en tillen. De fysieke proeven vragen extra waarneming en afstelling.
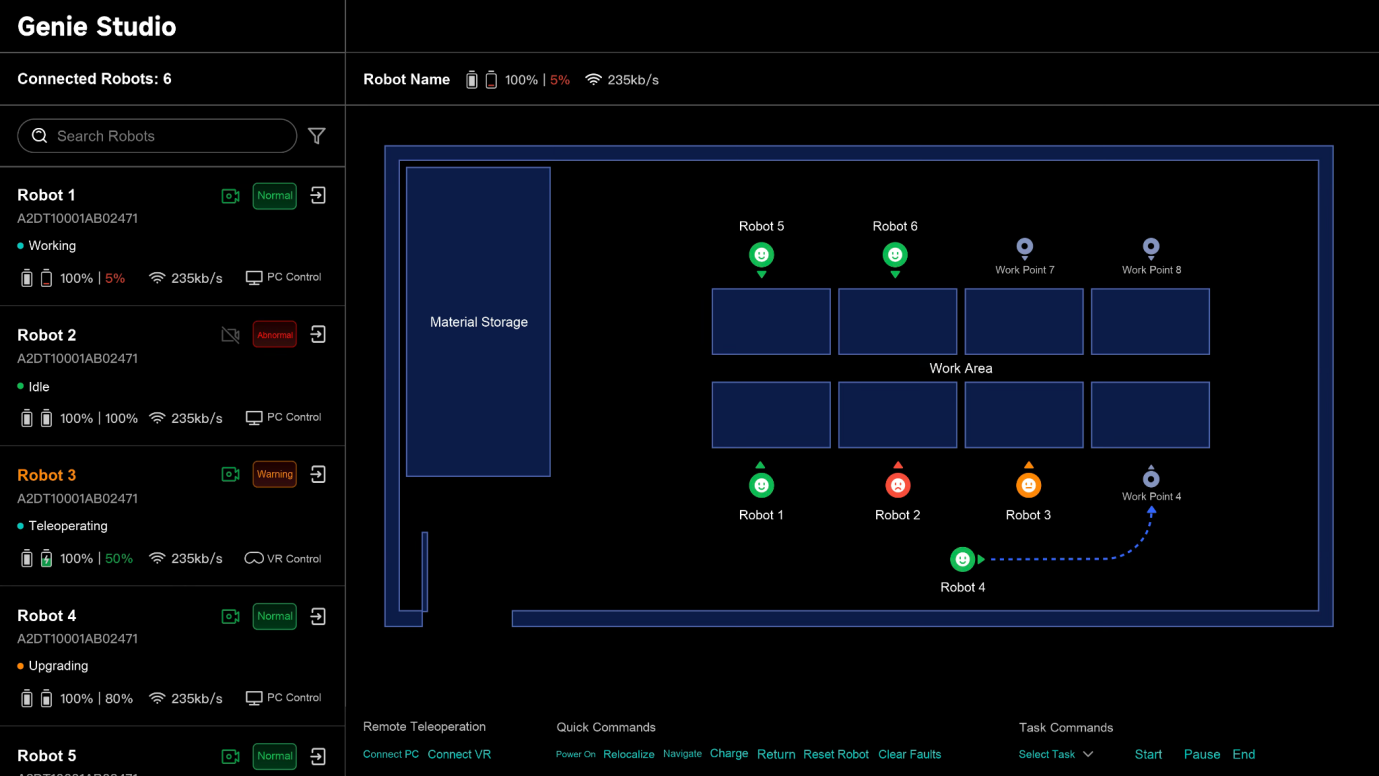
Genie Studio 2.0 verbindt robottraining, taken en vlootbeheer
AGIBOT brengt ontwikkeling en dagelijks beheer samen. De genoemde praktijkvoorbeelden betreffen onder meer G2-robots.
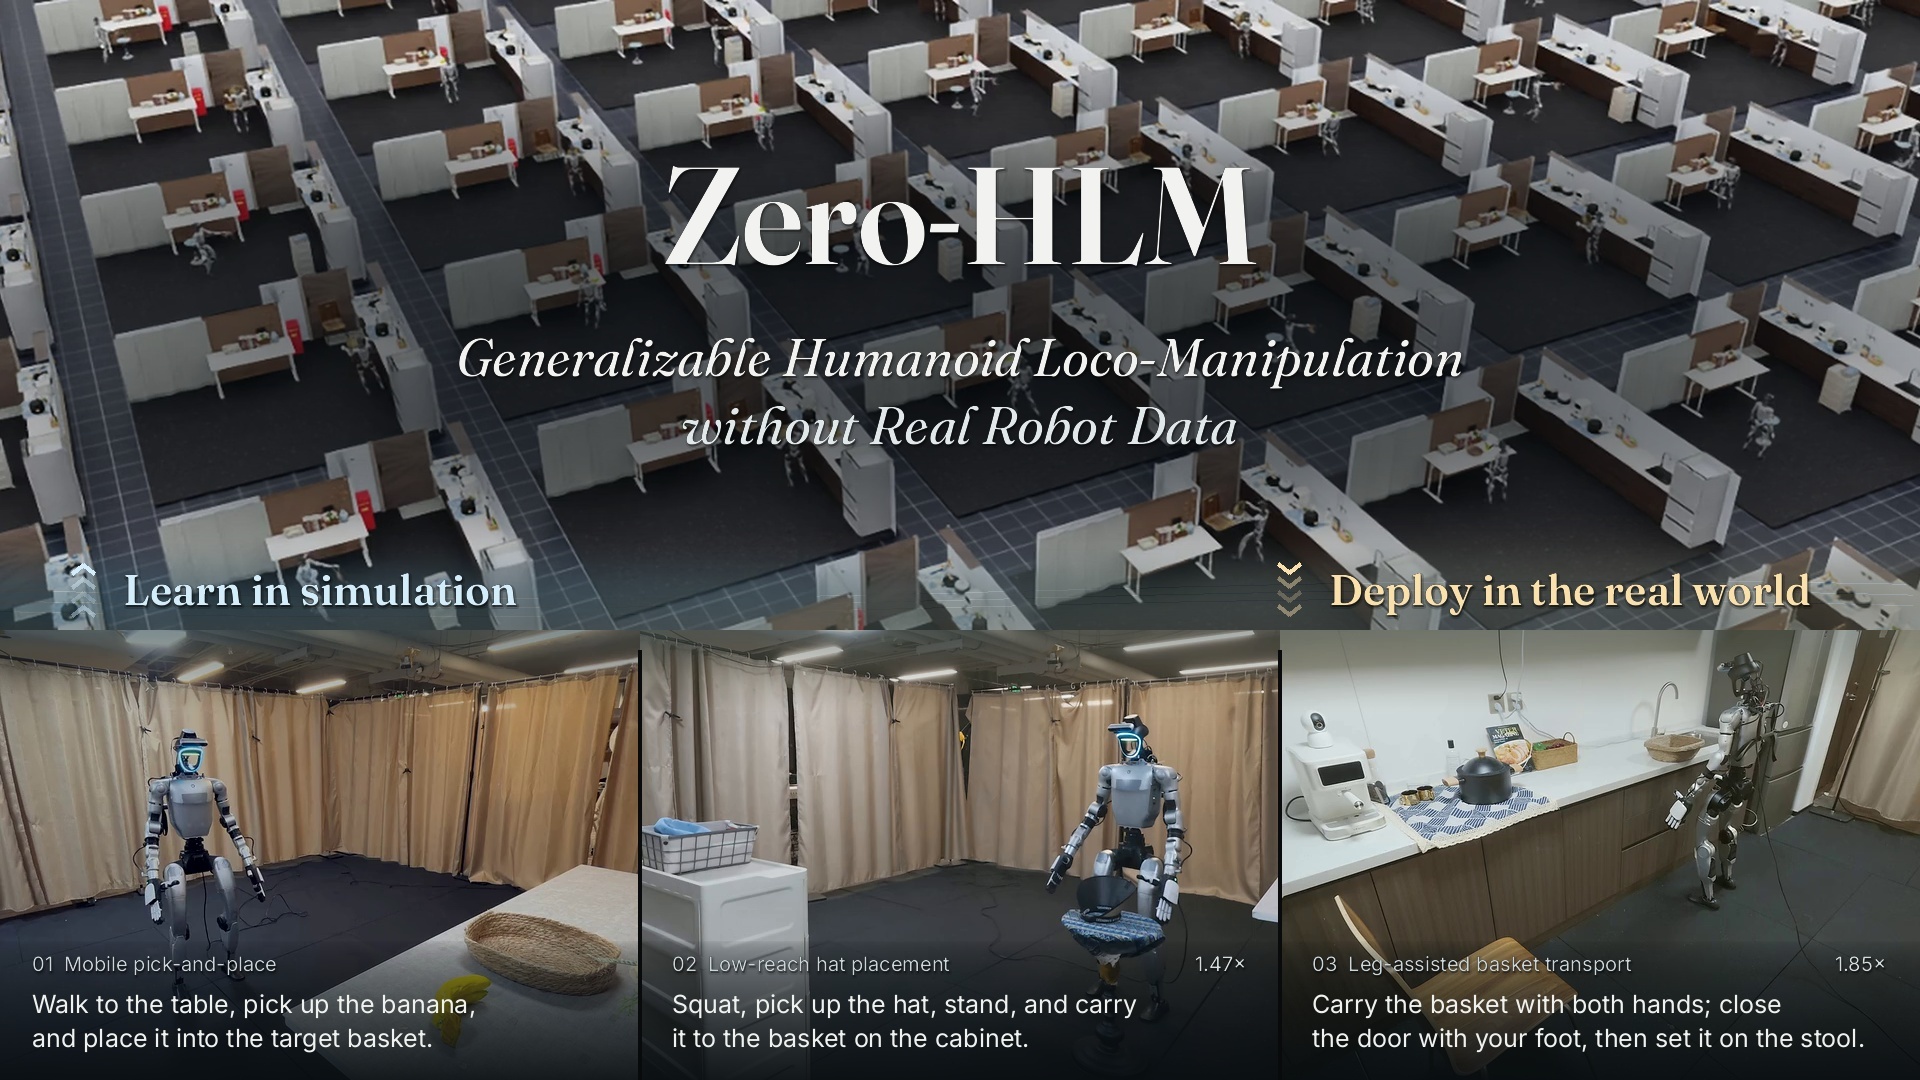
Zero-HLM traint G1-taken met nagebouwde werkomgevingen
Smartphonebeelden helpen trainingsomgevingen opbouwen. Daarna voert een fysieke G1 drie afgebakende taken uit.
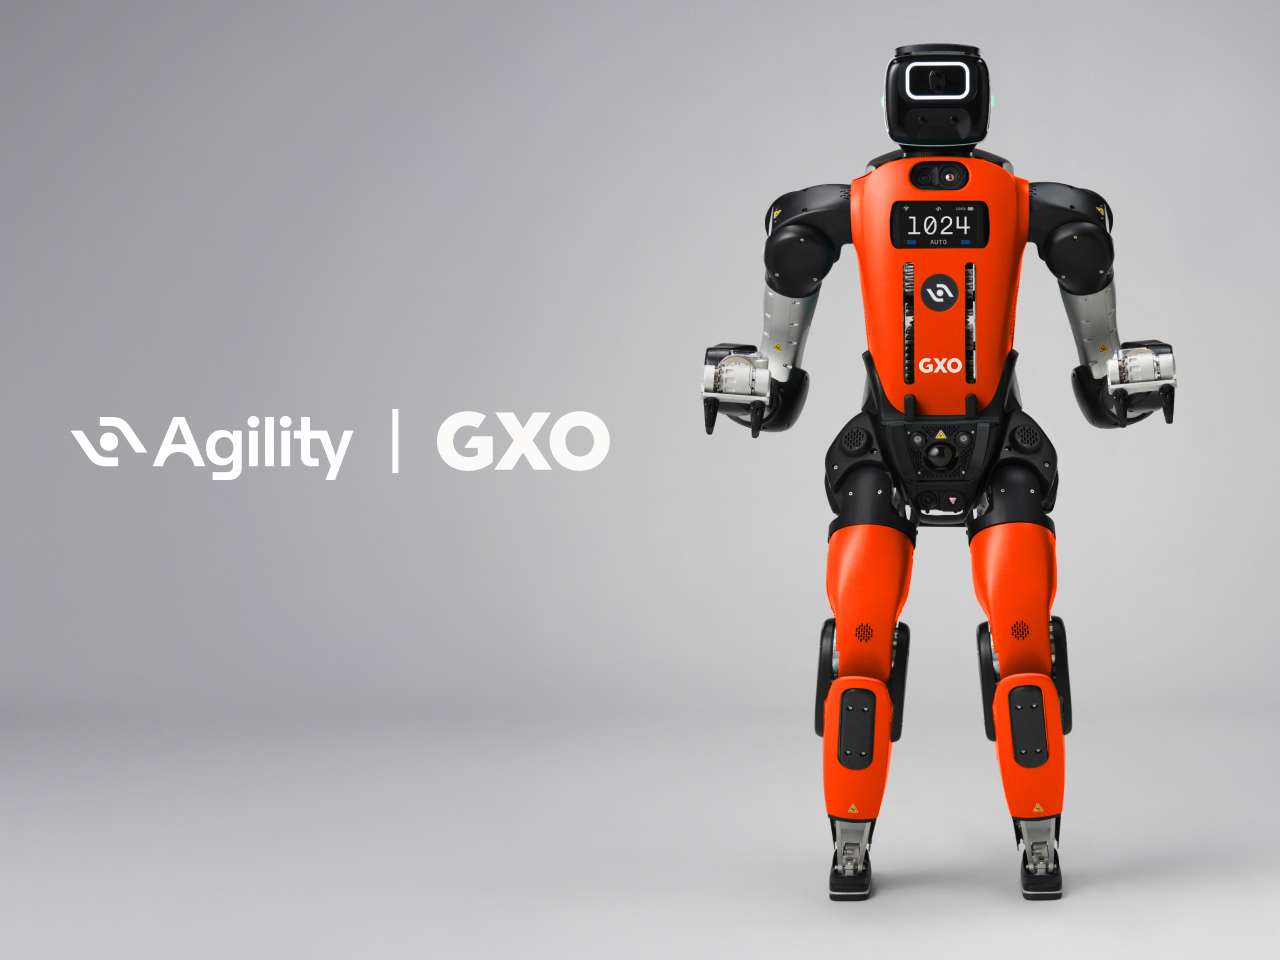
GXO plant Digit op twee extra locaties in de VS
De uitbreiding moet begin 2027 starten met Digit 4. Een overstap naar Digit 5 volgt wanneer die beschikbaar komt.
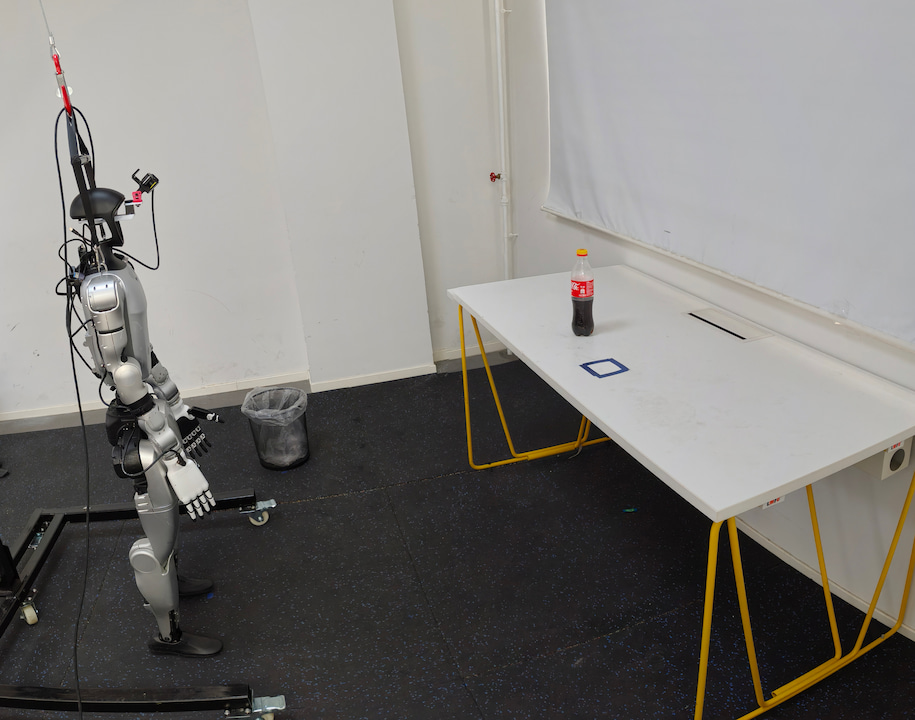
HuGe gebruikt menselijke voorbeelden voor een G1-opruimtaak
In een kleine labproef helpt extra demonstratiedata bij het oppakken en wegzetten van een colafles.
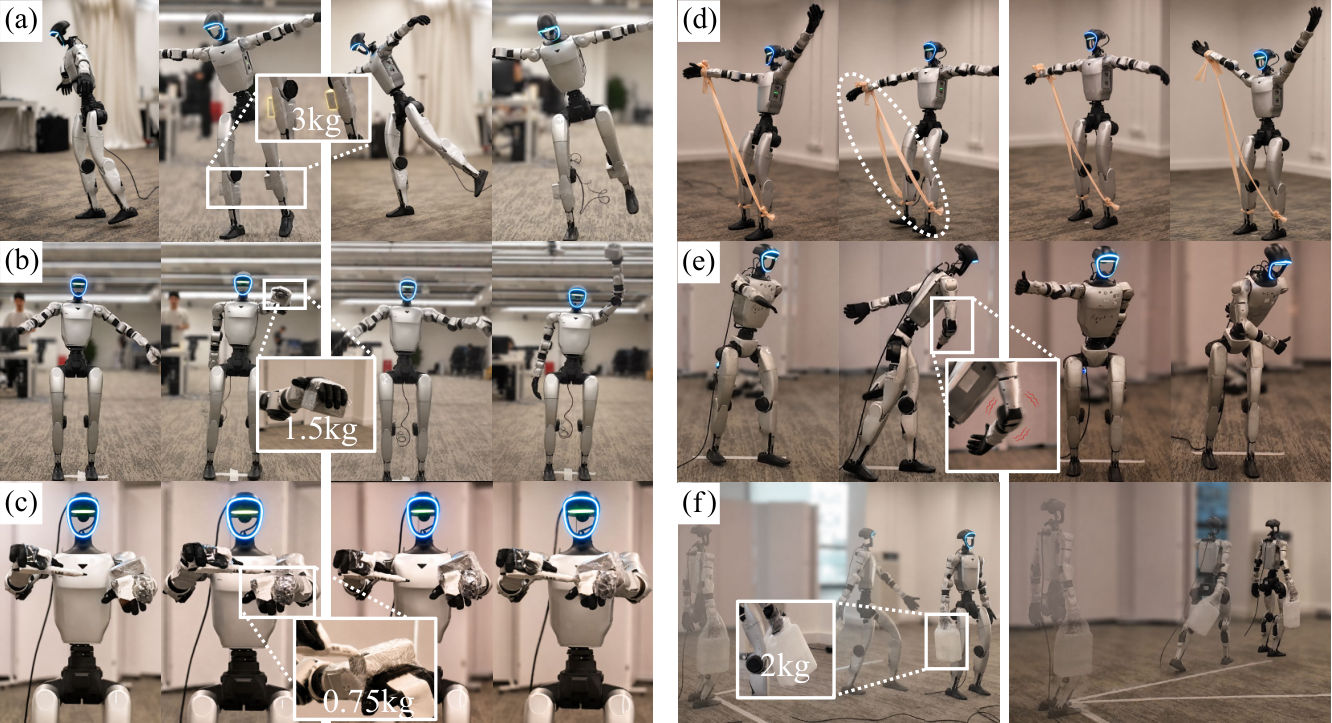
HumanoidNDM past G1-bewegingen aan met gegevens van de echte robot
De preprint onderzoekt extra gewichten, elastieken en andere verstoringen. De aanpassing geldt telkens voor een vaste proefopstelling.
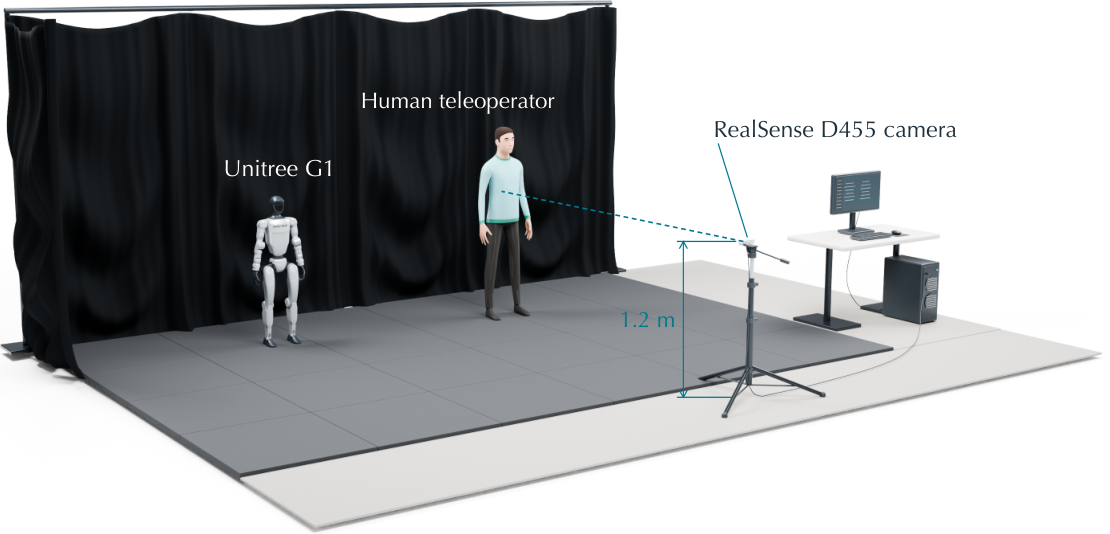
ViT-H laat G1 menselijke bewegingen volgen via één camera
Een preprint toont videobediening met een externe camera en computer. De robot volgt een mens; de taak wordt niet zelfstandig gekozen.
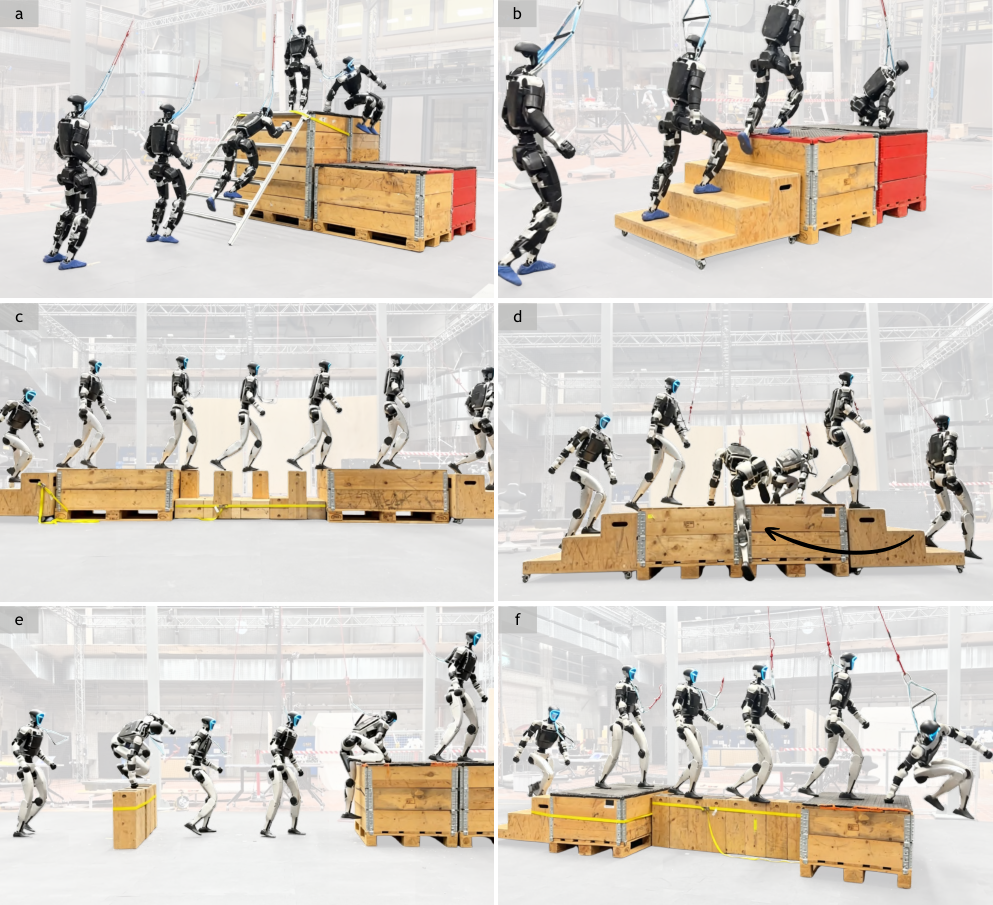
G1 plant lichaamscontacten om te klimmen en obstakels te nemen
ACP gebruikt lidar en een opgegeven doel om steunpunten te kiezen. De onderzoekers tonen ook fysieke ladder- en klimproeven.
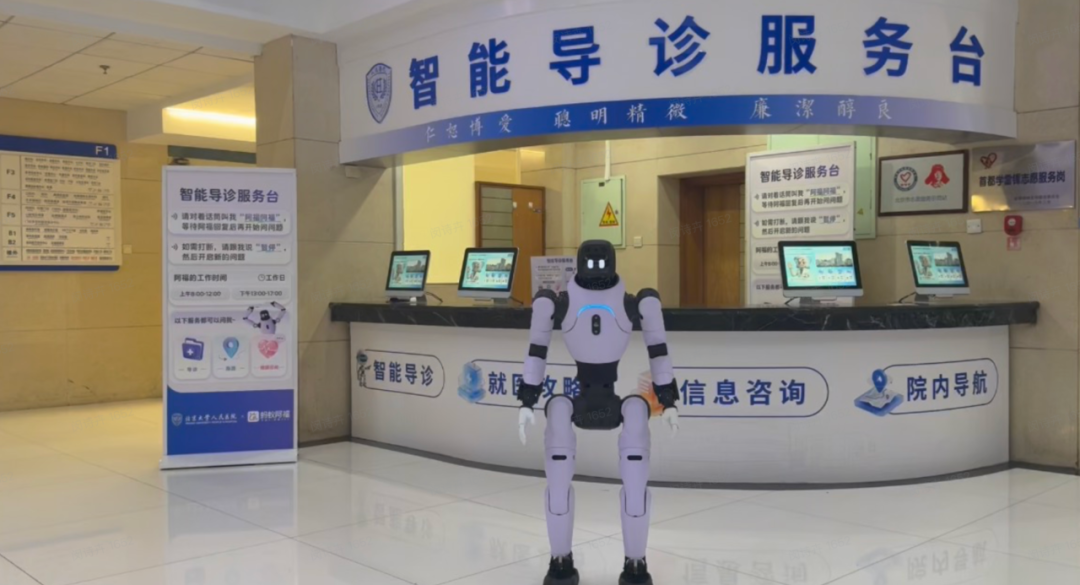
AGIBOT meldt 46.686 interacties met X2 bij ziekenhuisbalie
De fabrikant rapporteert gebruik bij Peking University People’s Hospital. De aantallen zeggen nog niets over de juistheid van de antwoorden.
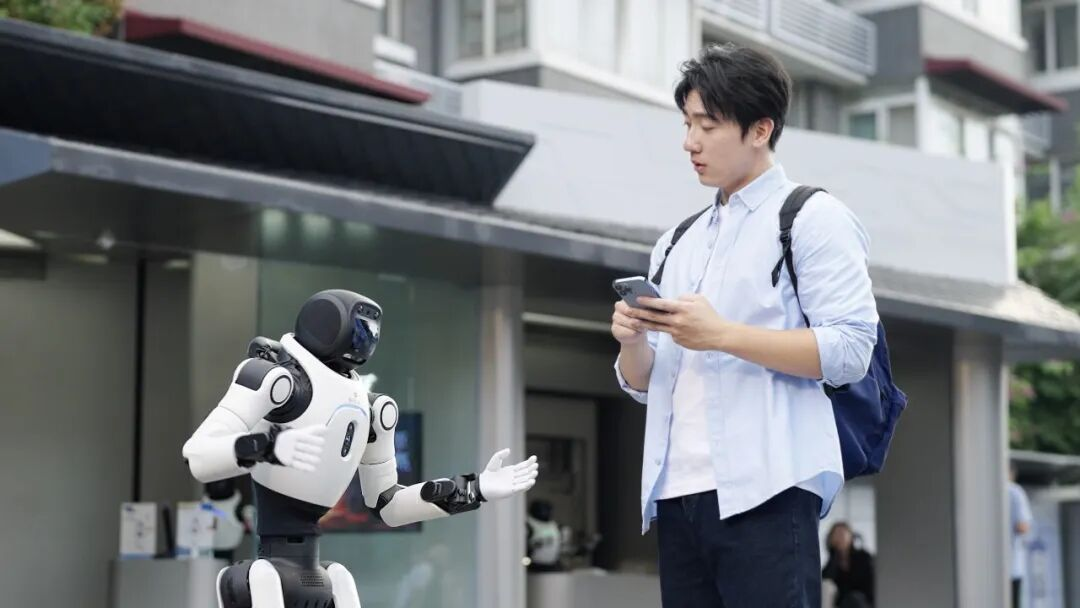
AGIBOT meldt inzet van drie X2-robots in toeristische wijk Chengdu
De robots krijgen taken bij ontvangst, uitleg en verkoop. De fabrikant noemt prestaties, maar geeft geen meetprotocol.
Agility kiest NVIDIA Thor als rekenhardware voor Digit 5
De geplande commerciële versie krijgt één computerarchitectuur. De samenwerking omvat ook mensherkenning en veiligheidstests.
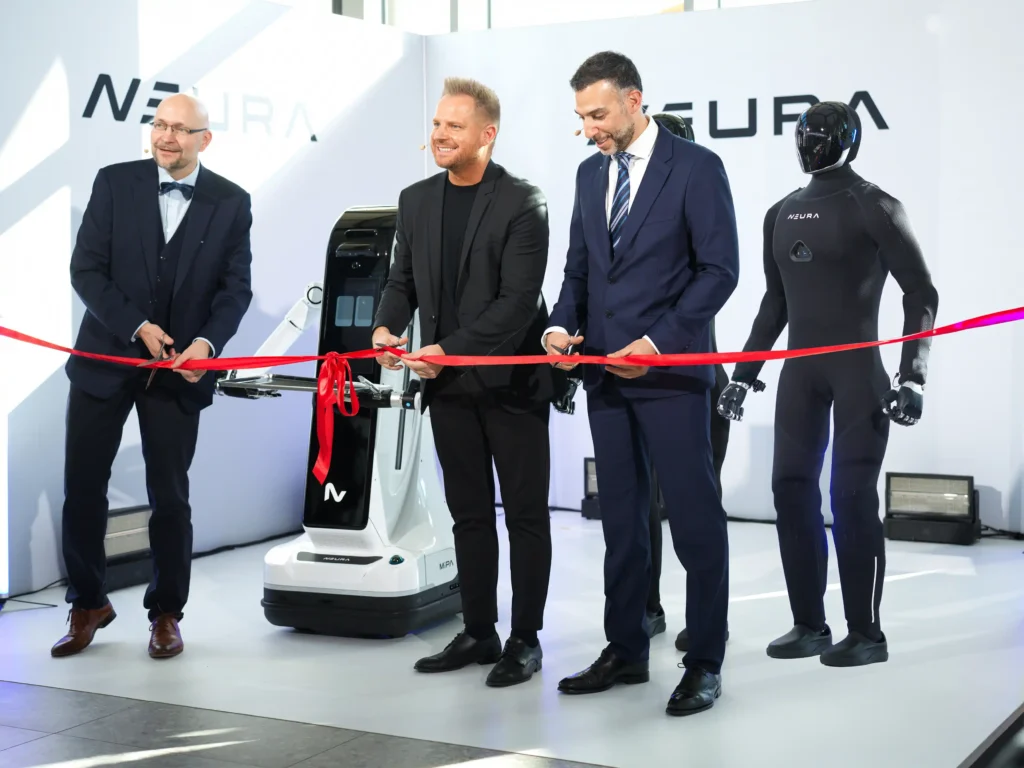
NEURA toont 4NE1 Gen 4 bij opening van RoboGym in München
Het trainingscentrum met TUM is geopend. De nieuwe robotgeneratie is er al in gebruik; serieproductie wordt voorbereid.
AGIBOT deelt trainingsdata voor robots die hun volgende stap moeten kiezen
WORLD Release 4 richt zich op beslissingen tijdens een taak. De gegevens zijn verzameld met G2 en bewijzen geen nieuwe functie voor X2 of A2.
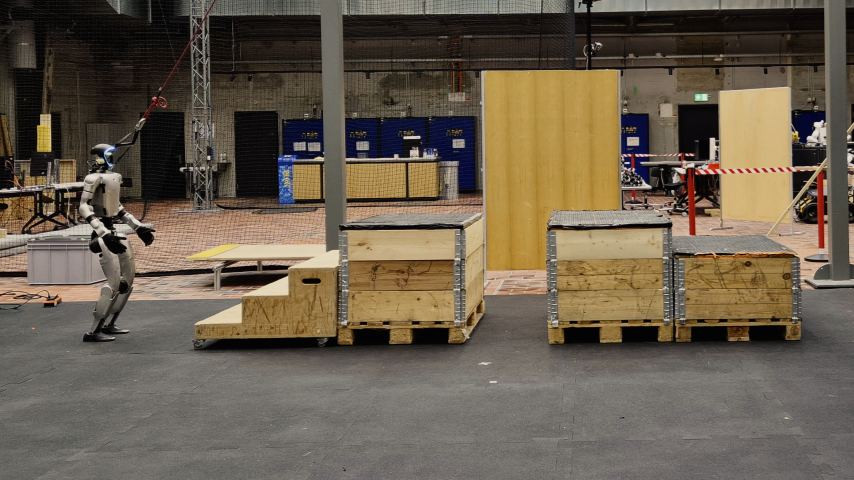
ETH Zürich laat G1 gerichter naar de grond kijken
Kaartjes rond twee verwachte voetlandingen versnellen de training in simulatie. Voor de robotproeven is geen succespercentage gepubliceerd.
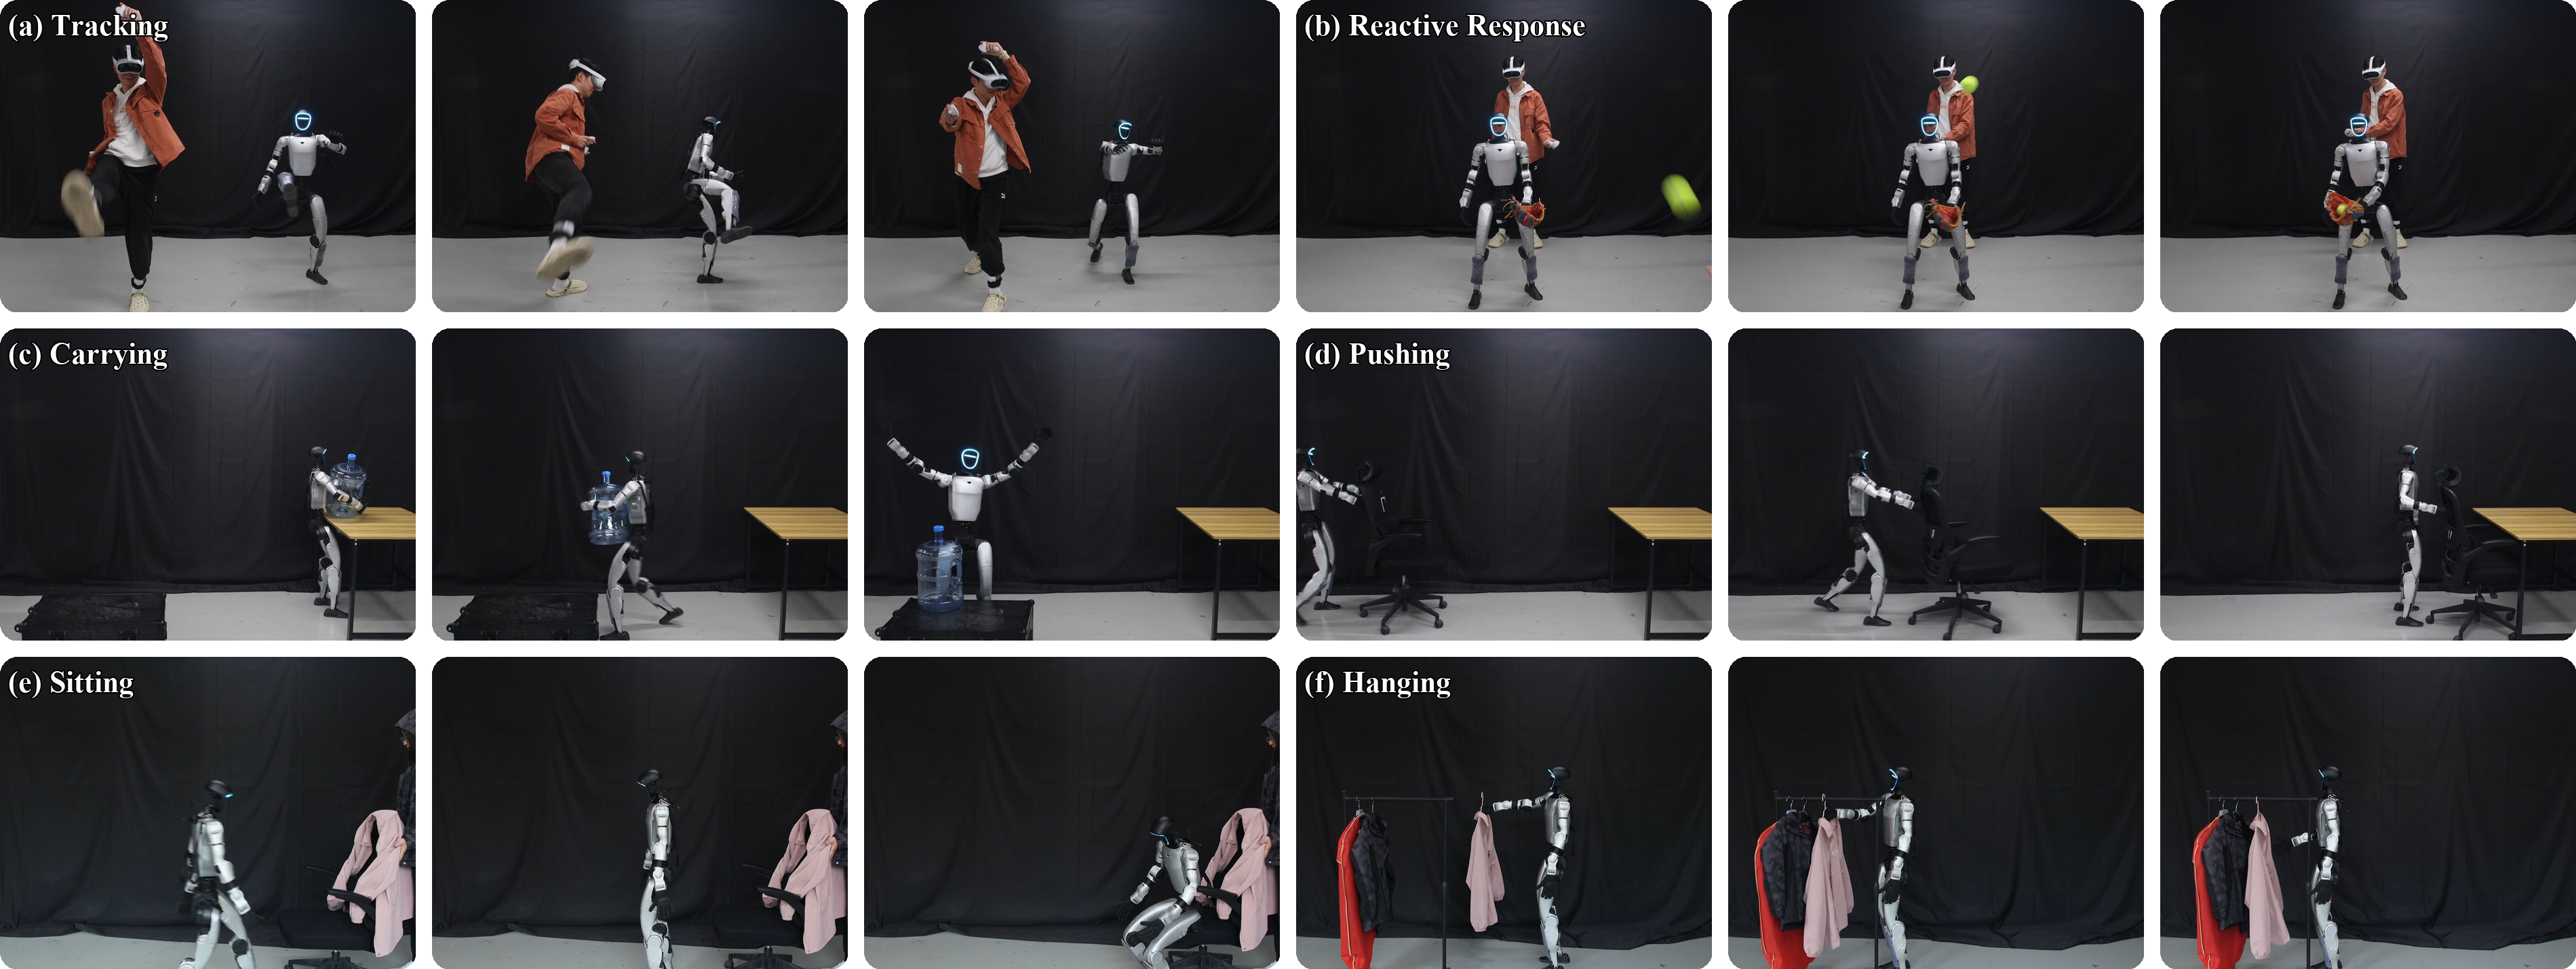
HuMiT verkleint vertraging bij G1-bediening met een VR-bril
De robot volgt de bewegingen van een menselijke bestuurder. De onderzoekers tonen snelle reacties, maar publiceren ook hoe vaak taken mislukken.
Tesla meldt start van Optimus-productie in Fremont
De kwartaalupdate noemt een eerste productiefase in Californië. Aantallen en een leverdatum ontbreken.
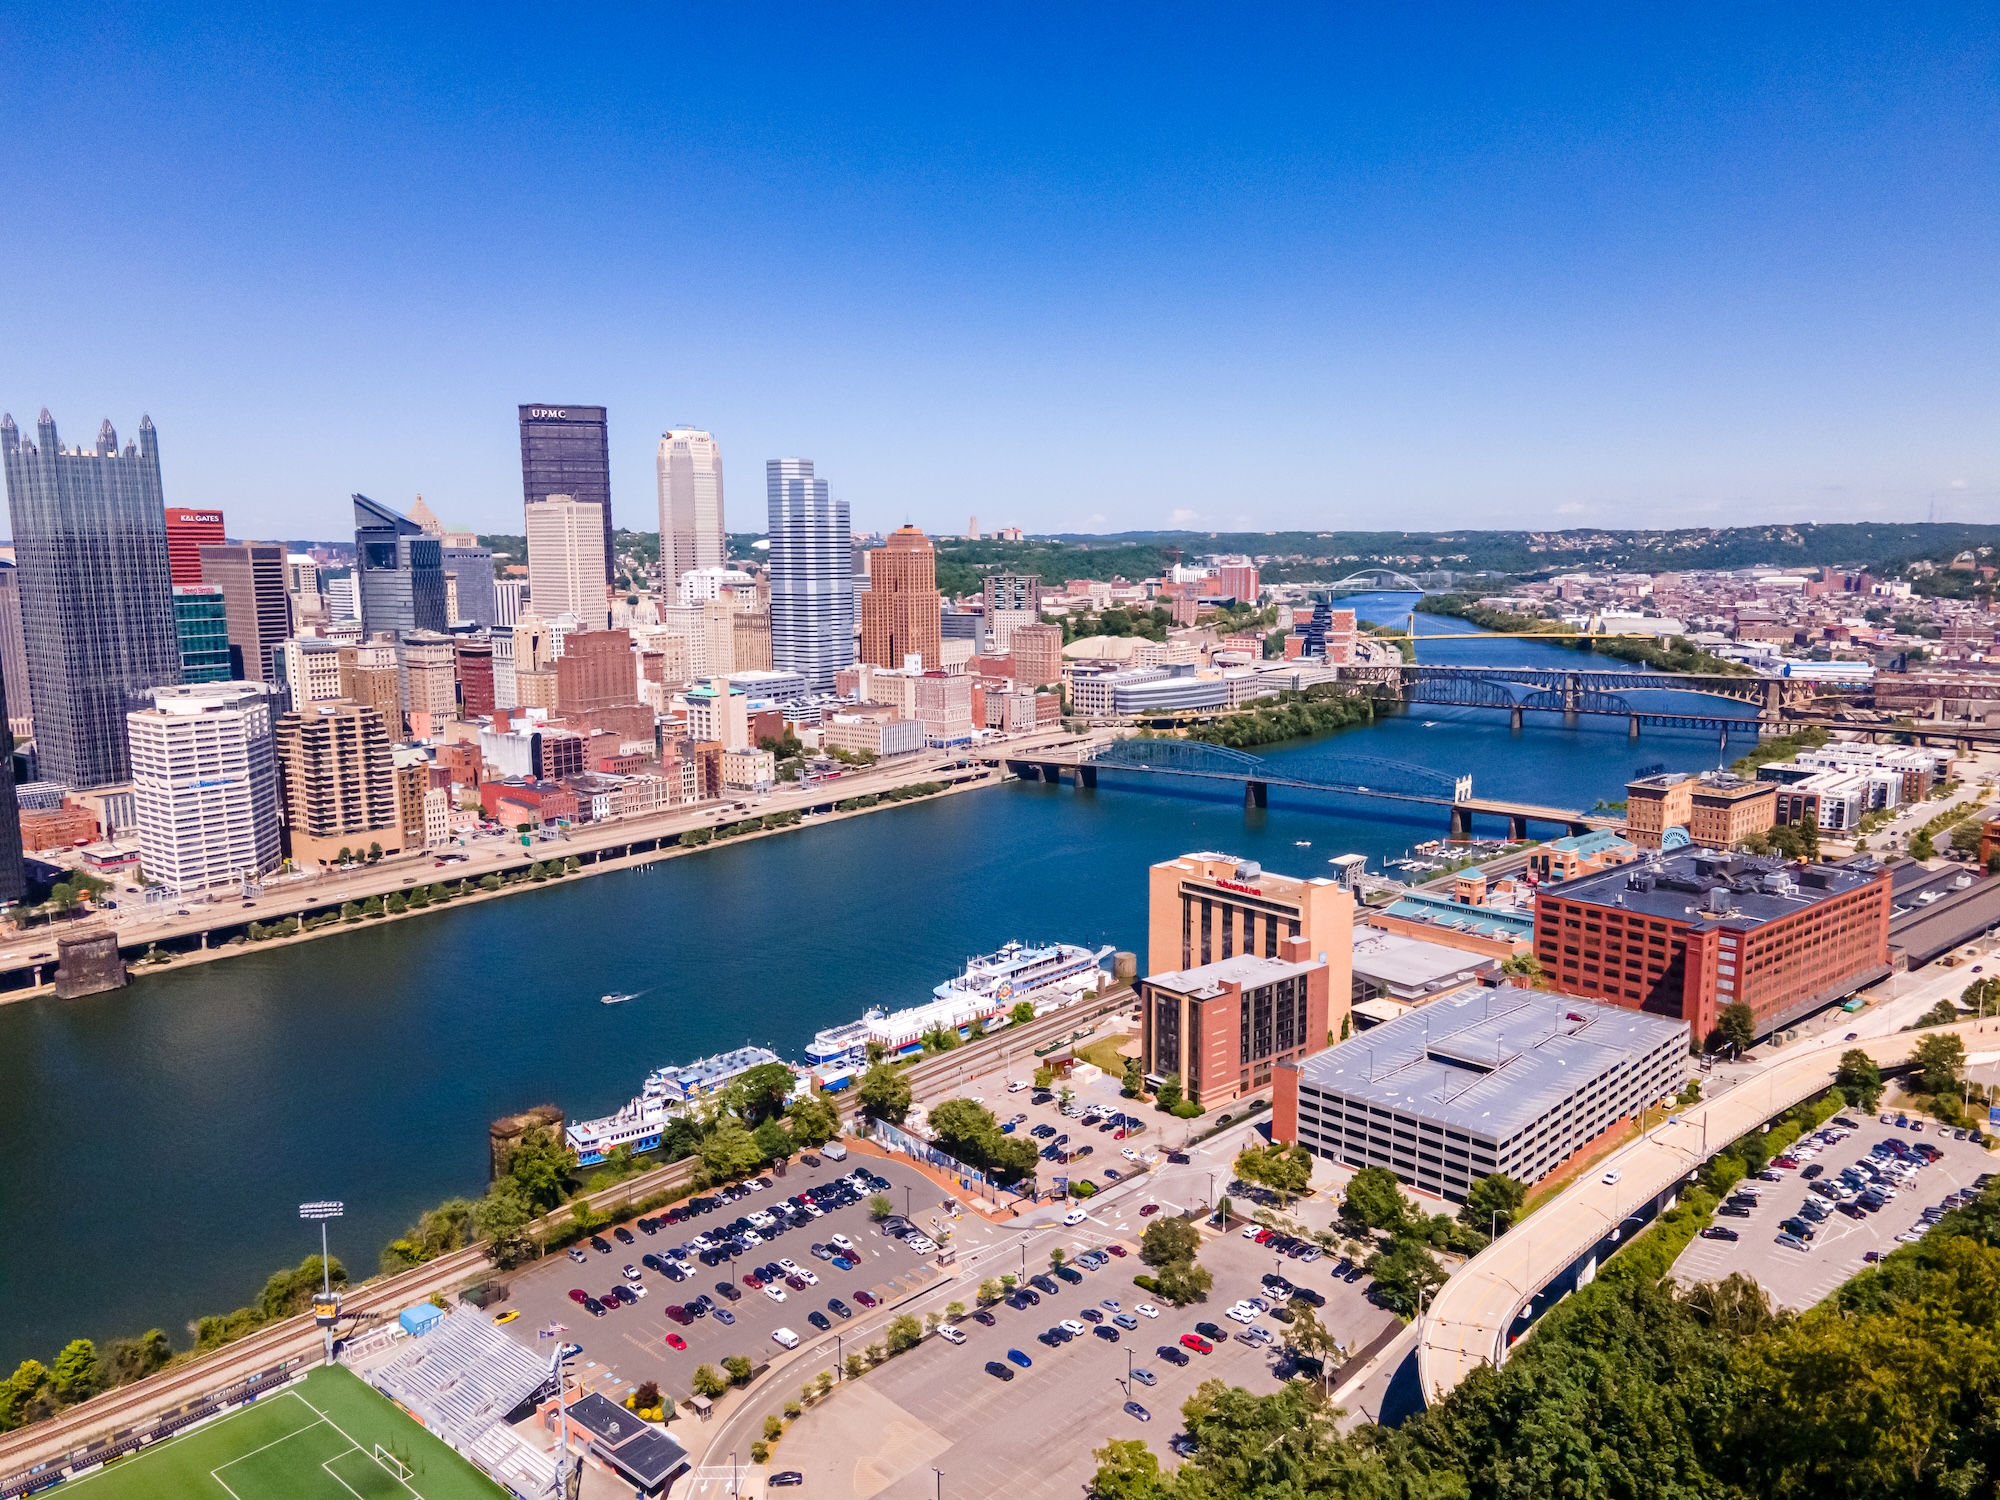
Agility breidt in Pittsburgh uit voor inzet en onderhoud van Digit
Een gepland centrum moet klantproeven, softwareontwikkeling en ondersteuning van robotvloten samenbrengen.
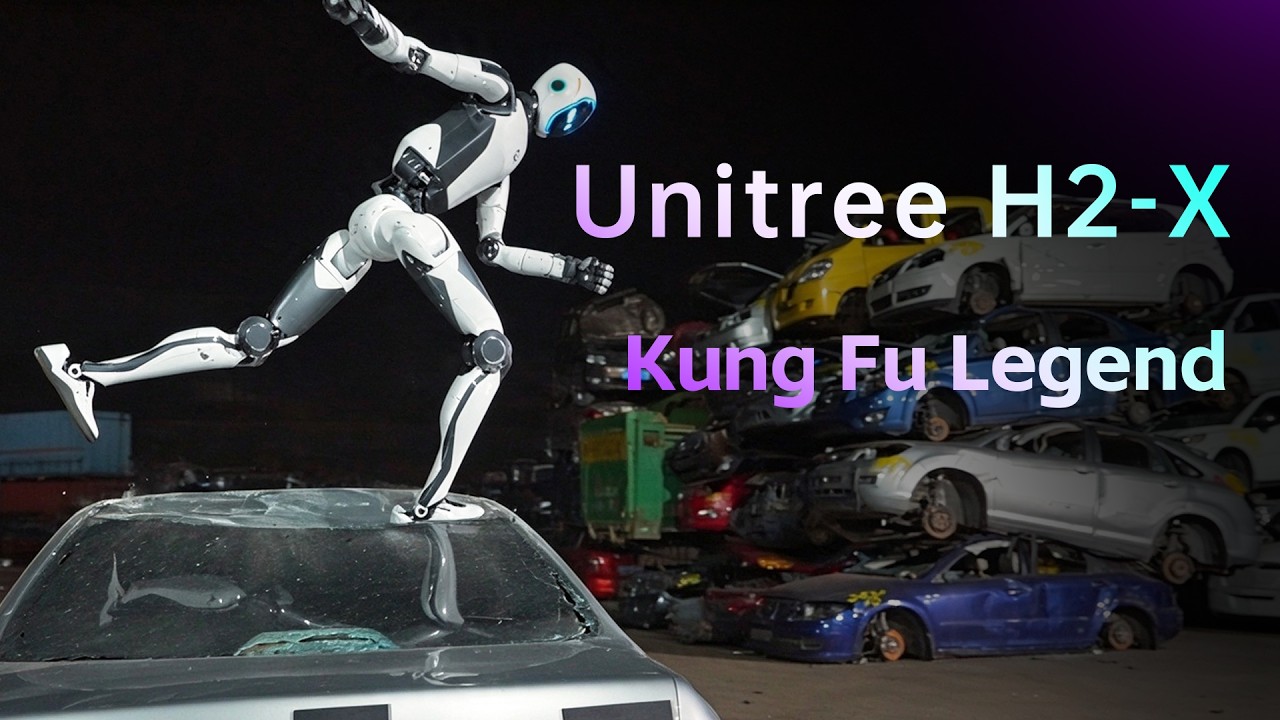
Unitree introduceert H2-X in een eigen demonstratievideo
De fabrikant presenteert een nieuwe H2-variant en noemt een maximale gebruiksduur van ongeveer acht uur.
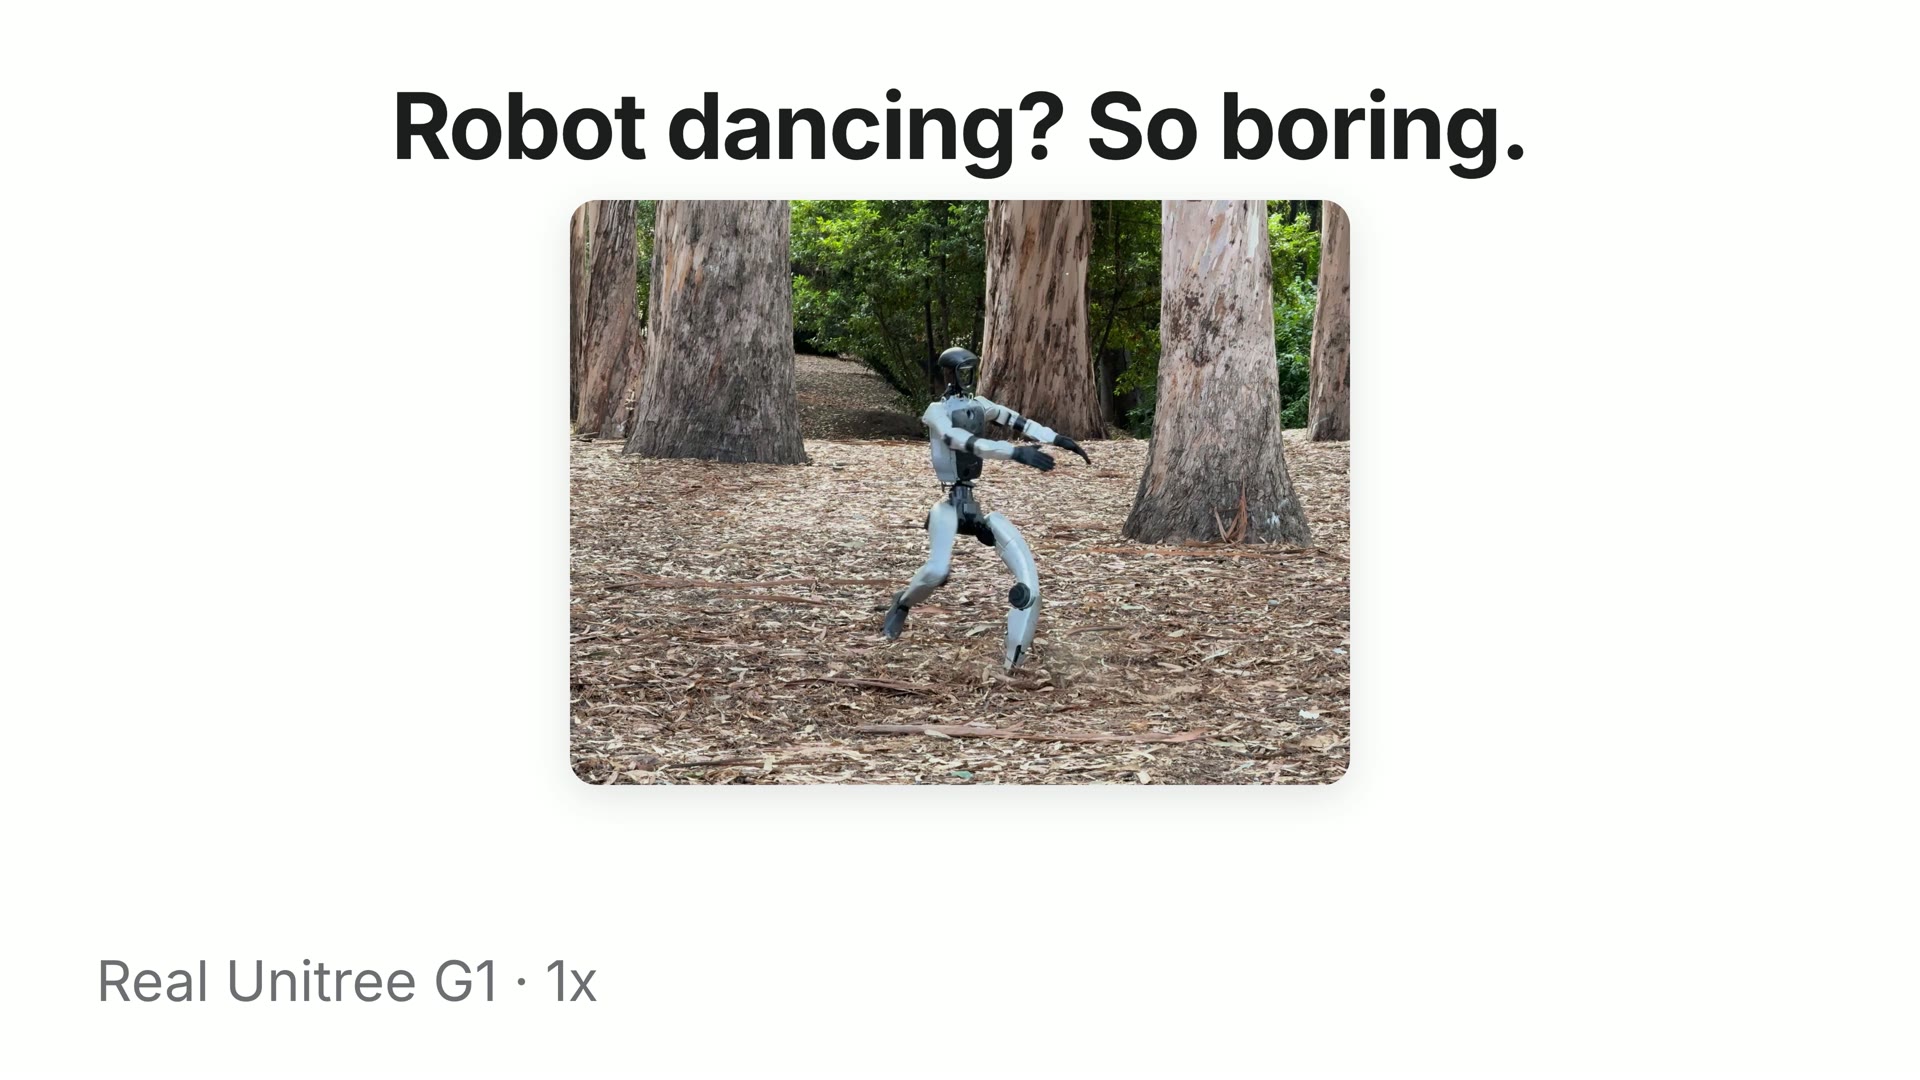
SuperMimic traint G1-bewegingen met minder rekenwerk
Berkeley-onderzoekers trainen een bewegingsbesturing met een geleerd simulatiemodel. Ze tonen de besturing ook op een fysieke G1.
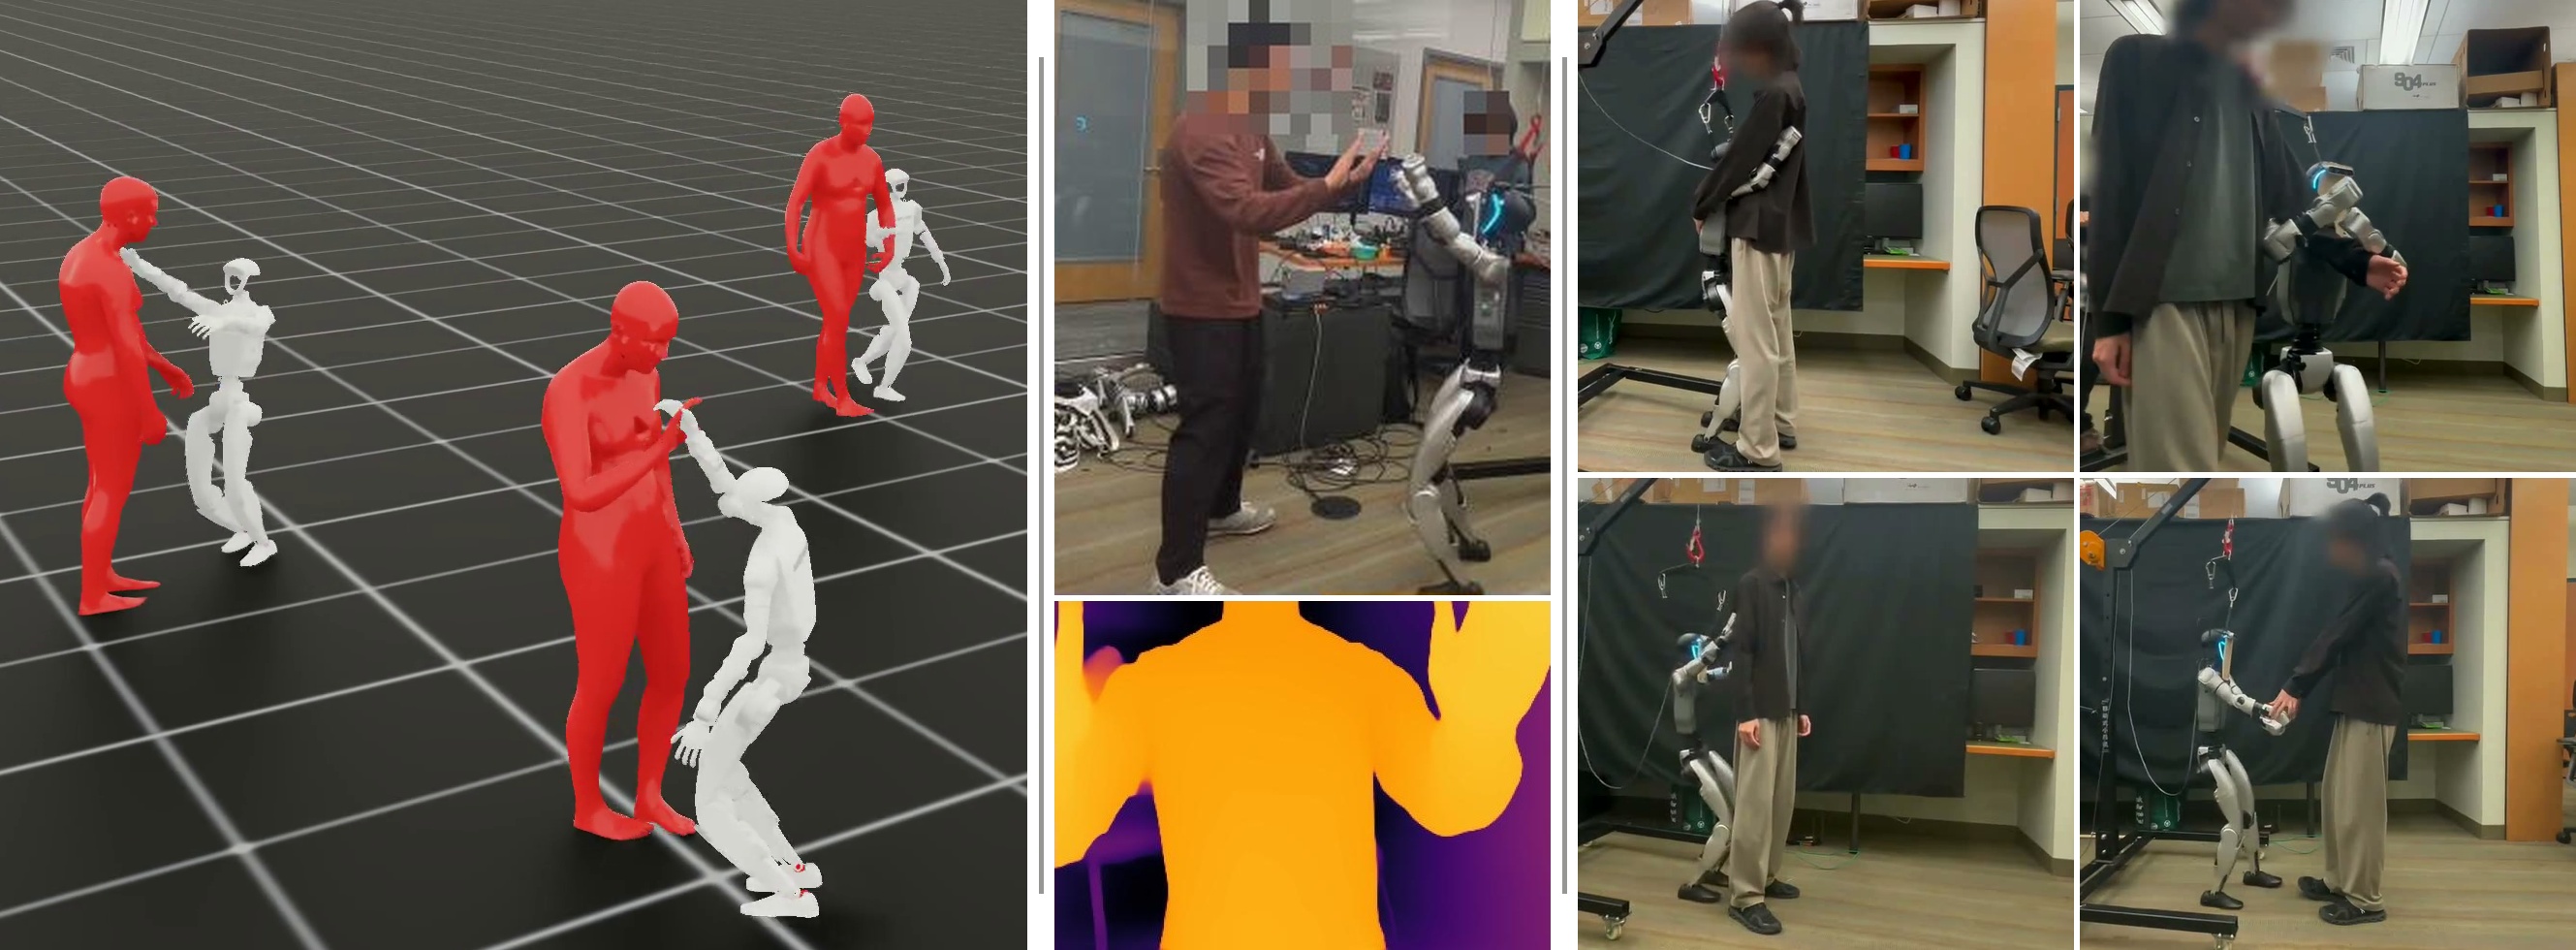
REACT laat G1 korte contactbewegingen met mensen uitvoeren
Onderzoekers testen onder meer een high-five en een omhelzing met de eigen camera van de robot. In de proef slagen 31 van 50 pogingen.
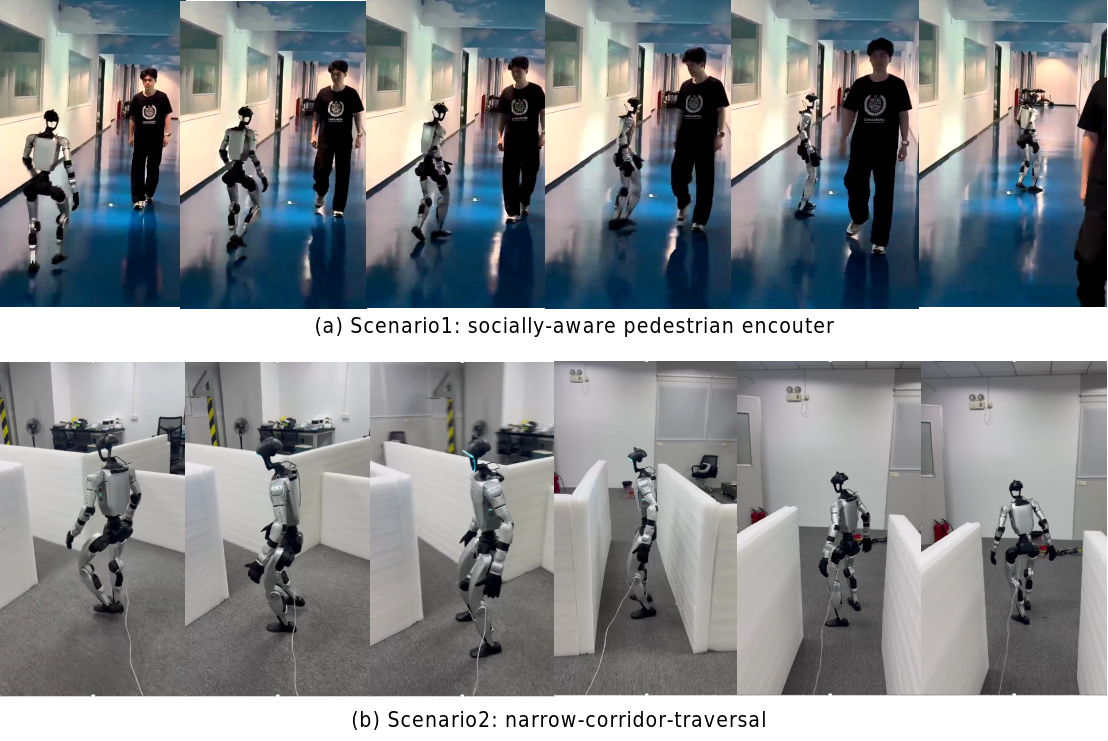
Nieuwe G1-navigatiemethode kiest wanneer de robot zijwaarts loopt
Adaptive Traversal Tubes past de lichaamshouding aan de beschikbare ruimte aan. De eerste demonstraties zijn er; vergelijkende meetresultaten volgen nog.
AGCO plant een Digit-proef in zijn Amerikaanse fabriek
De landbouwmachinebouwer wil vanaf 2027 onder meer onderdelen laten sorteren en stapelen.
NEURA en NXAI werken aan geheugen voor robots
De samenwerking moet robots helpen informatie vast te houden bij taken met meerdere stappen.
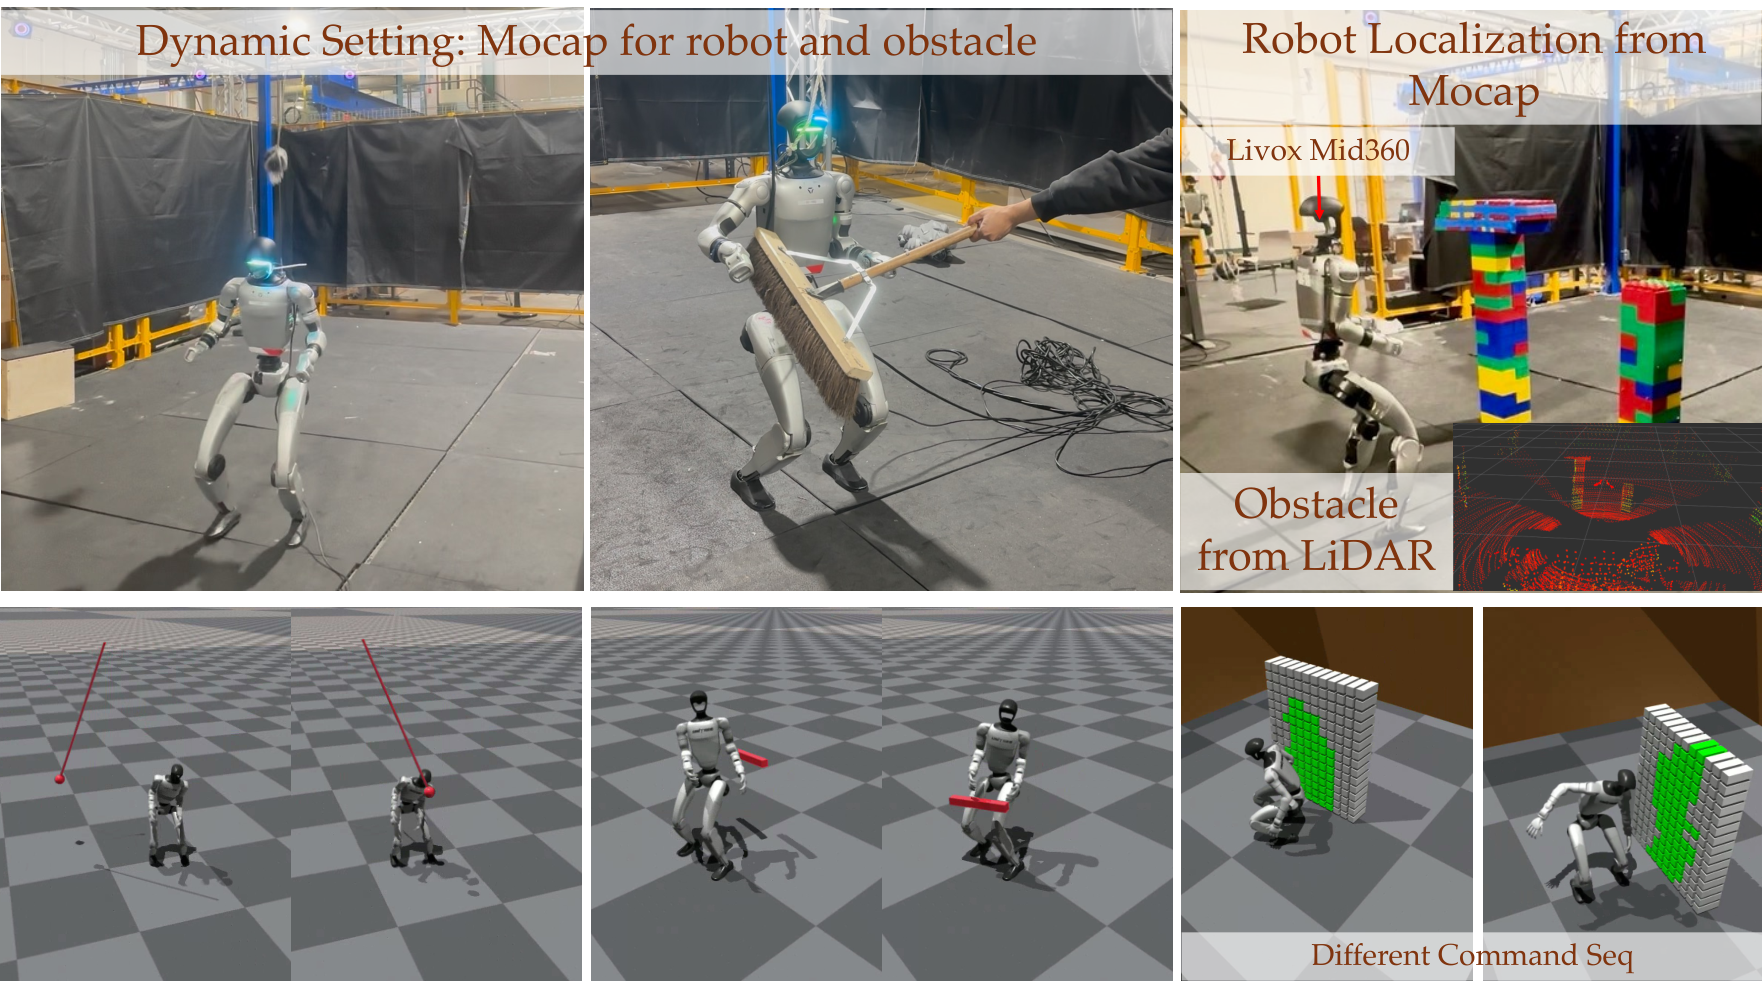
SWAP laat G1 met zijn hele lichaam obstakels ontwijken
De studie toont bukken, zijwaarts bewegen en draaien in het lab. Extra LiDAR en motion capture ondersteunen de proeven.
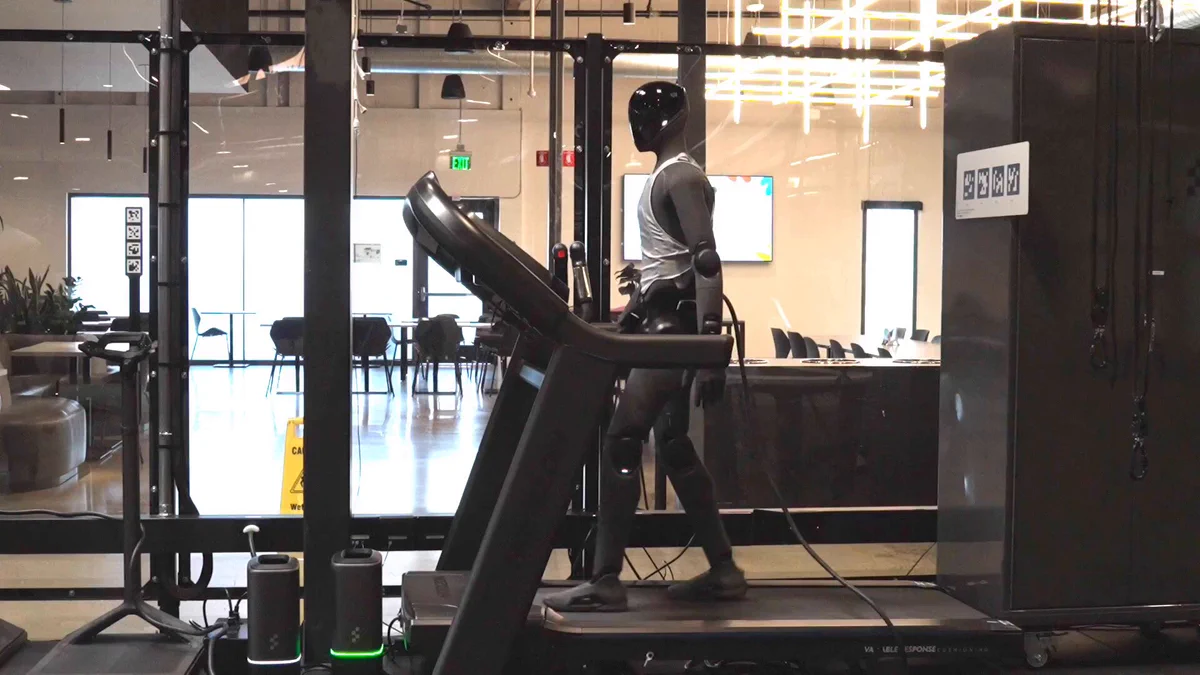
Figure meldt negen dagen loopbandtest met Figure 03
Brett Adcock noemt circa 560 kilometer en 1,2 miljoen stappen. Het is een bedrijfsclaim over een duurproef, geen batterijtest.
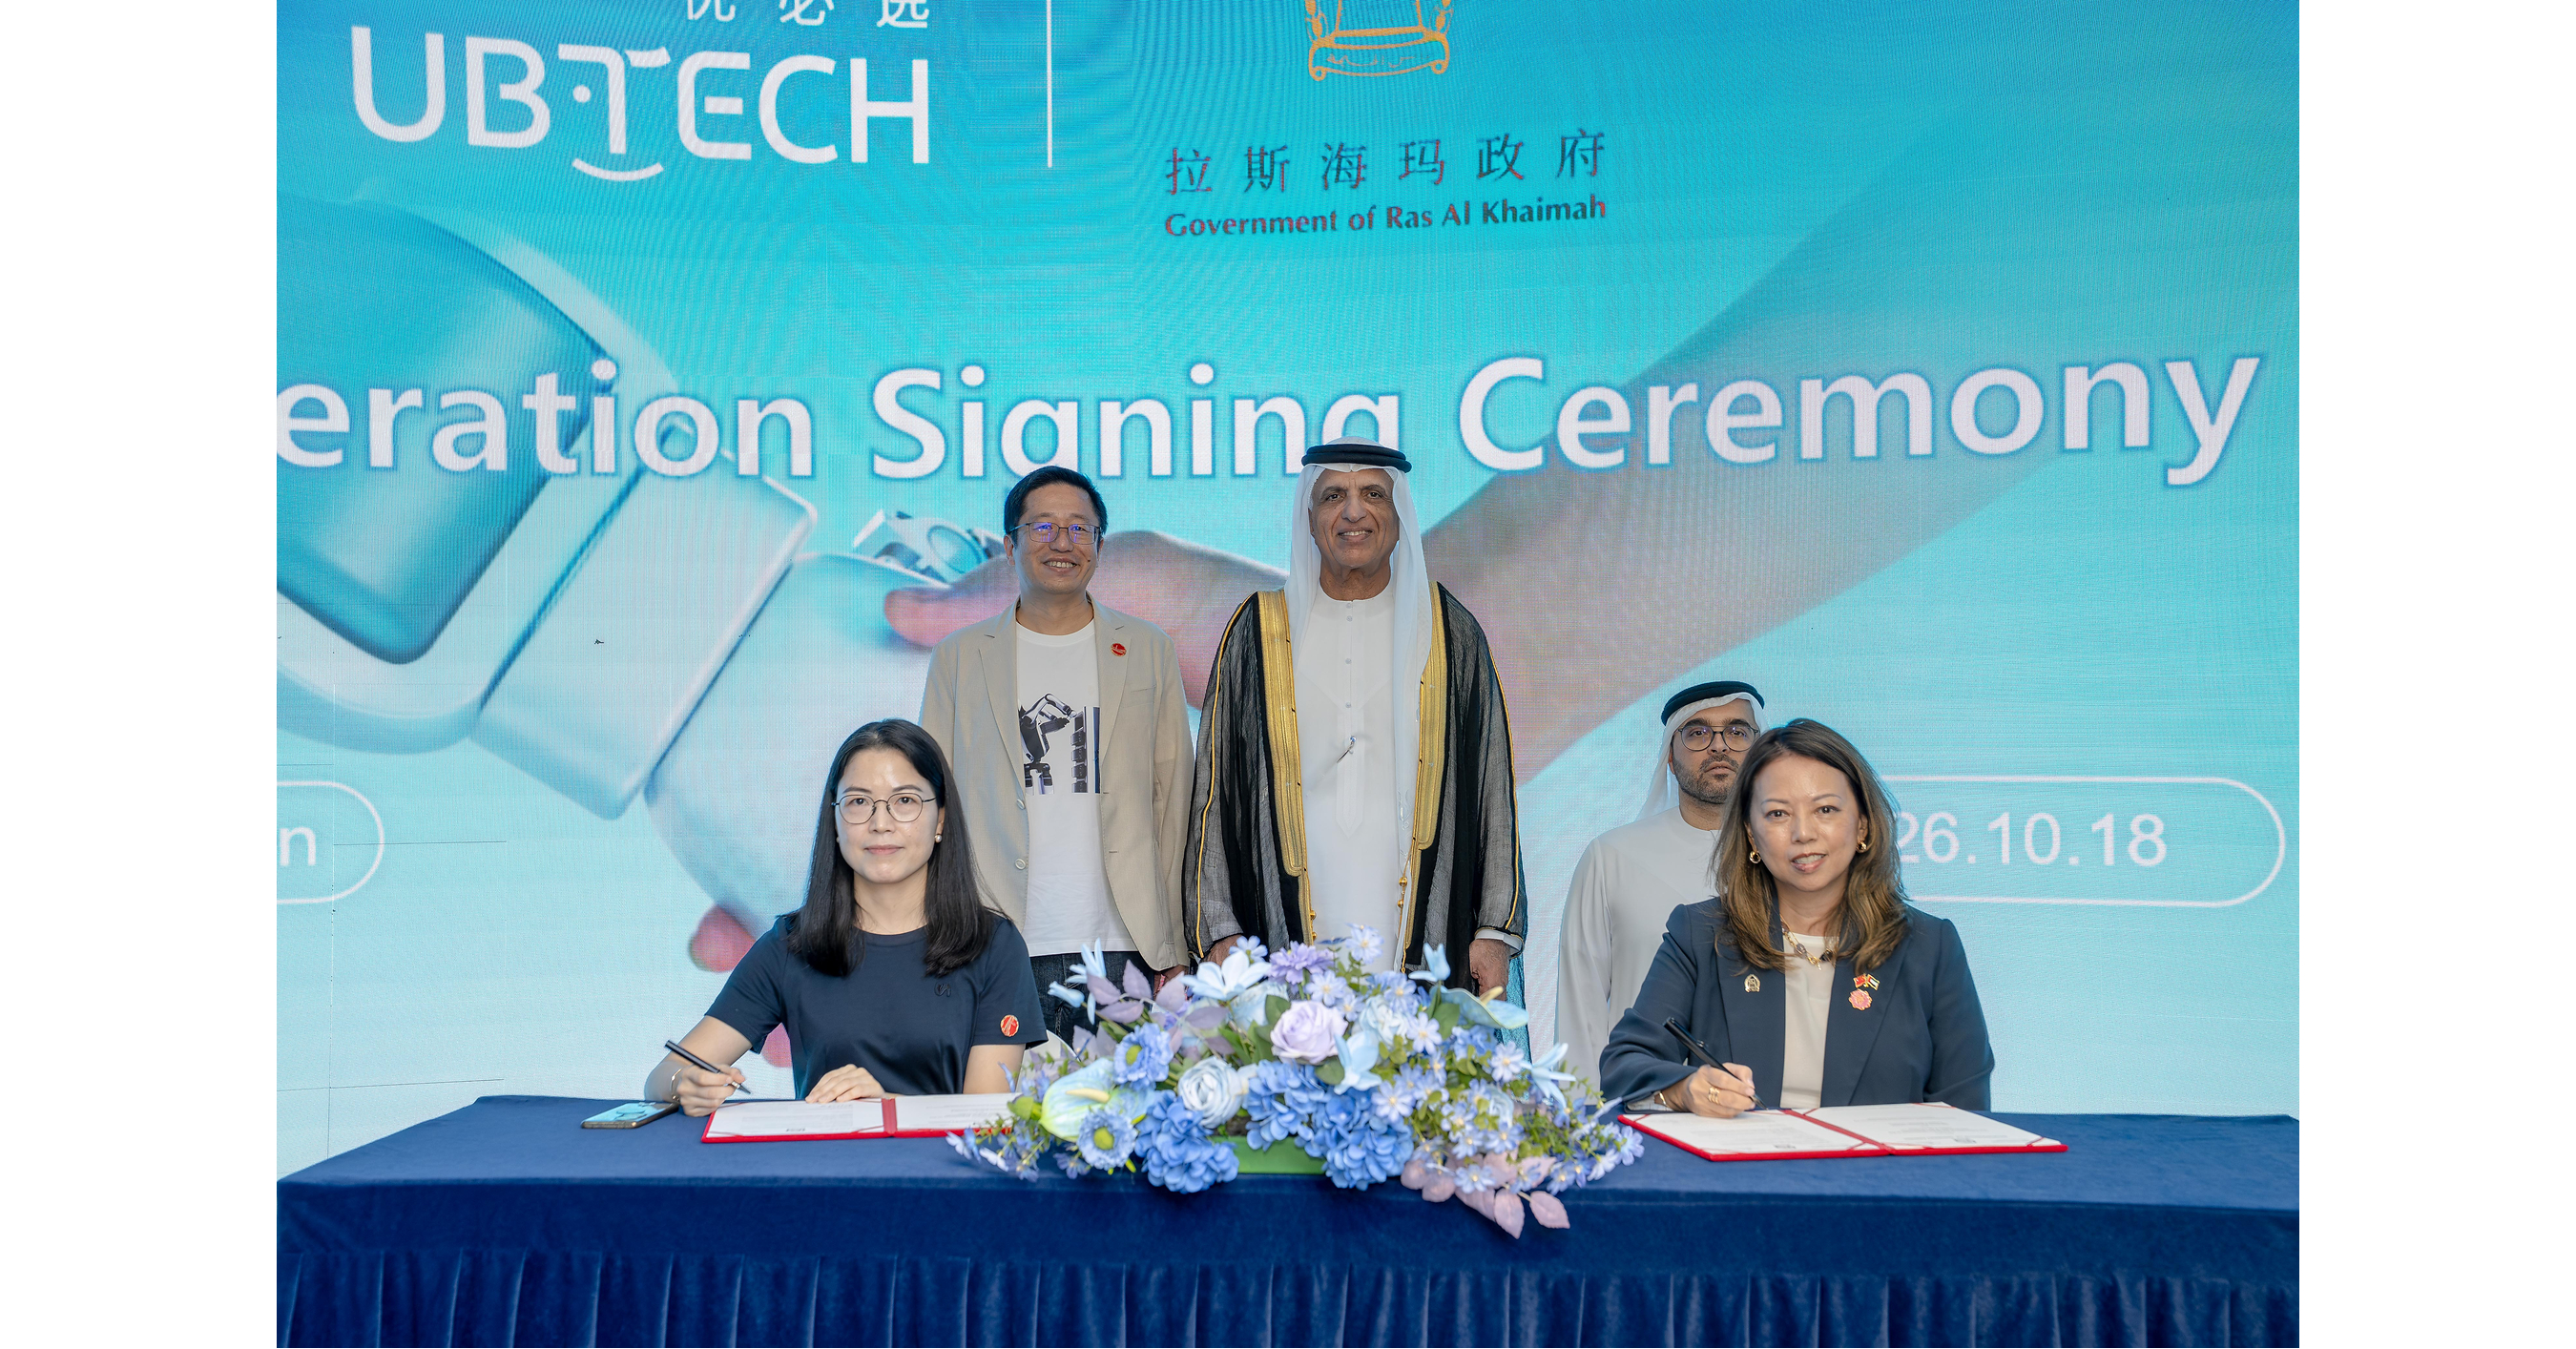
UBTECH en Ras Al Khaimah plannen robotproeven in het Golfklimaat
Een intentieovereenkomst moet leiden tot onderzoek en demonstraties in plaatselijke werkomstandigheden. Modellen en aantallen zijn nog niet genoemd.
Bitcoin Japan kondigt distributierechten voor Walker S2 aan
De overeenkomst omvat zes UBTECH-modellen. Certificering en klantproeven moeten de weg naar inzet in Japan nog vrijmaken.
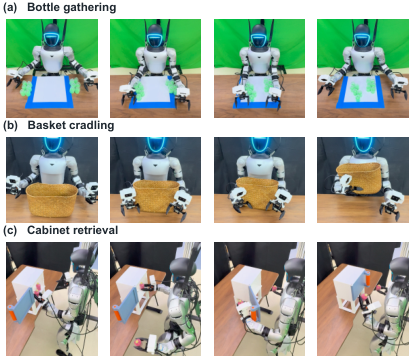
Onderzoekers laten G1 afzonderlijk geleerde armvaardigheden combineren
Een laboratoriumproef gebruikt een exoskelet voor demonstraties, extra camera’s en een krachtige externe computer.
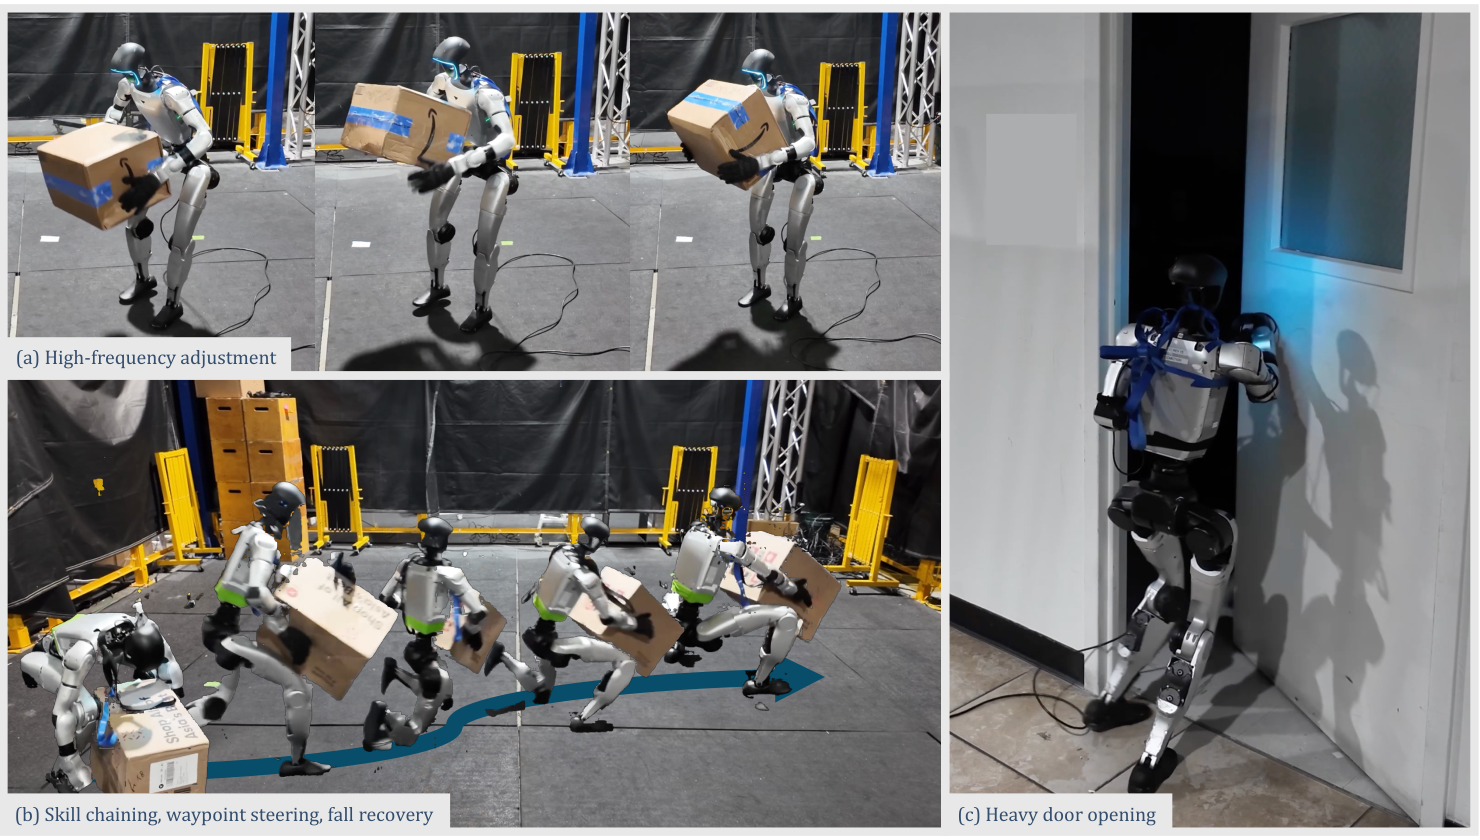
FIBER laat G1 dozen tillen en deuren openen met één besturing
Onderzoekers combineren verschillende vaardigheden in een model. De fysieke proeven laten ook flinke beperkingen zien.
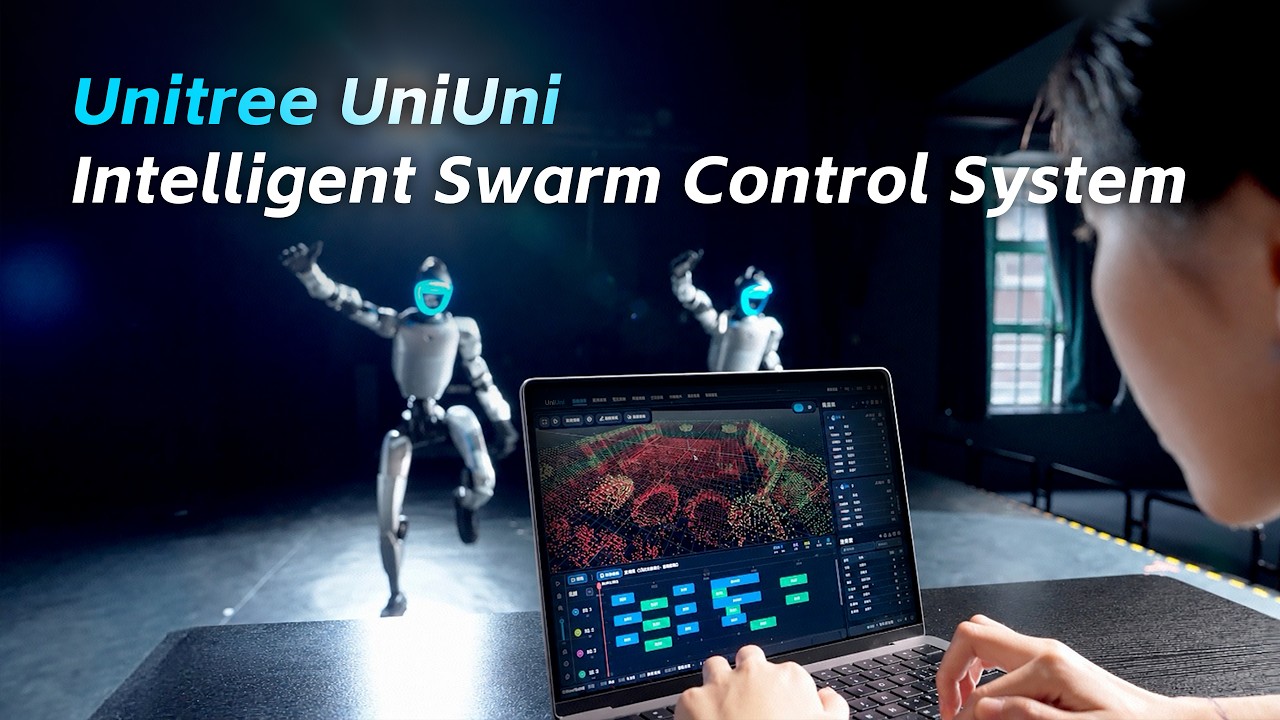
Unitree brengt software uit om groepen G1- en H2-robots aan te sturen
UniUni combineert choreografie, positiebepaling en toezicht op meerdere robots in één desktopprogramma.
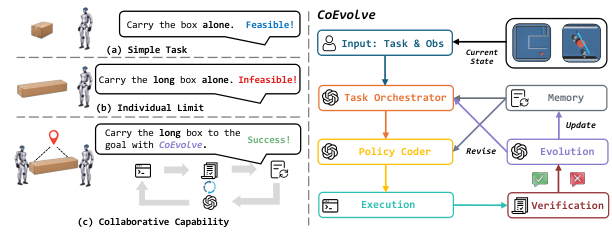
CoEvolve laat twee G1-robots samen dragen in simulatie
Onderzoekers testen hoe robots hun rollen en bewegingen kunnen afstemmen in smalle doorgangen.
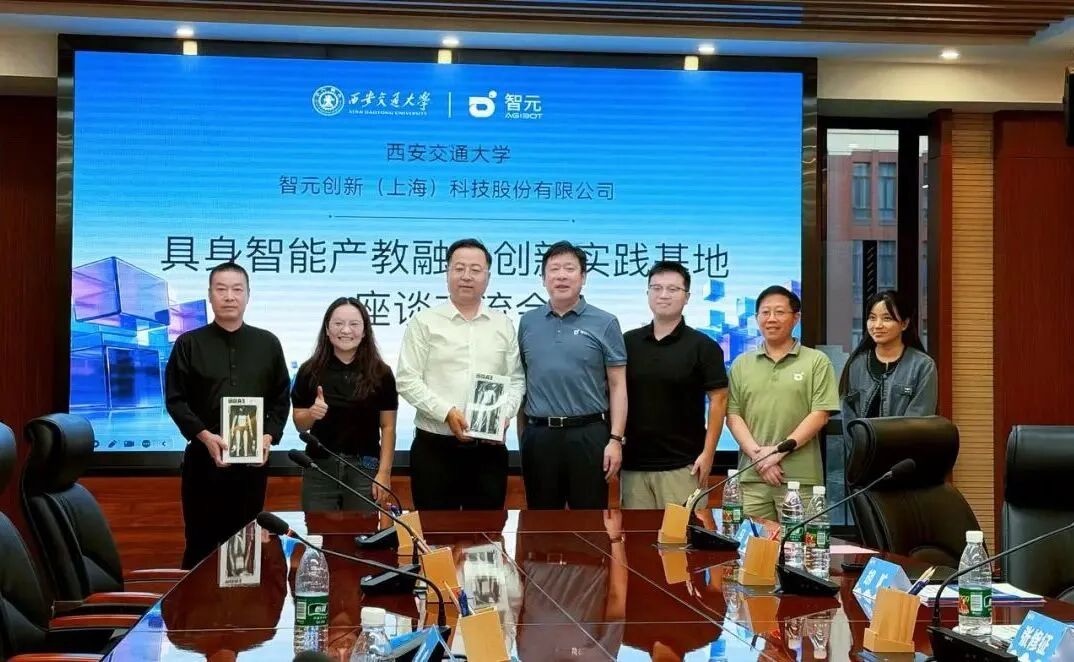
AGIBOT wil ruim duizend robots beschikbaar stellen aan universiteiten
De fabrikant kondigt een onderwijsprogramma aan met robots en software ter waarde van circa 200 miljoen yuan.
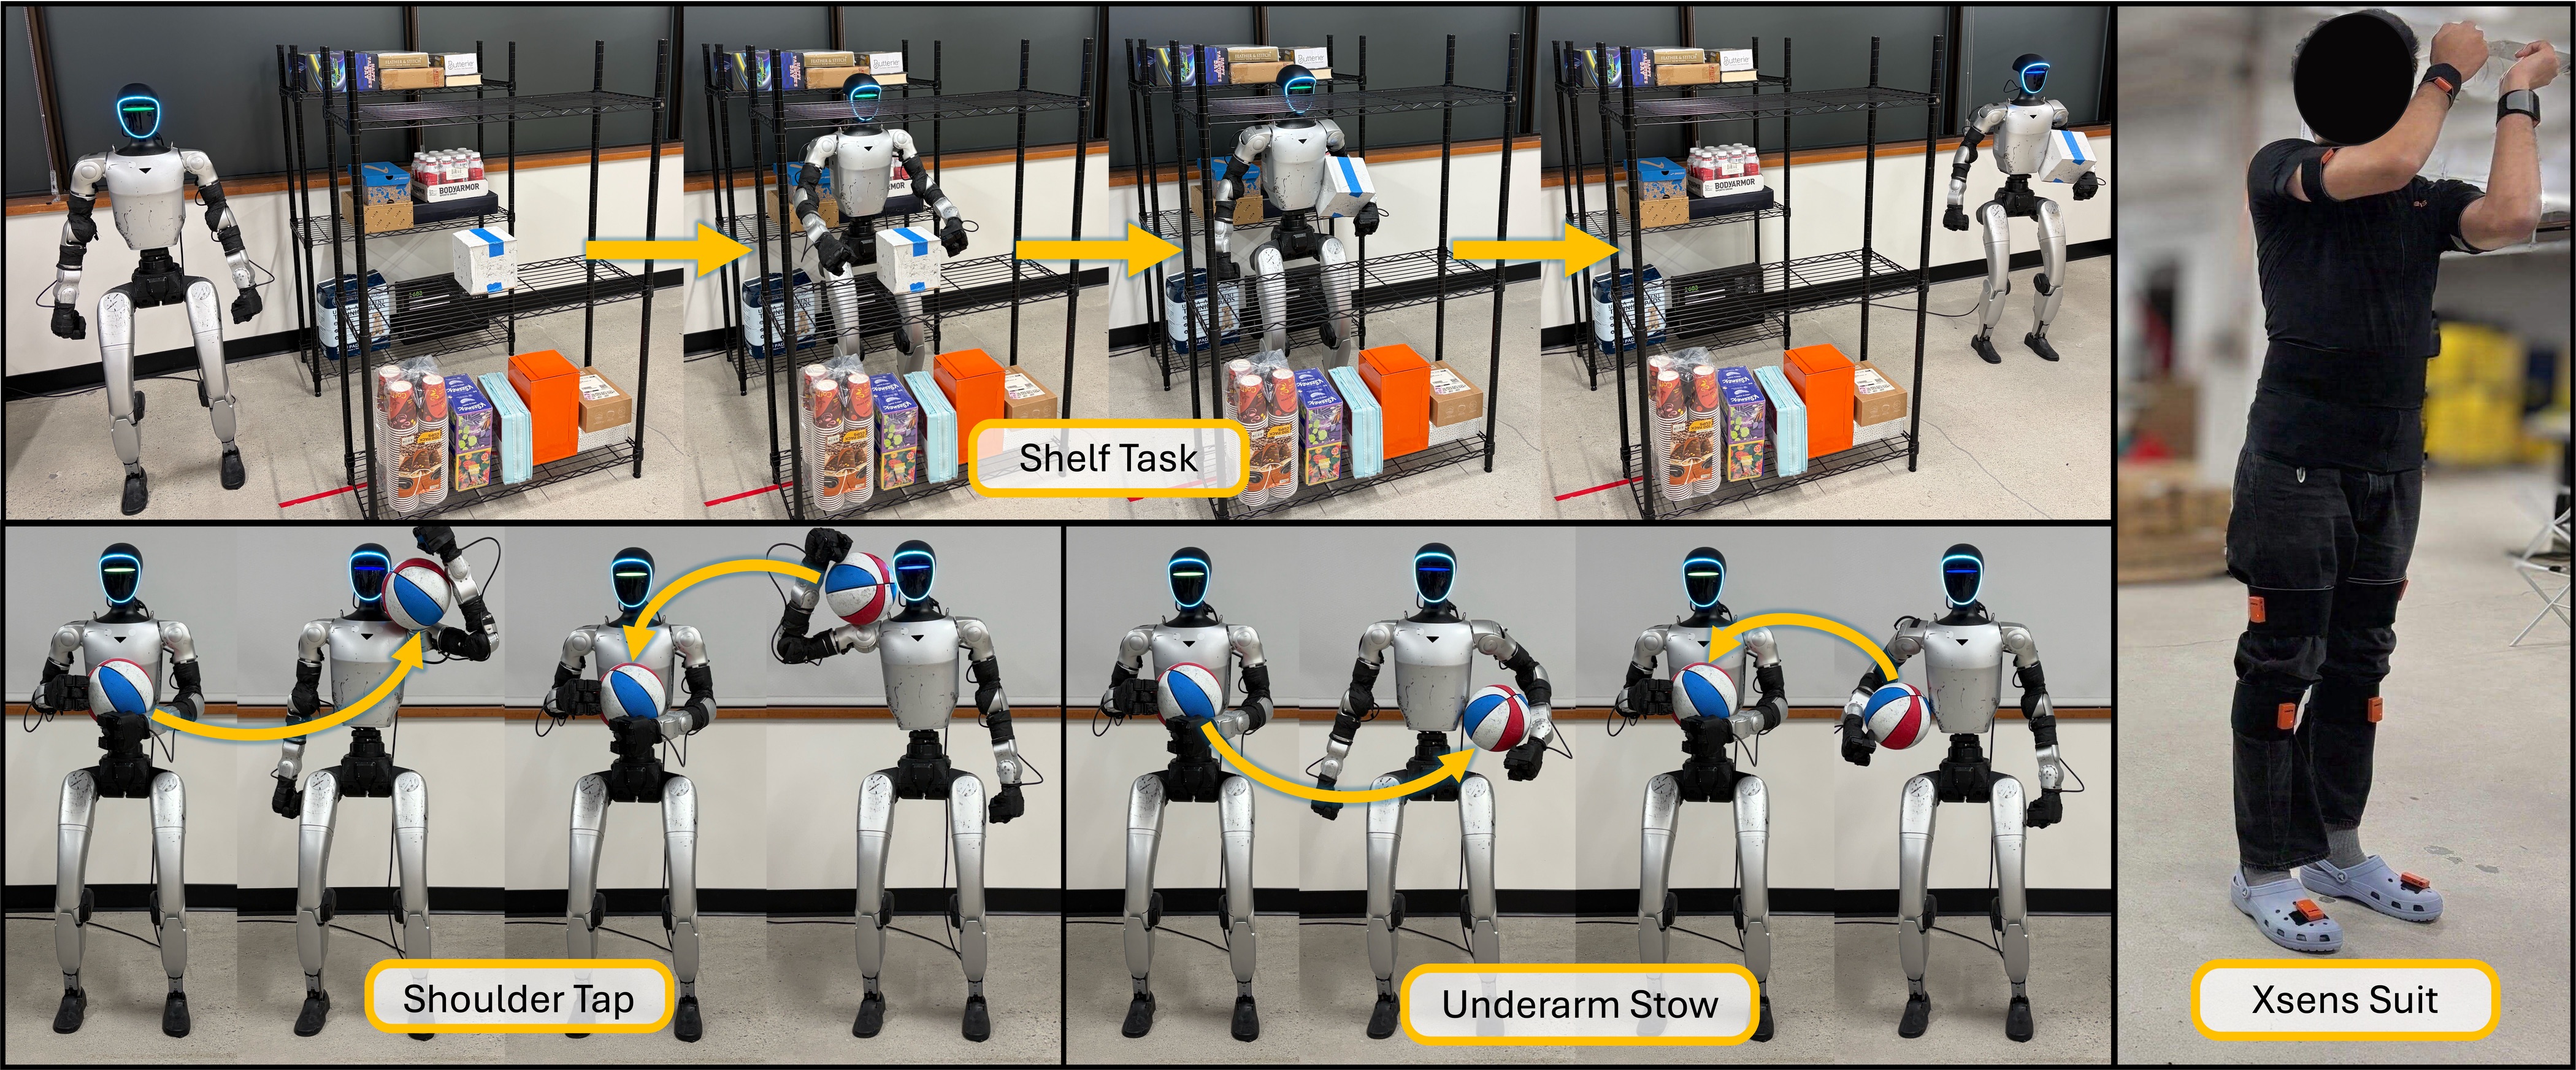
G1 draagt een doos onder de arm, met menselijke besturing
Whole-Body Dexterity helpt G1 een voorwerp tegen zijn lichaam te ondersteunen. In een kleine proef lukte de hele draagtaak zeven van de tien keer.
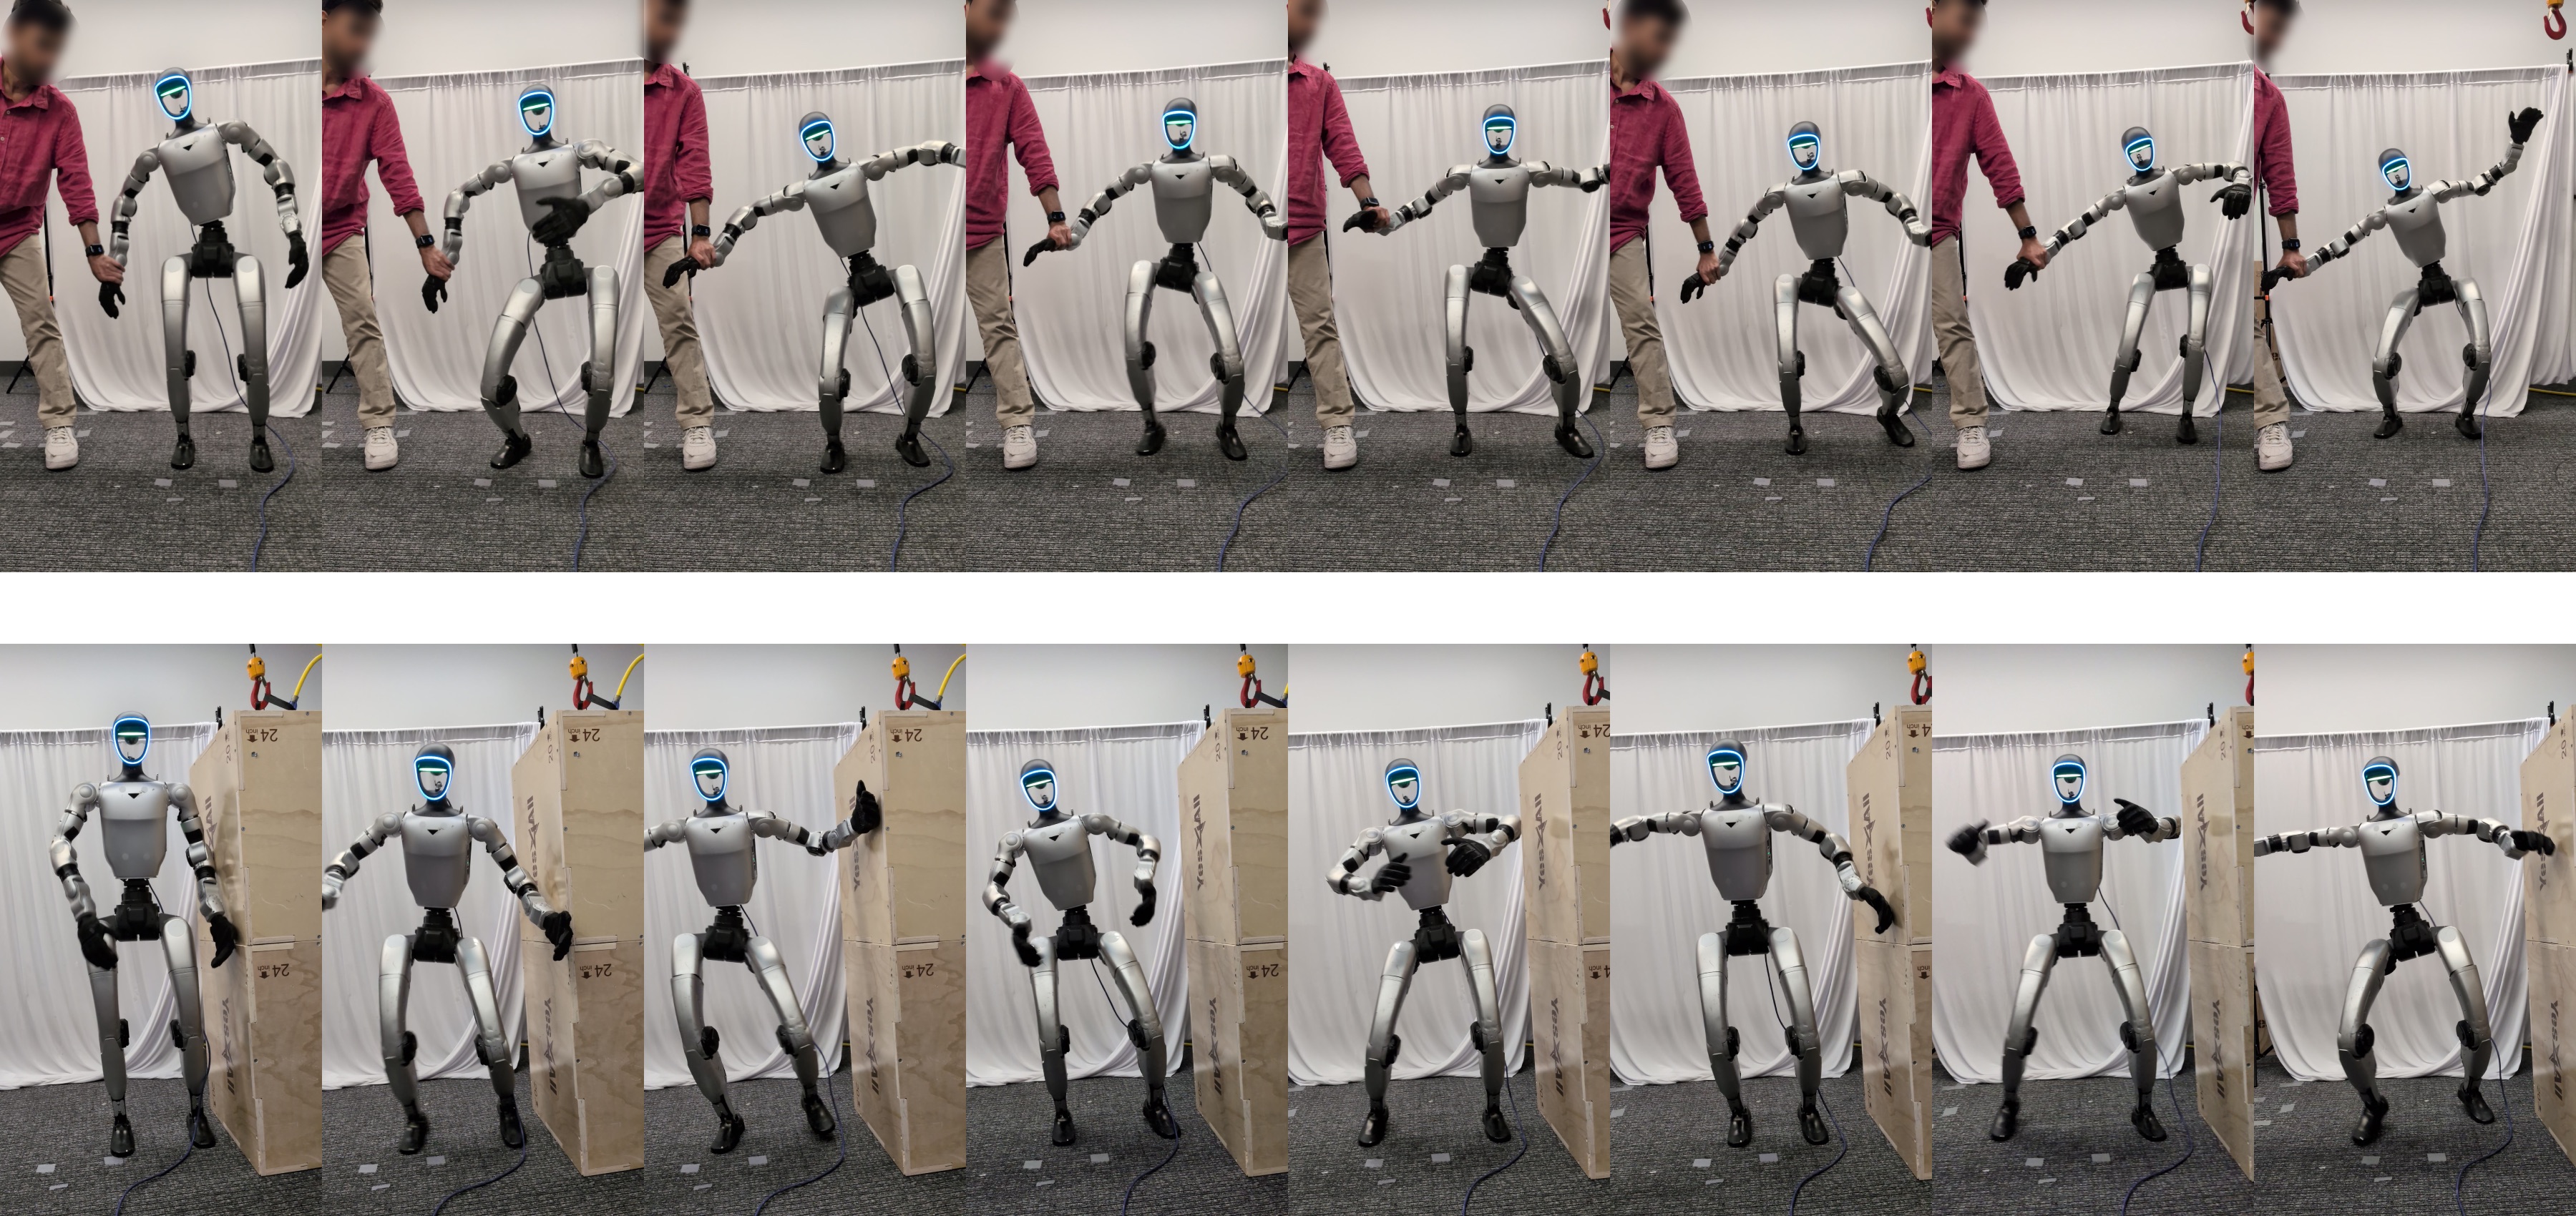
Onderzoekers laten G1 meebewegen bij contact
C-GMT past een beweging aan wanneer iemand aan de robot trekt of de robot een obstakel raakt. De aanpak is getest in simulatie en op een echte G1.
KODA gebruikt menselijke beelden voor meer G1-training
Onderzoekers zetten menselijke demonstraties om in trainingsmateriaal voor G1. In vier proeftaken helpen die voorbeelden bij voorwerpen die ontbreken in de robottraining.
TRACE laat G1-bewegingen in woorden aanpassen
Een onderzoeksmodel maakt en bewerkt bewegingen op basis van tekst, bijvoorbeeld door de handen hoger te laten bewegen.
Nyobolt levert de batterijtechnologie voor Digit 5
Agility maakt bekend wie achter het aangekondigde snellaadsysteem zit. Eerste klanttoegang blijft voorzien voor de eerste helft van 2027.
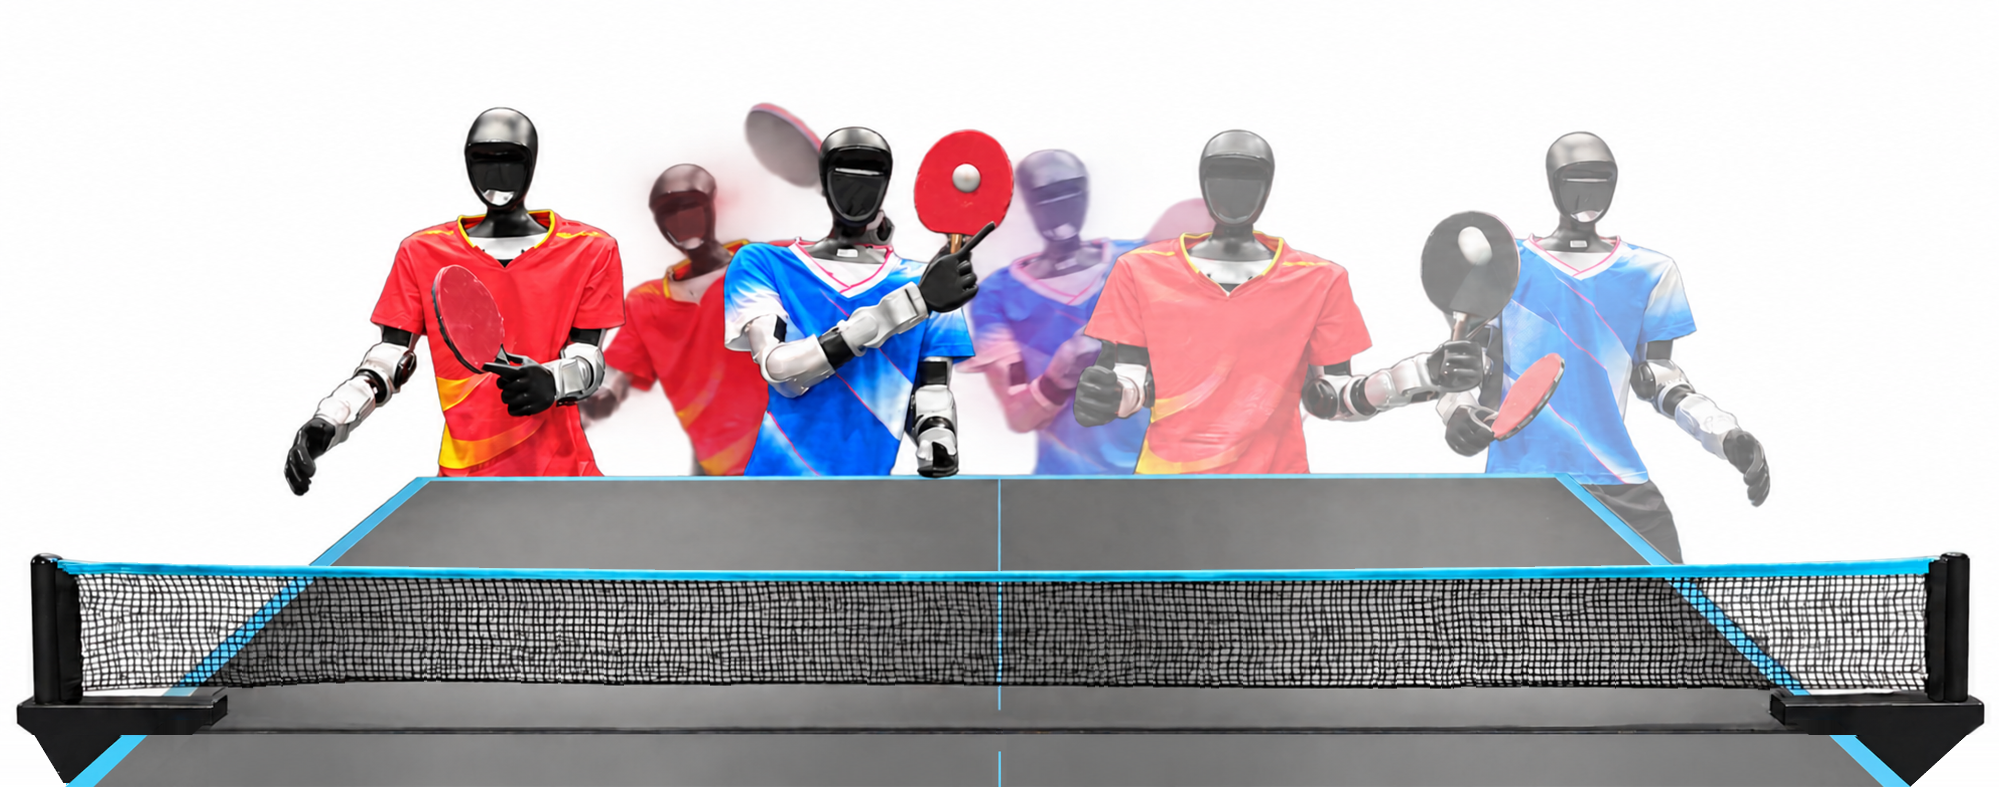
Twee G1’s maken ruimte voor elkaar bij tafeltennis
PingpongDuo laat twee robots om de beurt terugslaan en voor elkaar uitwijken. De proef gebruikt externe meetapparatuur.
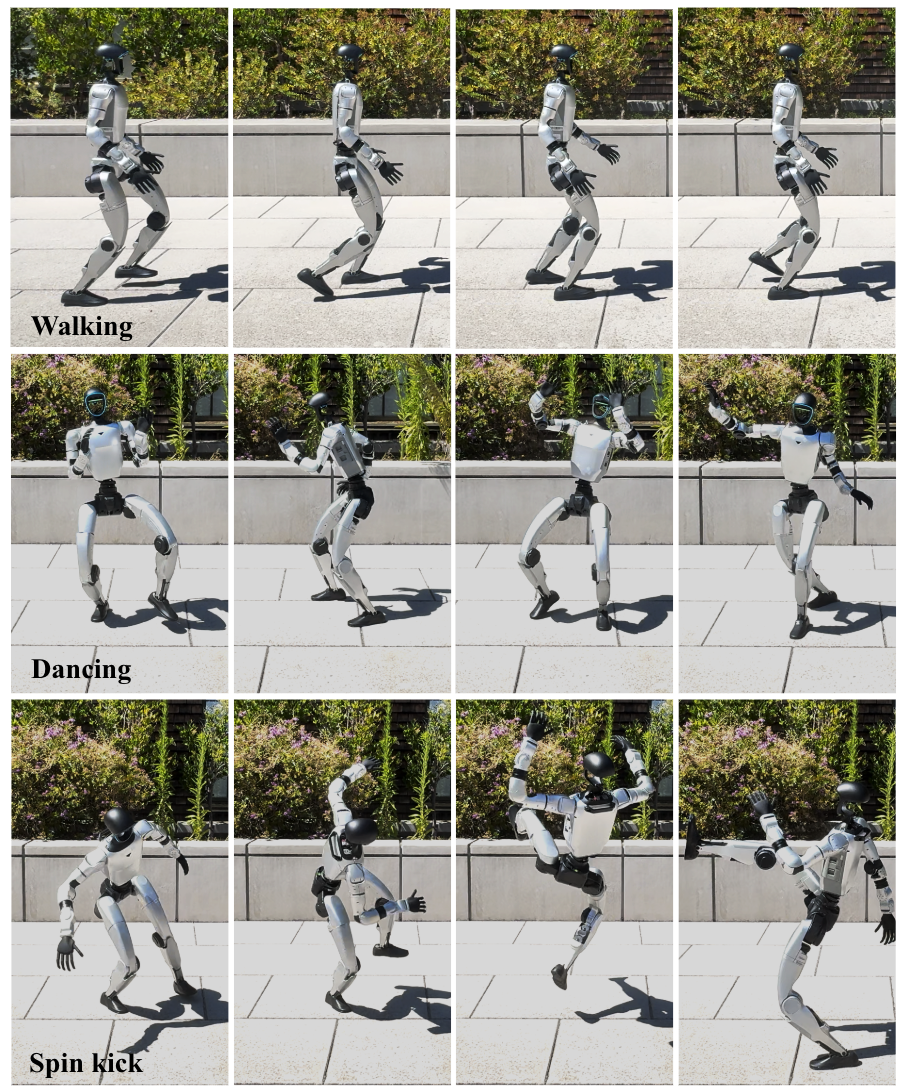
Berkeley genereert G1-besturing uit eerder getrainde modellen
Onderzoekers maken nieuwe besturingsnetwerken op basis van bestaande voorbeelden. Ze tonen lopen, dansen en een draaiende trap op een echte G1.
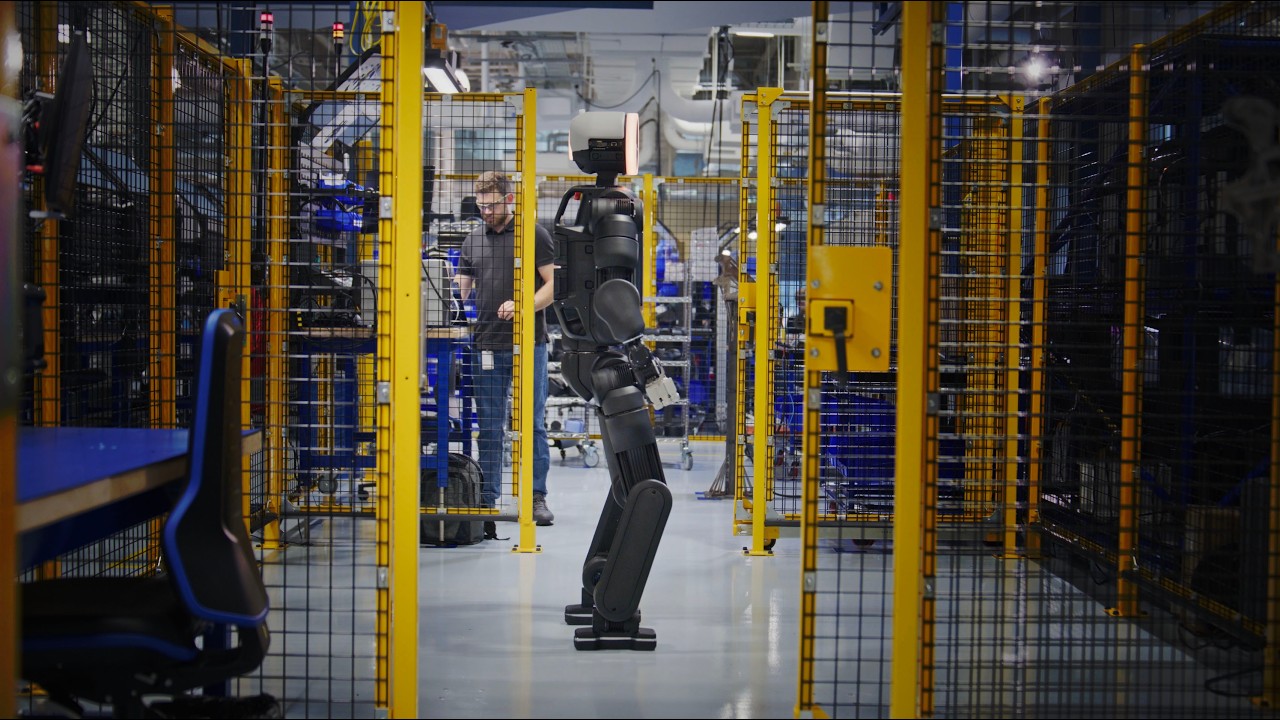
Boston Dynamics laat zien hoe het Atlas sneller wil bouwen
In een eigen video beschrijft het team een bouwtijd van ongeveer een dag. Een uur per robot is het doel voor volgend jaar.
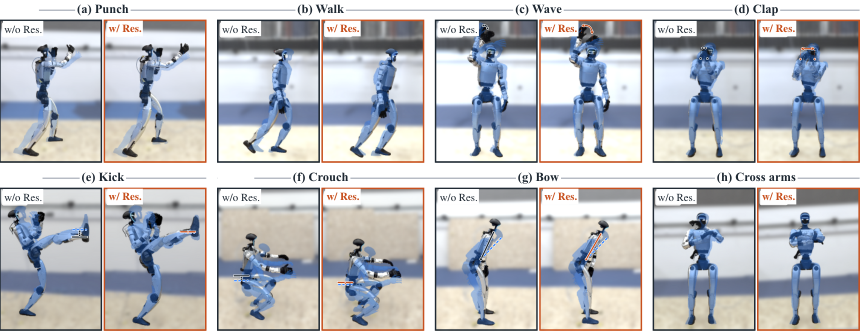
Onderzoekers laten G1 de stijl van een beweging beter vasthouden
Een extra correctiestap helpt bij onder meer zwaaien en buigen. De fysieke proeven gebruiken vooraf geselecteerde bewegingen.
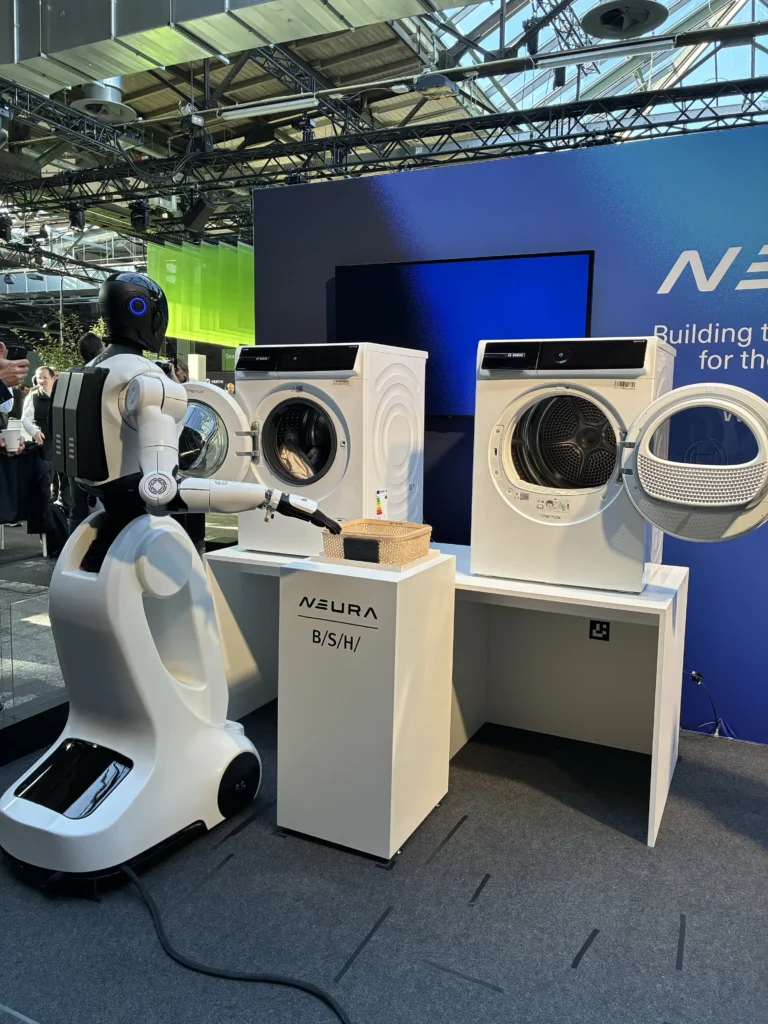
NEURA kondigt Neuron AI en een wasdemonstratie met 4NE1 aan
Volgens NEURA lukte de wasdemonstratie met 4NE1 Wheels zonder ingrijpen. Was- en droogtijd waren voor de proef sterk verkort.
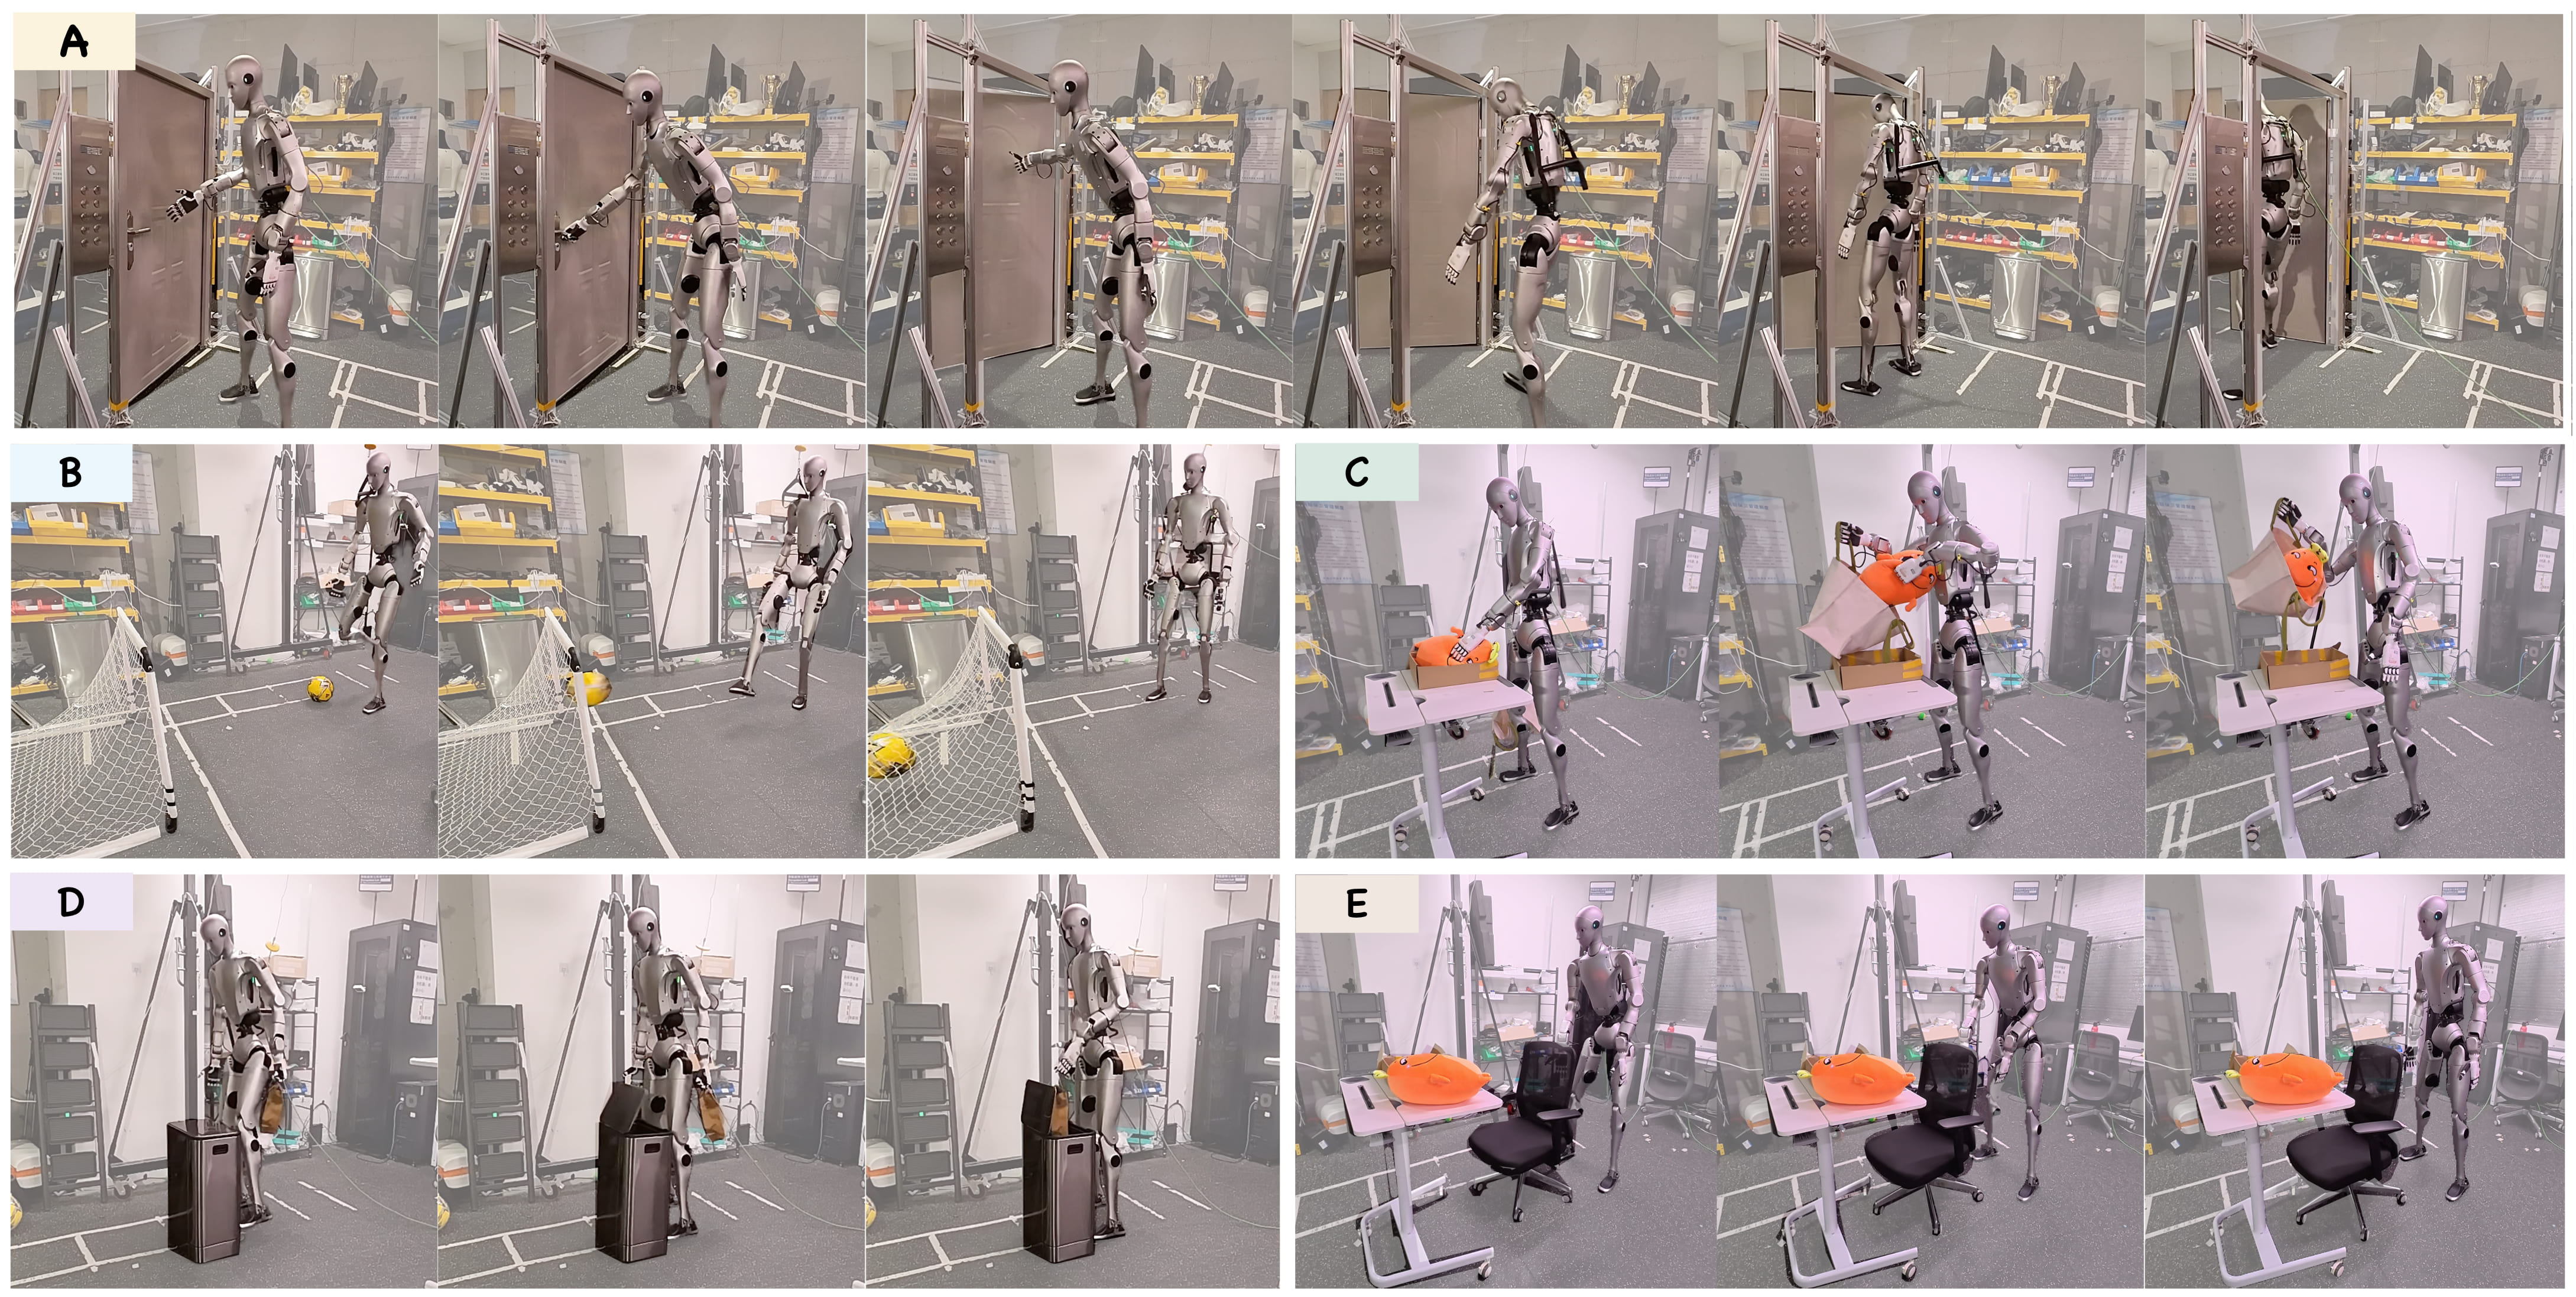
TRACE draagt een voor G1 geleerde besturing over naar H2
De studie onderzoekt hergebruik van SONIC. De gemelde 96,08% betreft een simulatiebenchmark, geen klantproef.
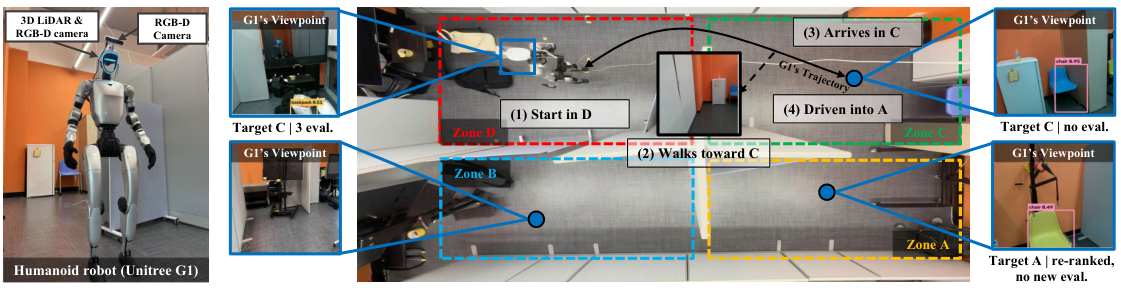
MIND laat G1 eerdere beoordelingen van kamers hergebruiken
Bij sommige veranderingen hoeft het taalmodel niet alles opnieuw te beoordelen. Een verkeerde eerste beoordeling blijft wel een probleem.
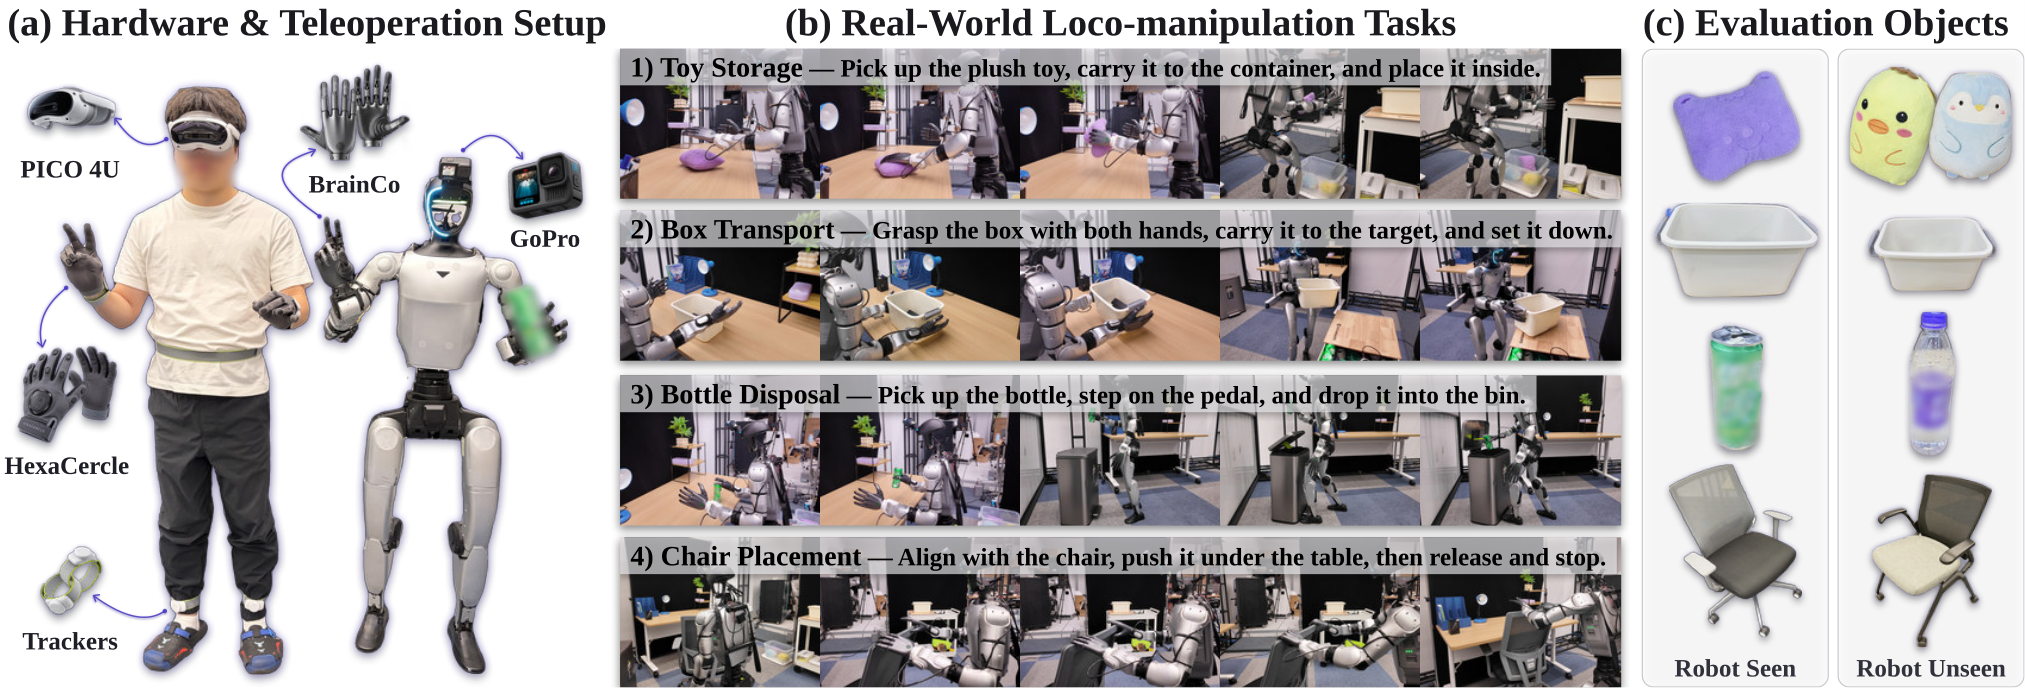
Alibaba traint G1 met menselijke opnamen én robotvoorbeelden
Het model λ0 voltooit in een laboratoriumproef 25 van 40 opdrachten. De menselijke trainingsgegevens vervangen de robotvoorbeelden nog niet.
Google laat Apollo een werpvaardigheid leren via video en simulatie
Volgens Google raakte Apollo in een interne proef zeven keer achter elkaar het doel bij cornhole. Gemini 4 Argon maakte daarvoor een simulatie op basis van een video van een mens.
Aandeelhouders stemmen in met geplande beursgang Agility
De stemming op 2 november is afgerond. Afronding en eerste Nasdaq-handel worden op 4 en 5 november verwacht.
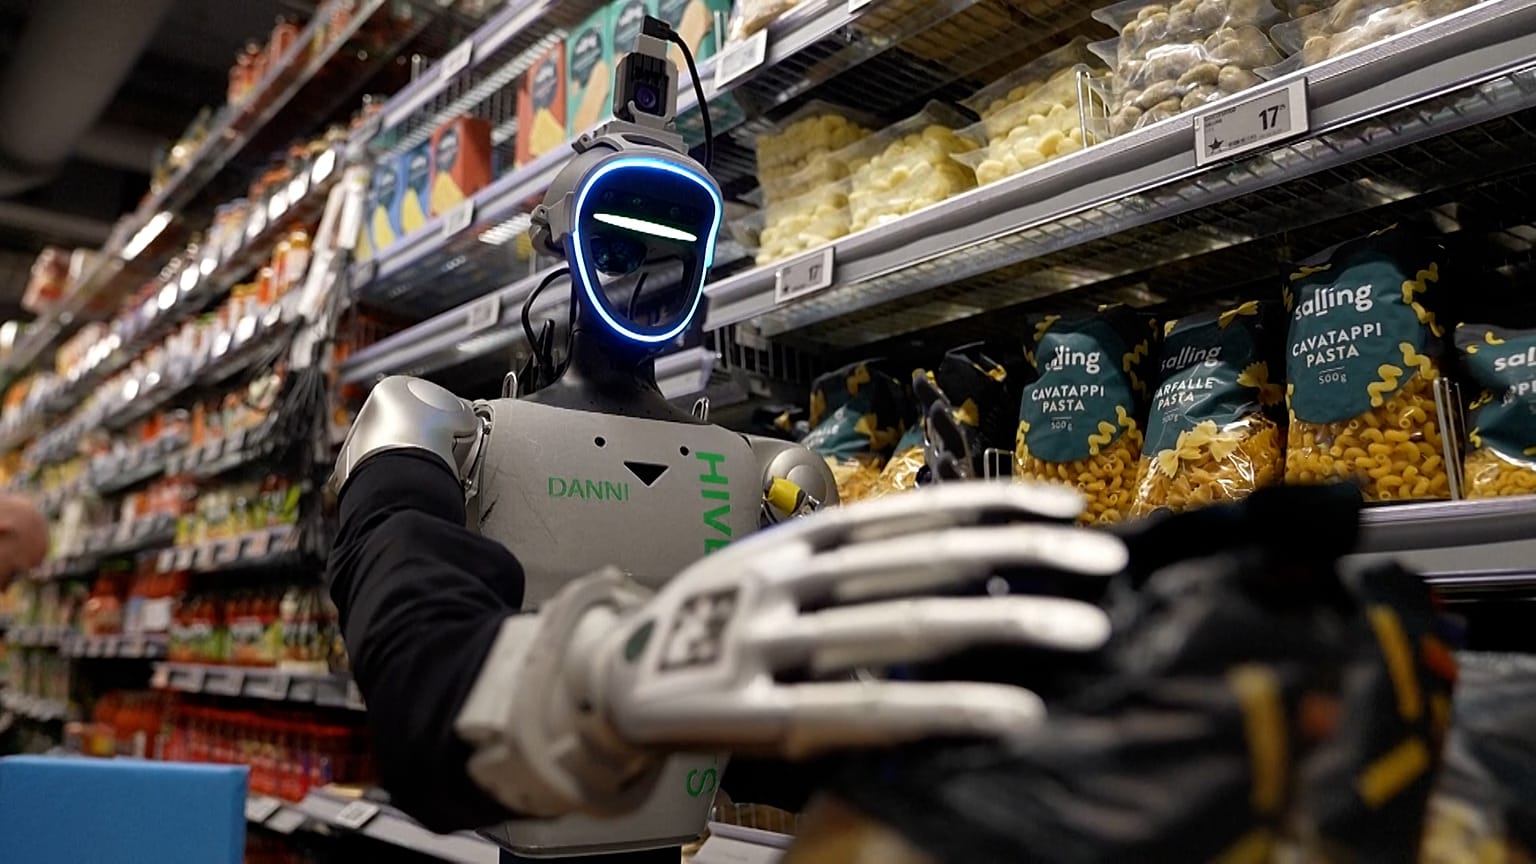
HIVE traint G1 voor vakken vullen bij føtex
In een Deense supermarkt leert een aangepaste Unitree G1 producten in het schap te zetten. Mensen sturen de bewegingen voorlopig nog aan.
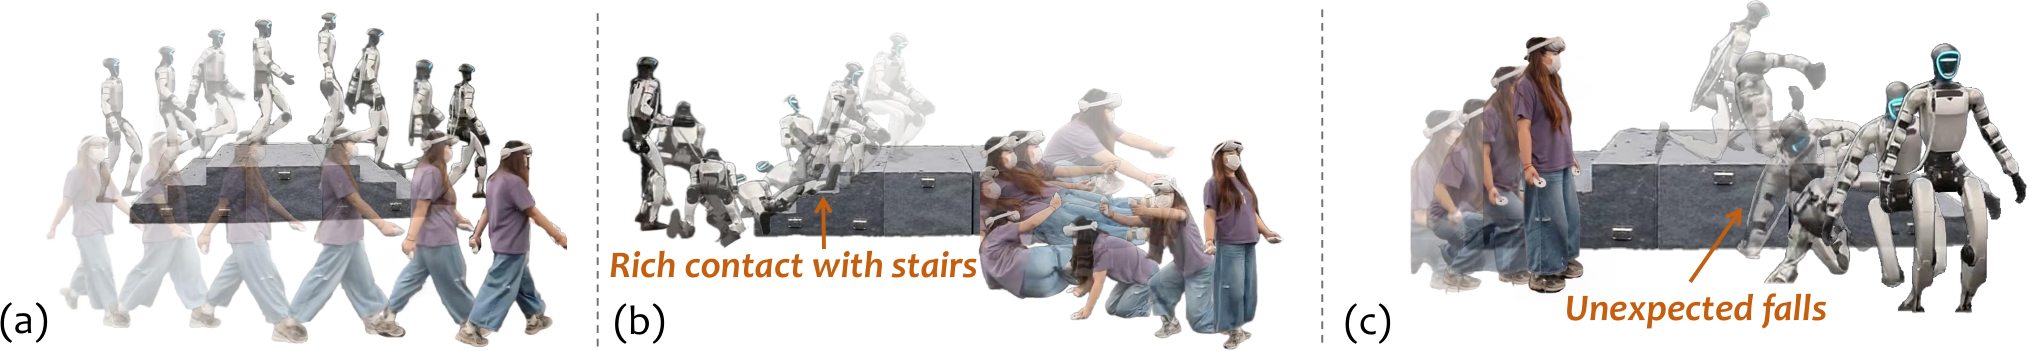
P-BFM laat G1 zijn beweging aanpassen aan trappen en hellingen
De besturing maakt onderscheid tussen de gewenste beweging en de uitvoering op een bepaalde ondergrond. Een dieptecamera helpt G1 om zijn stappen aan te passen.
Disney en ETH laten G1 tijdens het lopen van stijl wisselen
Bij Walk Like This kiest een bestuurder de richting met een joystick en de bewegingsstijl met een voorbeeldopname. De aanpak is ook op een fysieke G1 getest.
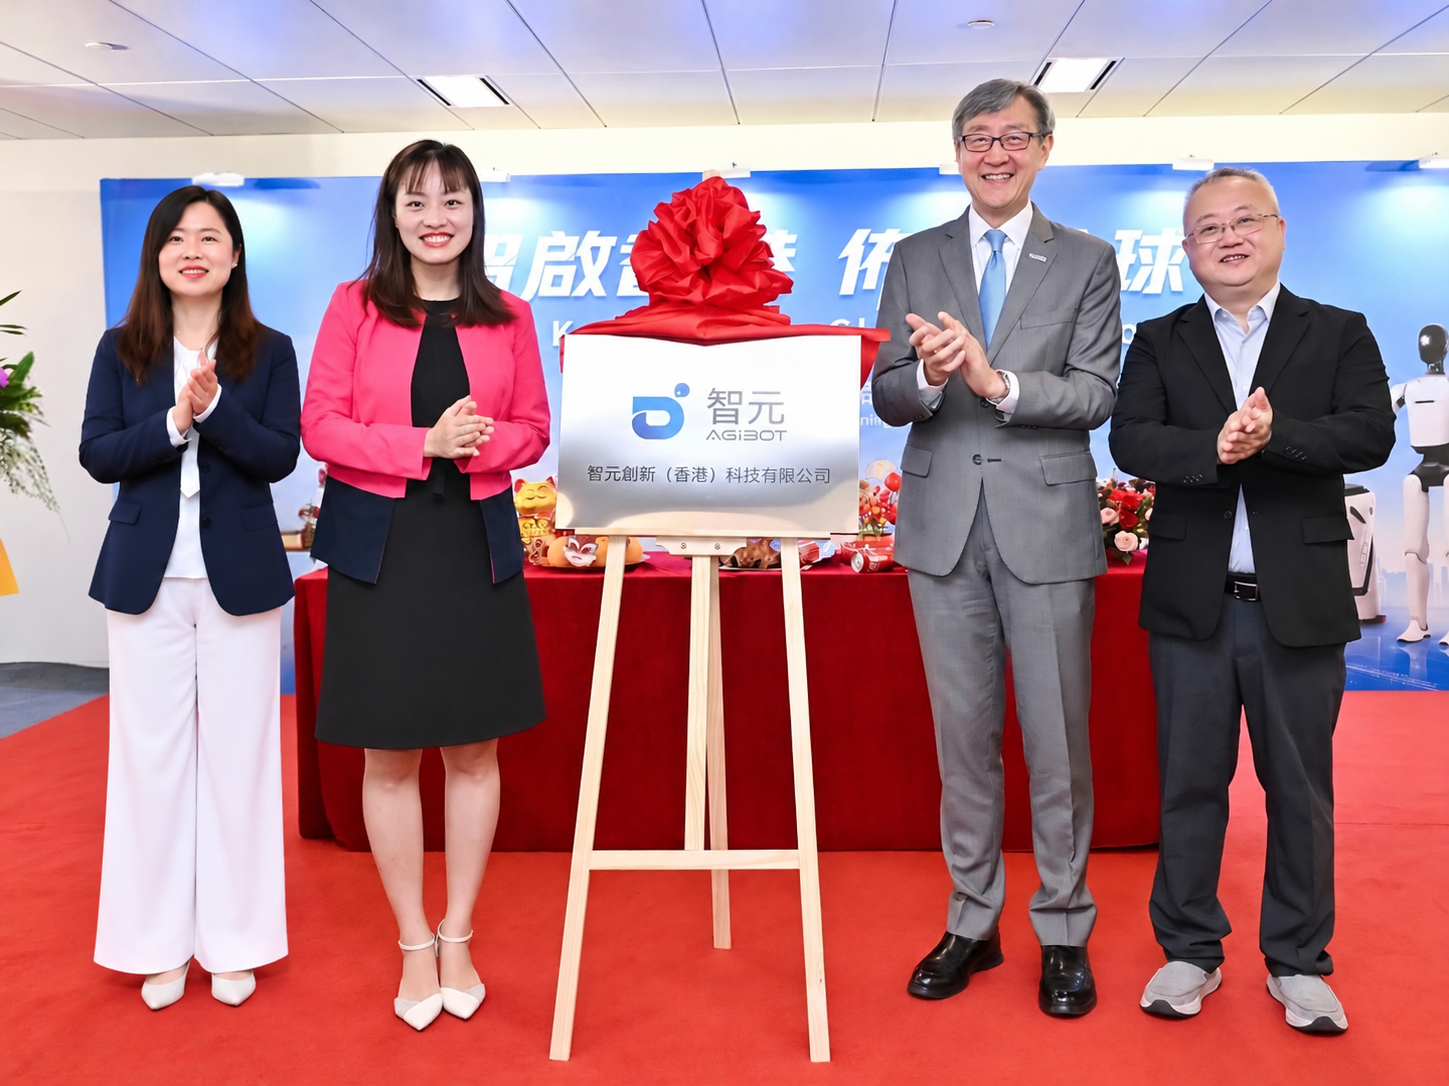
AGIBOT opent kantoor in Hongkong en werkt aan onderzoeksplannen
De fabrikant heeft een vestiging geopend in Causeway Bay. Een internationaal onderzoekscentrum en gezamenlijke laboratoria met universiteiten moeten nog volgen.
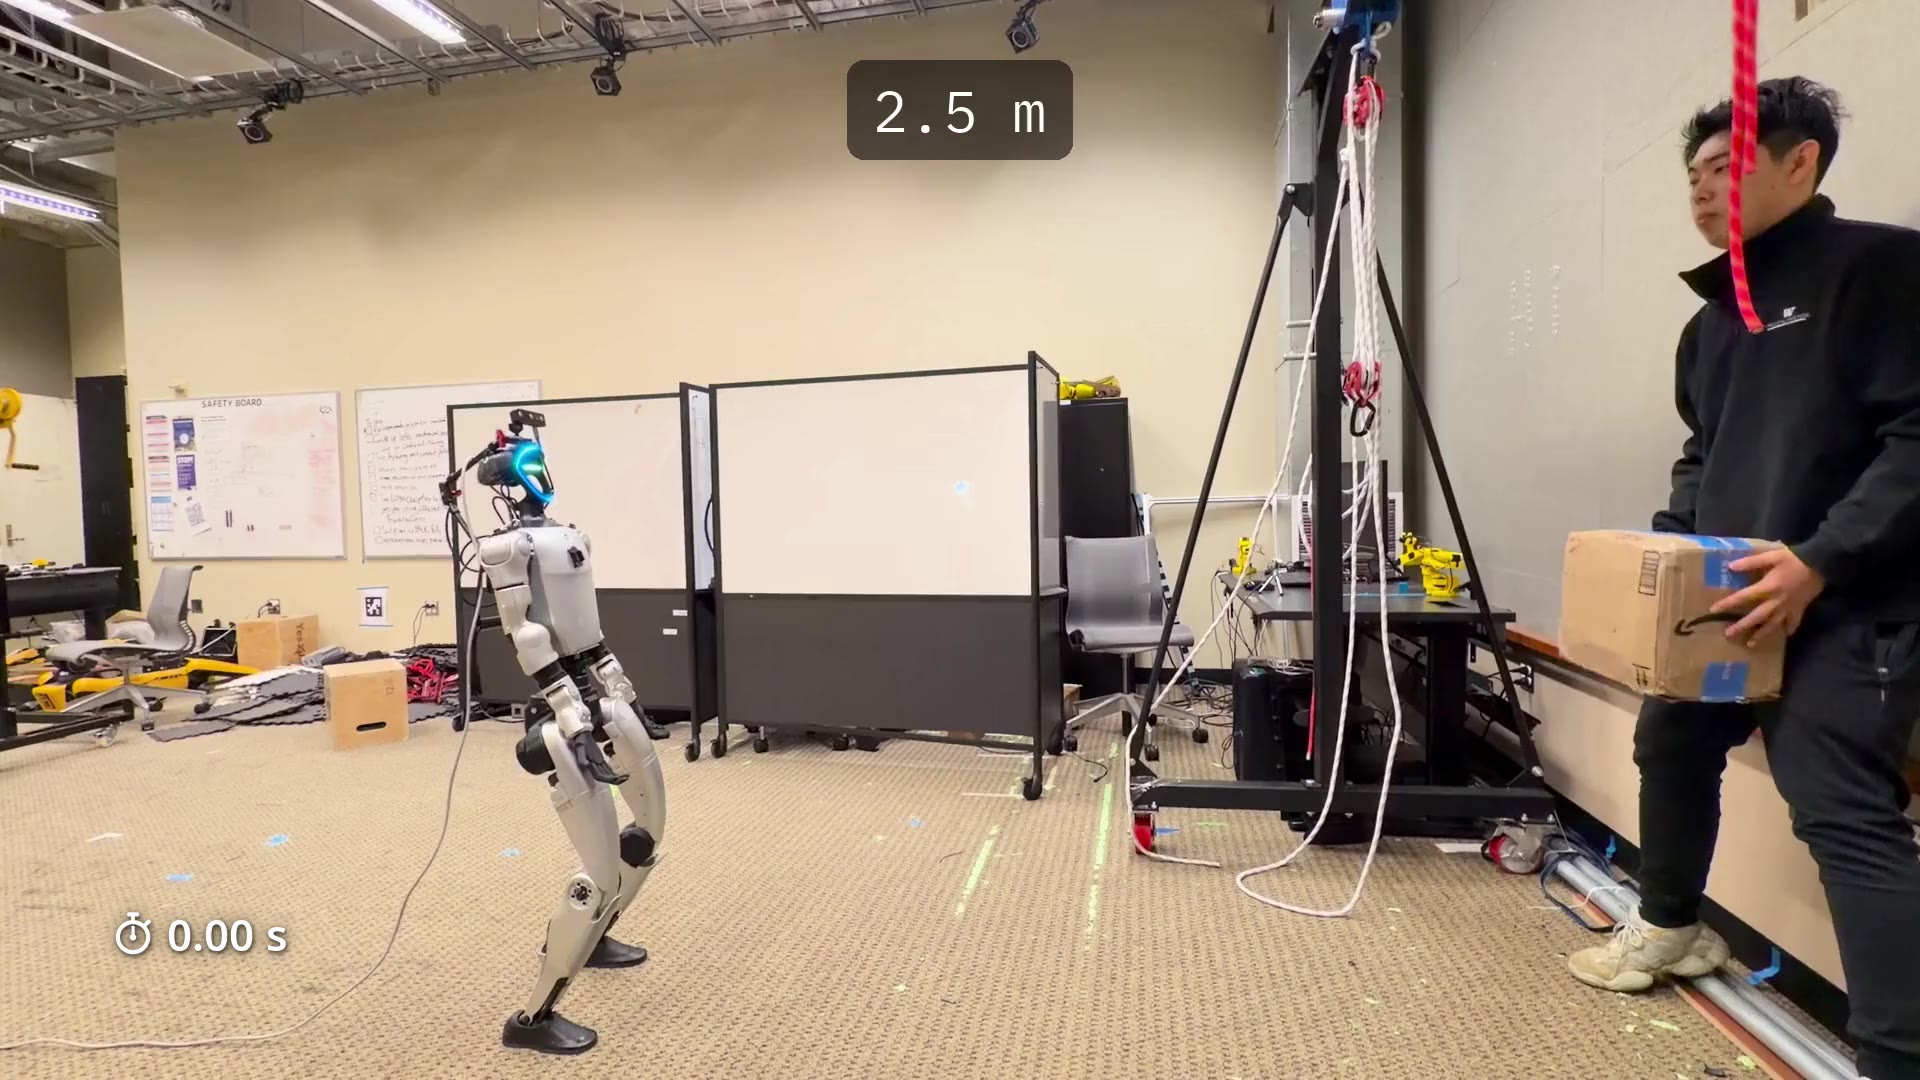
Reflex laat G1 toegeworpen dozen vangen met eigen camerabeeld
Een G1 reageert met zijn hele lichaam op een toegeworpen doos. De fysieke proeven laten ook veel mislukte vangpogingen zien.
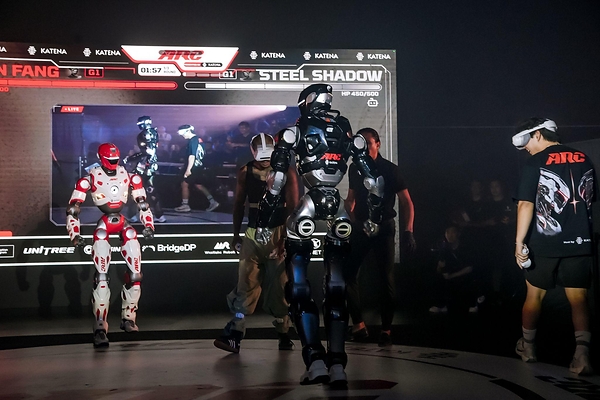
G1 volgt vechtsporters tijdens demonstratie in Singapore
Vechtsporters stuurden humanoids met bewegingssensoren op hun lichaam. De robots vochten dus onder menselijke bediening.
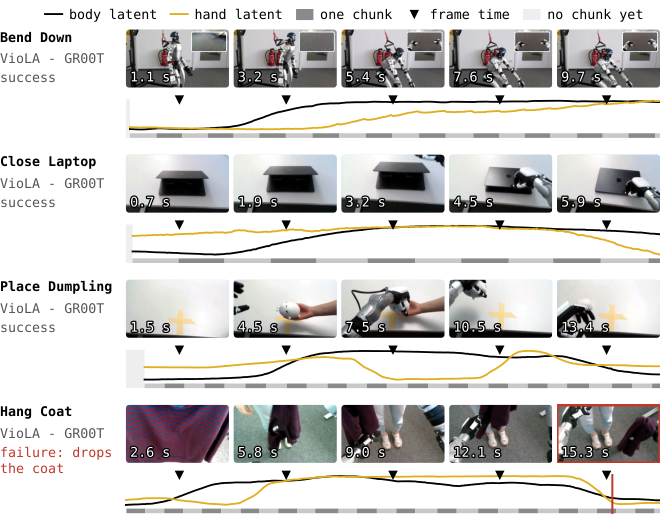
VioLA laat G1 opdrachten volgen, maar een fles neerzetten lukt nog niet
De onderzoeksopstelling combineert camerabeelden en taal met besturing van lichaam en handen. De tests laten zowel geslaagde handelingen als duidelijke beperkingen zien.
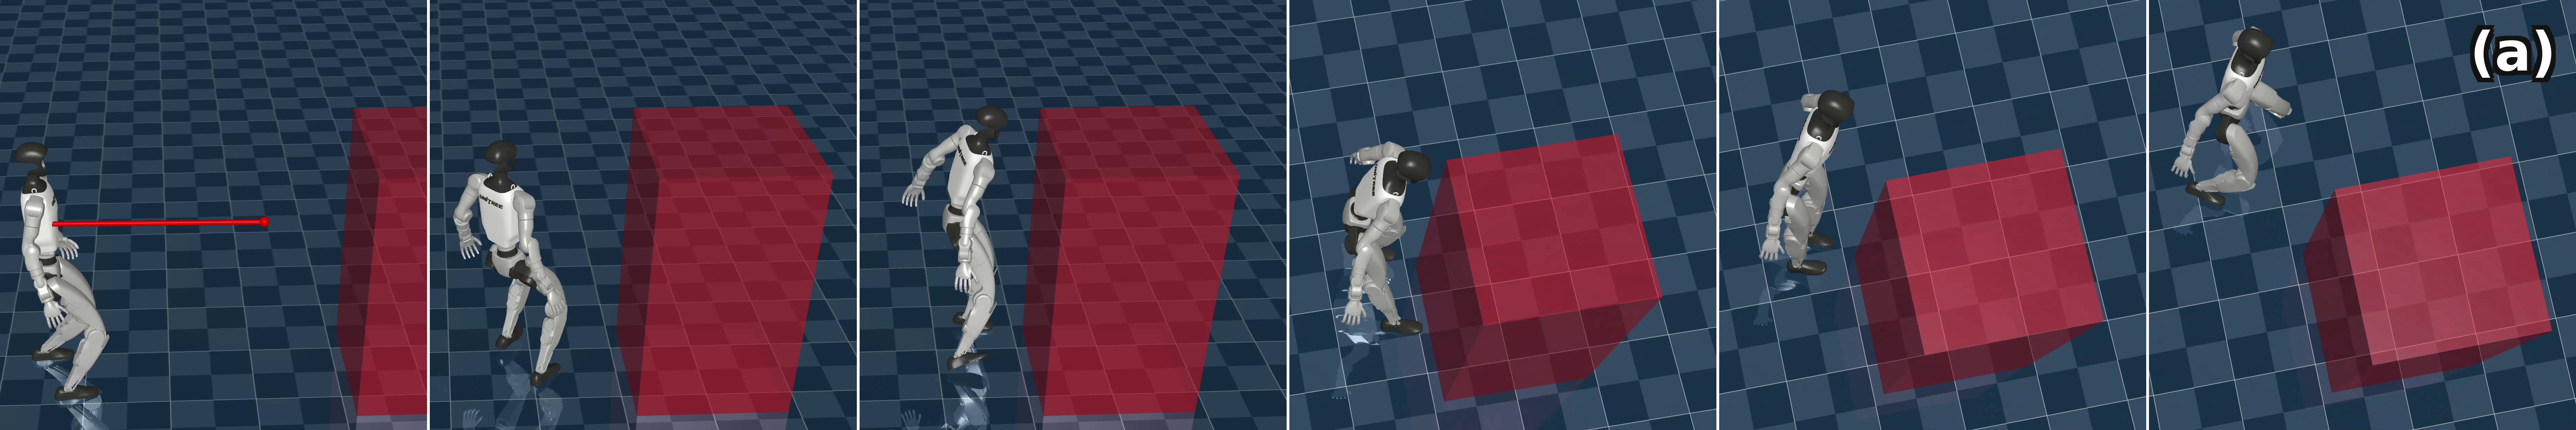
FAITH laat G1 bij een duw uitwijken voor een afgeschermde zone
Een extra laag in de besturing probeert contact met een aangewezen gebied te voorkomen. Bij een te harde duw probeert de robot ook zijn val van dat gebied weg te richten.
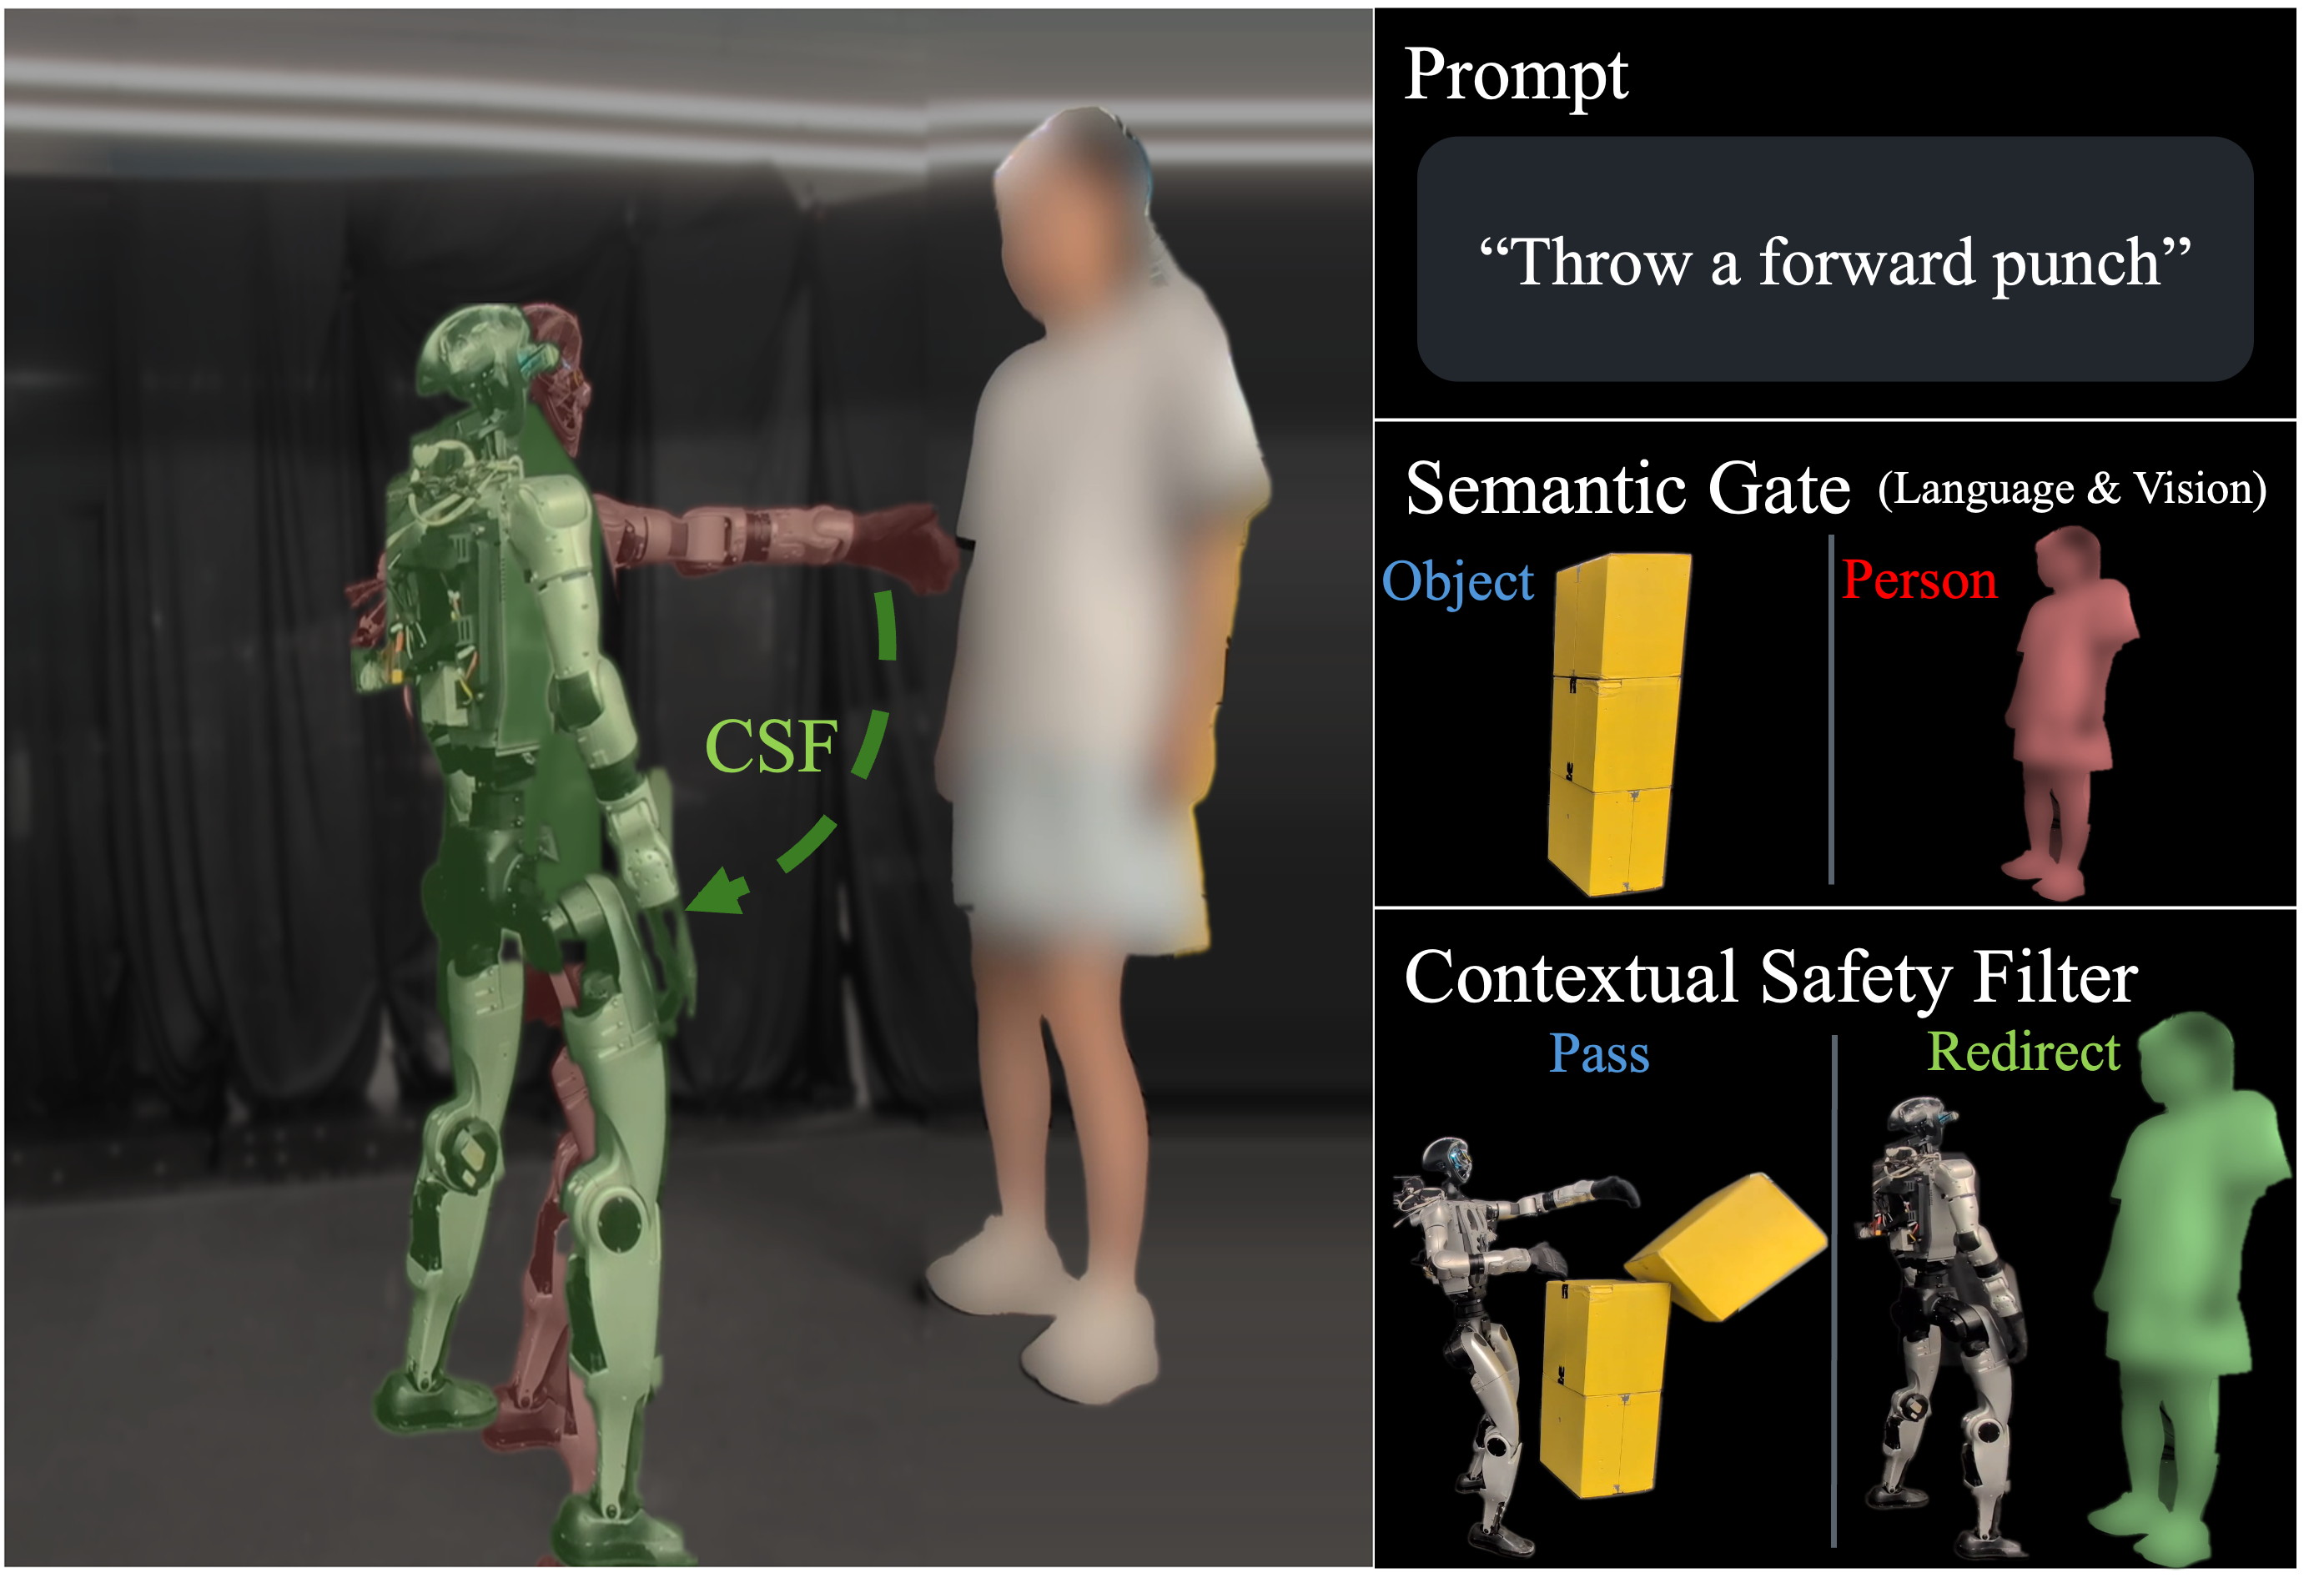
Onderzoekers laten G1 een beweging bijsturen als er iemand in beeld komt
CSF kijkt naar de opdracht én naar wat de camera ziet. In laboratoriumproeven verandert G1 een ingezette stoot- of trapbeweging wanneer een persoon verschijnt.
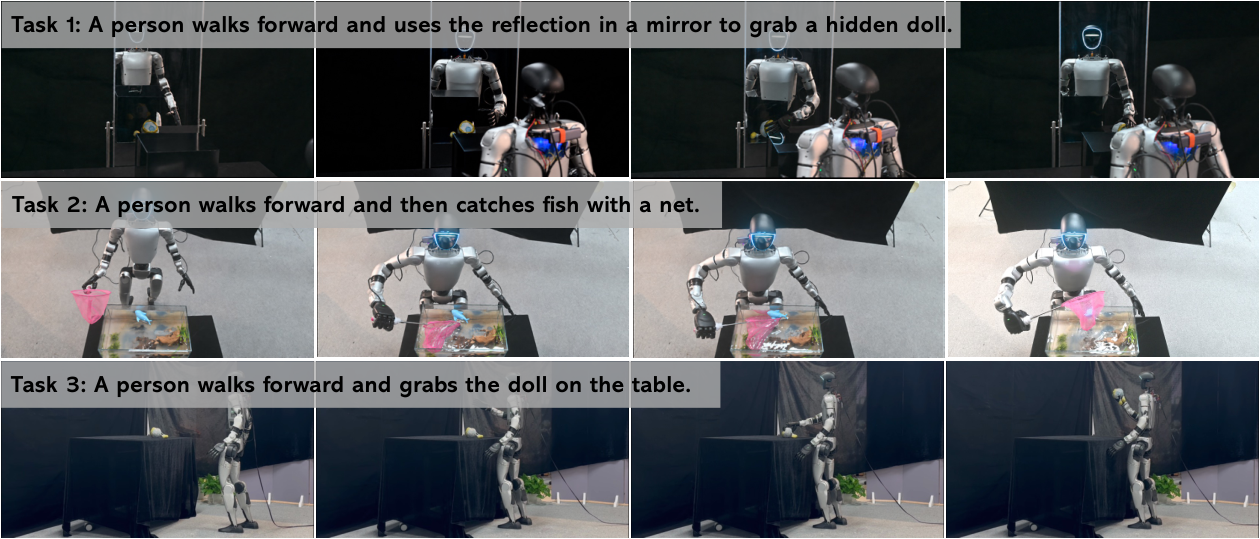
Being-M0.7 laat G1 speelgoed pakken met hulp van een spiegel
Het model leert van menselijke bewegingen én robotdata. In drie kleine laboratoriumproeven loopt G1 naar voorwerpen toe en probeert hij ze te pakken.
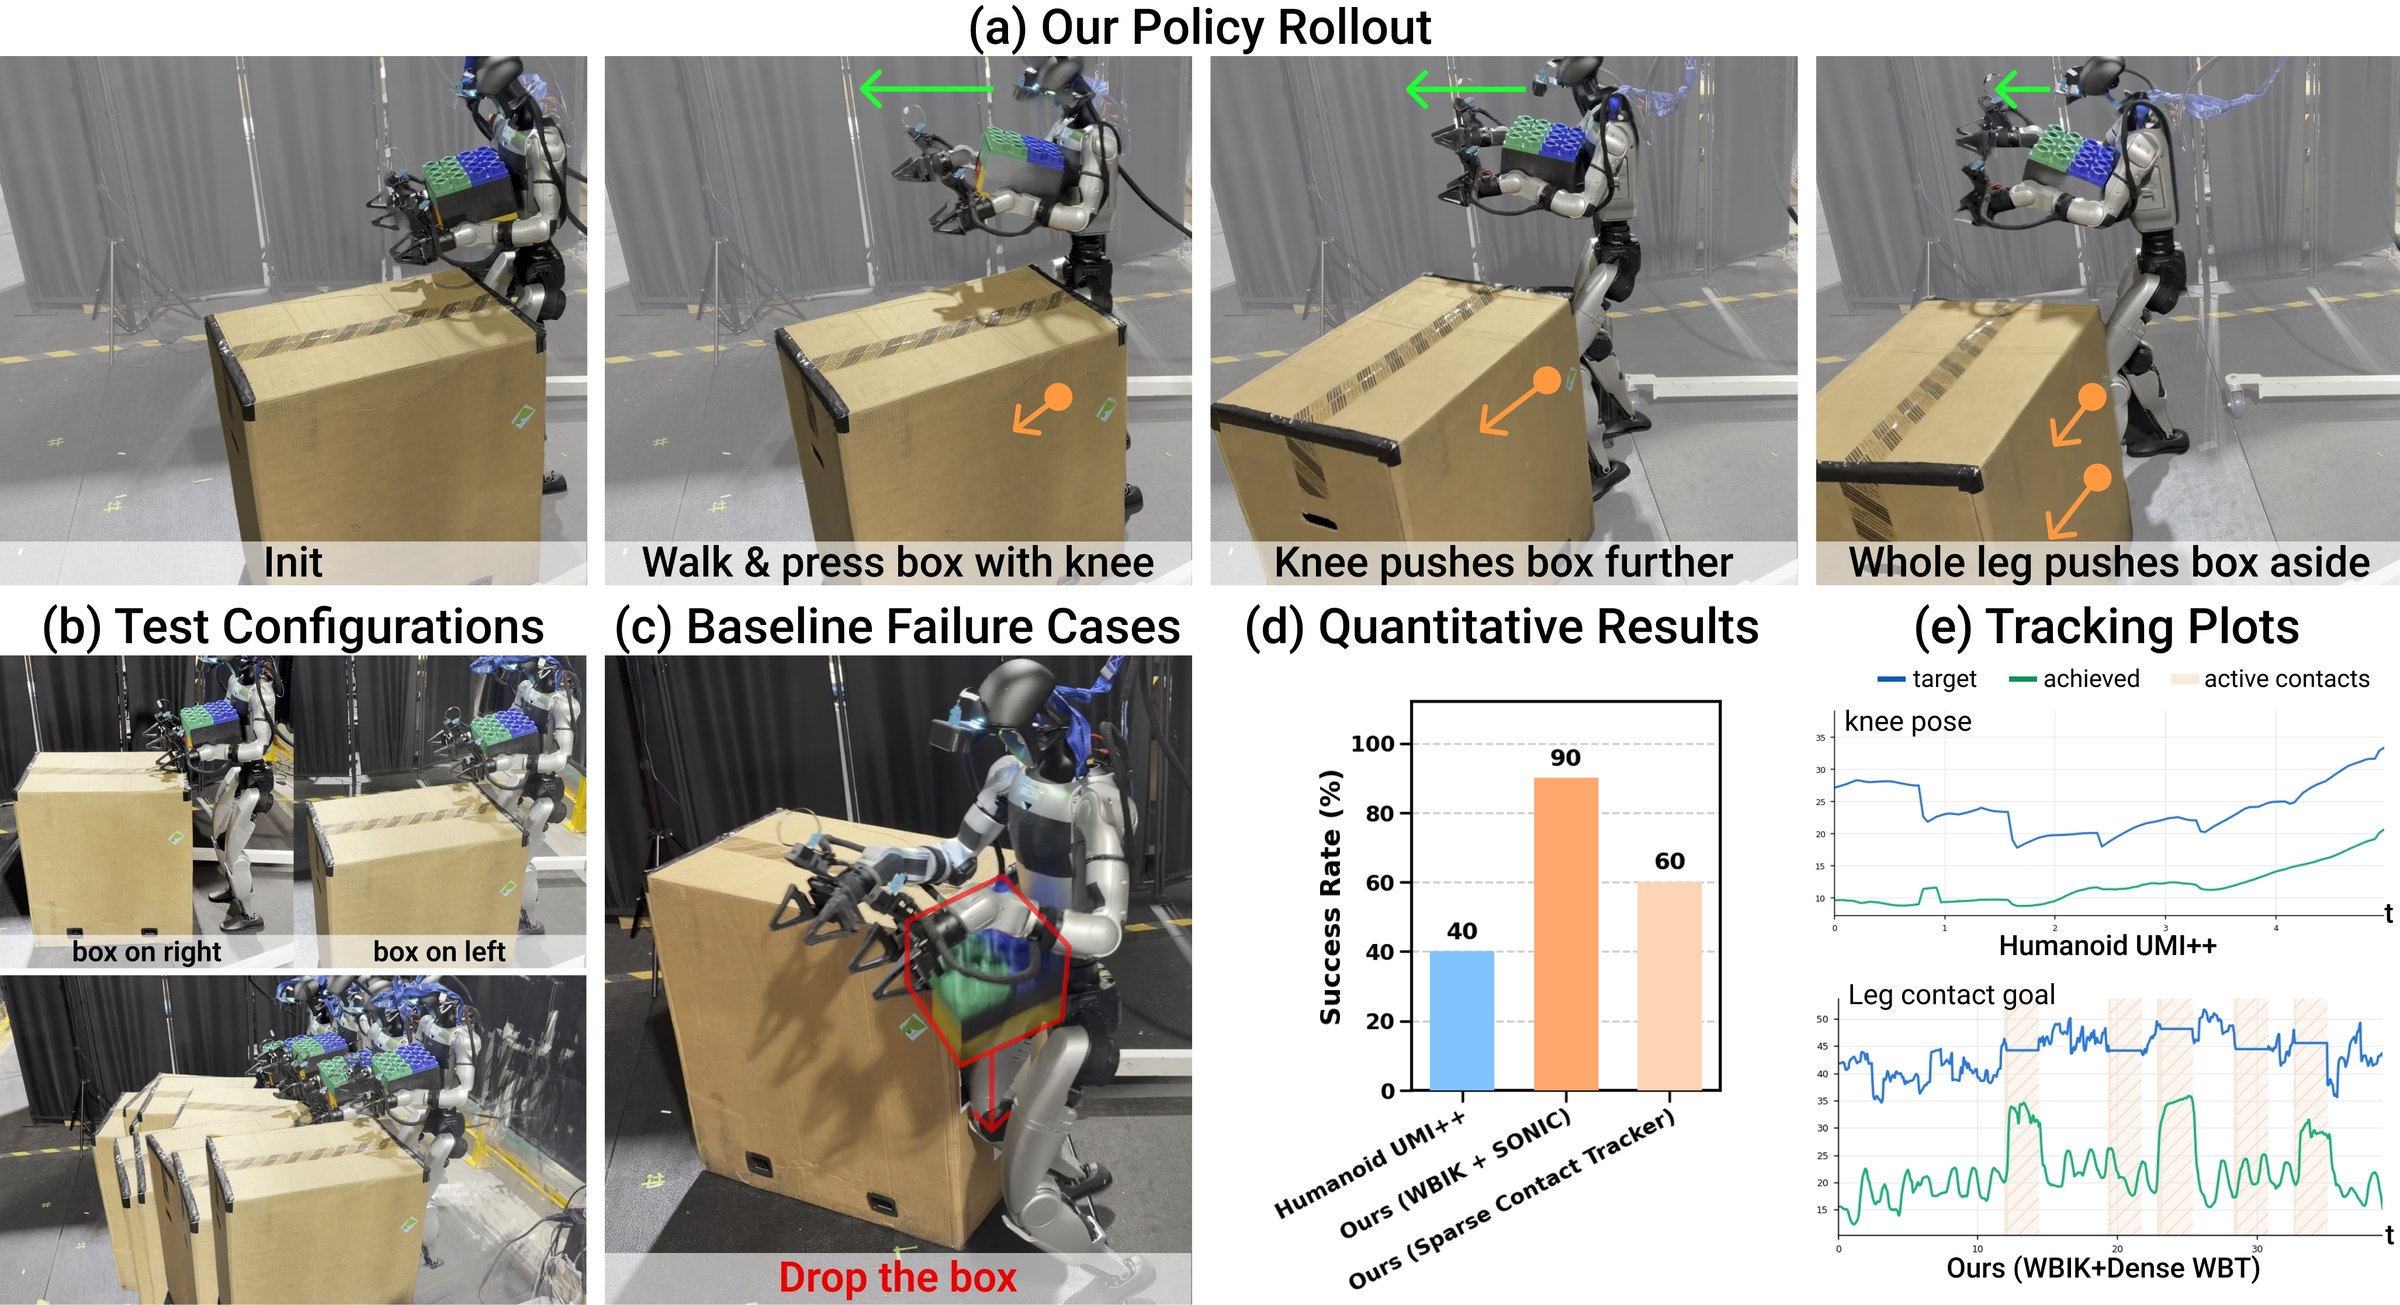
PanTact leert G1 ook onderarmen en benen gebruiken
Onderzoekers laten een G1 een doos dragen en tegelijk een andere doos opzijduwen. De robot leert van mensen die voordoen waar hun lichaam contact maakt.
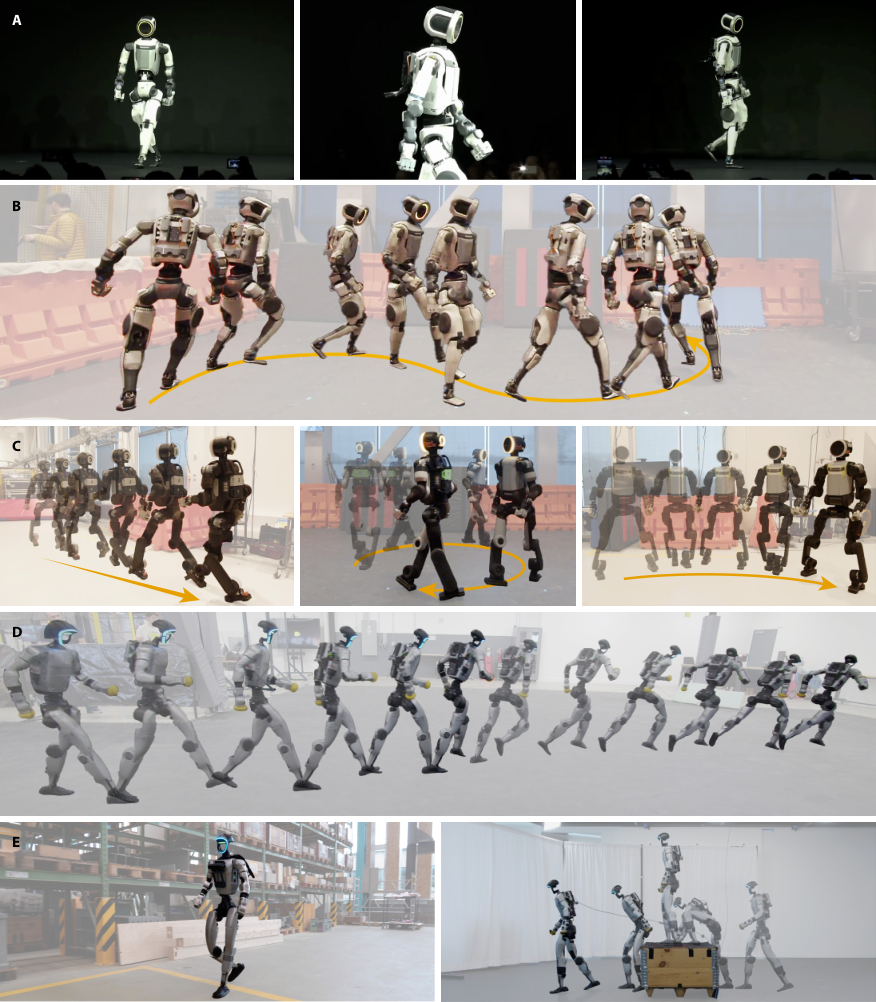
HuMBLE laat Atlas en G1 natuurlijker lopen
Een nieuwe besturing combineert menselijke loopvoorbeelden met training in simulatie. Onderzoekers testen haar op twee Atlas-uitvoeringen en de Unitree G1.
ResGAC laat G1 zijn handen nauwkeuriger plaatsen
In een laboratoriumproef steekt een stilstaande G1 een pen in een opening. De nieuwe besturing slaagt in achttien van twintig pogingen, met hulp van externe positiecamera's.
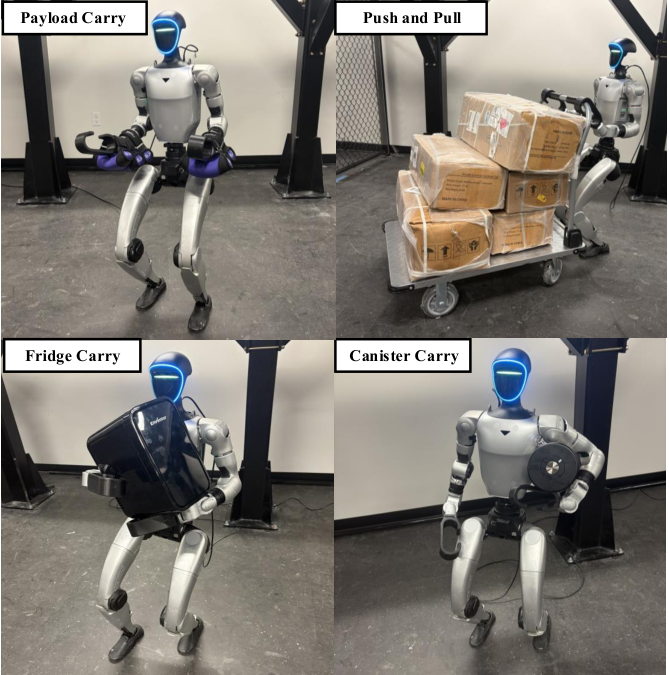
HULK laat G1 zware lasten dragen en een beladen kar trekken
De nieuwe besturing houdt rekening met het gewicht dat aan armen en romp hangt. In laboratoriumproeven draagt G1 onder meer een minikoelkast en trekt hij een kar.
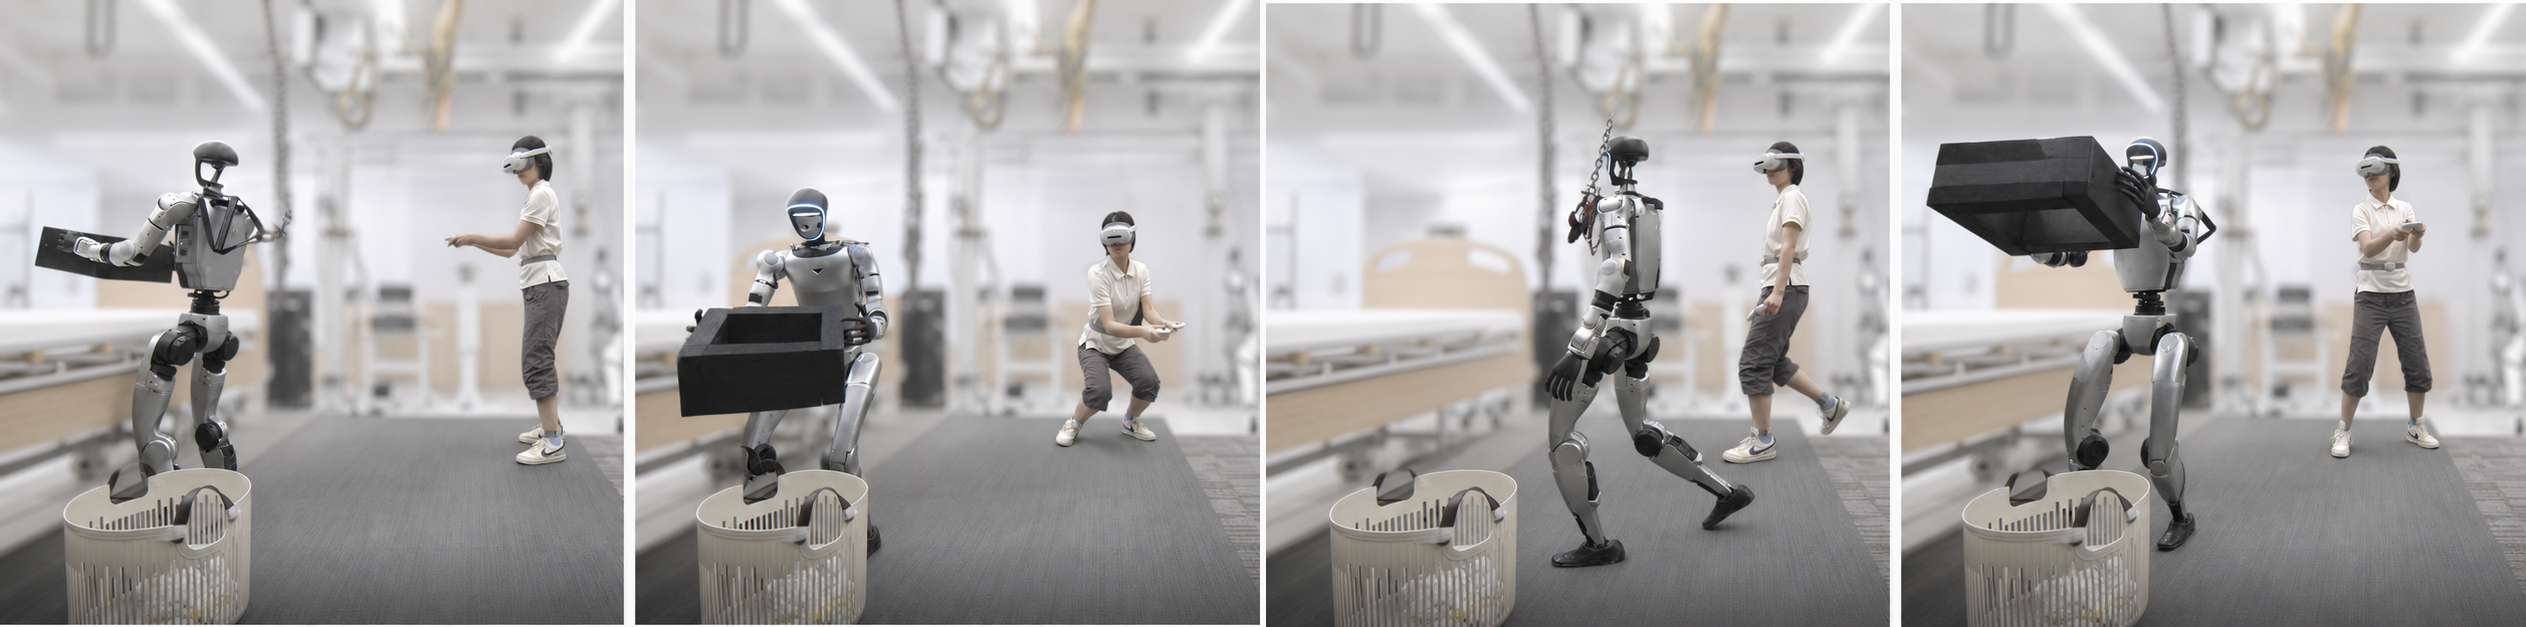
Onderzoekers laten G1 directer reageren op menselijke bewegingen
Een nieuwe methode slaat een rekenstap tussen de beweging van een mens en die van de robot over. Dezelfde besturing werkt in proeven met een VR-bril, bewegingsregistratie en videobeelden.
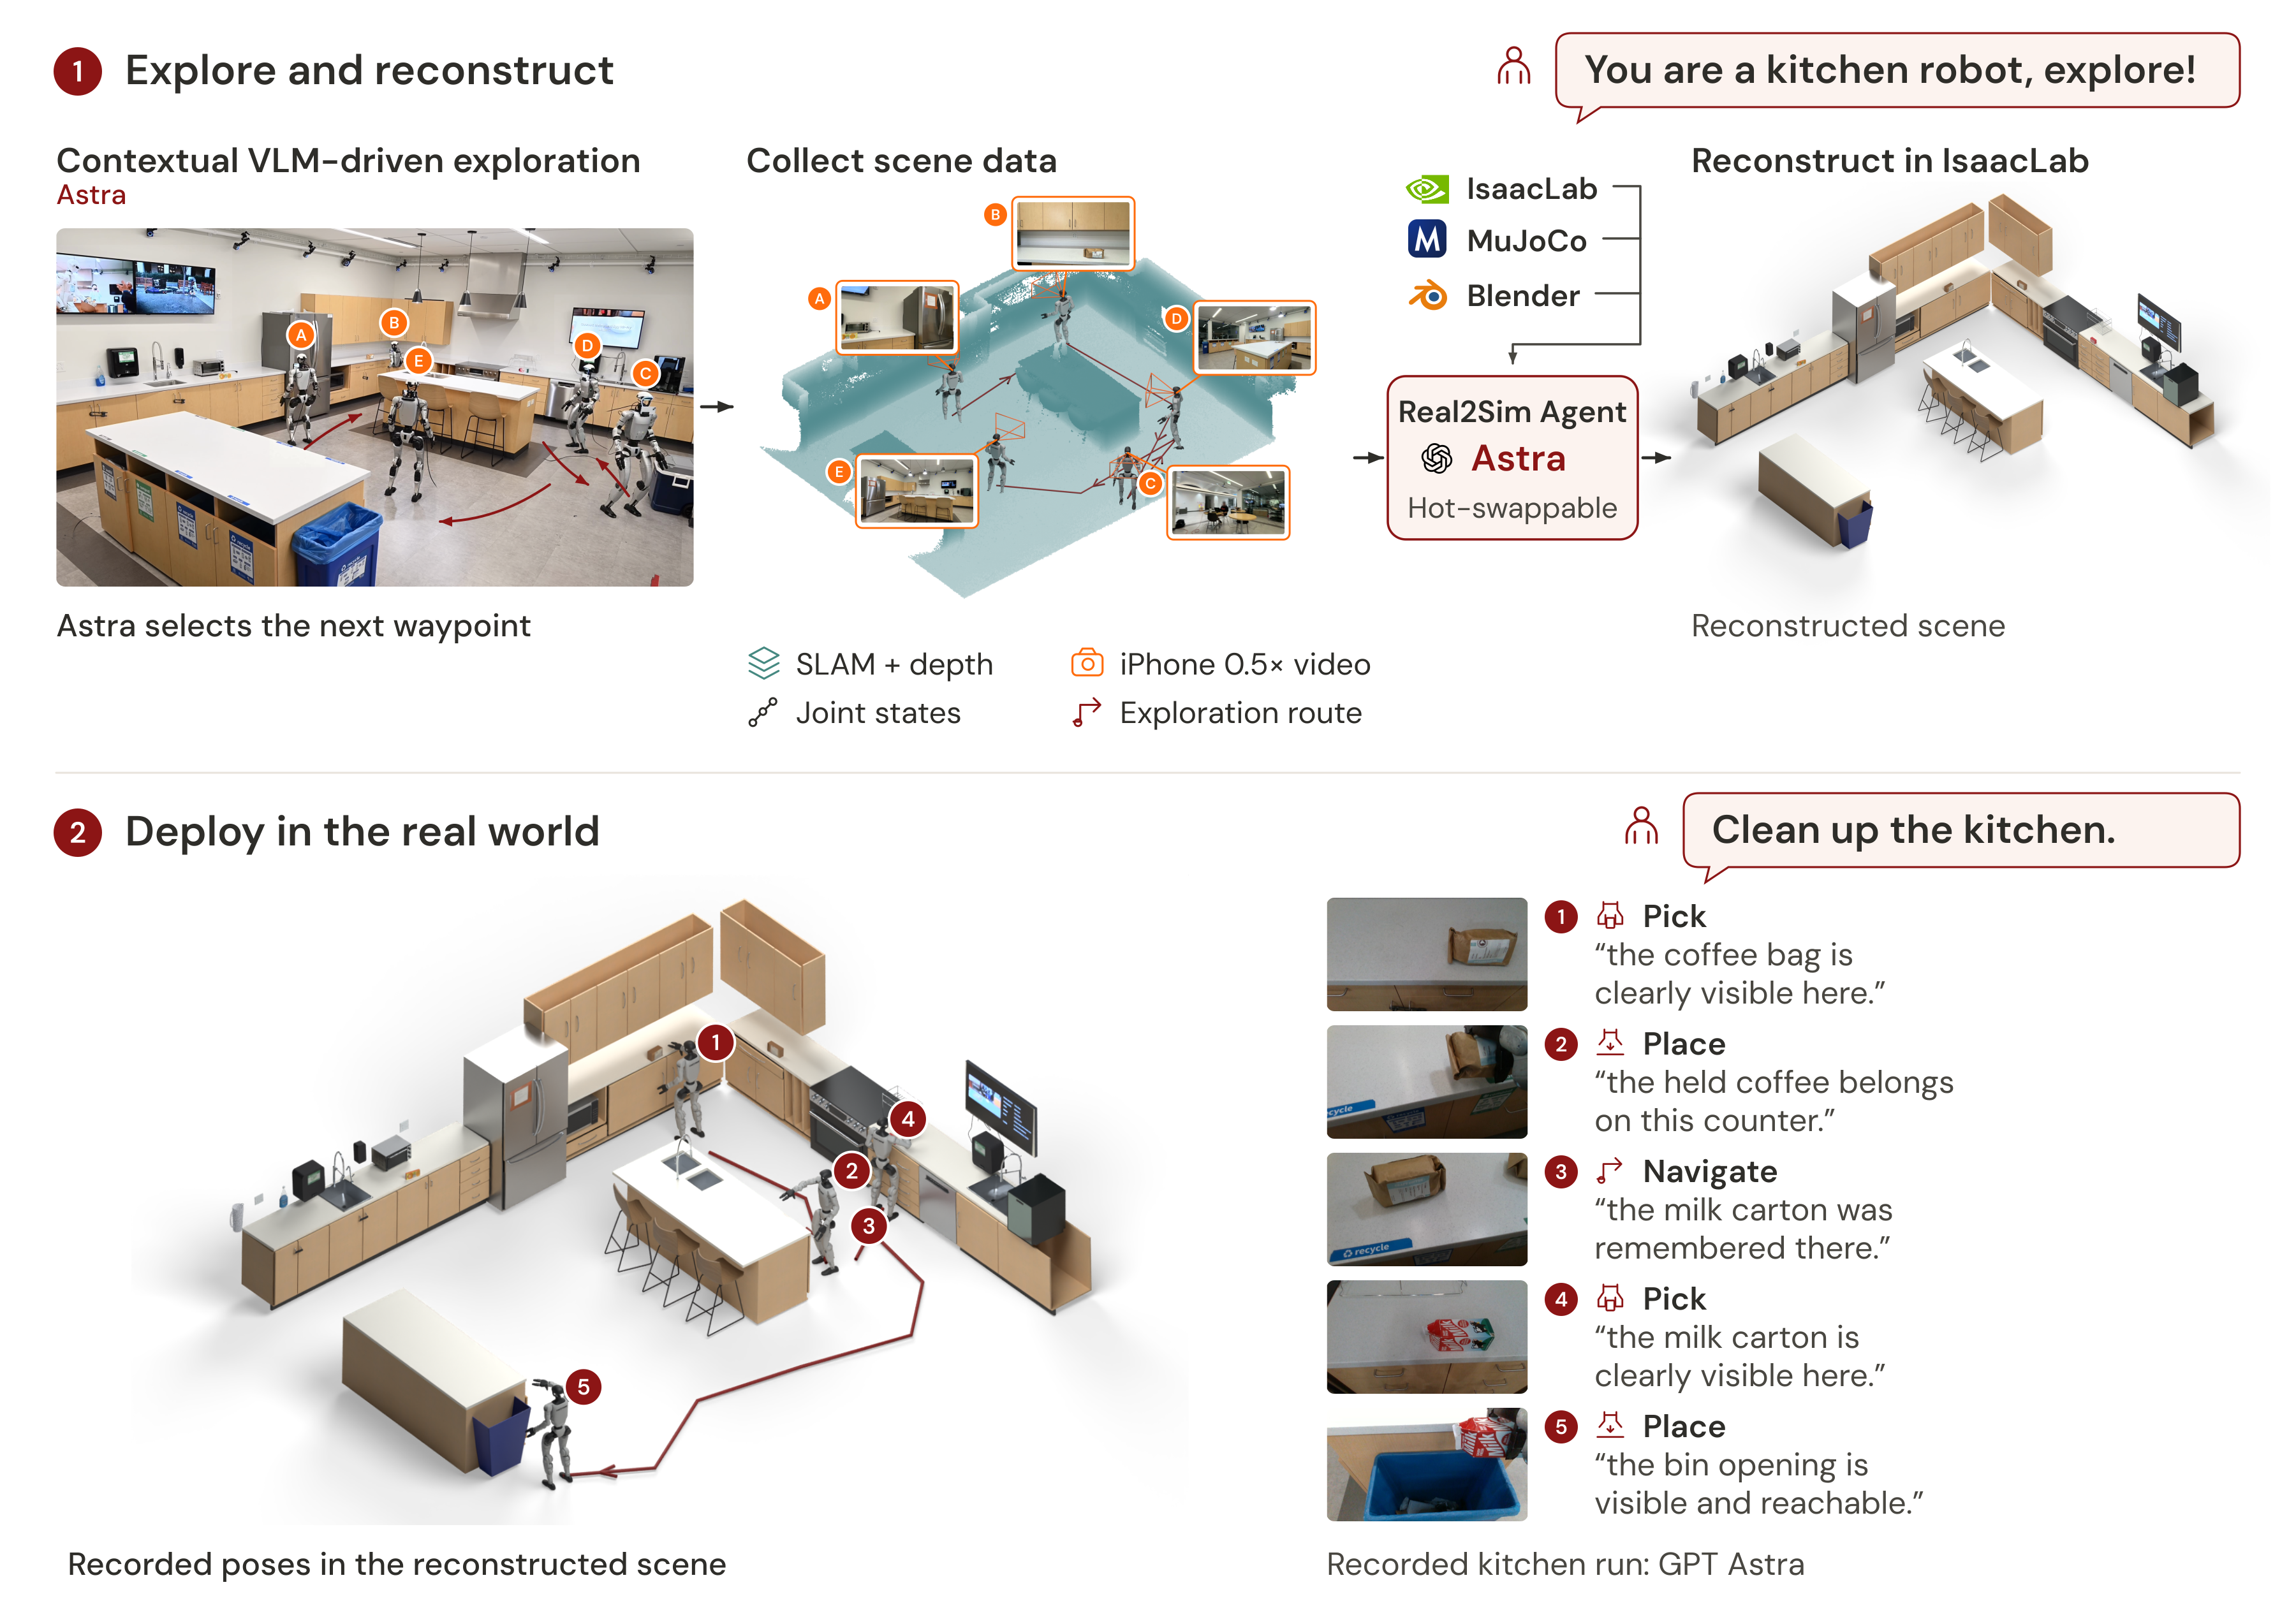
HomeBody geeft code vrij voor G1-proeven in een virtuele keuken
De eerste openbare codeversie laat een gesimuleerde G1 lopen, pakken en neerzetten. De software voor de fysieke robot volgt volgens de planning later.
G1 leert grijpen van gegenereerde video, maar maakt nog veel fouten
AutodidactWAM gebruikt bewegingen uit gegenereerde video's om robotbesturing te verbeteren. Een kleine fysieke proef toont vooruitgang en duidelijke beperkingen.
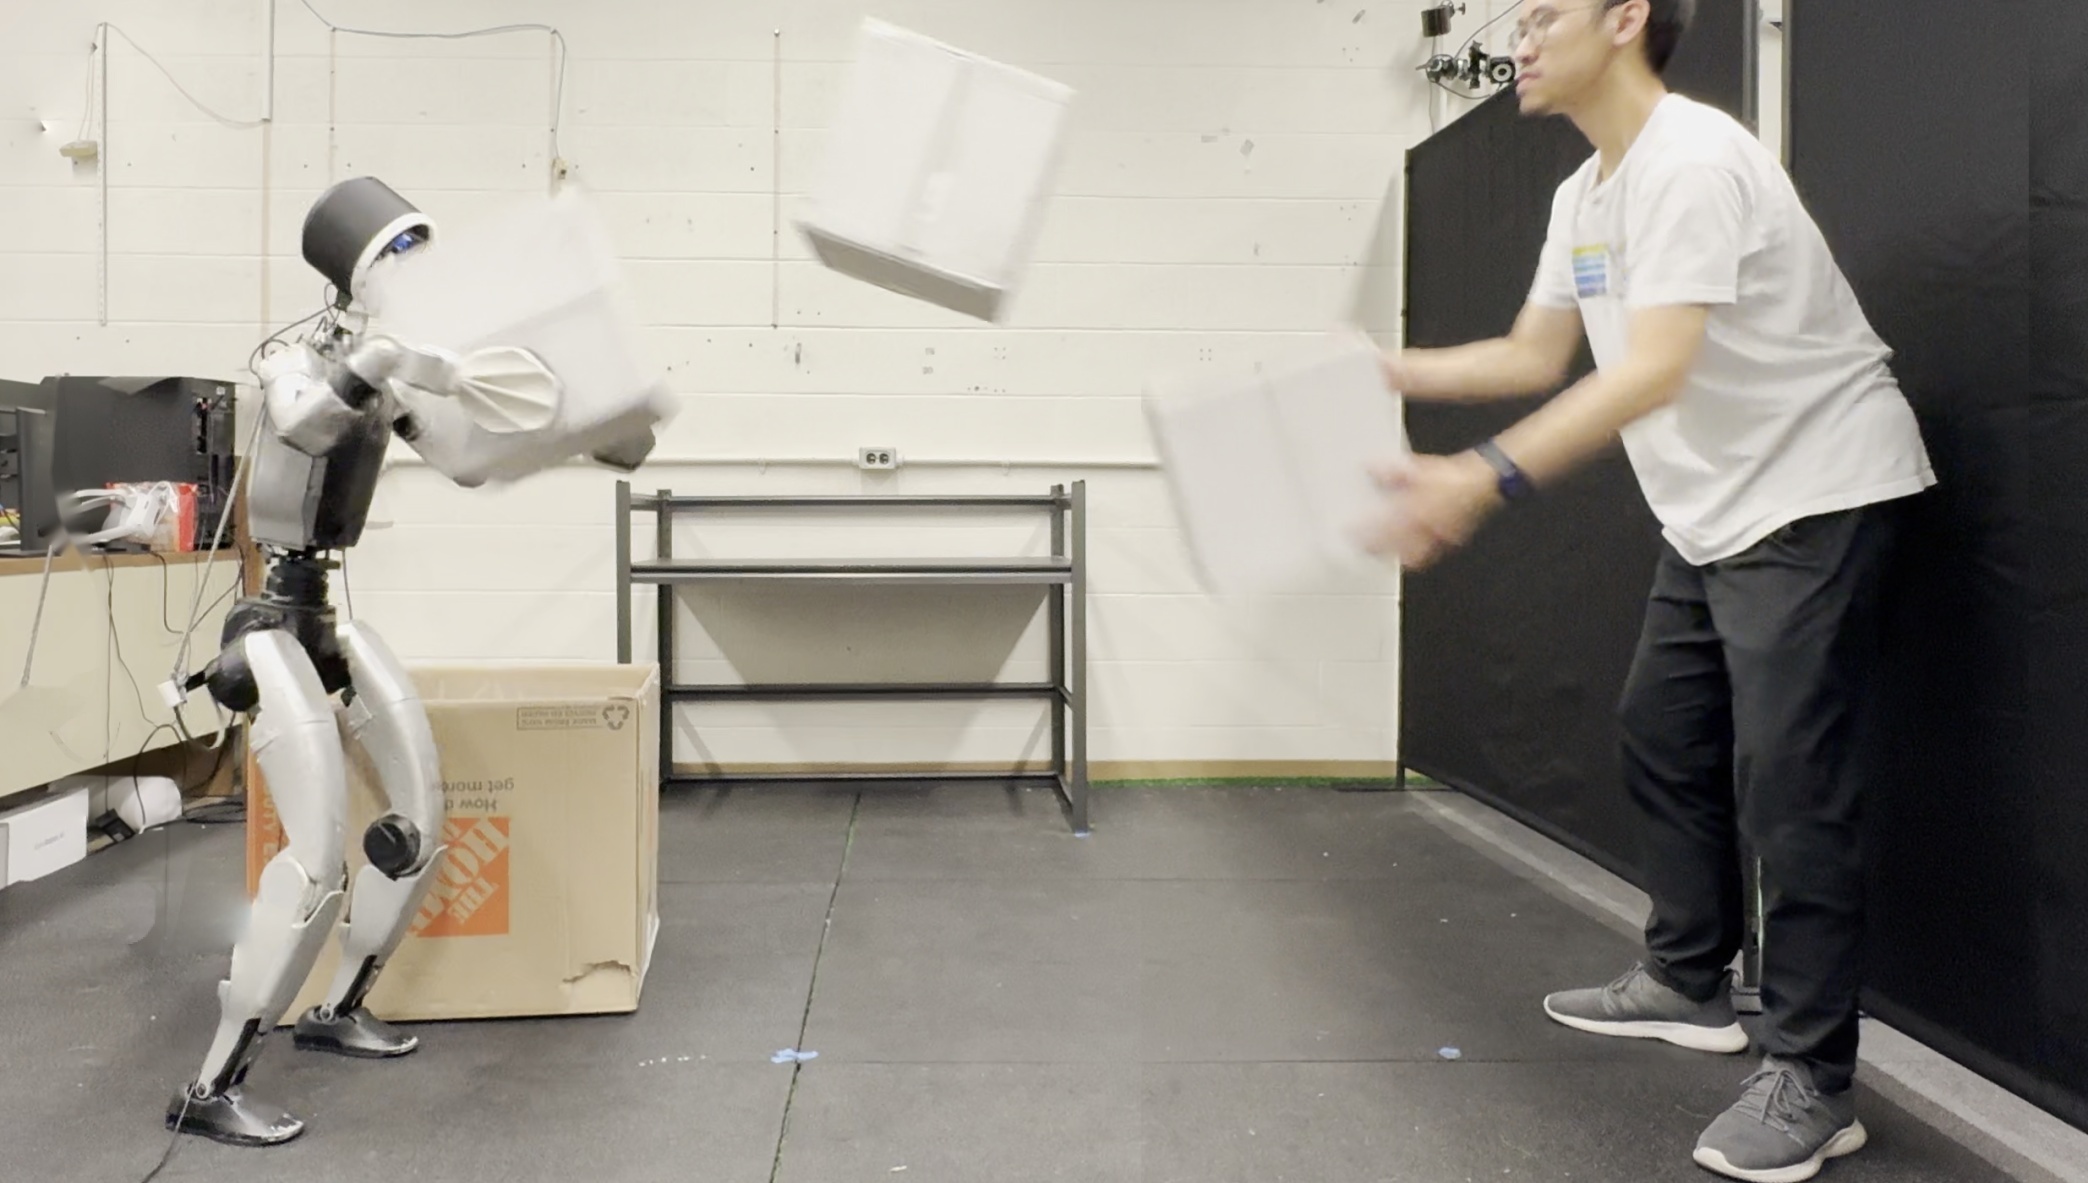
Workhorse laat G1 dozen vangen en met handen én voeten sorteren
Berkeley-onderzoekers leren een G1 van menselijke voorbeelden. De robot combineert lopen, pakken en contact met voorwerpen in dezelfde proefruimte.
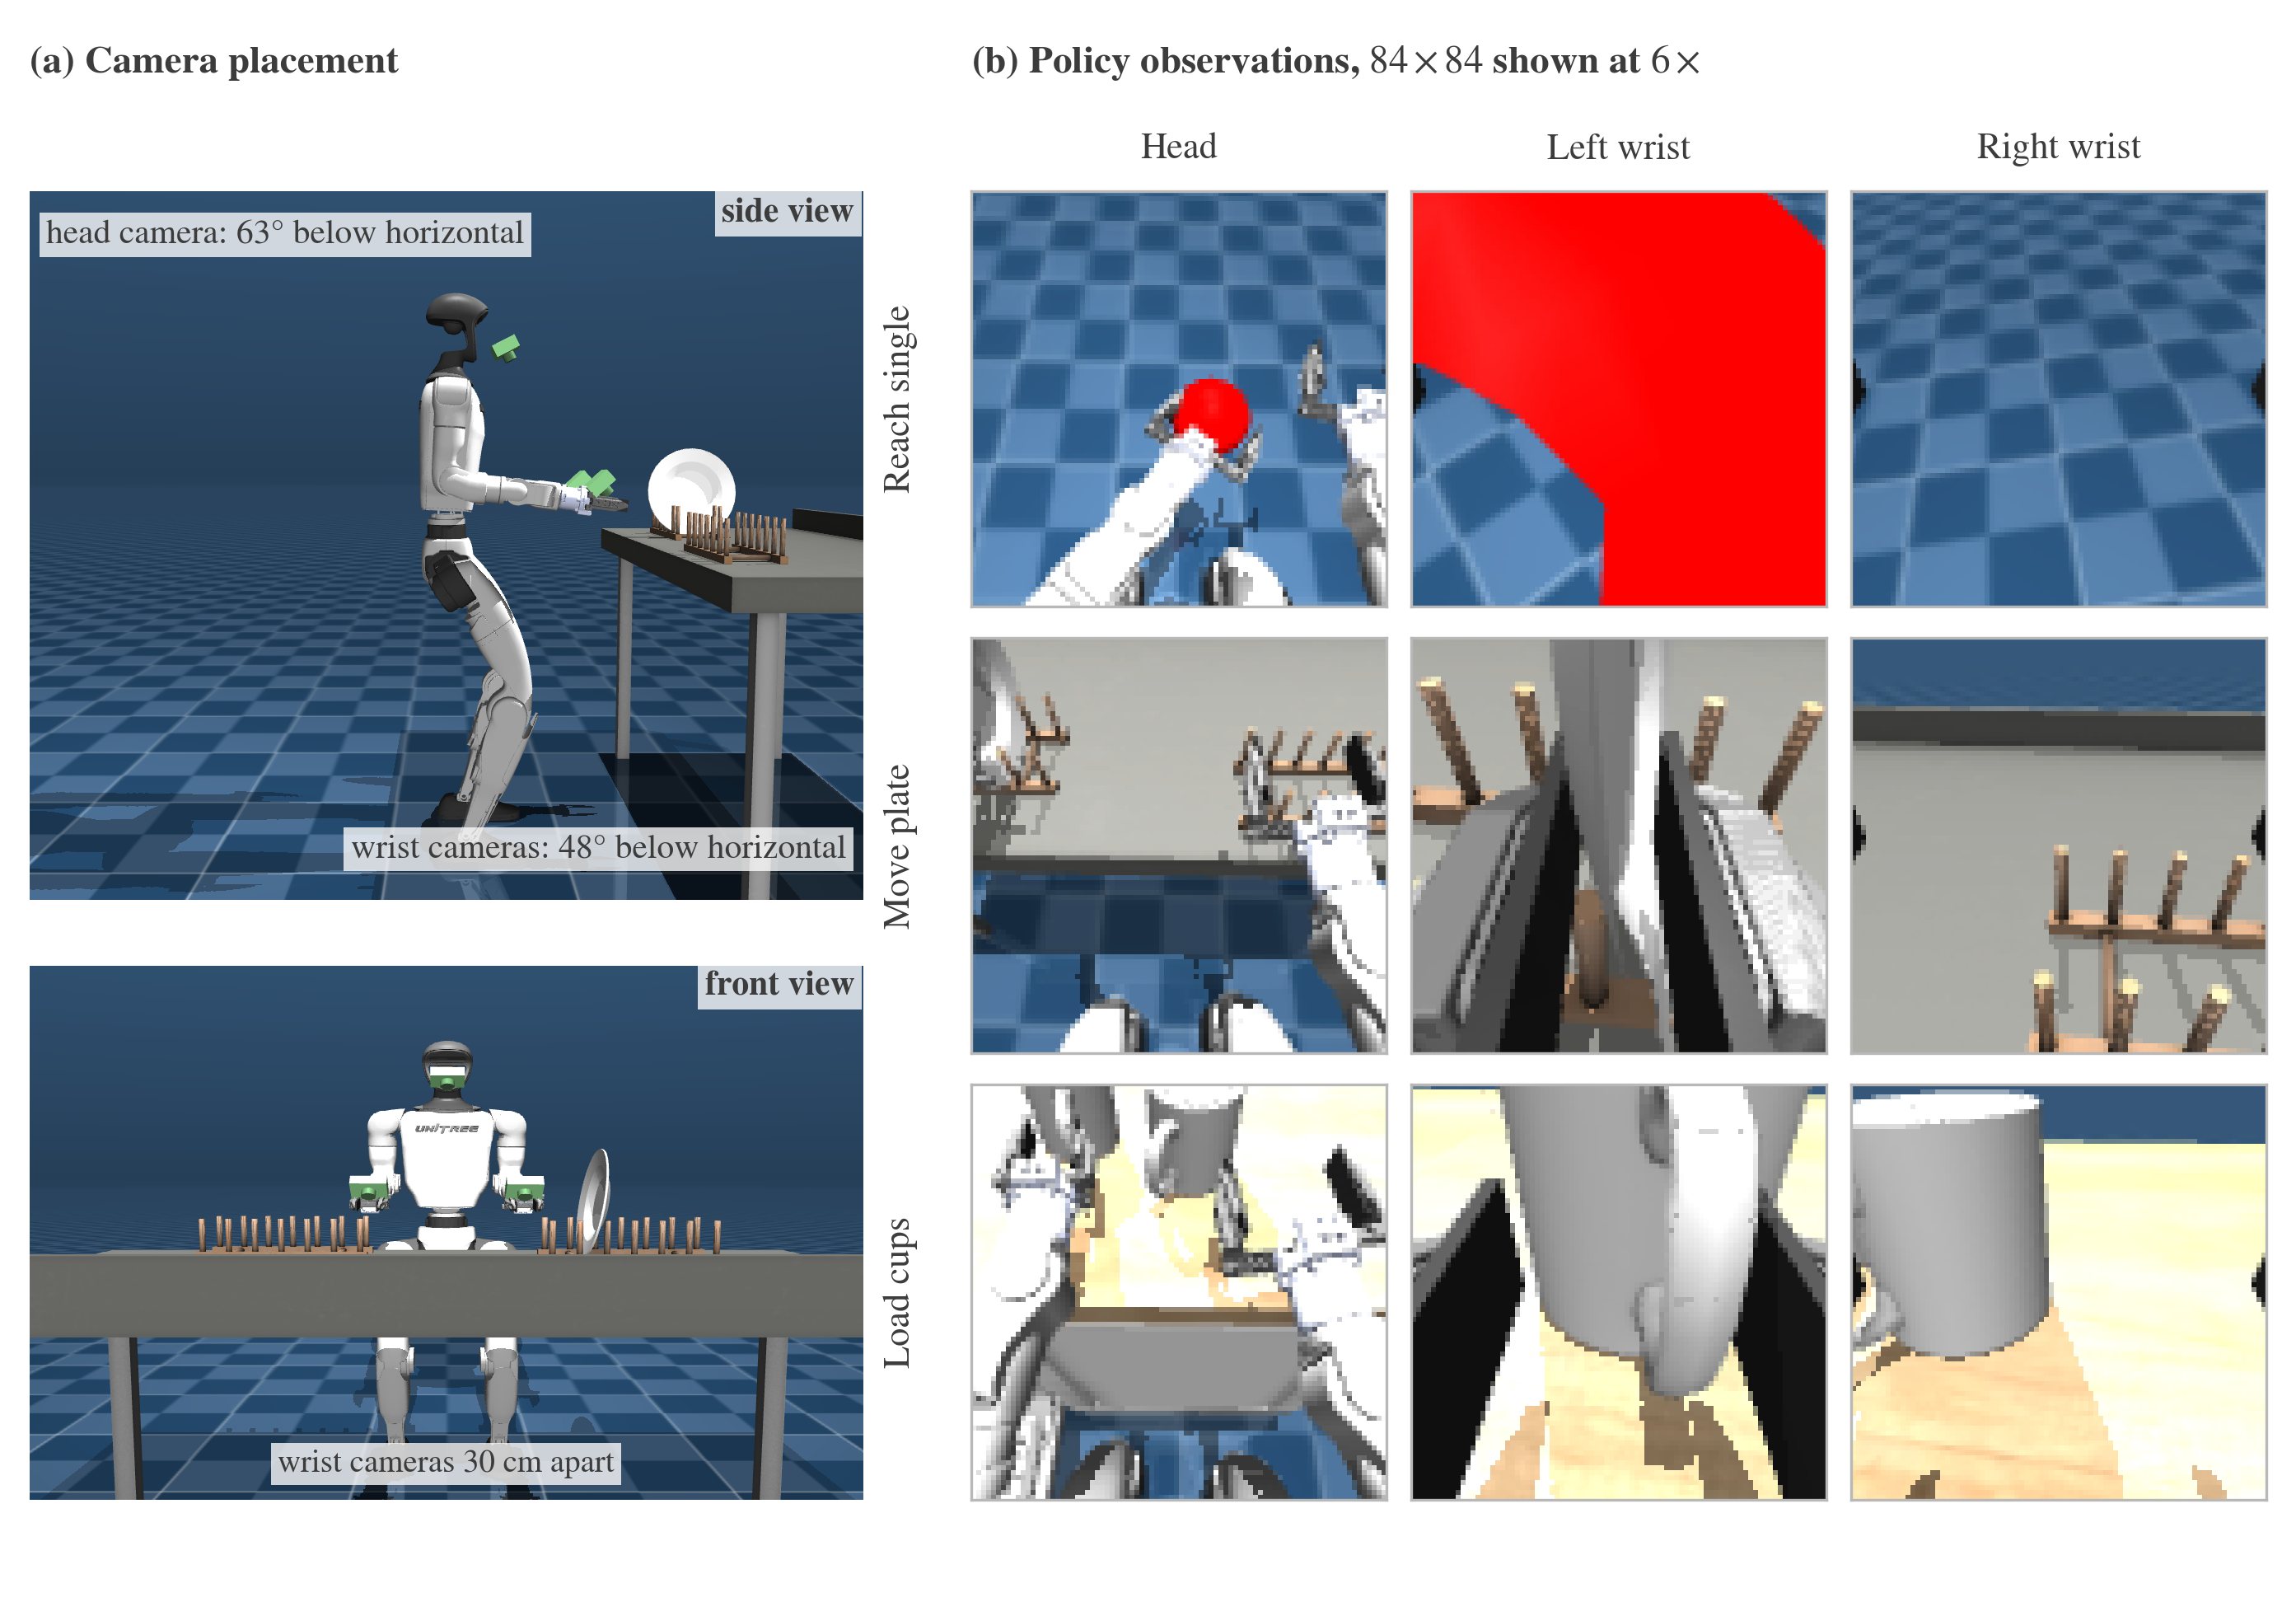
BiGym 2.0 vergelijkt robotsoftware op twintig huishoudelijke taken
Een nieuwe onderzoeksomgeving gebruikt een gesimuleerde Unitree G1 voor onder meer borden verplaatsen en een vaatwasser bedienen. De tests vinden volledig in simulatie plaats.
Rohit Prasad wordt CEO van Boston Dynamics
De voormalige AI-bestuurder van Amazon begint op 7 oktober. Boston Dynamics wil de stap van robotontwikkeling naar commerciële inzet versnellen.
Agility meldt circa 60.000 verplaatste bakken bij Schaeffler
In zijn beleggerspresentatie noemt Agility acht ingezette Digit-robots bij Schaeffler. Het aantal verplaatste bakken lag in juni nog rond de 25.000.
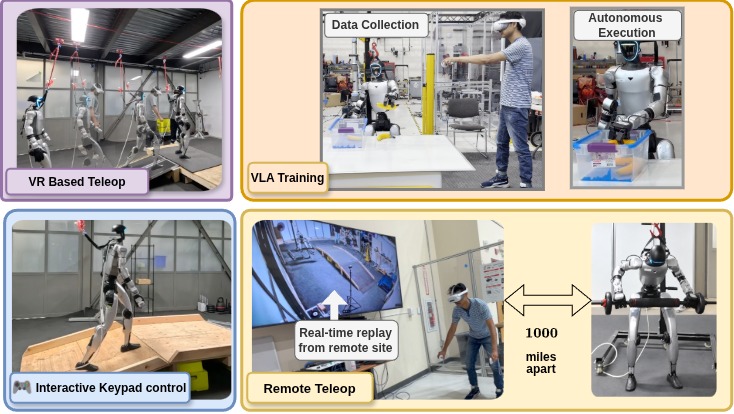
BRACE laat G1 rekening houden met kracht en hellingen
Onderzoekers combineren houdingsbesturing met de kracht die een robot moet leveren. Ze demonstreren onder meer duwen en tillen op een fysieke G1.
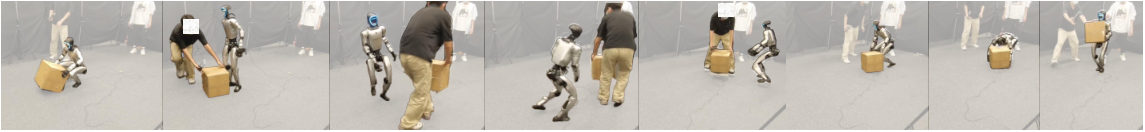
I-BFM laat G1 opnieuw proberen als een doos wordt verplaatst
Eén onderzoeksmodel stuurt dragen, duwen en schoppen aan. In een laboratoriumproef herpakt de G1 zich na een mislukte handeling of verstoring.
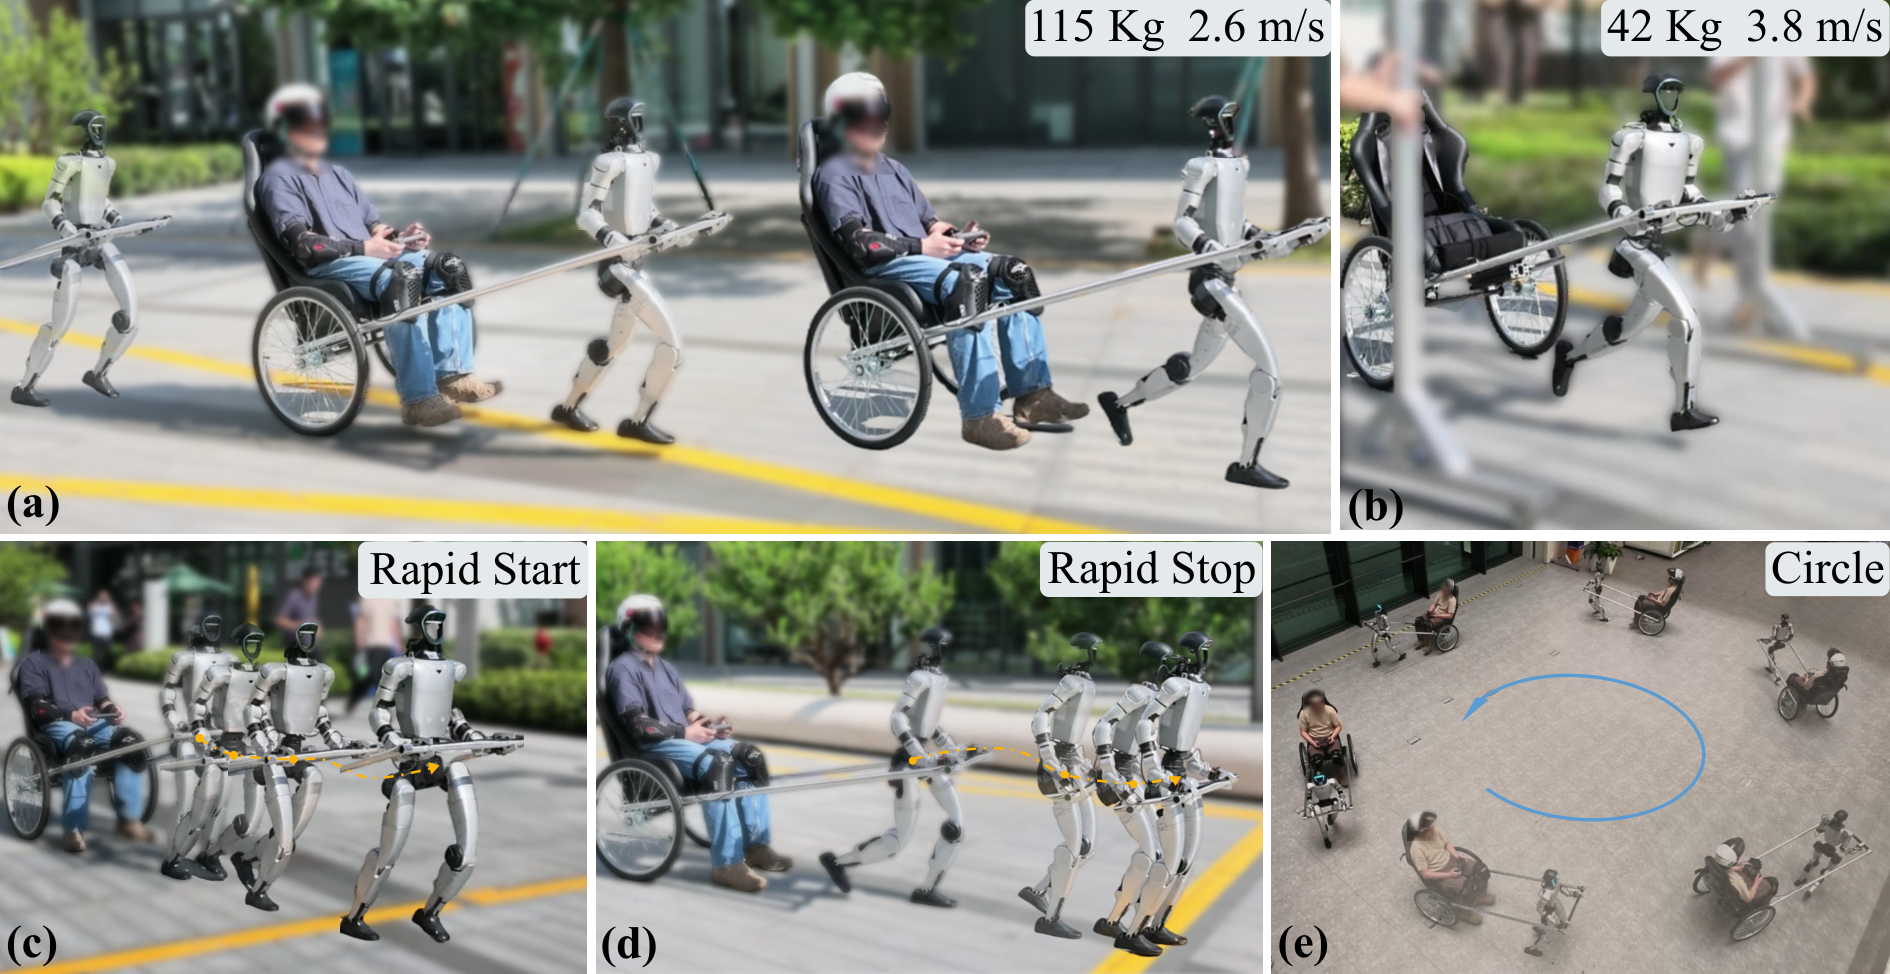
G1 trekt in onderzoek een riksja met passagier
Onderzoekers testen één besturing met verschillende beladingen. De zwaarste beladen riksja weegt 115 kilogram; aangepaste grijpers verbinden de robot met de trekstangen.
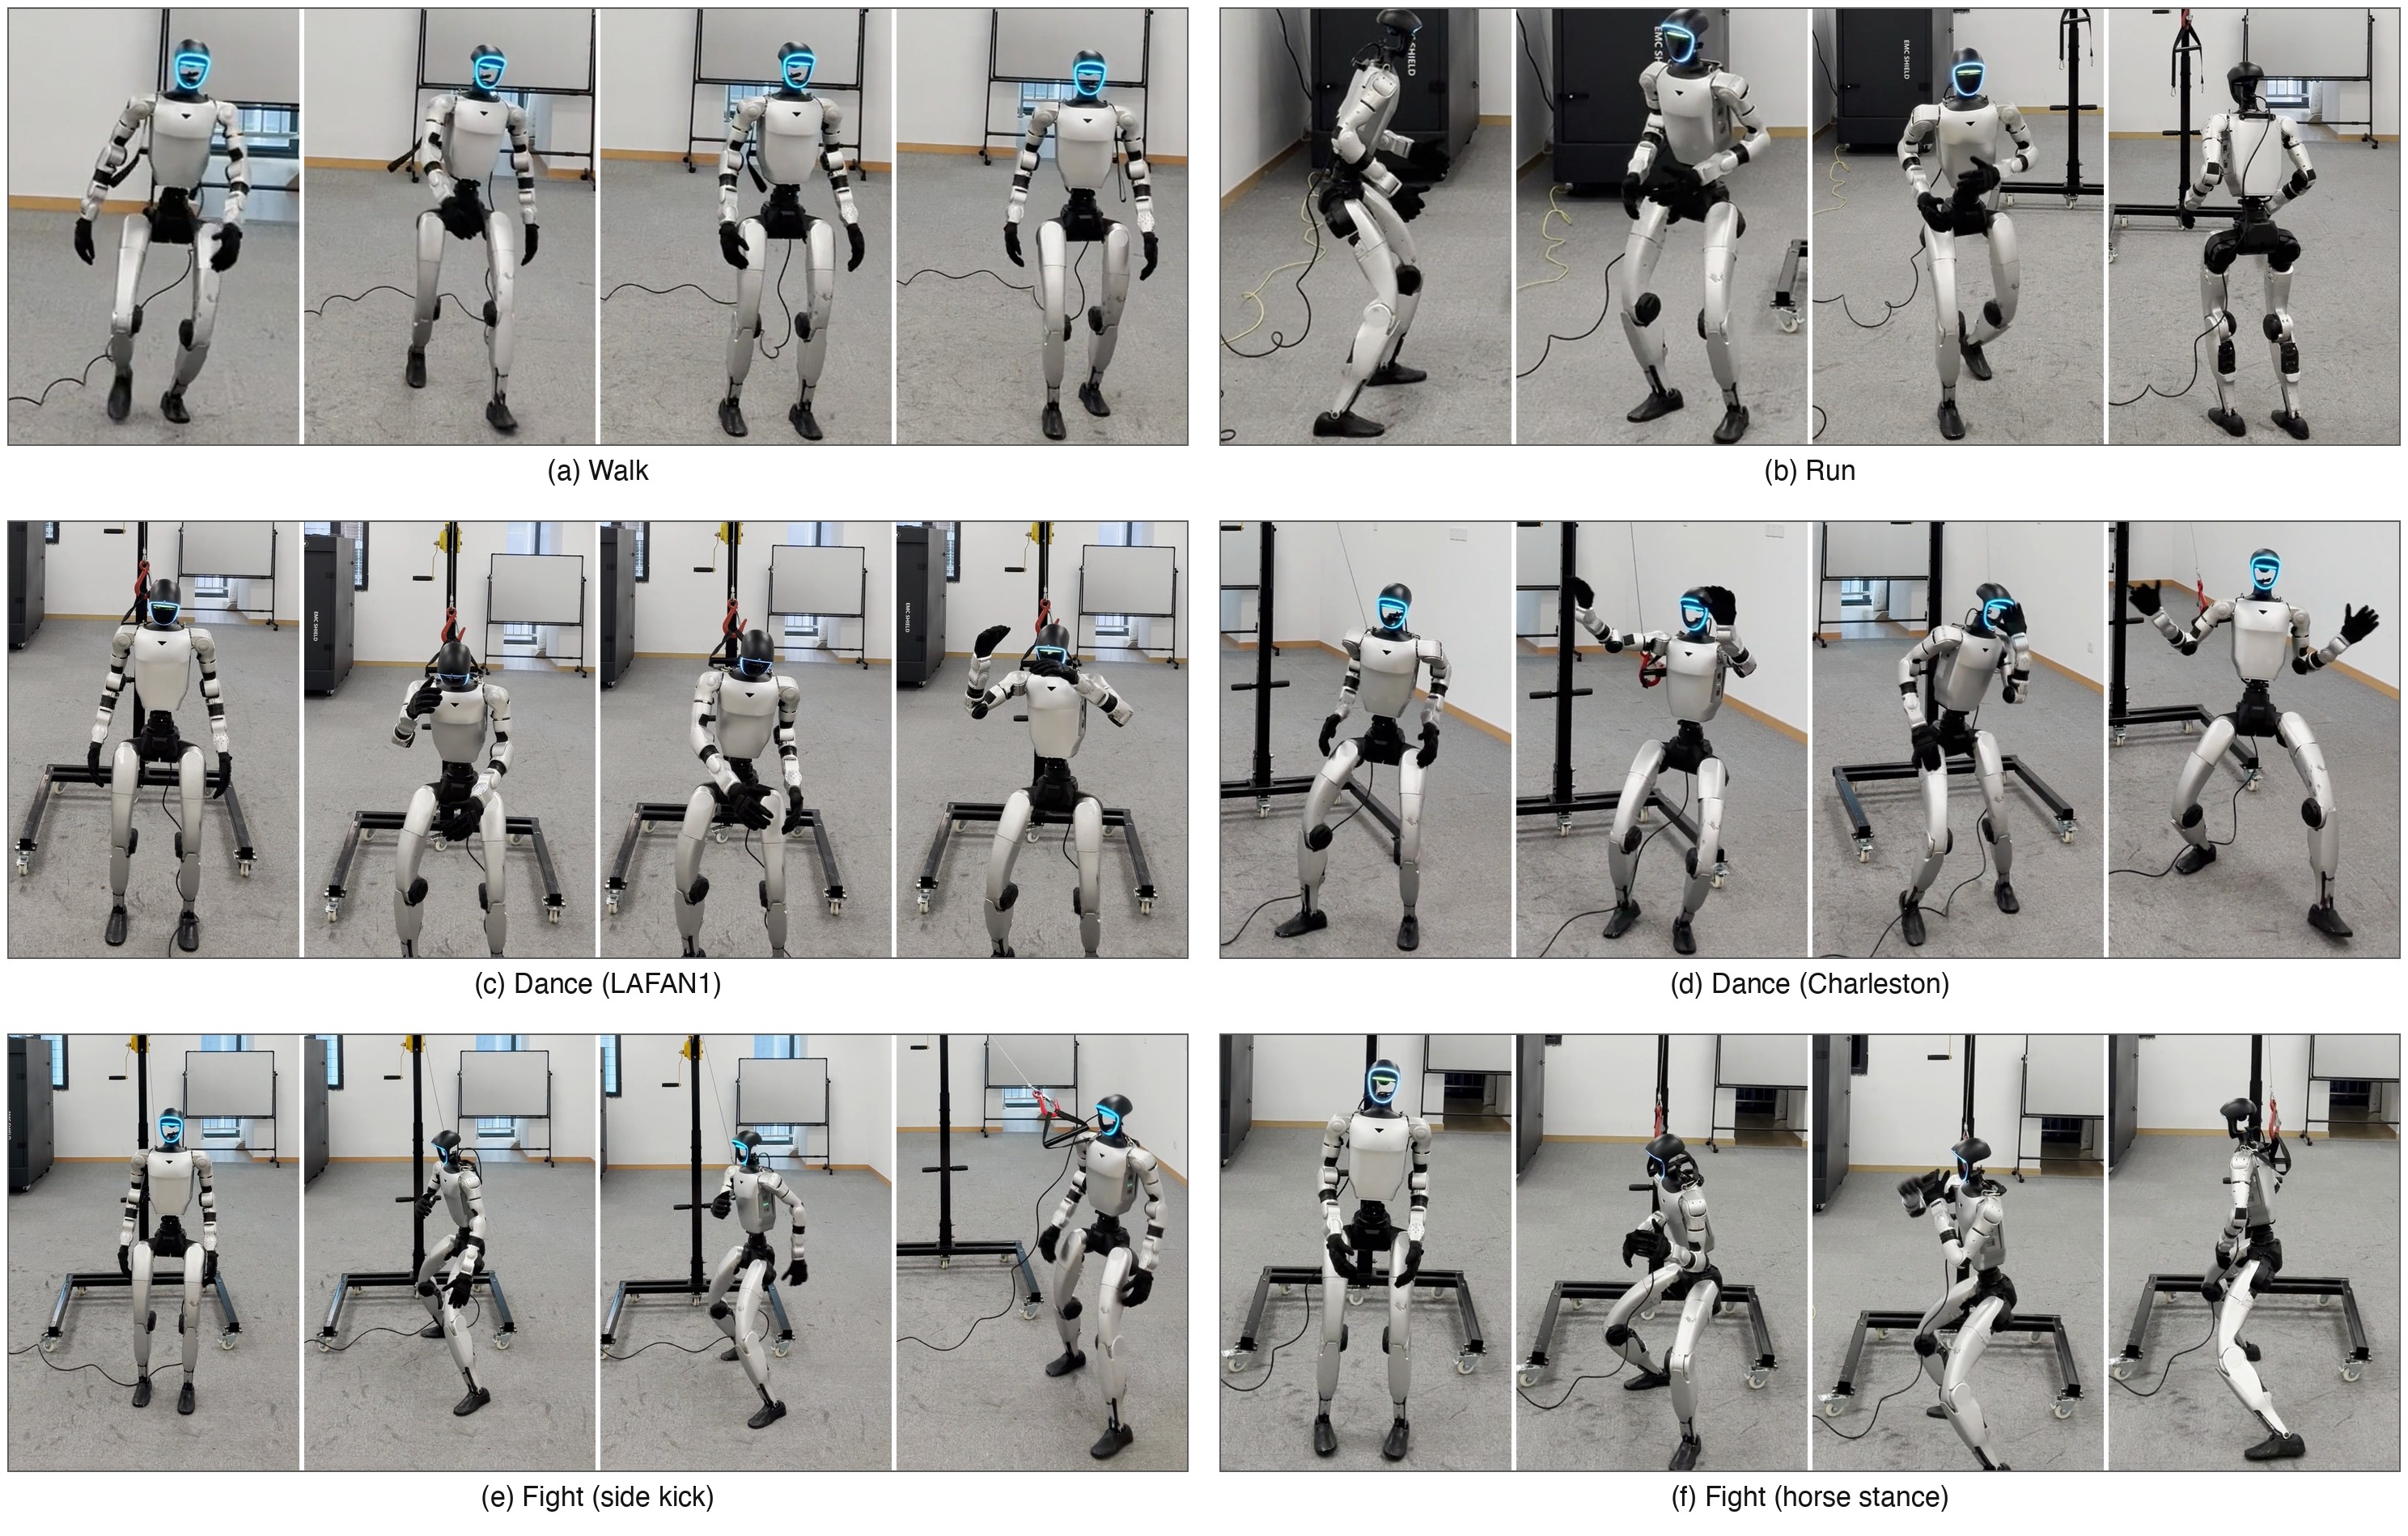
G1 leert nieuwe bewegingen met behoud van eerder geleerde vaardigheden
Een nieuwe preprint onderzoekt hoe robotsoftware kan doorleren. De onderzoekers testen één besturing op dertig bewegingen met een fysieke Unitree G1.
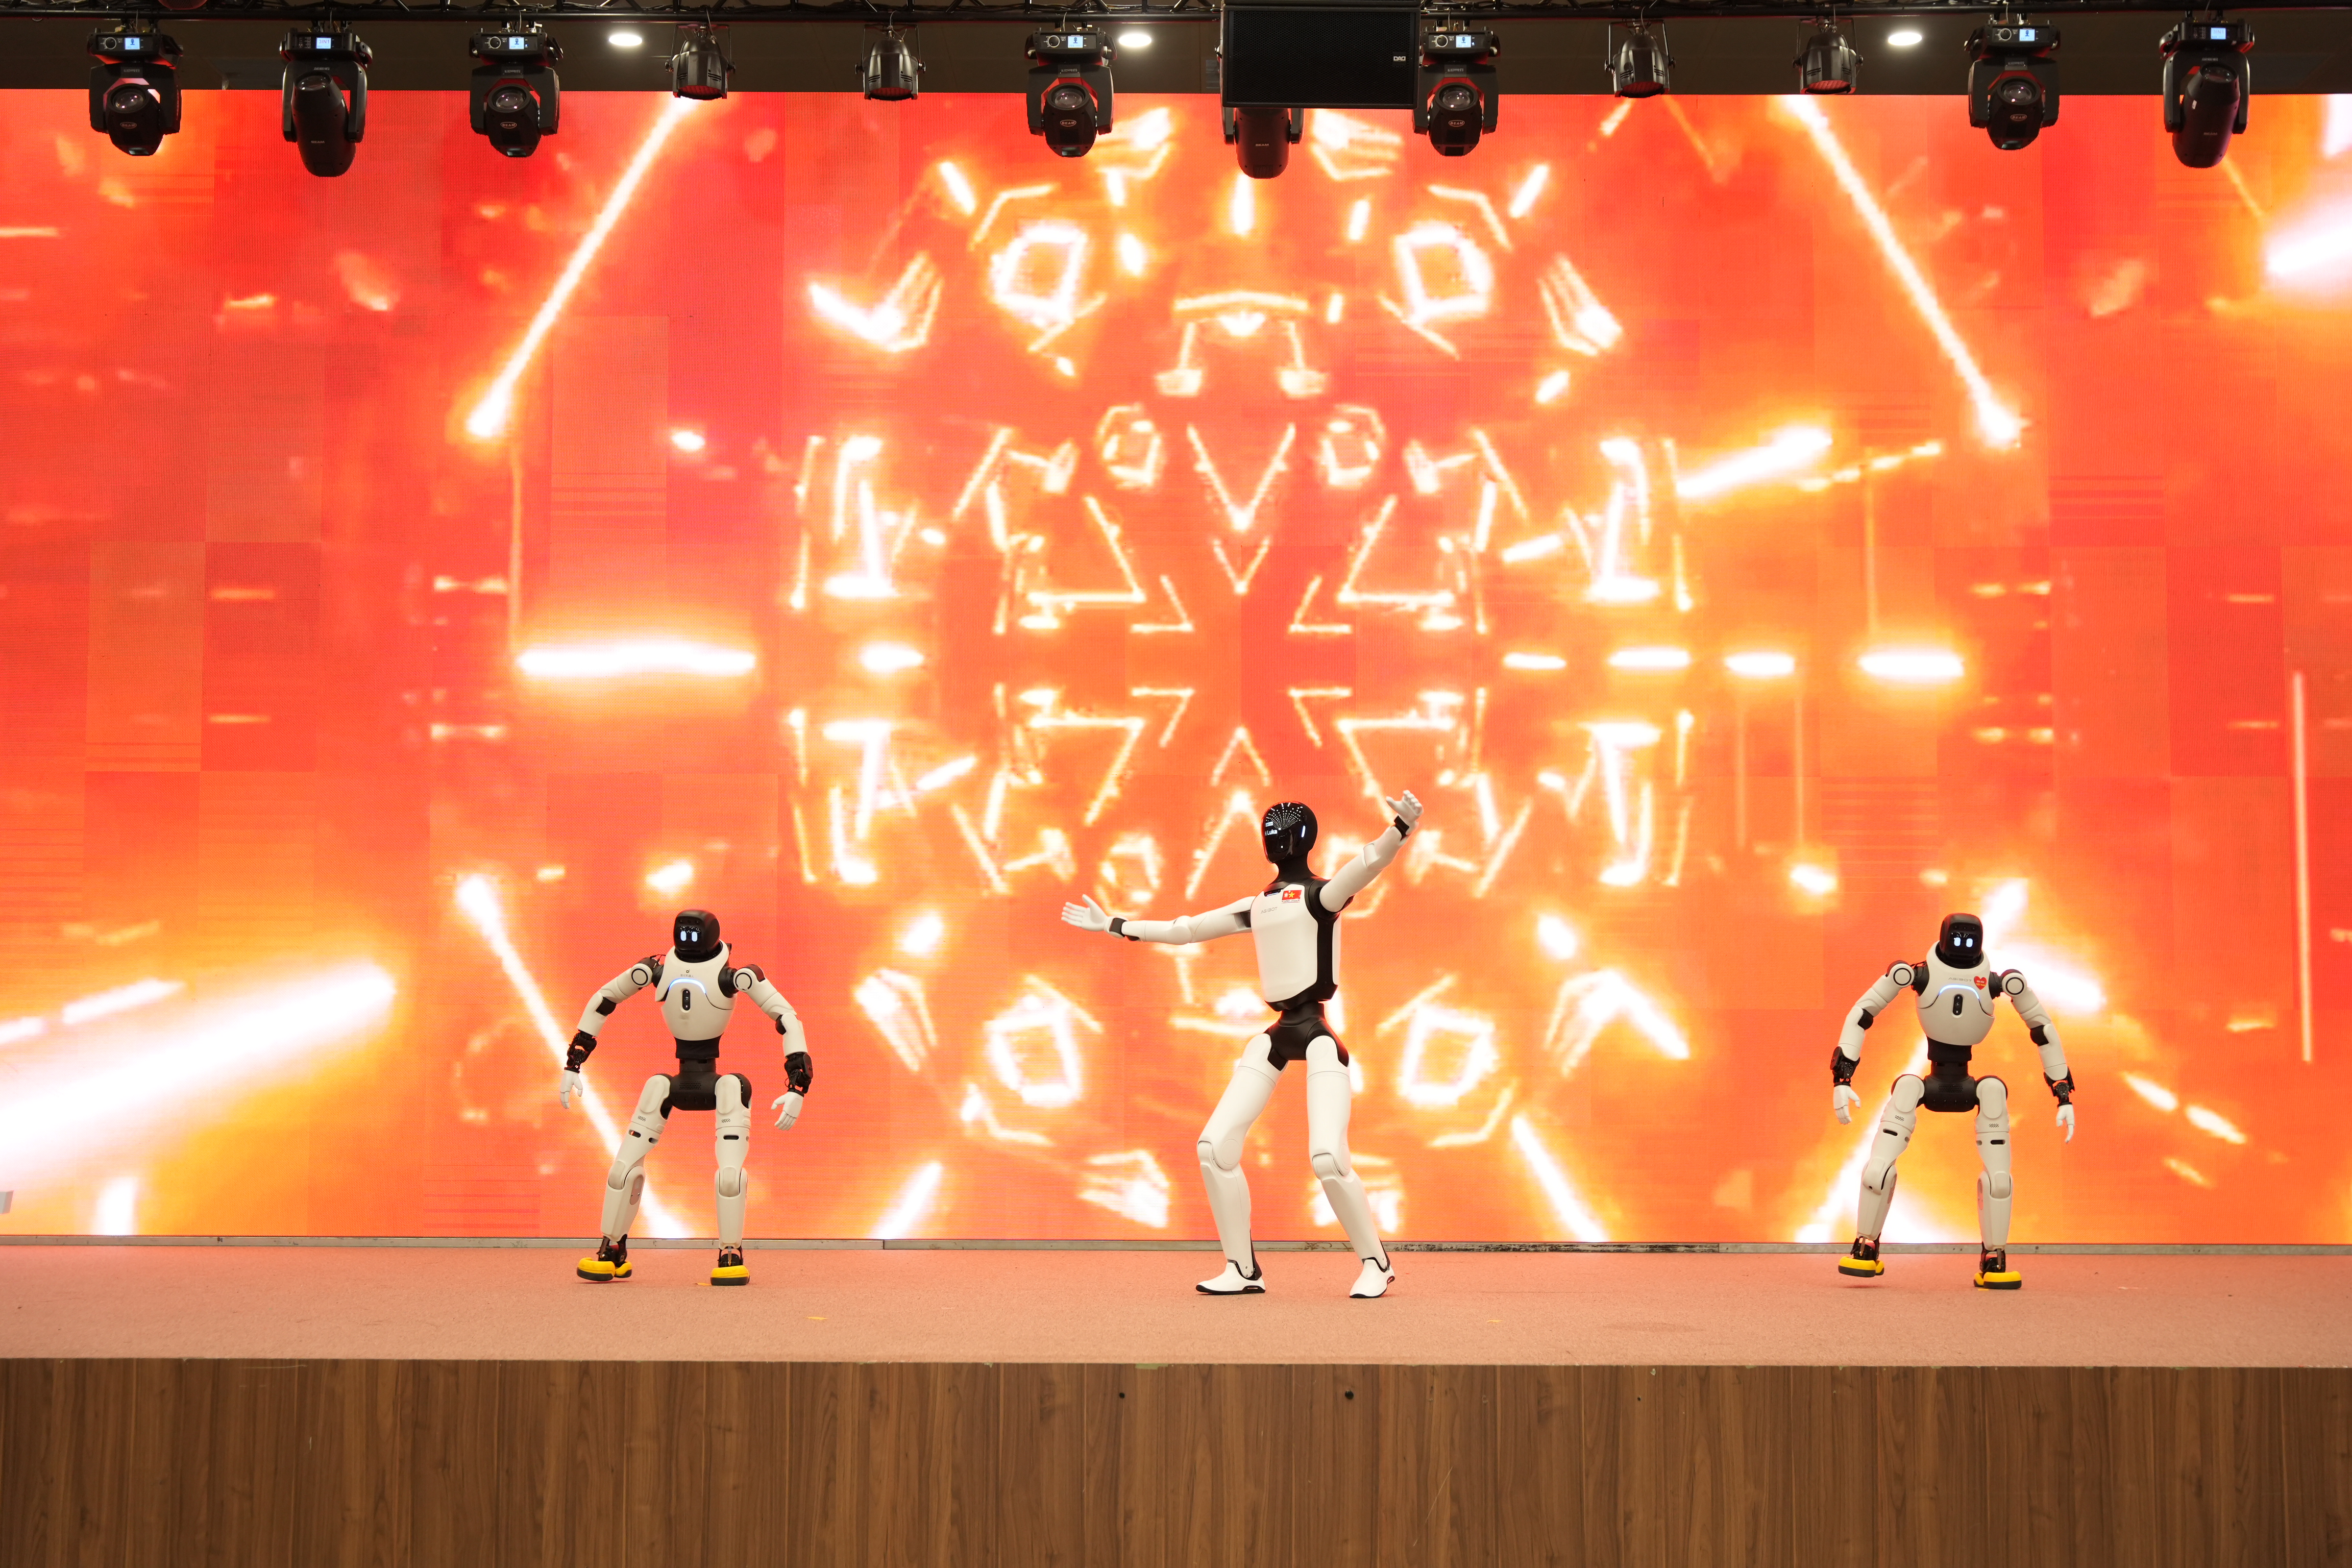
AGIBOT bouwt in Vietnam aan opleiding en lokale robotservice
Met Vietnamese partners kondigt AGIBOT een onderwijsprogramma en robots als dienst aan.
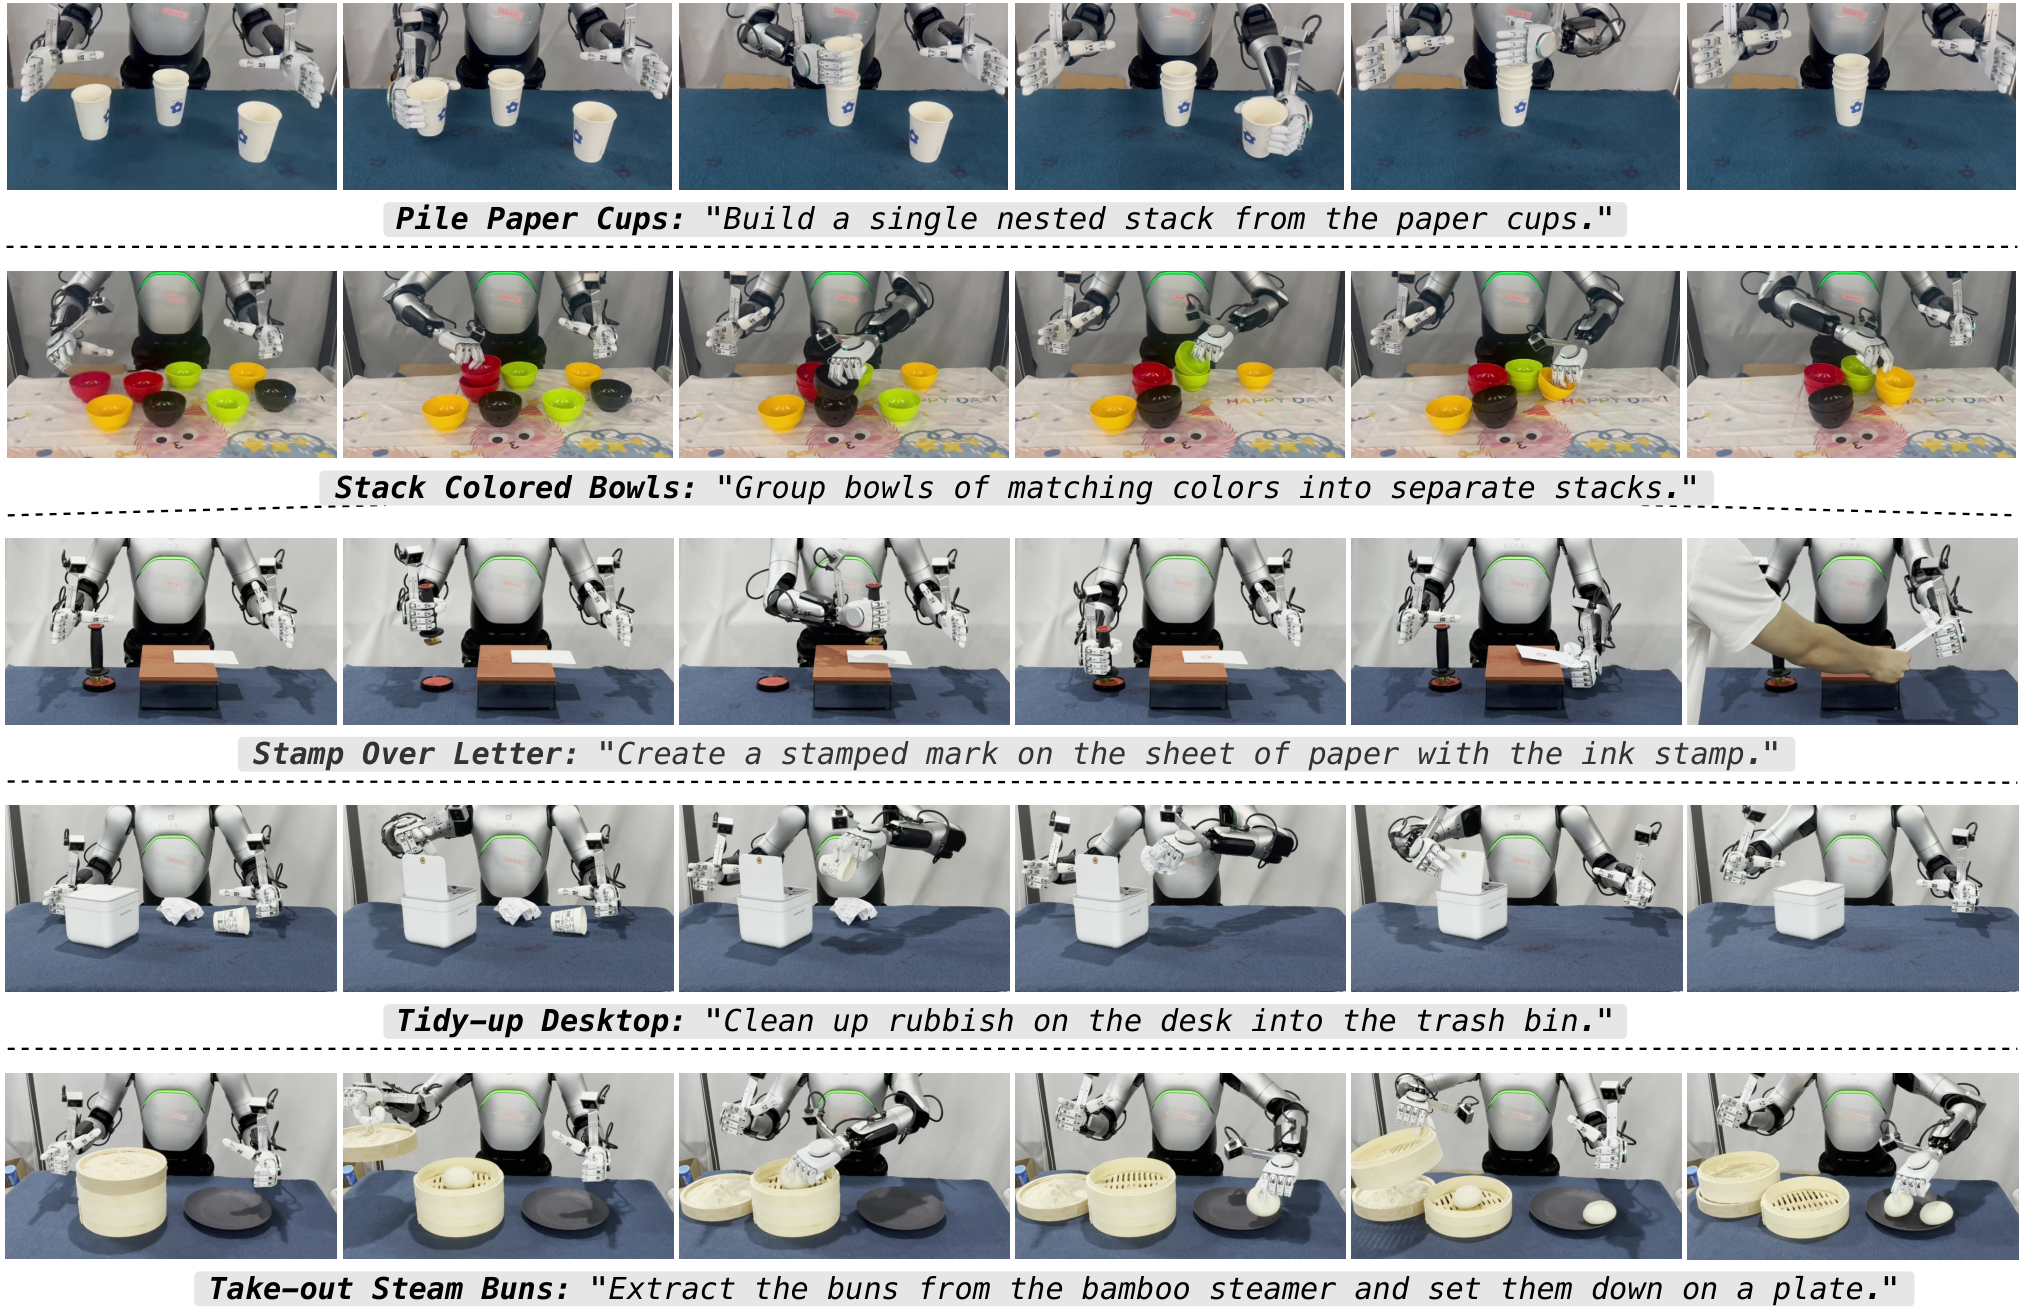
ViGAR laat AgiBot A2 taken uitvoeren met visuele tussenstappen
Onderzoekers testen vijf taken op een fysieke A2, van bekers stapelen tot een bureau opruimen.
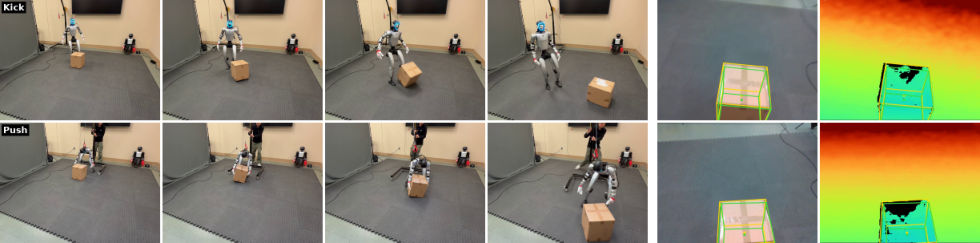
G1 gebruikt bestaande bewegingen voor nieuwe taken
InterEvolve past taakopdrachten aan in simulatie en voert geselecteerde versies uit op een echte robot.
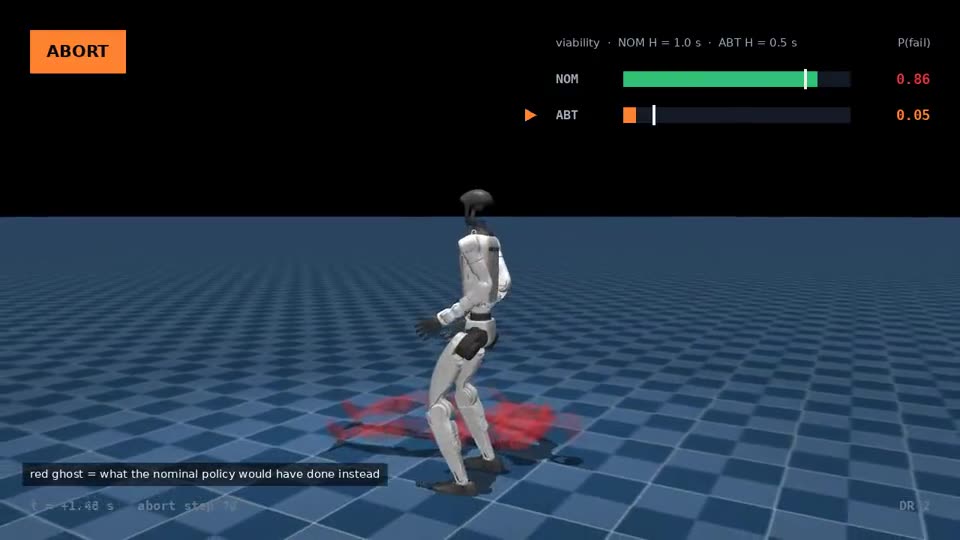
Onderzoek laat G1 een riskante beweging afbreken in simulatie
VAPS kiest tussen doorgaan, terugkeren naar een staande houding en gecontroleerd vallen.
Een gereedschap kiezen is voor G1 nog geen geslaagde klus
HumanoidToolBench onderzoekt afzonderlijk of een robot het juiste hulpmiddel pakt en er vervolgens zijn opdracht mee uitvoert.
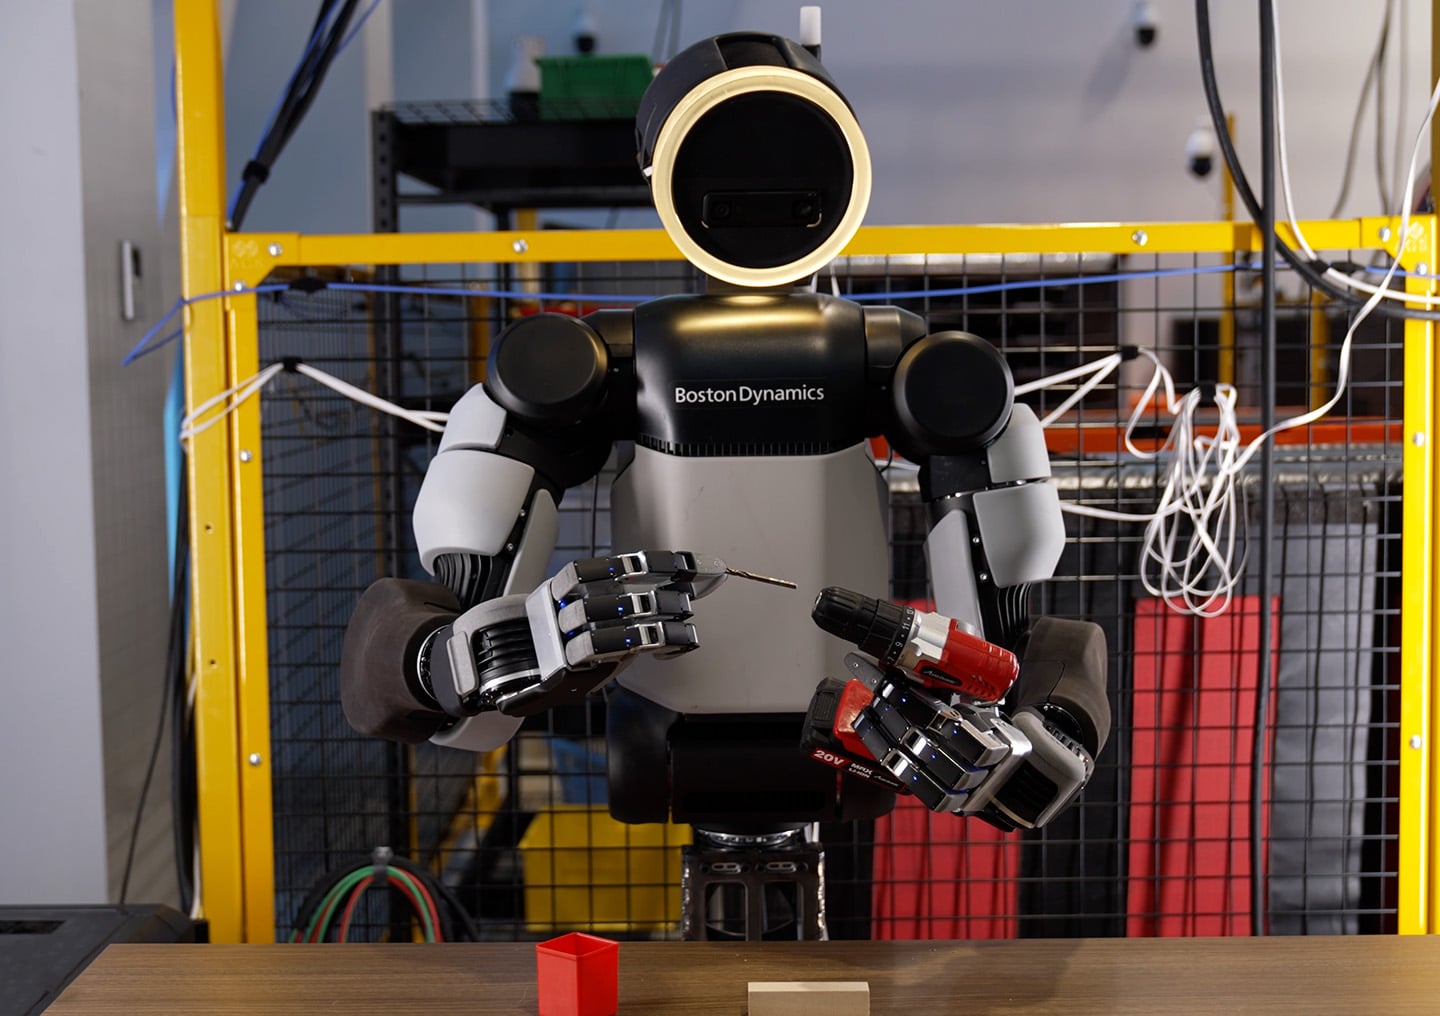
Atlas krijgt nieuwe handen voor werk met gereedschap
Boston Dynamics toont handen met vier vingers, meer bewegingsvrijheid en druksensoren in de vingertoppen en handpalm.
Agility en FORT werken aan koppeling met veiligheidssystemen
Een nieuwe verbinding moet Digit 5 laten samenwerken met veiligheidssystemen buiten de robot.
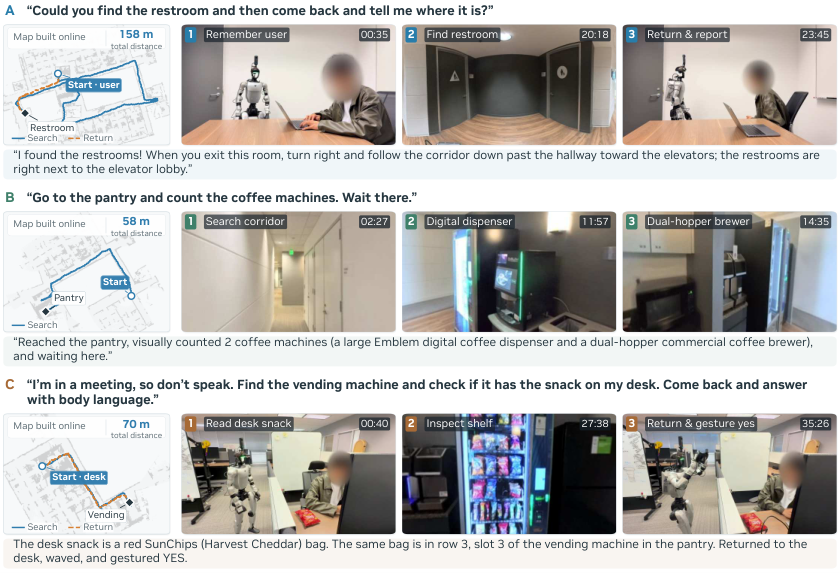
G1 zoekt ruimtes en voorwerpen met ASENA
Onderzoekers laten een G1 informatie ophalen en terugkoppelen. De drie praktijkproeven gebeuren onder menselijk toezicht.
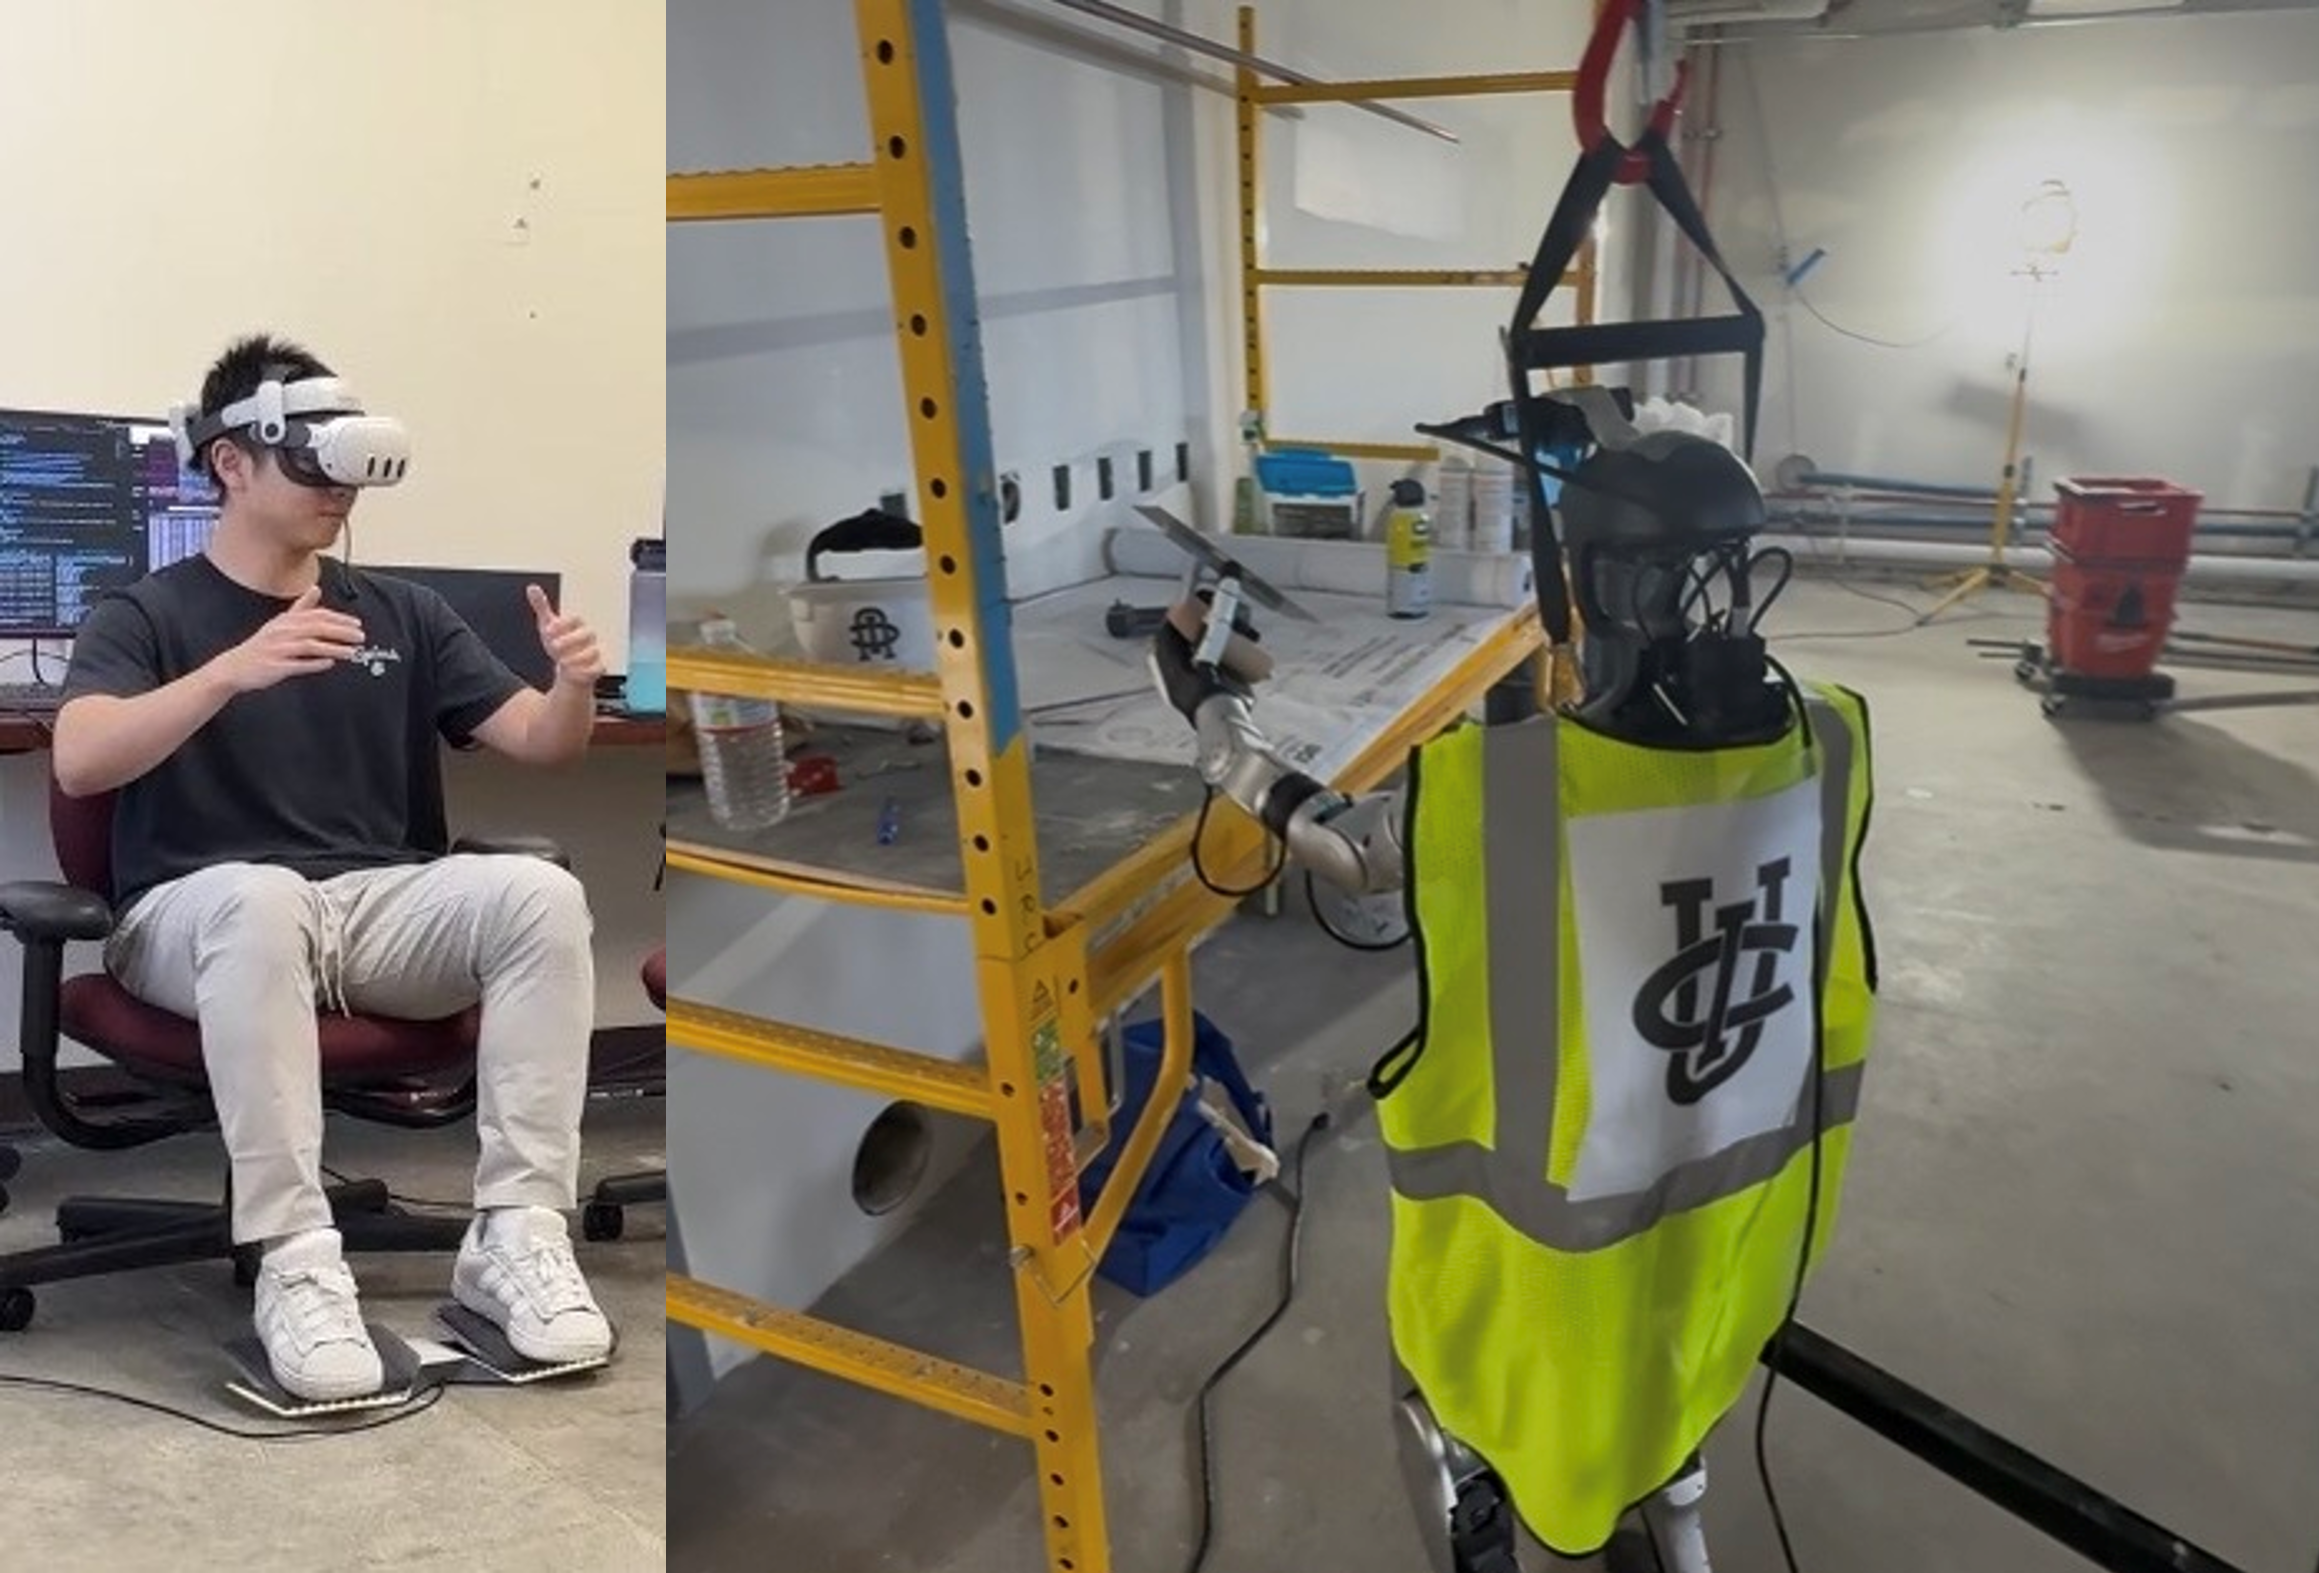
G1 doet bouwtaken op afstand, maar nog veel trager dan een mens
Een haalbaarheidsstudie test gereedschap verplaatsen en verven met een bediener achter een VR-bril en voetpedalen.
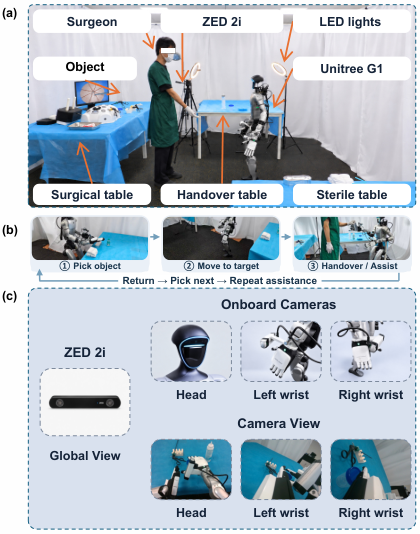
G1 brengt instrumenten rond in nagebootste operatiekamer
RoboAssist onderzoekt hoe een humanoid zijn werkvolgorde aanpast wanneer een mens een ander voorwerp vraagt.
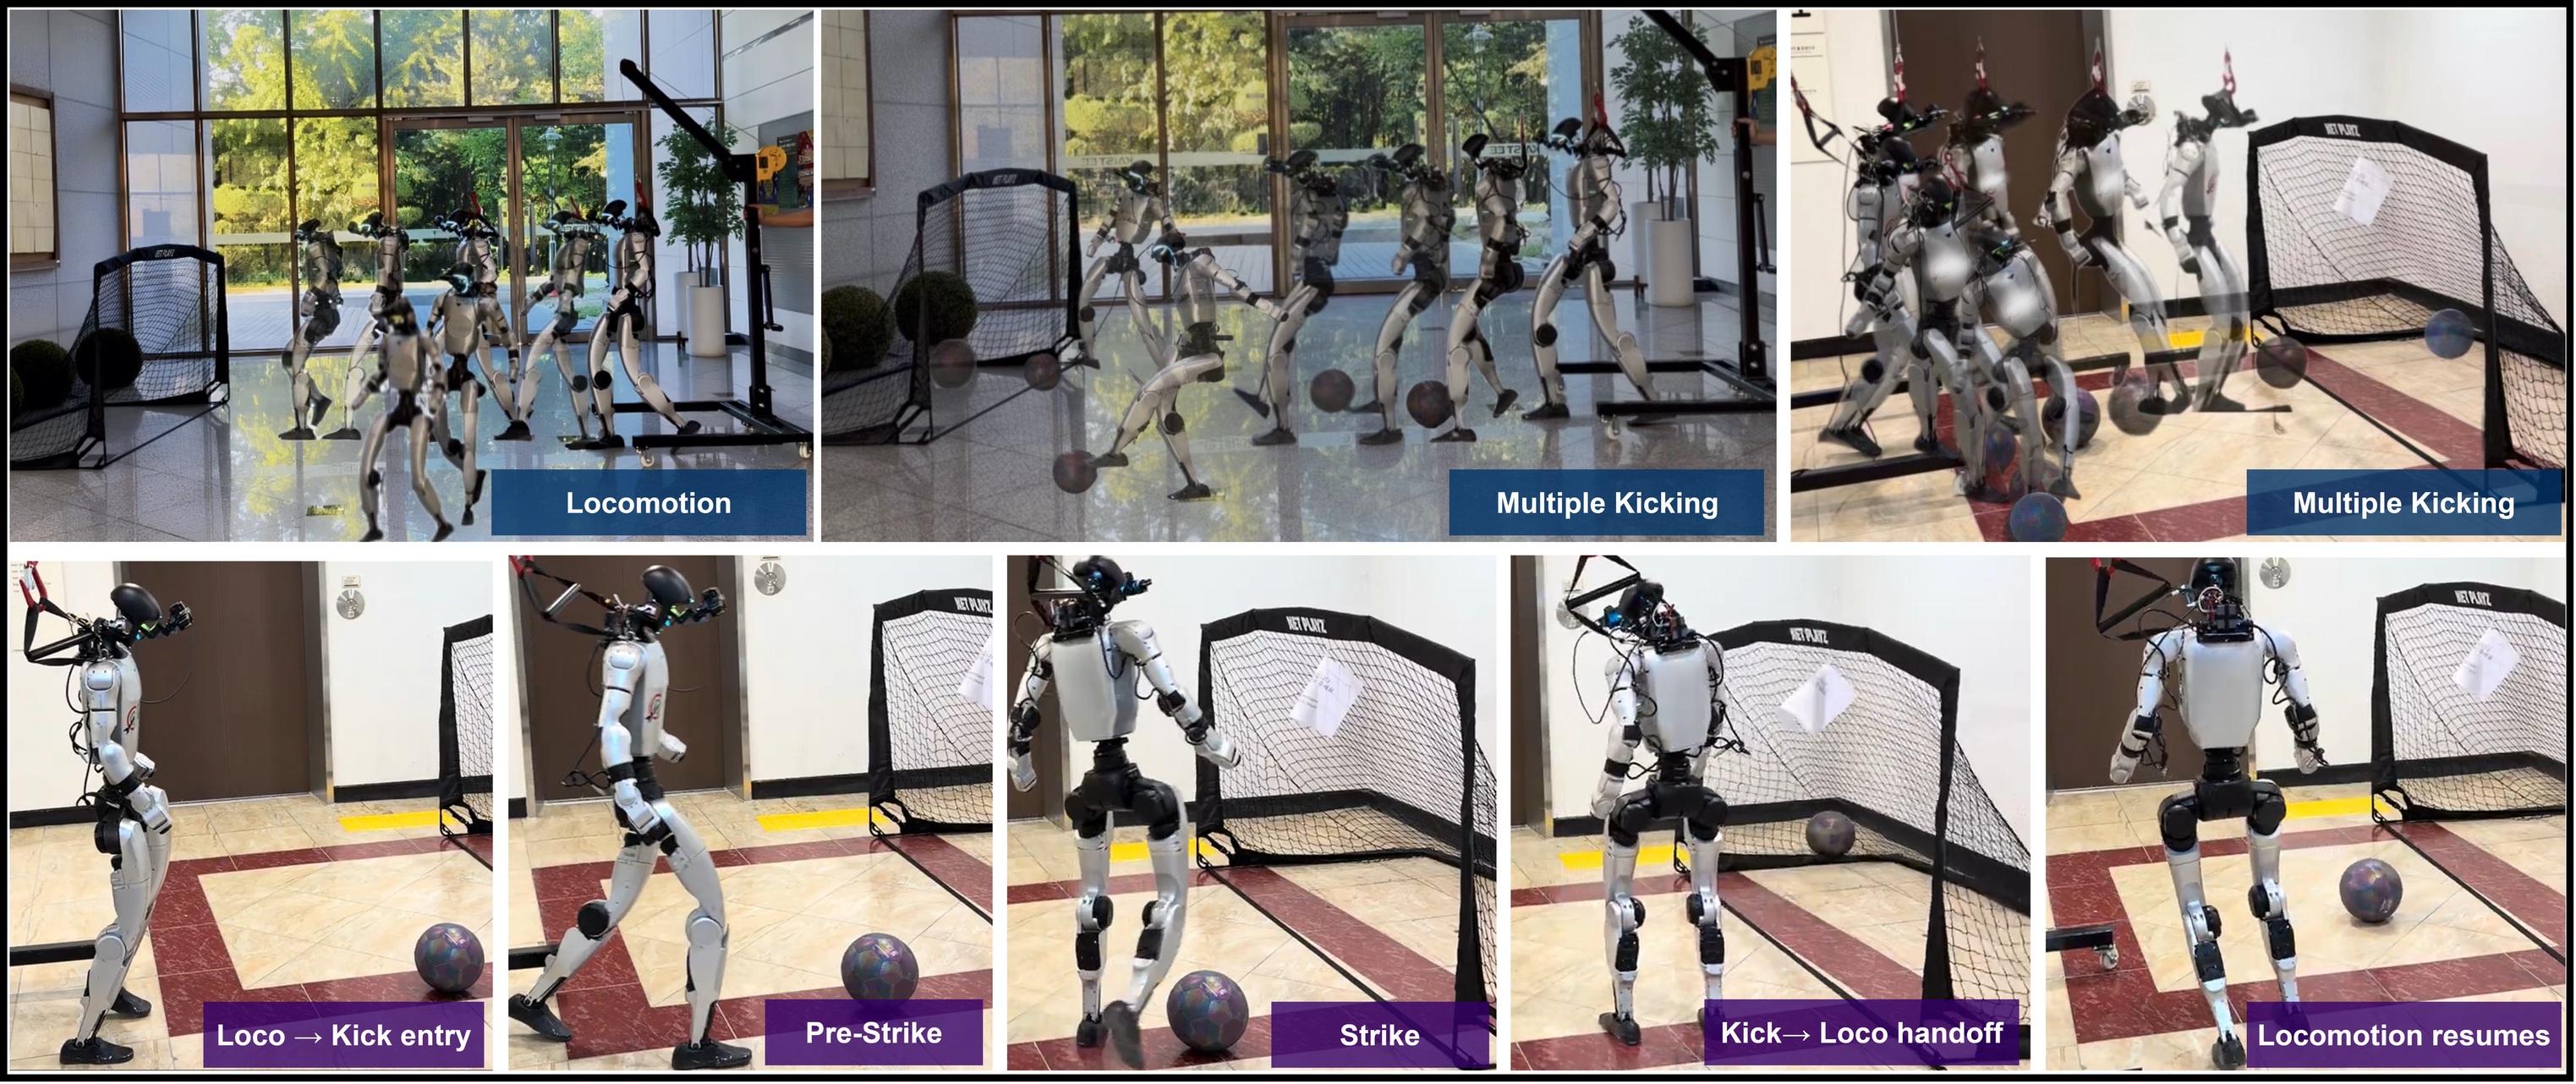
Onderzoekers laten G1 lopen en in meerdere richtingen trappen
Een nieuwe besturing combineert een loopvaardigheid met zeven aangeleerde trapbewegingen.
Figure neemt afscheid van Figure 02
De fabrikant stelt zijn oudere vloot buiten gebruik nu het aantal Figure 03-robots groeit.
AGIBOT meldt ruim 8.600 geleverde humanoids in een halfjaar
De fabrikant verwijst naar IDC-cijfers over het eerste halfjaar van 2026. Een verdeling per robotmodel ontbreekt.
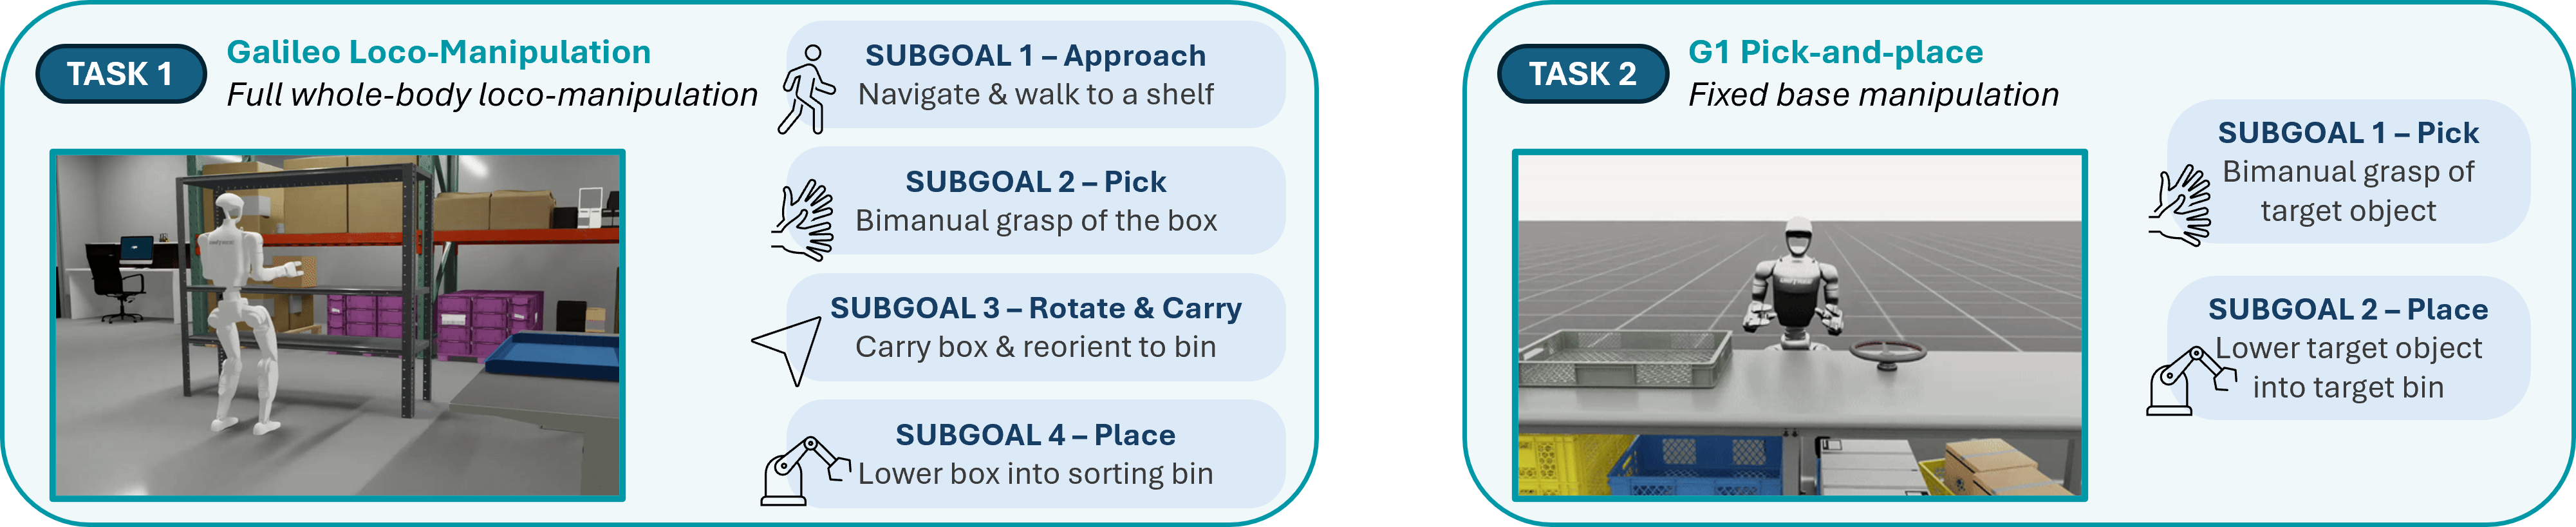
EquivDP3 onderzoekt hoe een G1 met minder voorbeelden leert
KAIST-onderzoekers testen een andere verwerking van 3D-beelden. Bij weinig voorbeelden werkt die gemiddeld beter, maar alle proeven vinden plaats in simulatie.
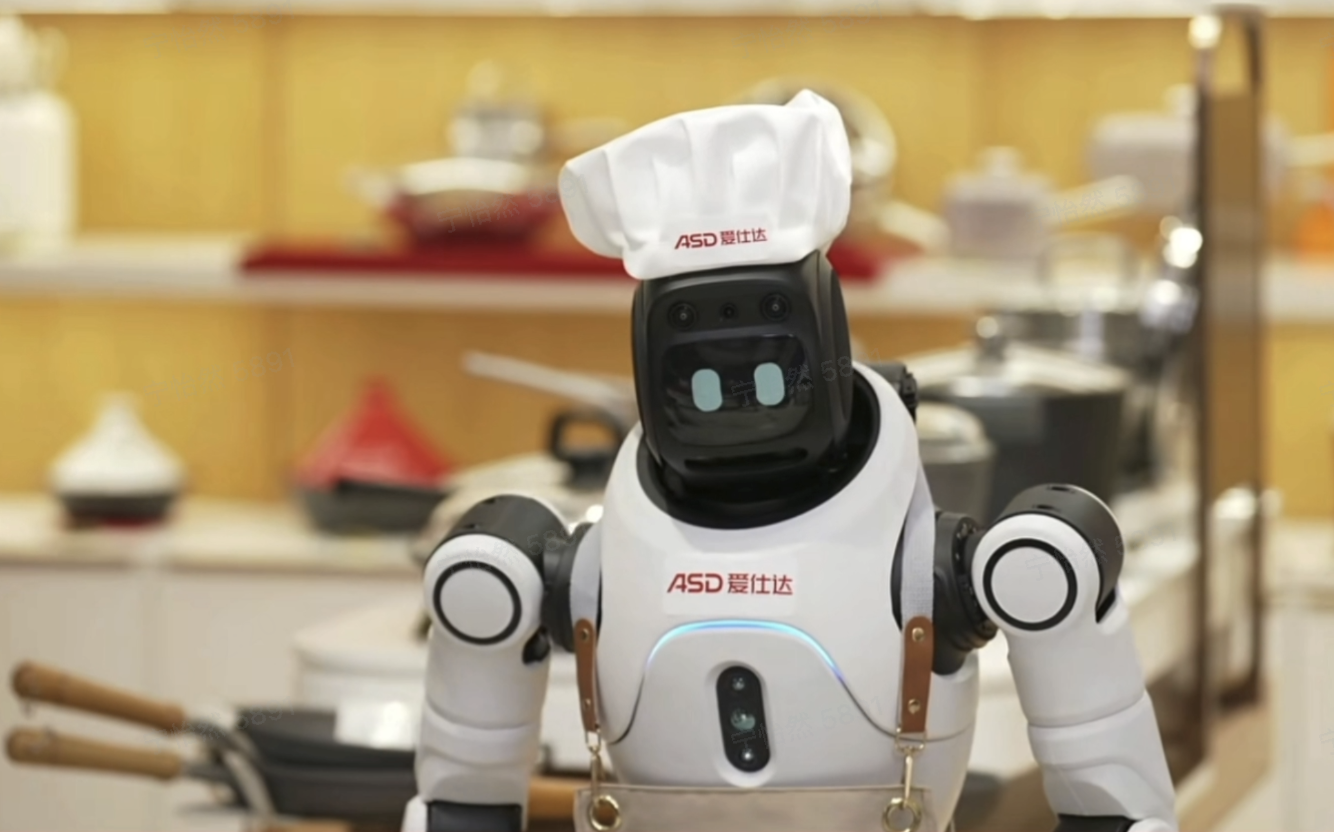
AGIBOT meldt honderd X2-robots in honderd winkels
Kookwarenmerk ASD zet de robots volgens AGIBOT in om bezoekers te begroeten en producten toe te lichten.
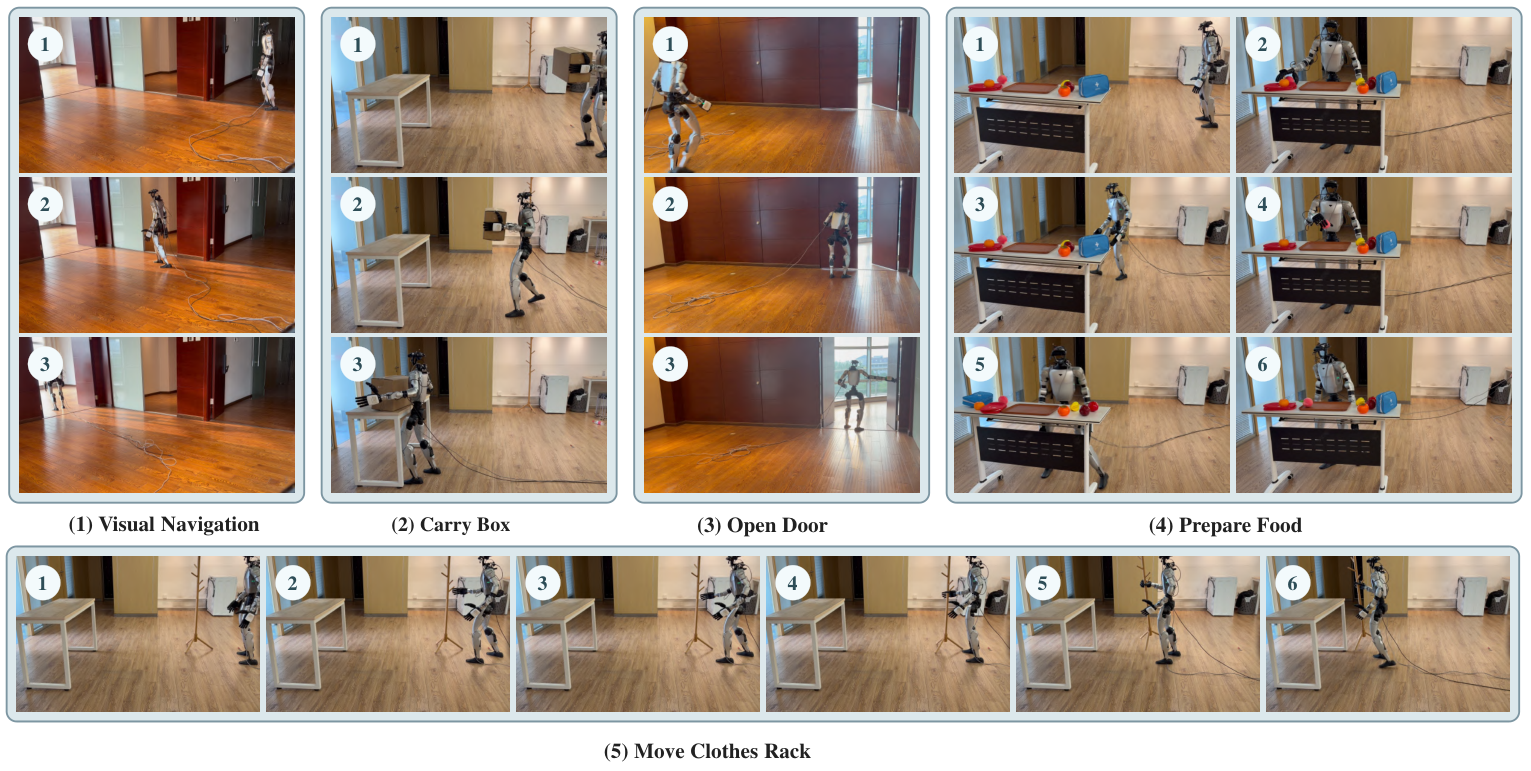
Taal helpt G1 tijdens de training op taakvoortgang letten
Language-Forcing verbetert vijf fysieke laboratoriumtaken. Het onderzoek gebruikt ook een extra camera en externe computer.
Unitree geeft model voor 64 robottaken vrij
UnifoLM-WLA combineert handelingen aan tafel met taken waarvoor de G1 zijn hele lichaam gebruikt.
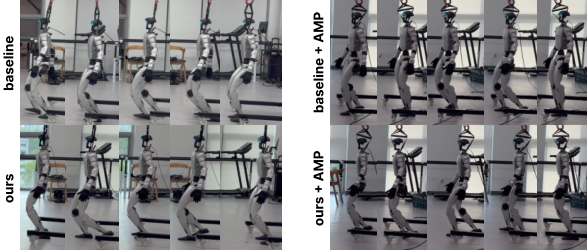
Onderzoekers trainen G1 om zuiniger te lopen
Een Koreaanse studie onderzoekt efficiëntere loopbewegingen. De gemeten winst gaat over mechanische arbeid, niet over accuduur.
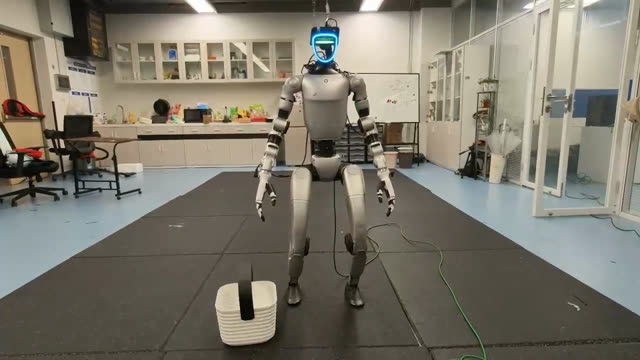
DexWeave laat G1 handen en lichaam samen gebruiken
Onderzoekers vertalen menselijke voorbeeldbewegingen naar handelingen met een G1 en extra robotvingers.
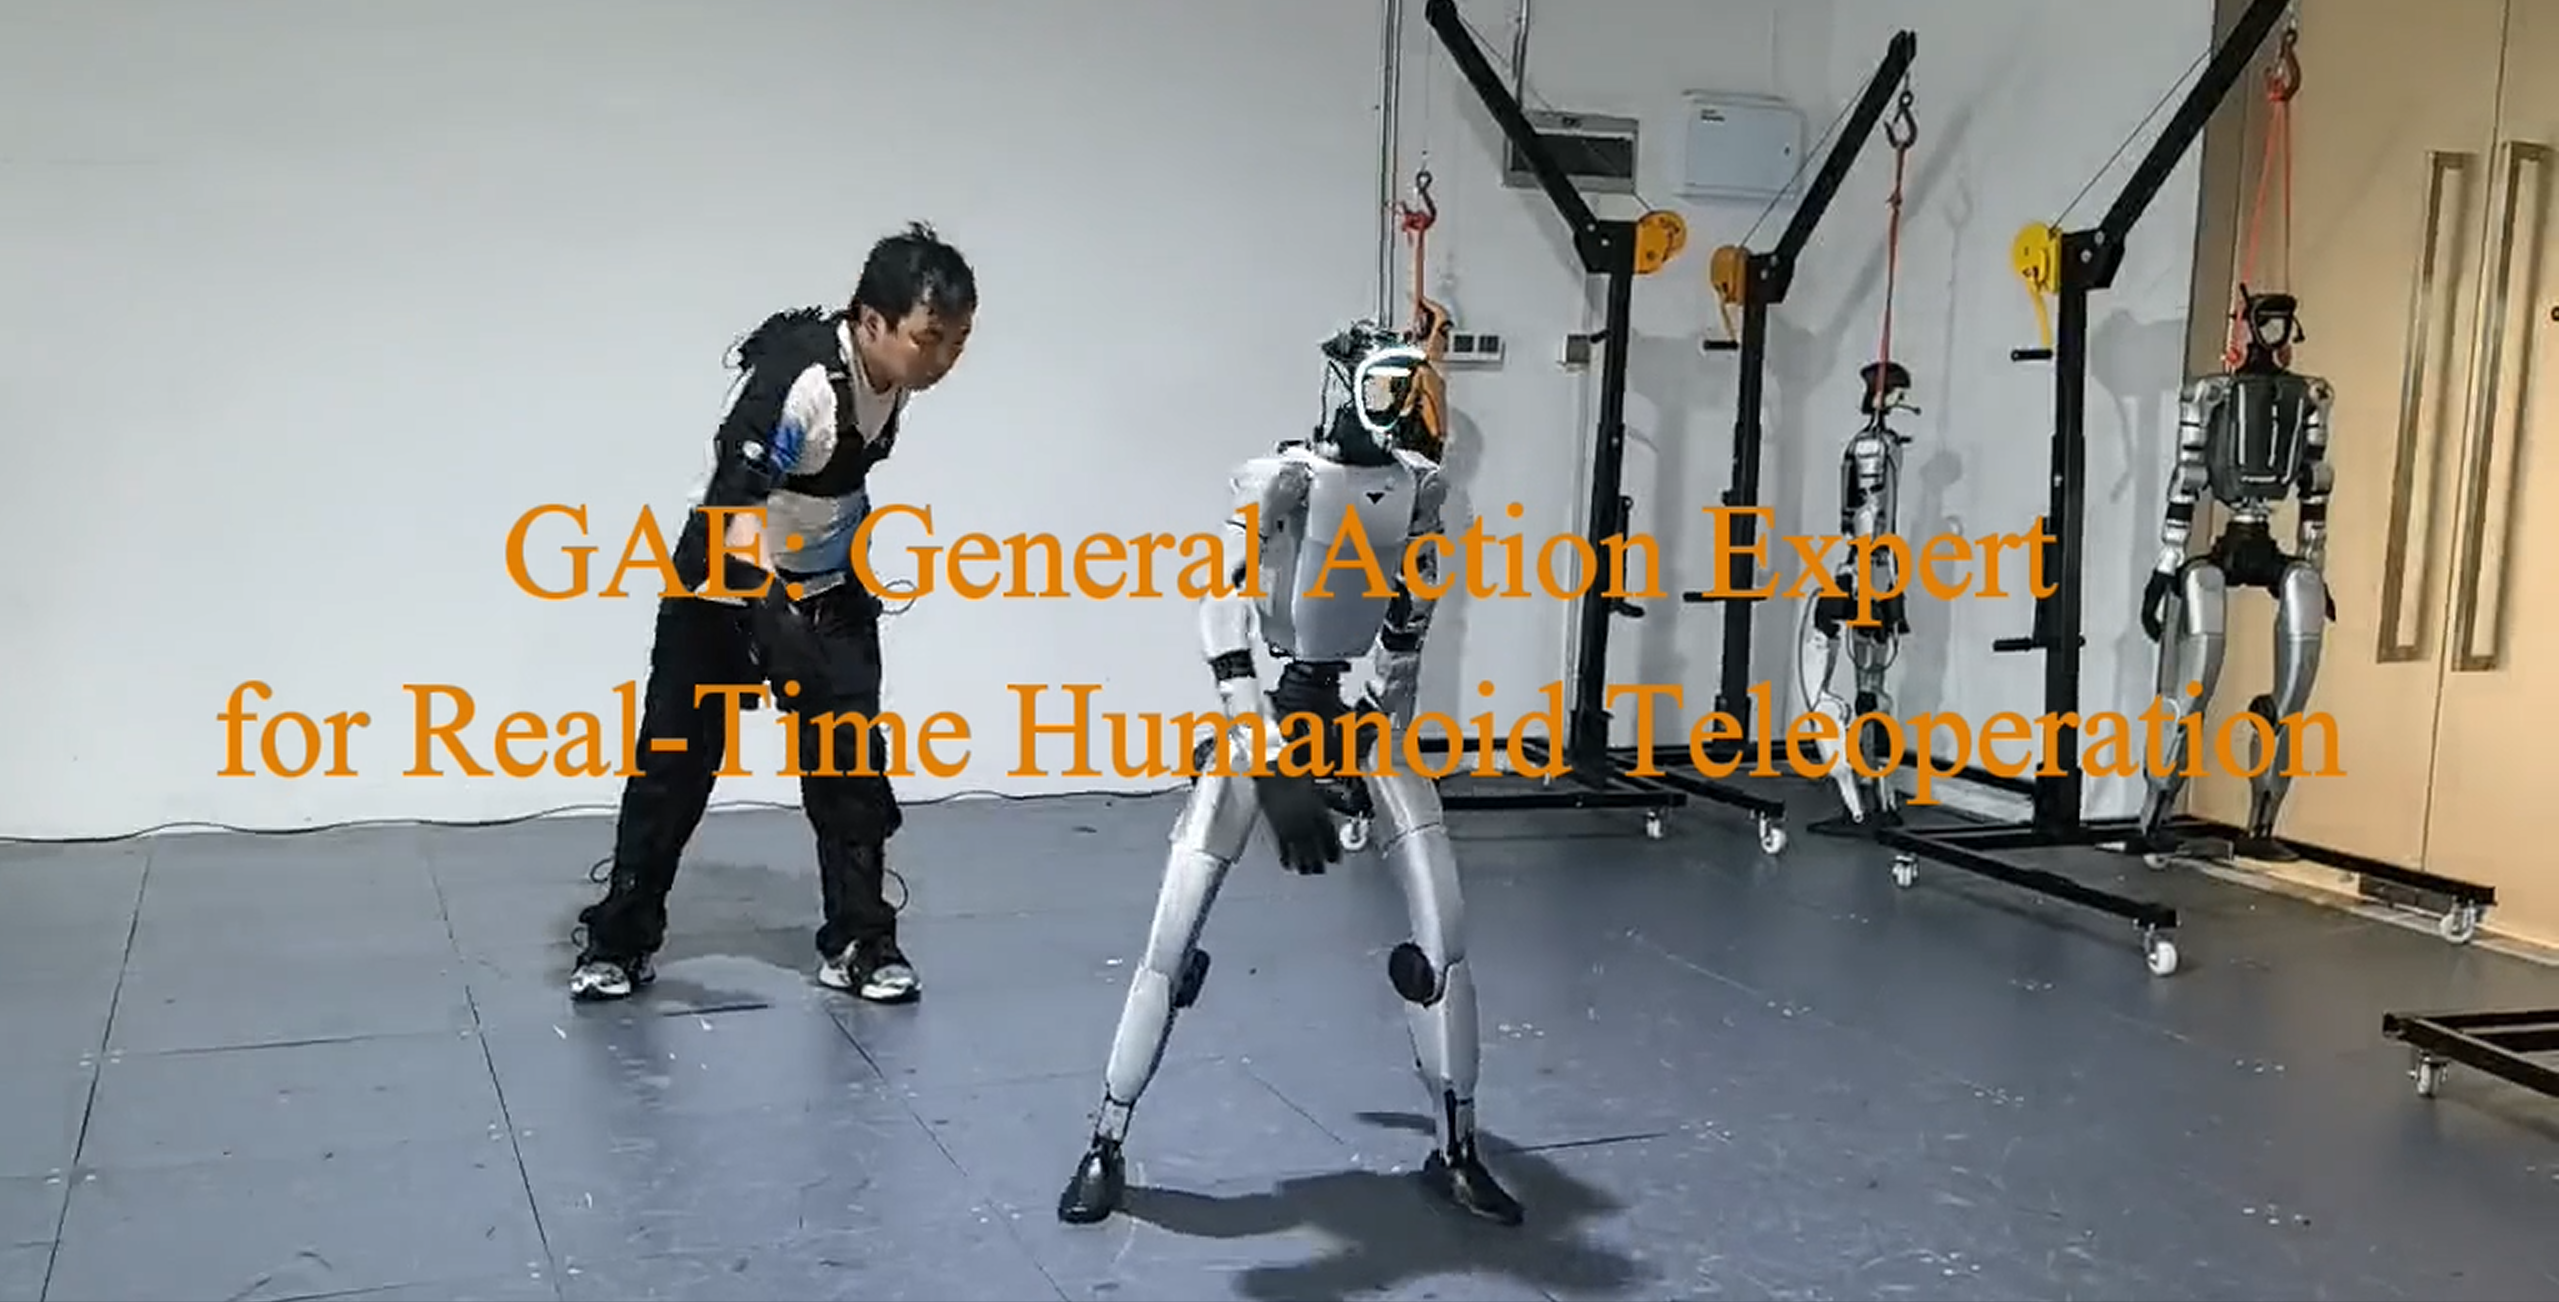
Nieuw onderzoek beschrijft hoe G1 een mens op afstand volgt
De GAE-paper legt de techniek uit achter eerdere demonstraties van besturing door een menselijke operator.
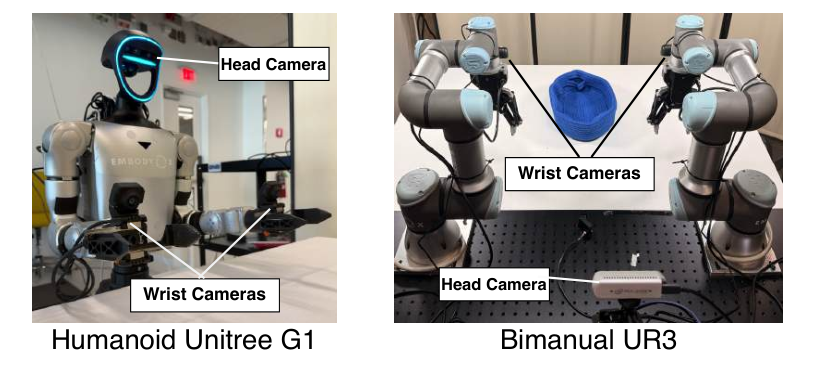
Onderzoekers testen compactere AI-besturing op G1
Q-WAM verkleint delen van een robotmodel, terwijl berekeningen die belangrijk zijn voor bewegingen nauwkeuriger blijven.
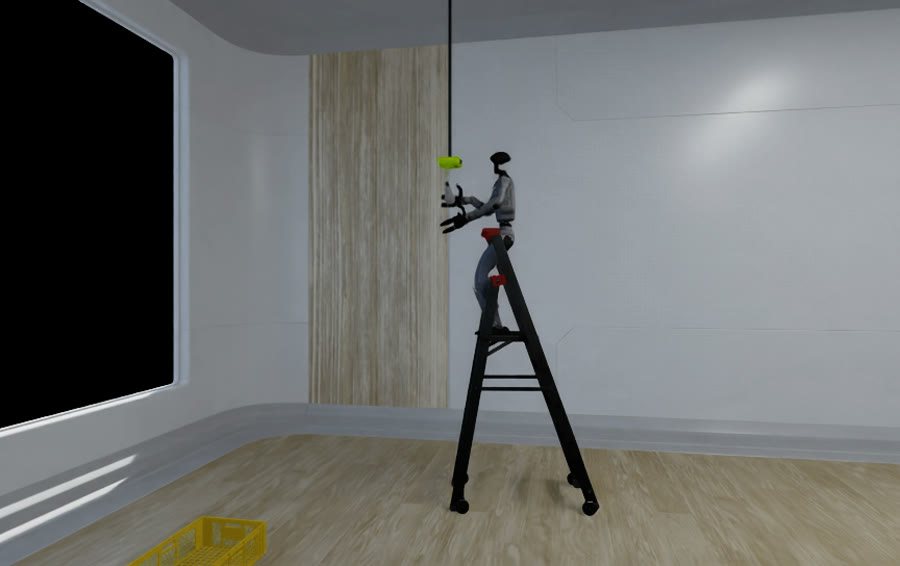
Nieuwe simulatietest vraagt G1 een lamp te vervangen
Fiatlux combineert een ladder verplaatsen, klimmen en een breekbaar voorwerp hanteren in één onderzoekstaak.
Onderzoek laat R1 romp en armen beter afstemmen
AMBIT onderzoekt hoe een R1 met bewegingen van heupen en romp meer posities met beide handen kan bereiken.
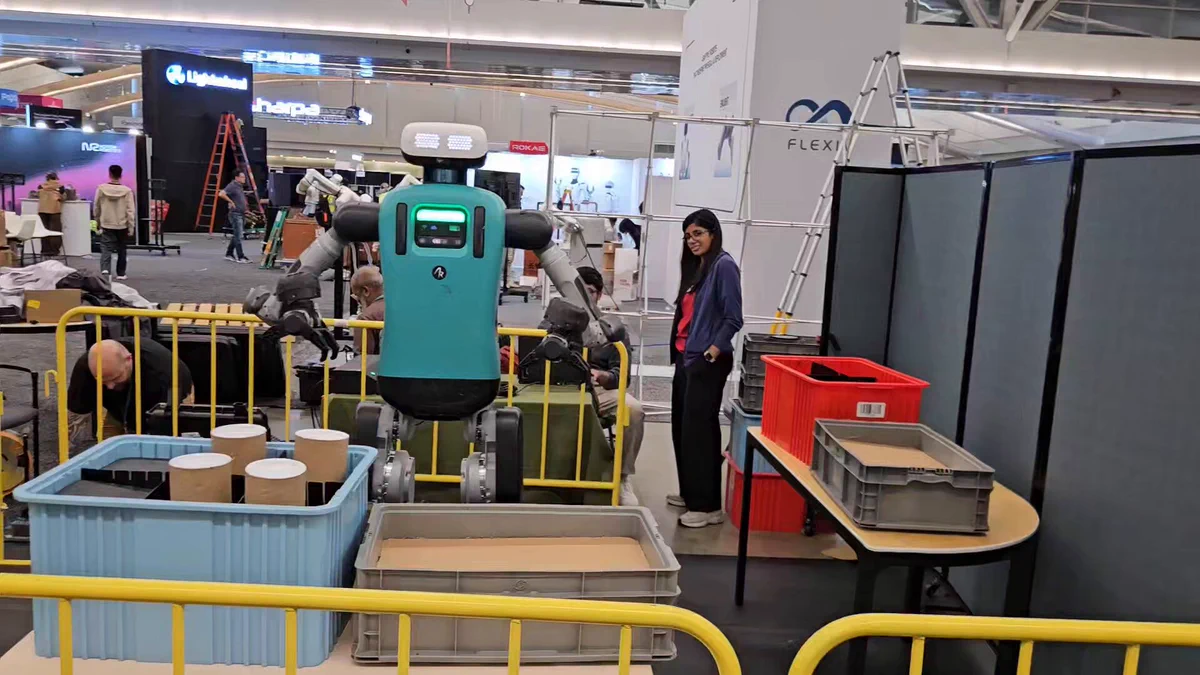
Digit v4 demonstreert lopen en voorwerpen verplaatsen op IROS
Aanvulling 6 oktober: het onderzoeksteam meldt ongeveer twaalf uur demonstreren, verspreid over drie dagen op IROS.
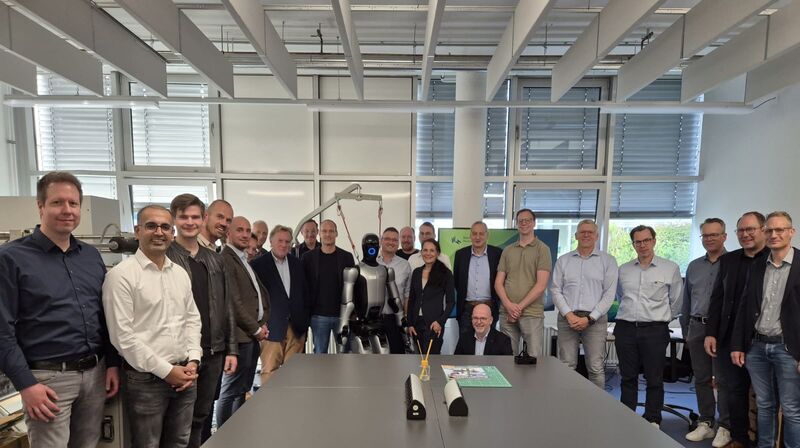
Bedrijven financieren Walker S2 voor onderzoek in Bocholt
Een samenwerking van 21 bedrijven en instellingen brengt de robot naar de Westfälische Hochschule.
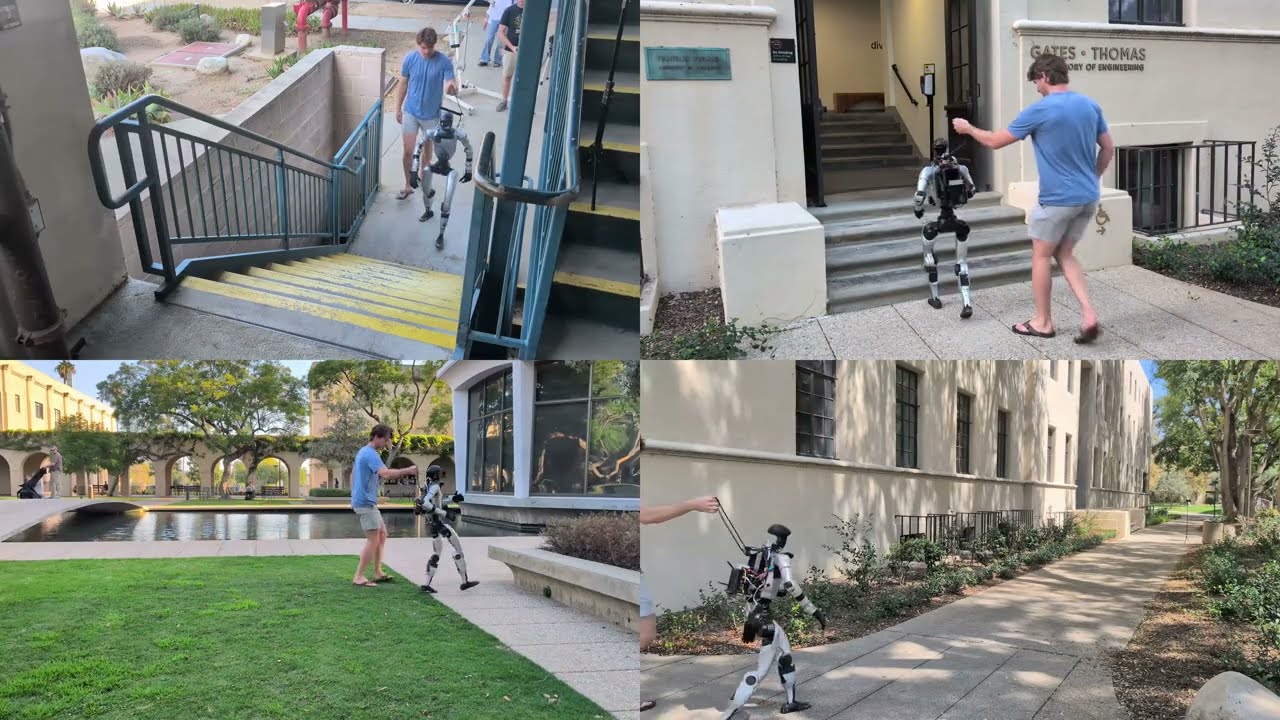
Onderzoekers laten G1 buiten trappen en obstakels nemen
Caltech test een aangepaste Unitree G1 die met dieptecamera’s zijn bewegingen afstemt op de omgeving.
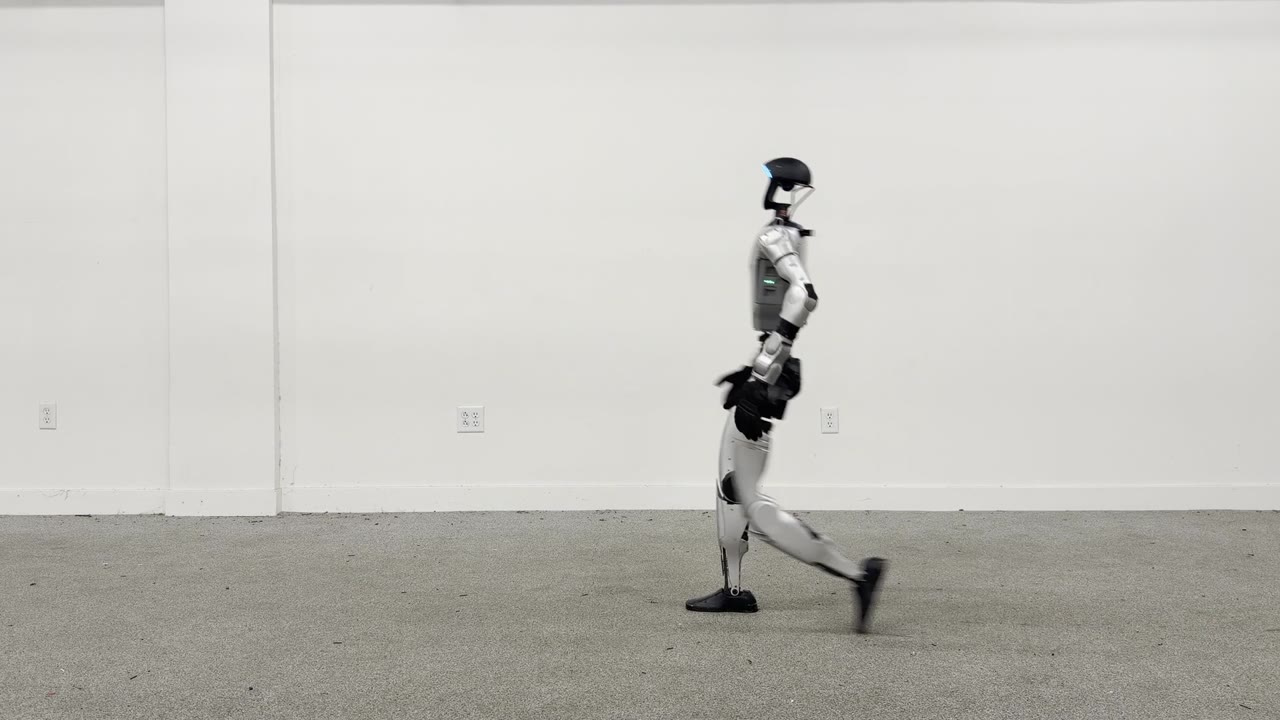
G1 voert bewegingen uit die alleen in simulatie zijn getraind
Onderzoekers testen een methode die de overstap van een virtuele omgeving naar een echte G1 verbetert.
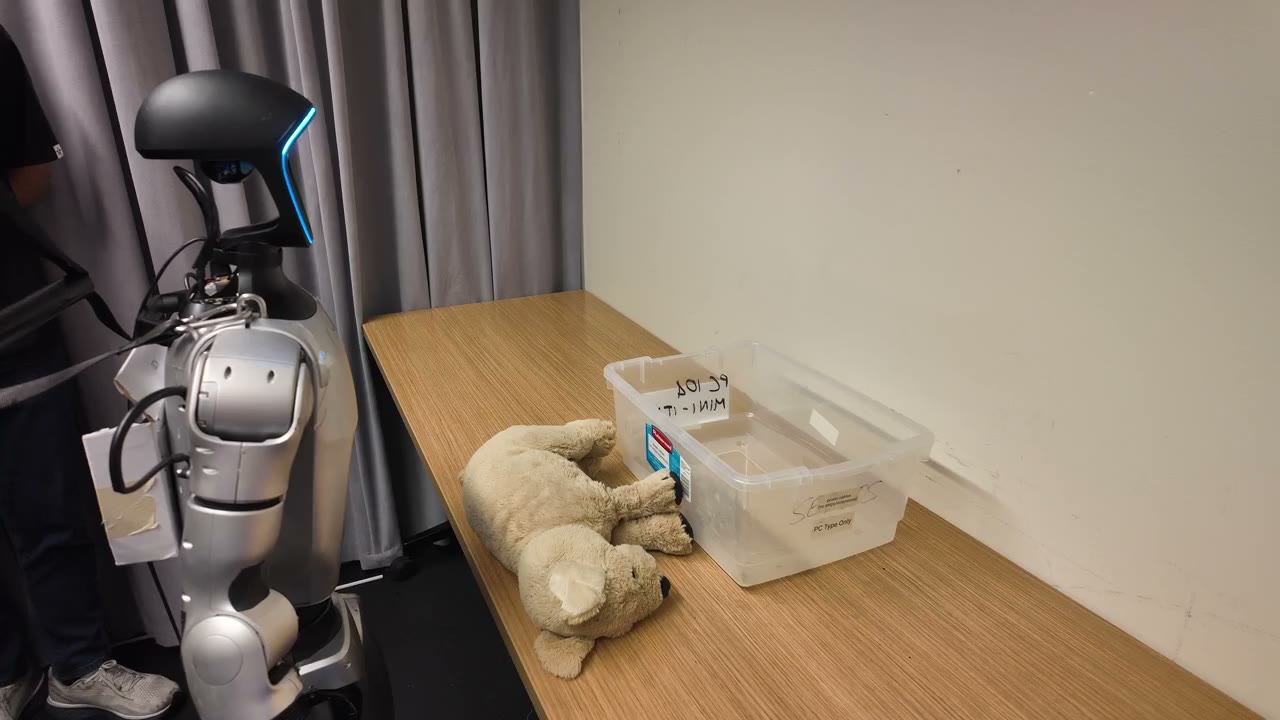
Nieuwe besturing helpt G1 bij drie handelingen aan tafel
Rolling-WAM verdeelt het vooruitrekenen over meerdere stappen, zodat de robot minder hoeft te wachten tussen acties.
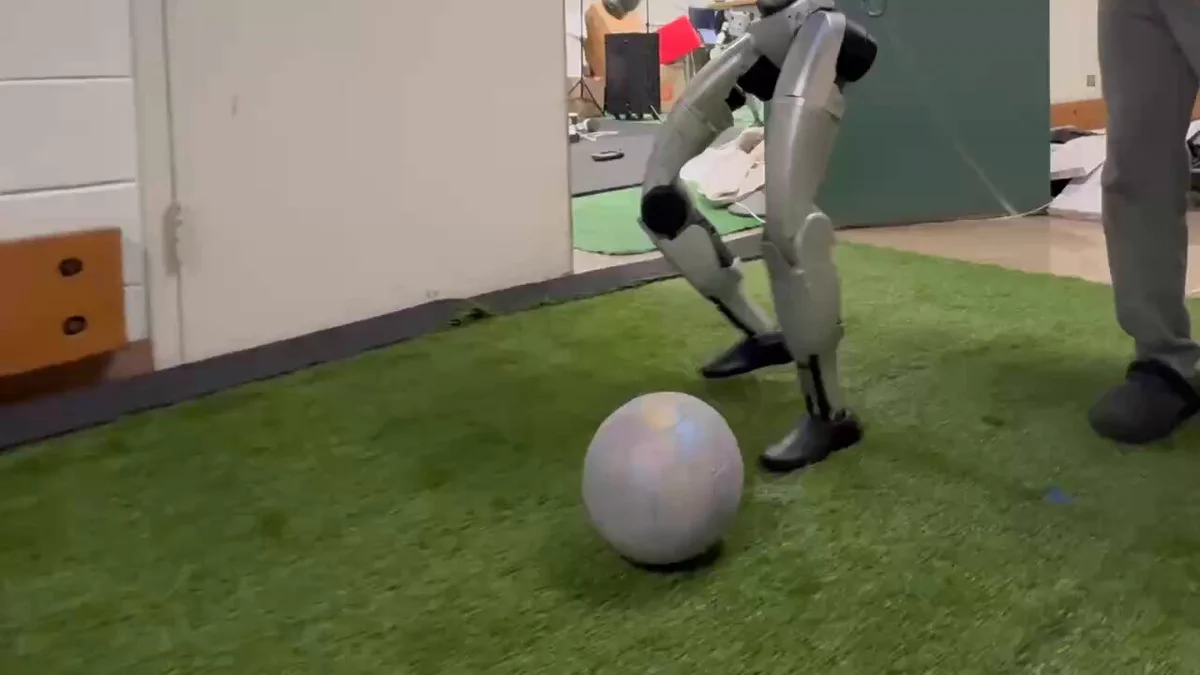
G1 dribbelt met een voetbal op basis van eigen LiDAR
Een demonstratie van Chuye Hong laat zien hoe G1 de bal bij zich probeert te houden tijdens bochten en richtingswissels.
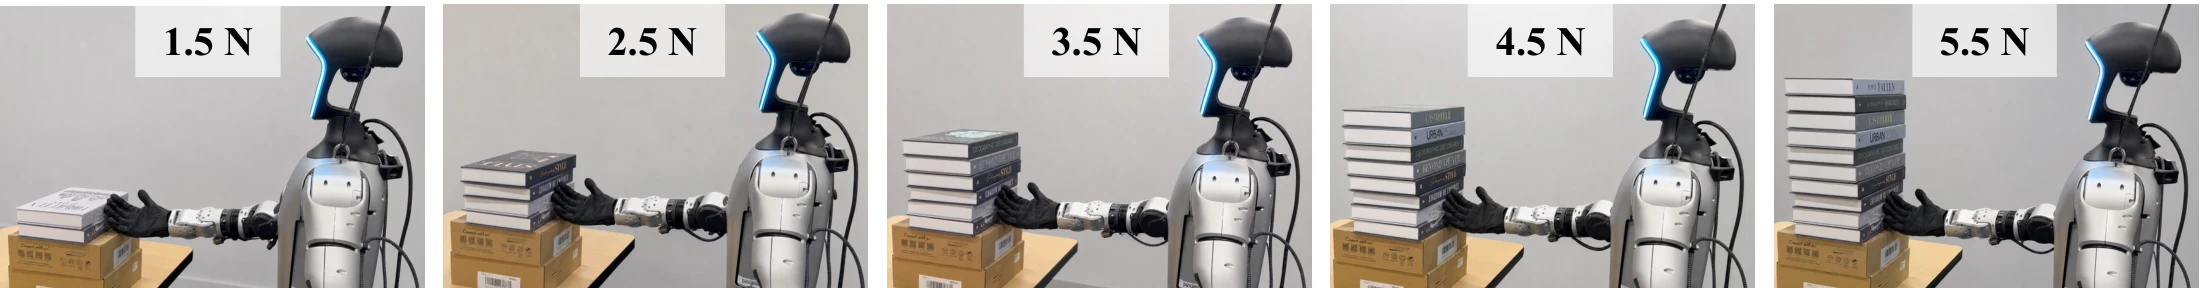
G1 herkent contact via signalen uit zijn gewrichten
CoPRE onderzoekt contactdetectie zonder extra kracht- of tastsensoren, met proeven aan de rechterarm van G1.
Onderzoekers laten G1 en H2 specifieke bewegingen afleren
ForgetMimic vermindert gericht het vermogen om aangeleerde bewegingen uit te voeren, terwijl andere behouden blijven.
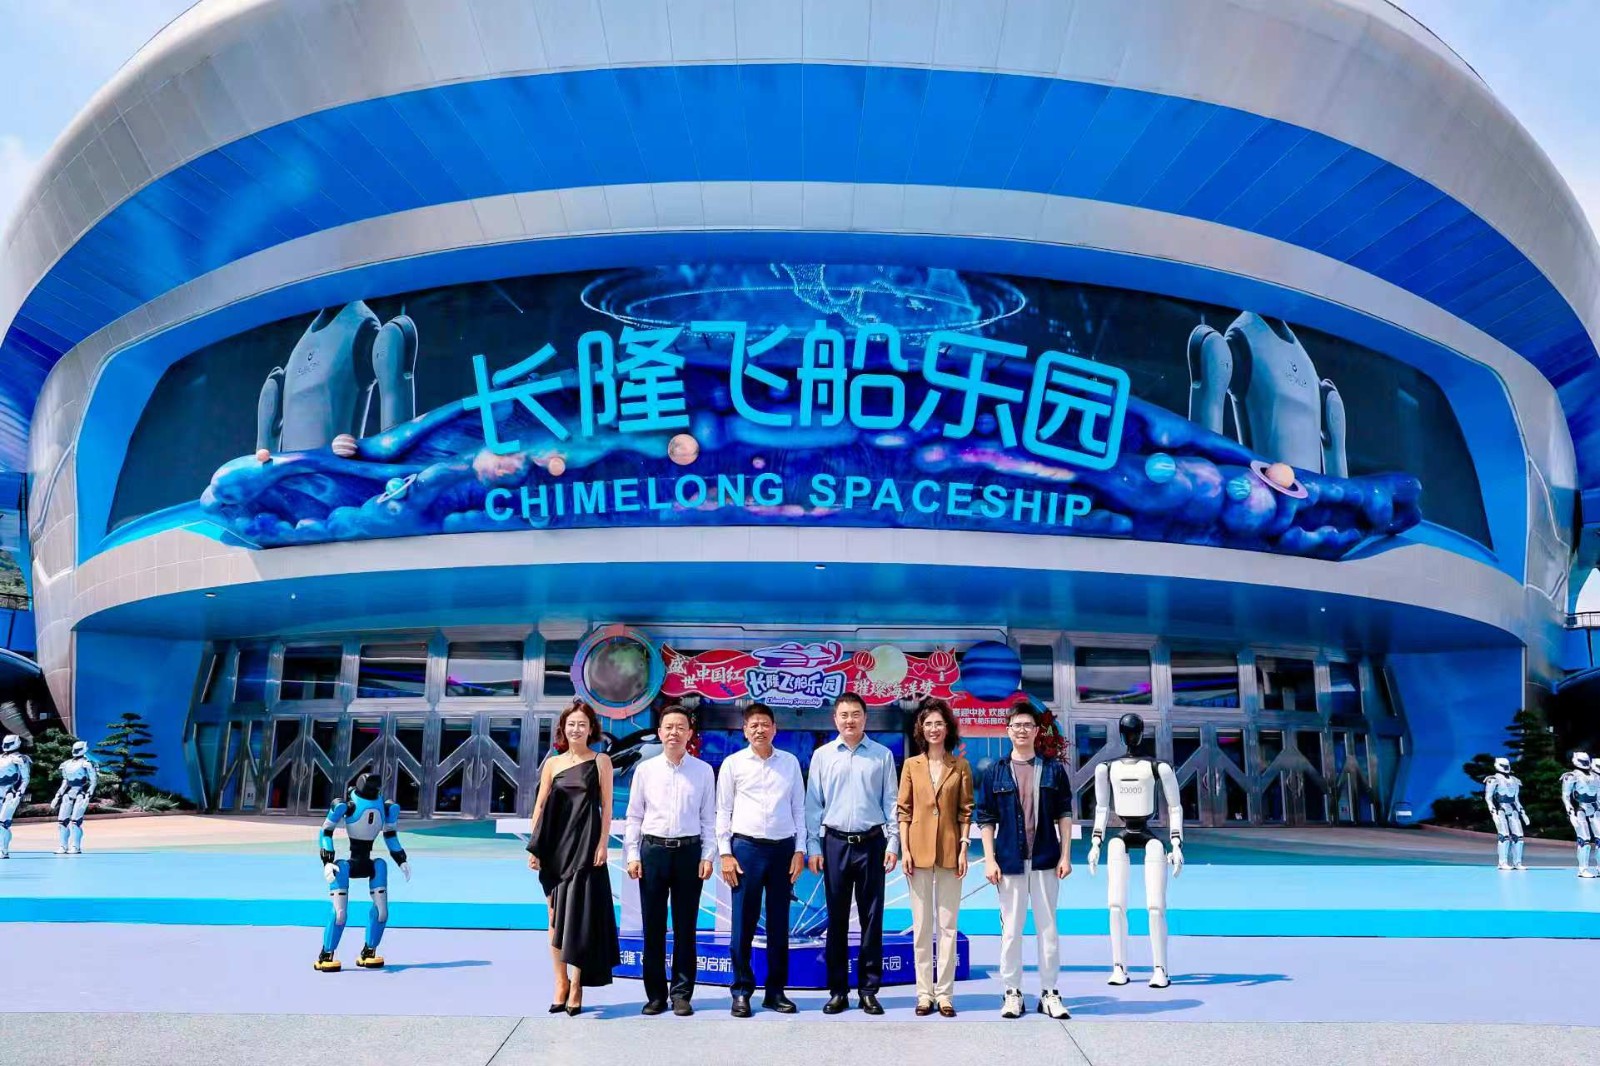
AGIBOT meldt inzet van ruim 300 robots bij Chimelong
Fabrikantnieuws: robots voor shows, rondleidingen en gastontvangst in een Chinees attractiepark.
Meer aandacht voor onderhoud en inzetbaarheid
Digit 5 krijgt kortere laadpauzes, Atlas een trainingscentrum en Figure test in onbekende woningen. Drie ontwikkelingen die iets zeggen over dagelijks gebruik.
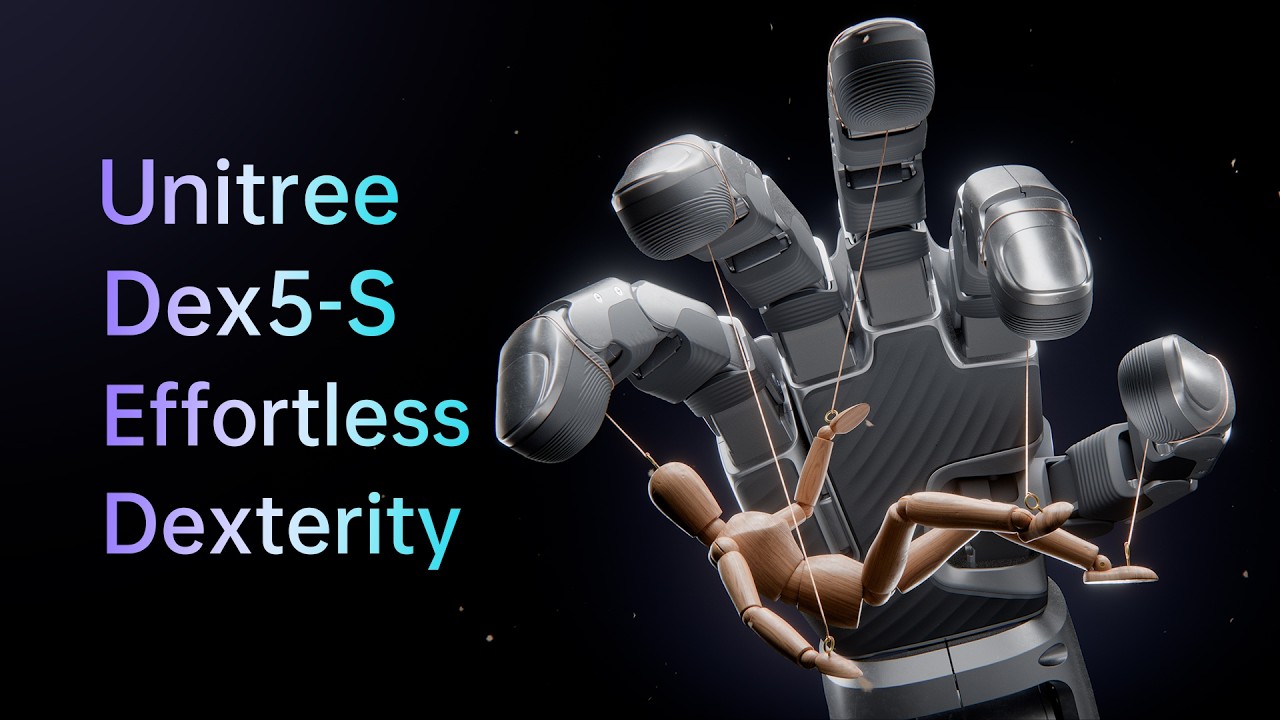
Unitree introduceert Dex5-S: een robothand met 22 bewegingsassen
De vijfvingerige hand heeft ongeveer menselijke afmetingen. Unitree biedt twee uitvoeringen; de Pro-versie heeft ook aanraaksensoren.
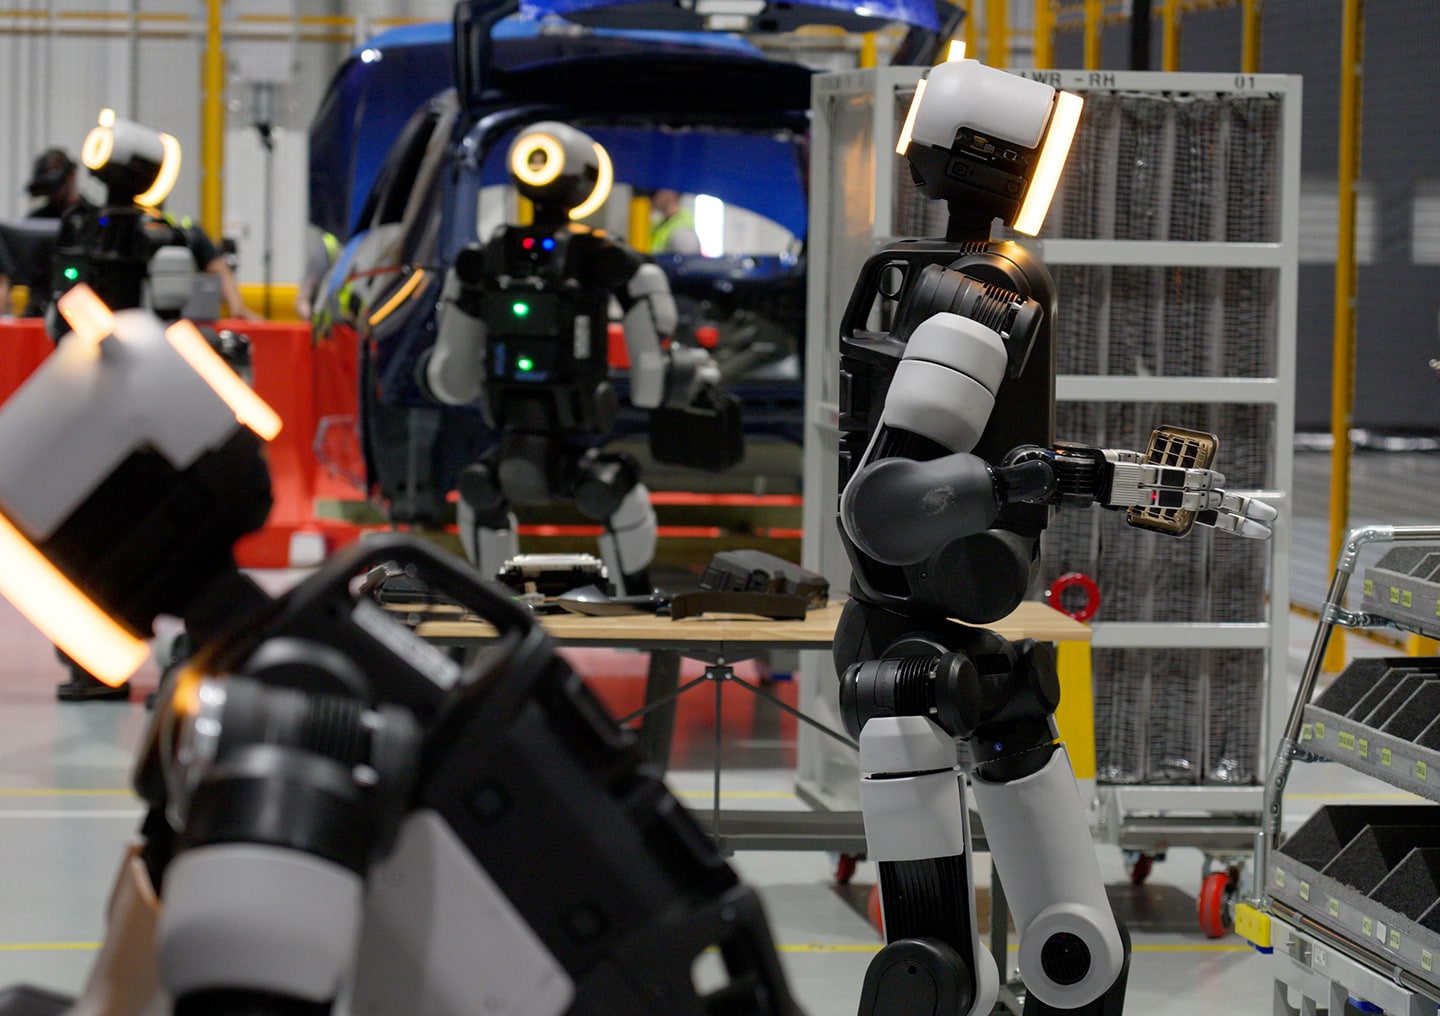
Atlas krijgt een trainingscentrum bij Hyundai
Boston Dynamics opent een centrum om Atlas voor te bereiden op concrete fabriekstaken.
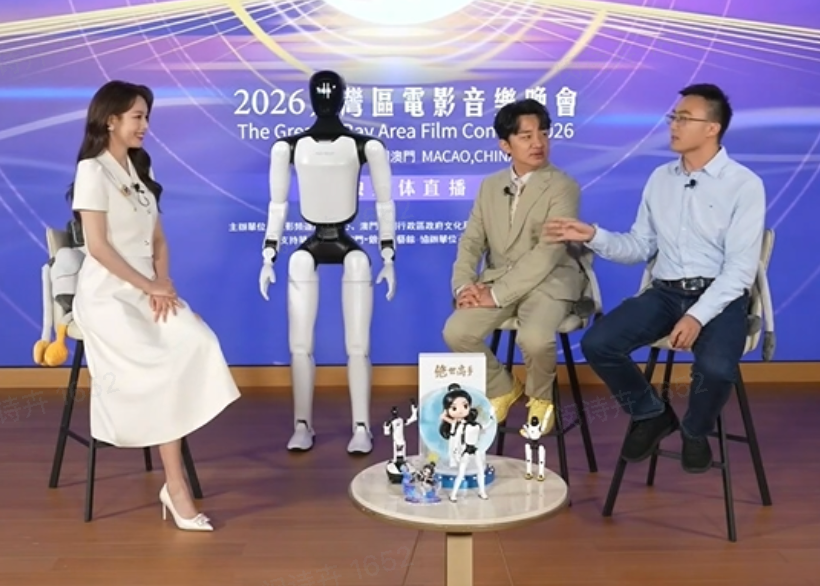
AGIBOT laat een robot meedoen aan een gesprek
Fabrikantnieuws: WITA-Omni stemt spraak, beweging en reacties op gesprekspartners op elkaar af.
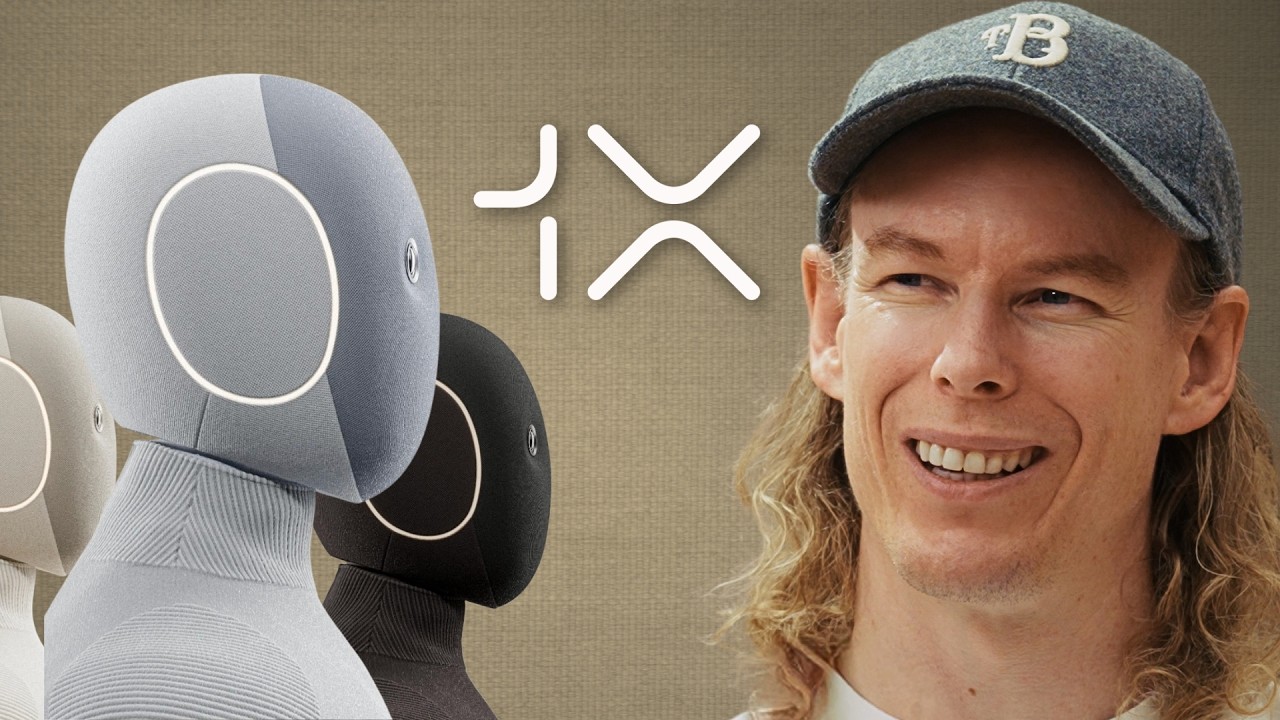
1X mikt op 50.000 NEO-robots in 2027
CEO Bernt Børnich noemt het productiedoel in een interview. Opschalen hangt volgens hem af van de kwaliteit van de robots en nieuwe fabriekscapaciteit.
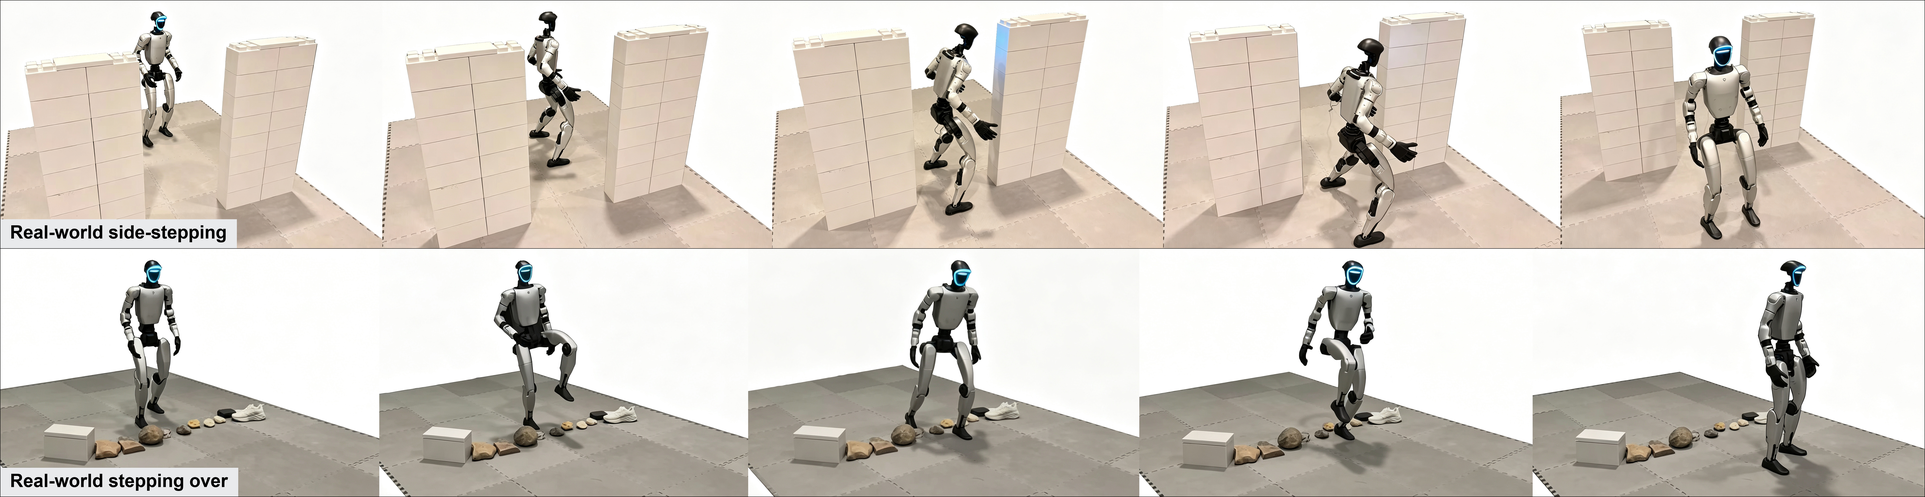
G1 leert bukken en zijwaarts langs obstakels lopen
Moving Through Clutter gebruikt menselijke bewegingen uit VR om de robot door krappe ruimtes te laten bewegen.
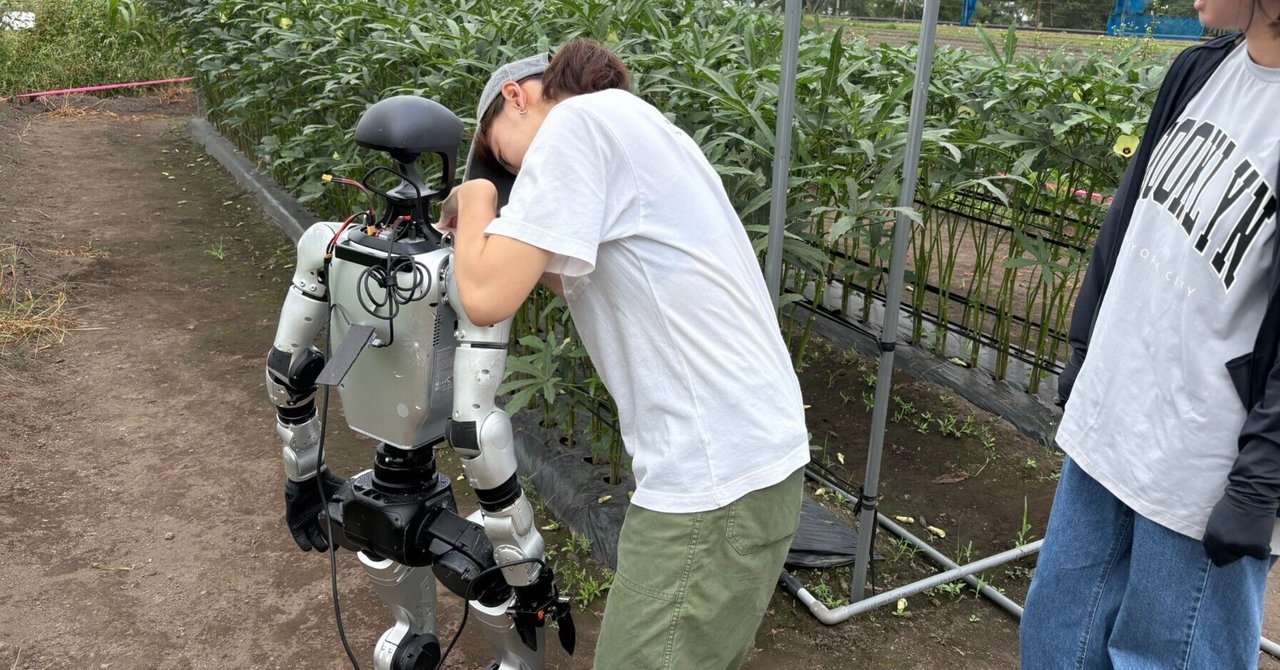
G1 vindt en grijpt okra, oogsten blijft de volgende stap
Orboh deelt wat er wel en niet lukte in een landbouwproef met Toyota Auto Body Research Institute.
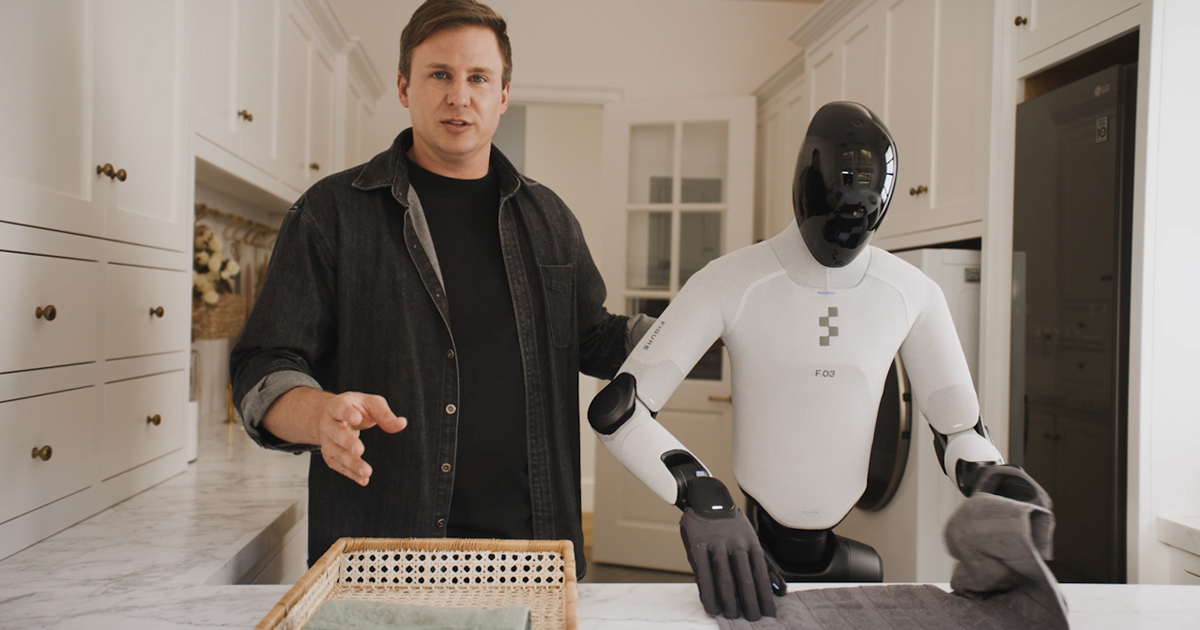
Figure test Helix 2.5 in dertig onbekende woningen
De nieuwe software is getest op opruimen, handdoeken vouwen en een bed opmaken.
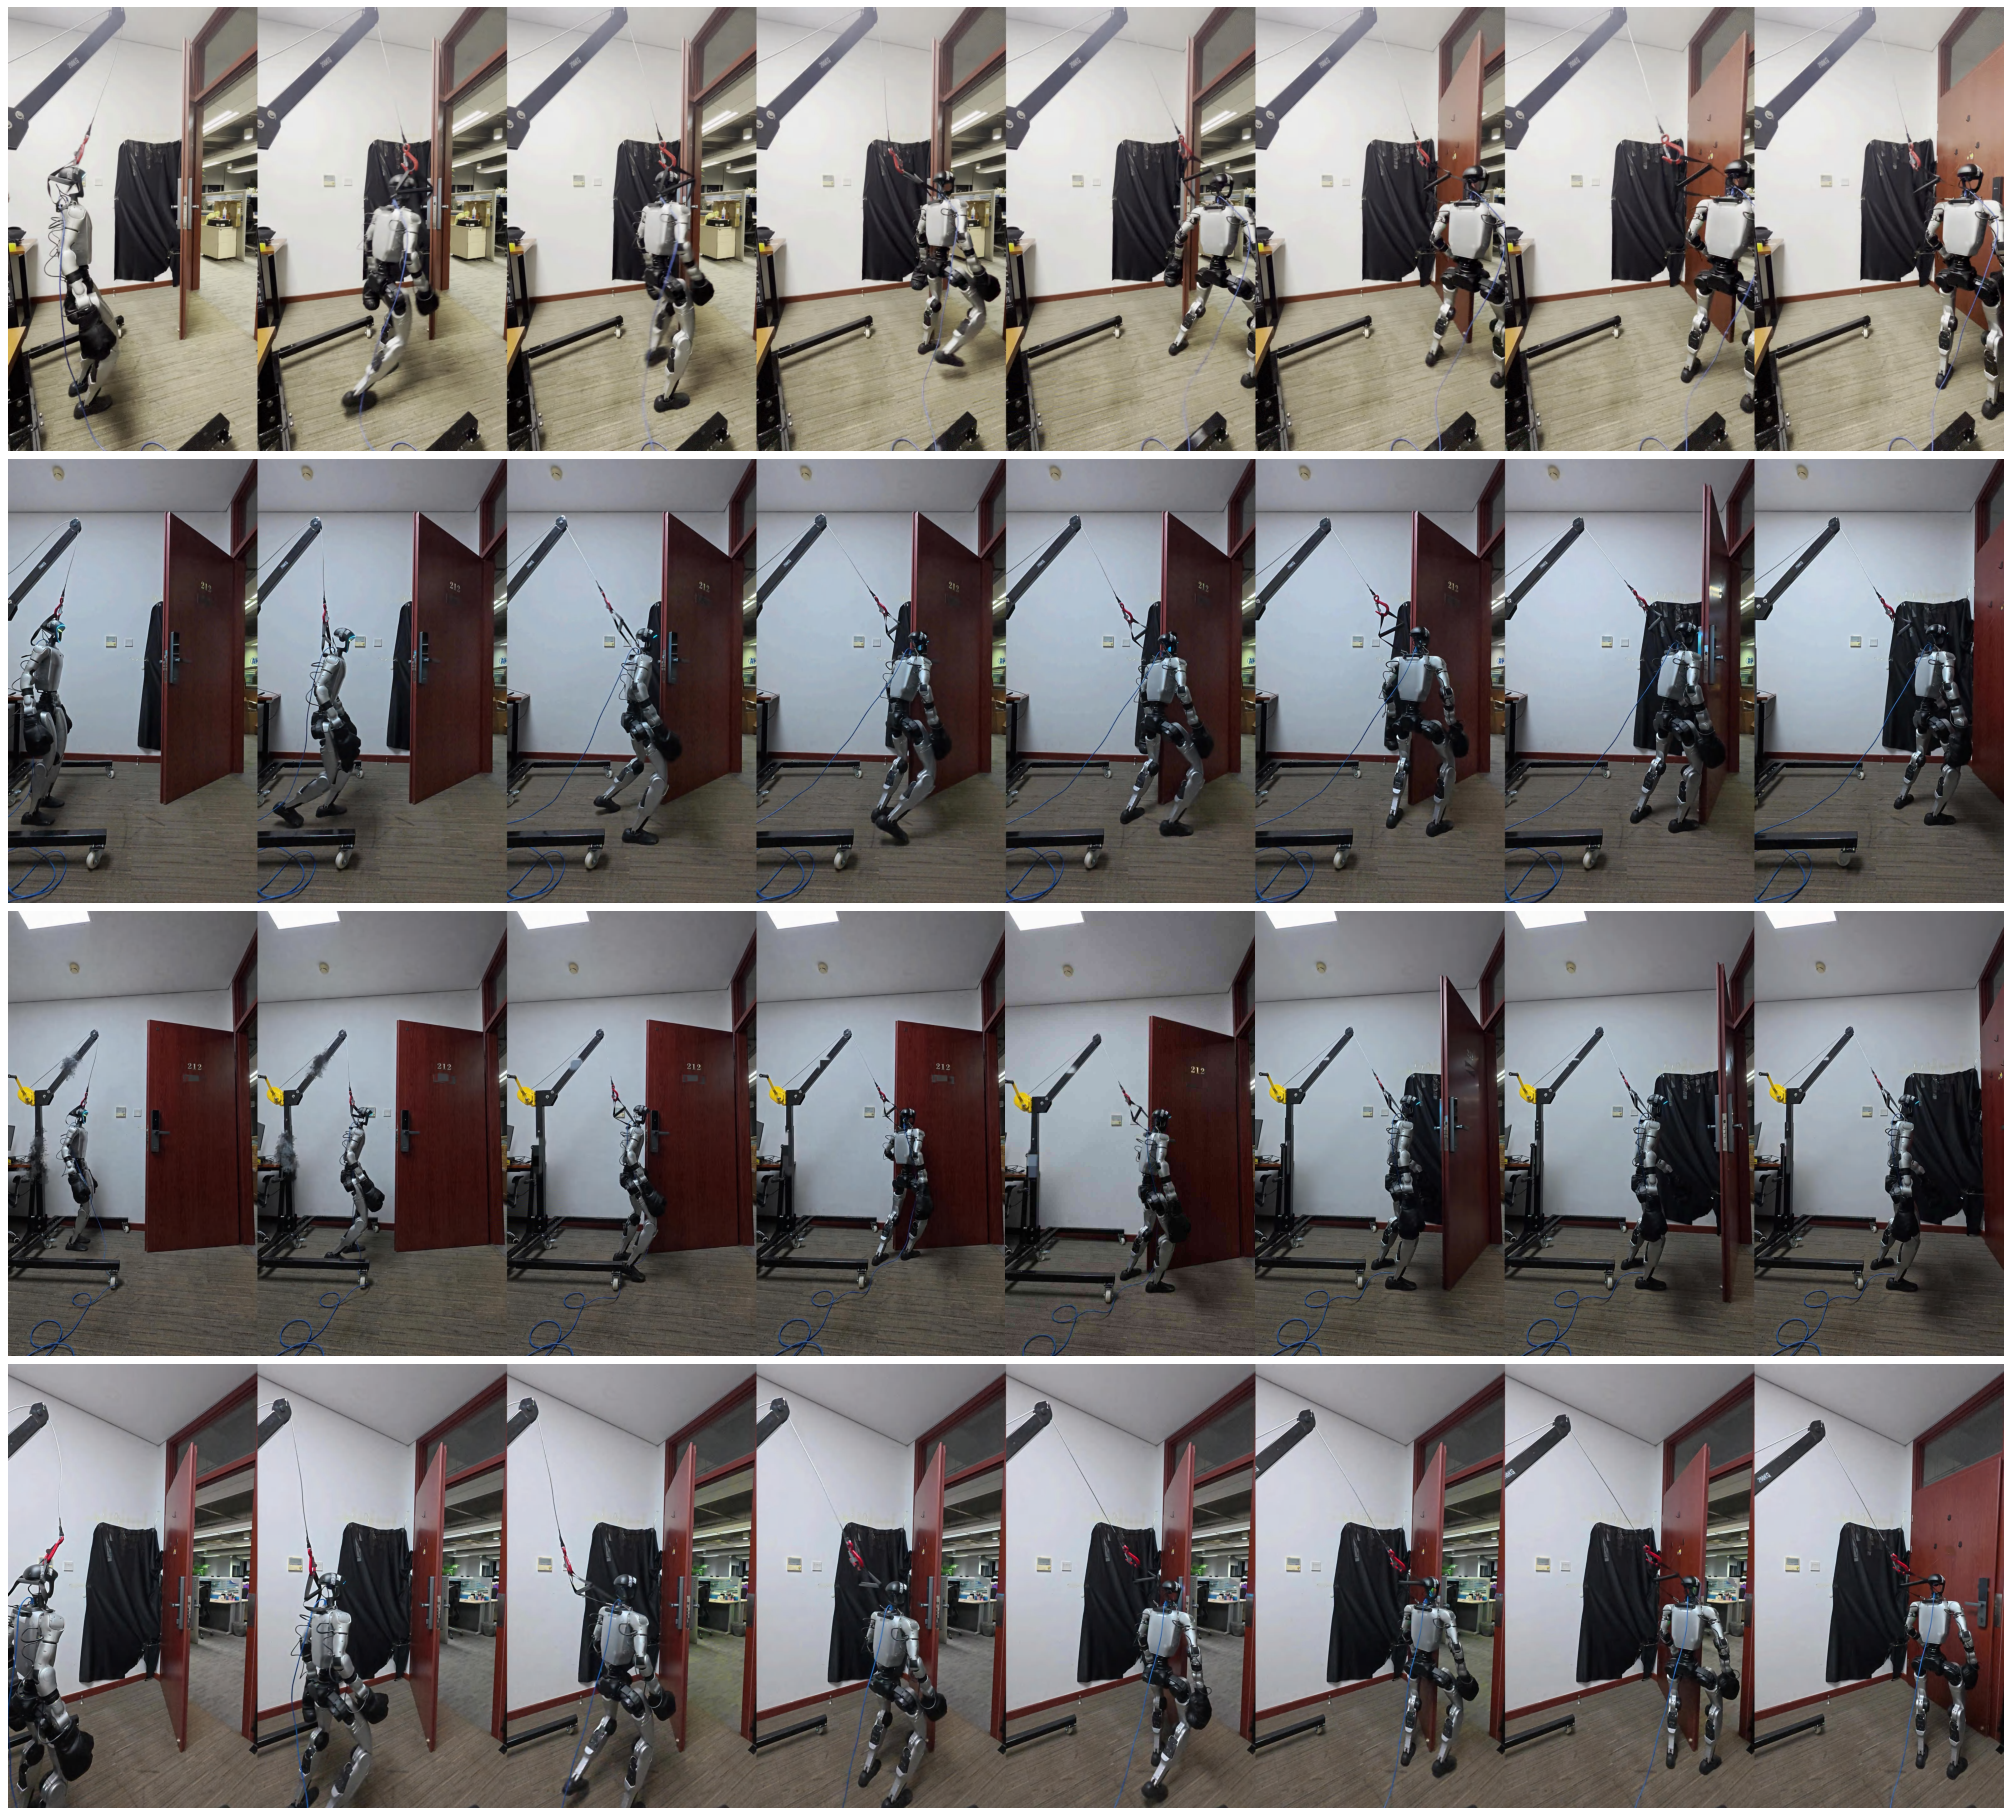
G1 loopt naar een deur en duwt die dicht
ViLoMan combineert lopen en duwen in één besturing, met 32 geslaagde fysieke proeven uit 40 pogingen.
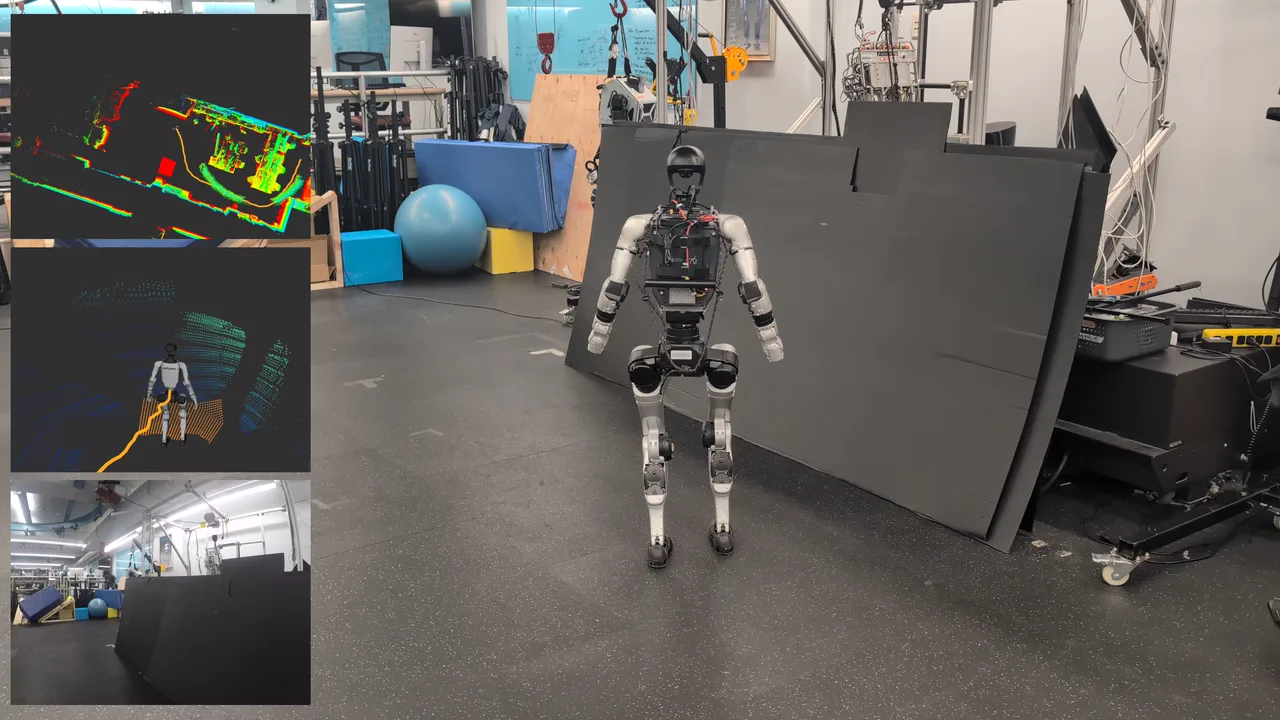
G1 navigeert in proeven over meerdere verdiepingen
RoM-Nav laat een G1 routes tot ongeveer honderd meter afleggen, met extra sensoren en duidelijke grenzen bij glas.
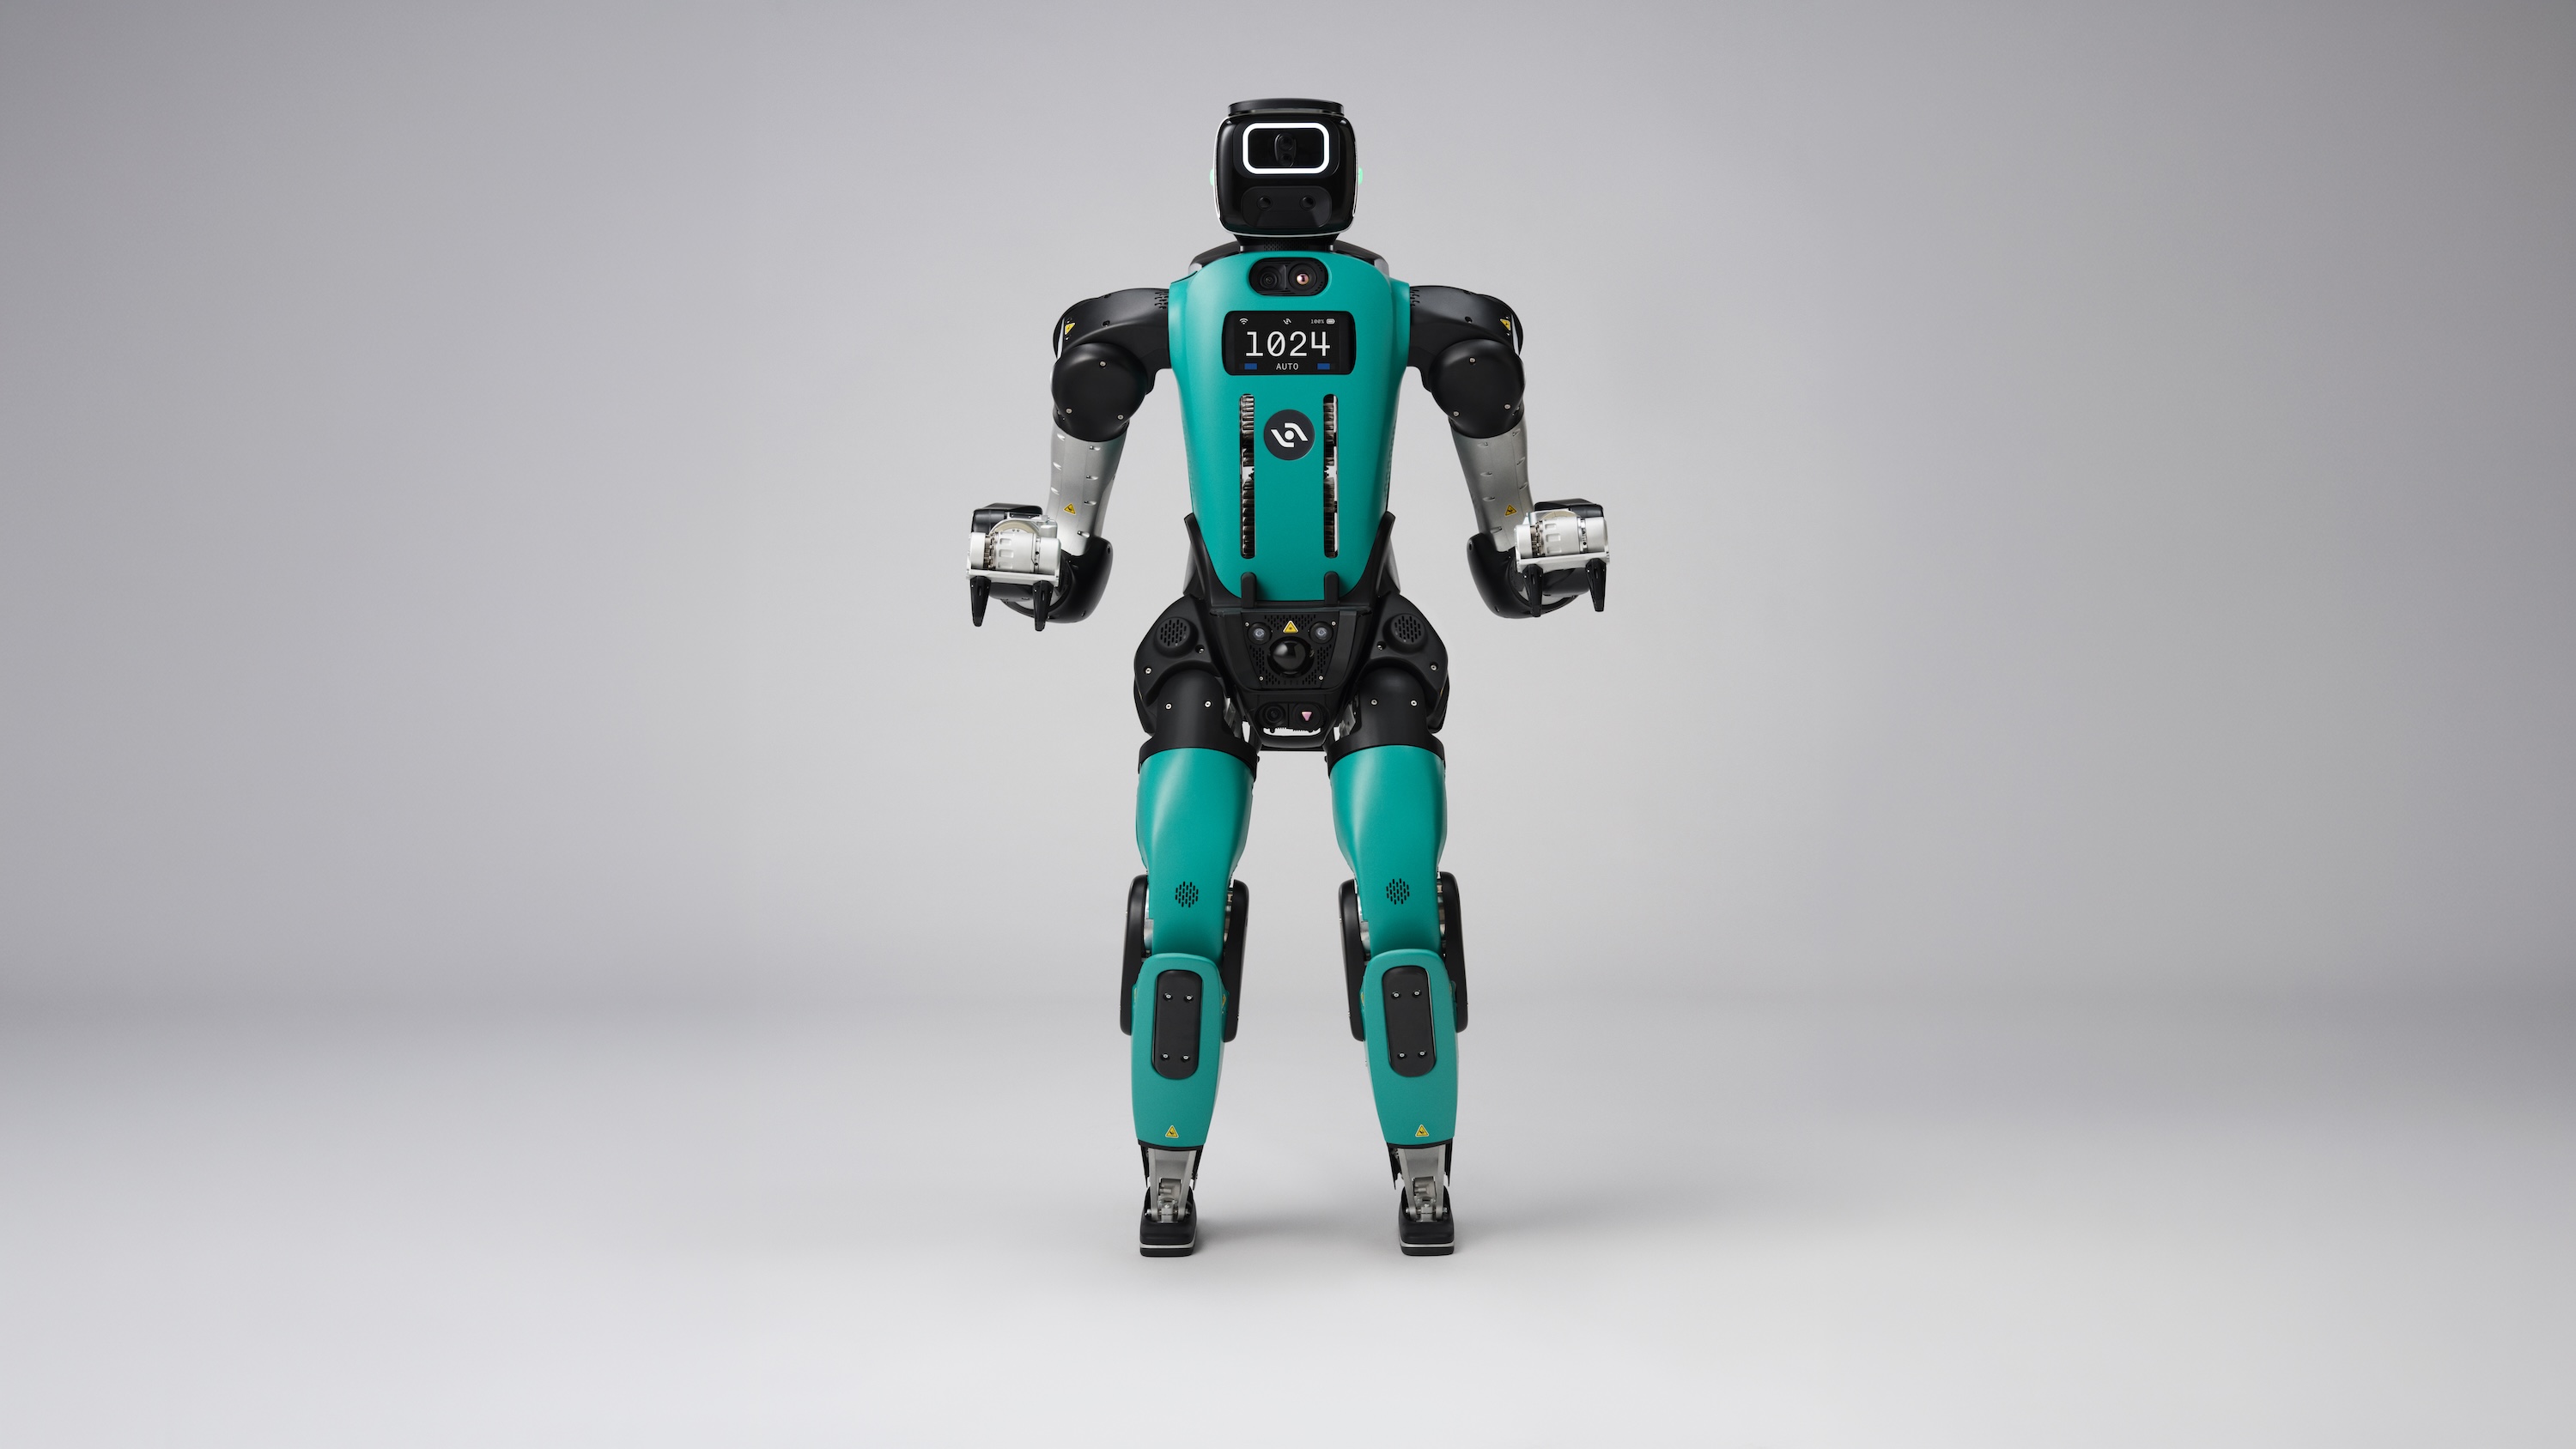
Digit 5: langer werken en plannen voor Europa
Agility presenteert een nieuwe generatie en verwacht de eerste klanttoegang in 2027.
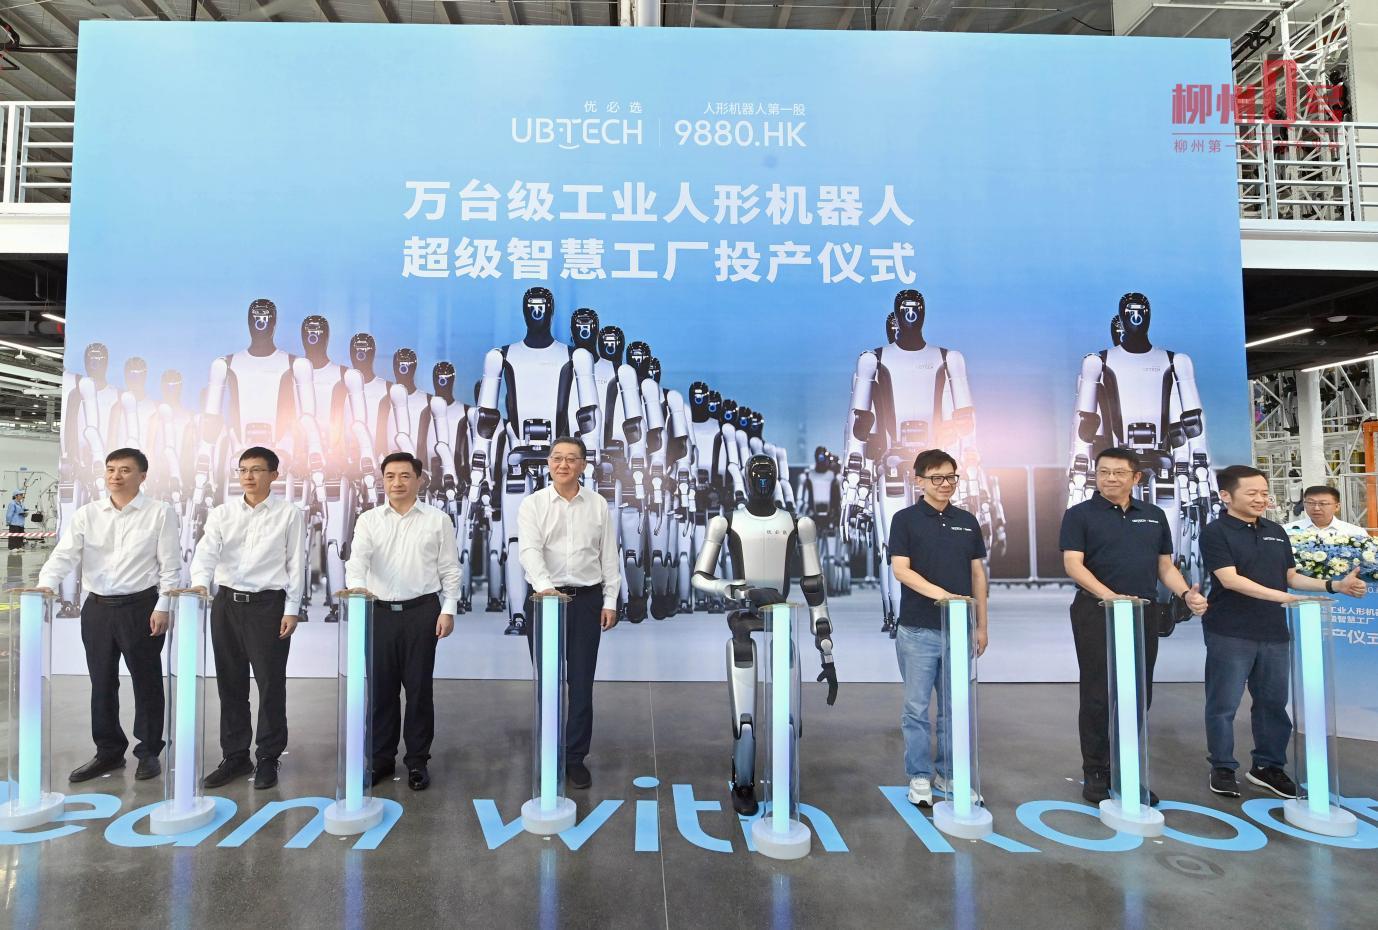
UBTECH opent fabriek met geplande capaciteit boven 10.000 robots
De fabriek in Liuzhou is ingericht voor Walker S- en Cruzr-robots. Capaciteit is nog geen gerealiseerde productie.
AGIBOT koppelt zien en bewegen in AGILE 2.0
Nieuwe demonstraties met X2 laten zien hoe de robot bewegingen onderweg kan bijsturen.
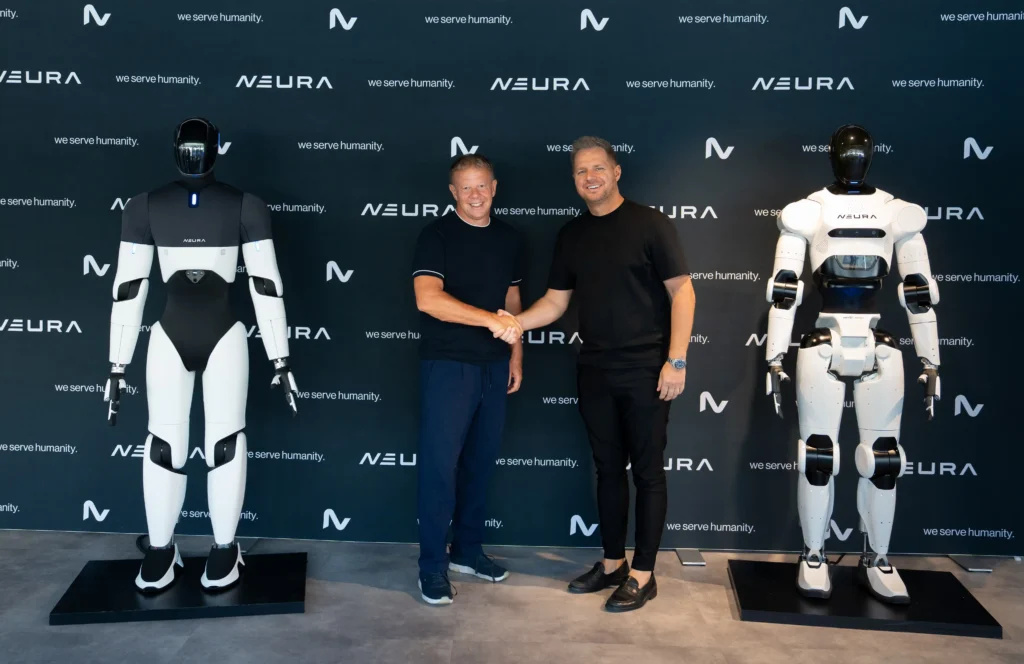
NEURA en SECO werken aan rekenhardware voor robots
De samenwerking richt zich op de computer die waarneming en besturing in de robot samenbrengt.
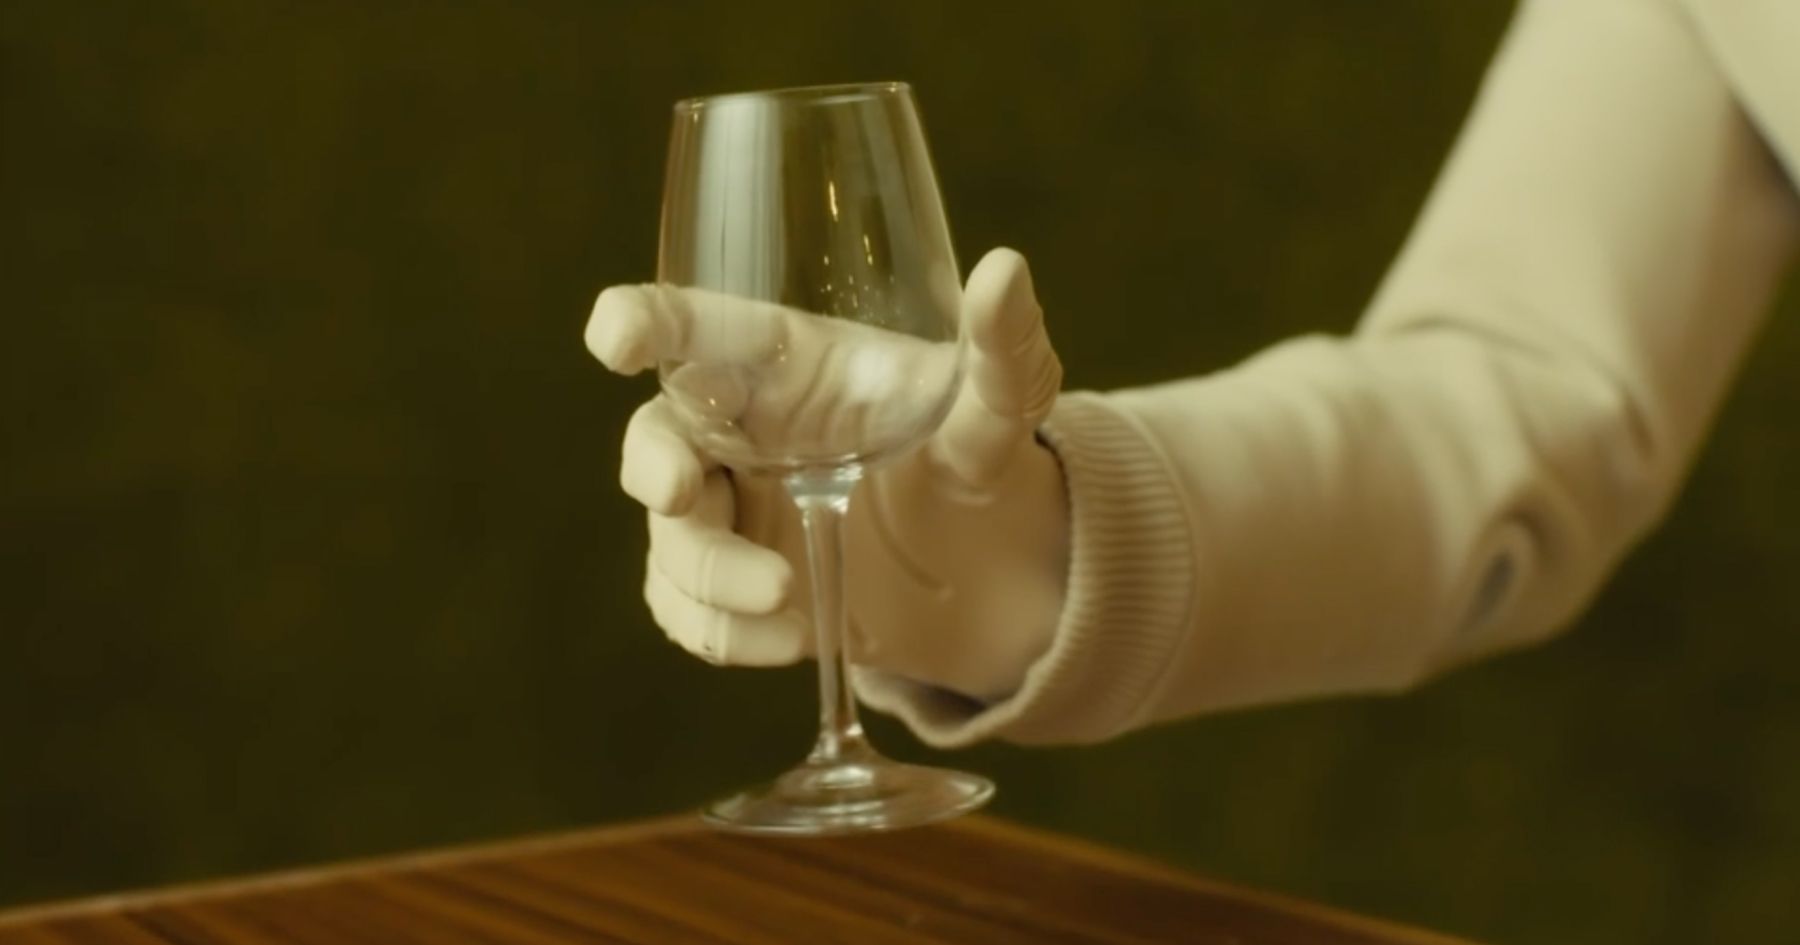
1X toont nieuwe handen voor NEO
De handen combineren fijnere bewegingen met tast- en krachtsensoren.
Apptronik introduceert Apollo 2 in Robot Park
Een nieuwe generatie en een eigen omgeving om taken te oefenen en te verbeteren.
Nog geen bericht opgenomen voor deze robot. Nieuwe berichten verschijnen hier zodra we ze hebben gecontroleerd.
Hoe we nieuws kiezen
We beginnen bij de oorspronkelijke bron. Verwachtingen en resultaten van fabrikanten benoemen we als zodanig. Bij ieder bericht vind je een bronlink en de oorspronkelijke publicatiedatum. Onze duiding staat apart onder ‘Wat betekent dit?’.