G1 dribbelt met een voetbal op basis van eigen LiDAR
Een demonstratie van Chuye Hong laat zien hoe G1 de bal bij zich probeert te houden tijdens bochten en richtingswissels.
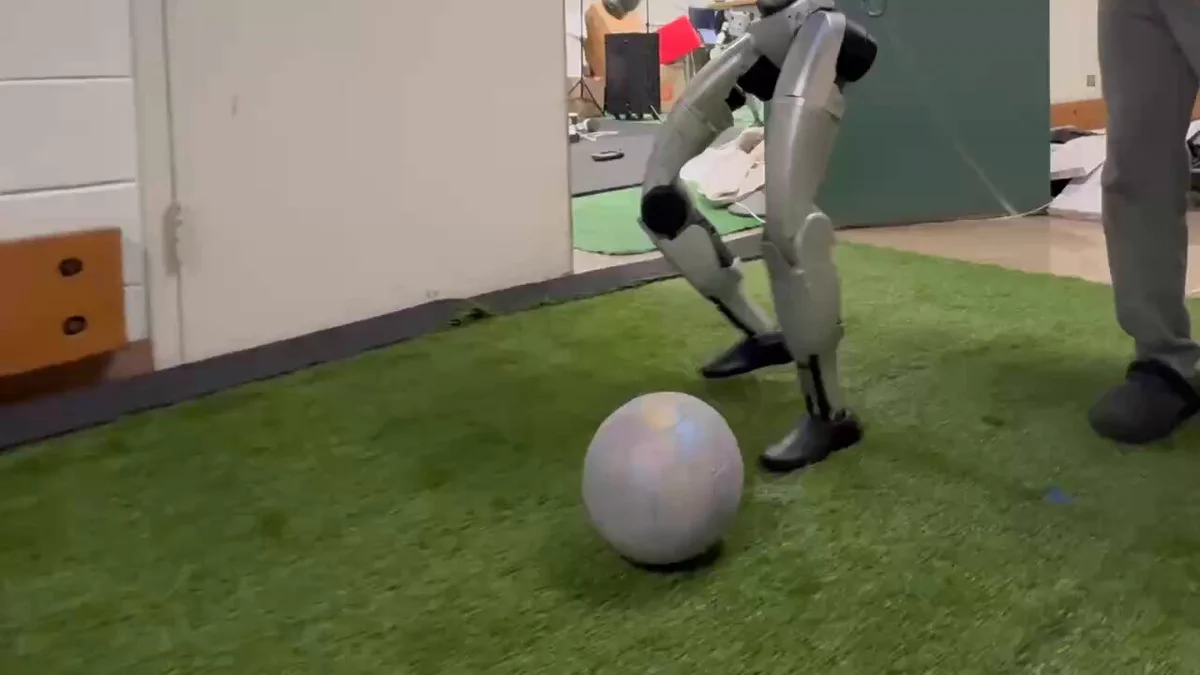
Onderzoeker Chuye Hong presenteerde op 23 september een G1-systeem voor dribbelen door slalomroutes. Volgens zijn toelichting vindt de robot de bal met LiDAR aan boord, zonder externe bewegingsregistratie. De besturing is in simulatie getraind met menselijke bewegingsvoorbeelden en daarna op de fysieke robot toegepast. Hong vermeldt een veiligheidslijn die tijdens de proef slap hangt en geen steun geeft. Een bijbehorende paper was bij deze aankondiging nog in voorbereiding; de post bevat geen systematische testcijfers.
Wat betekent dit?
De proef gaat over de bal blijven volgen en beheersen tijdens beweging. Dat is een andere taak dan gericht trappen. Het is een onderzoeksdemonstratie, geen bewezen functie van iedere G1. Zonder uitgebreide resultaten kunnen we de betrouwbaarheid nog niet beoordelen.
Bron: Chuye Hong (oorspronkelijke demonstratie) ↗. Samengevat door YourWally op basis van de publicatie van de onderzoekers.