Zero-HLM traint G1-taken met nagebouwde werkomgevingen
Smartphonebeelden helpen trainingsomgevingen opbouwen. Daarna voert een fysieke G1 drie afgebakende taken uit.
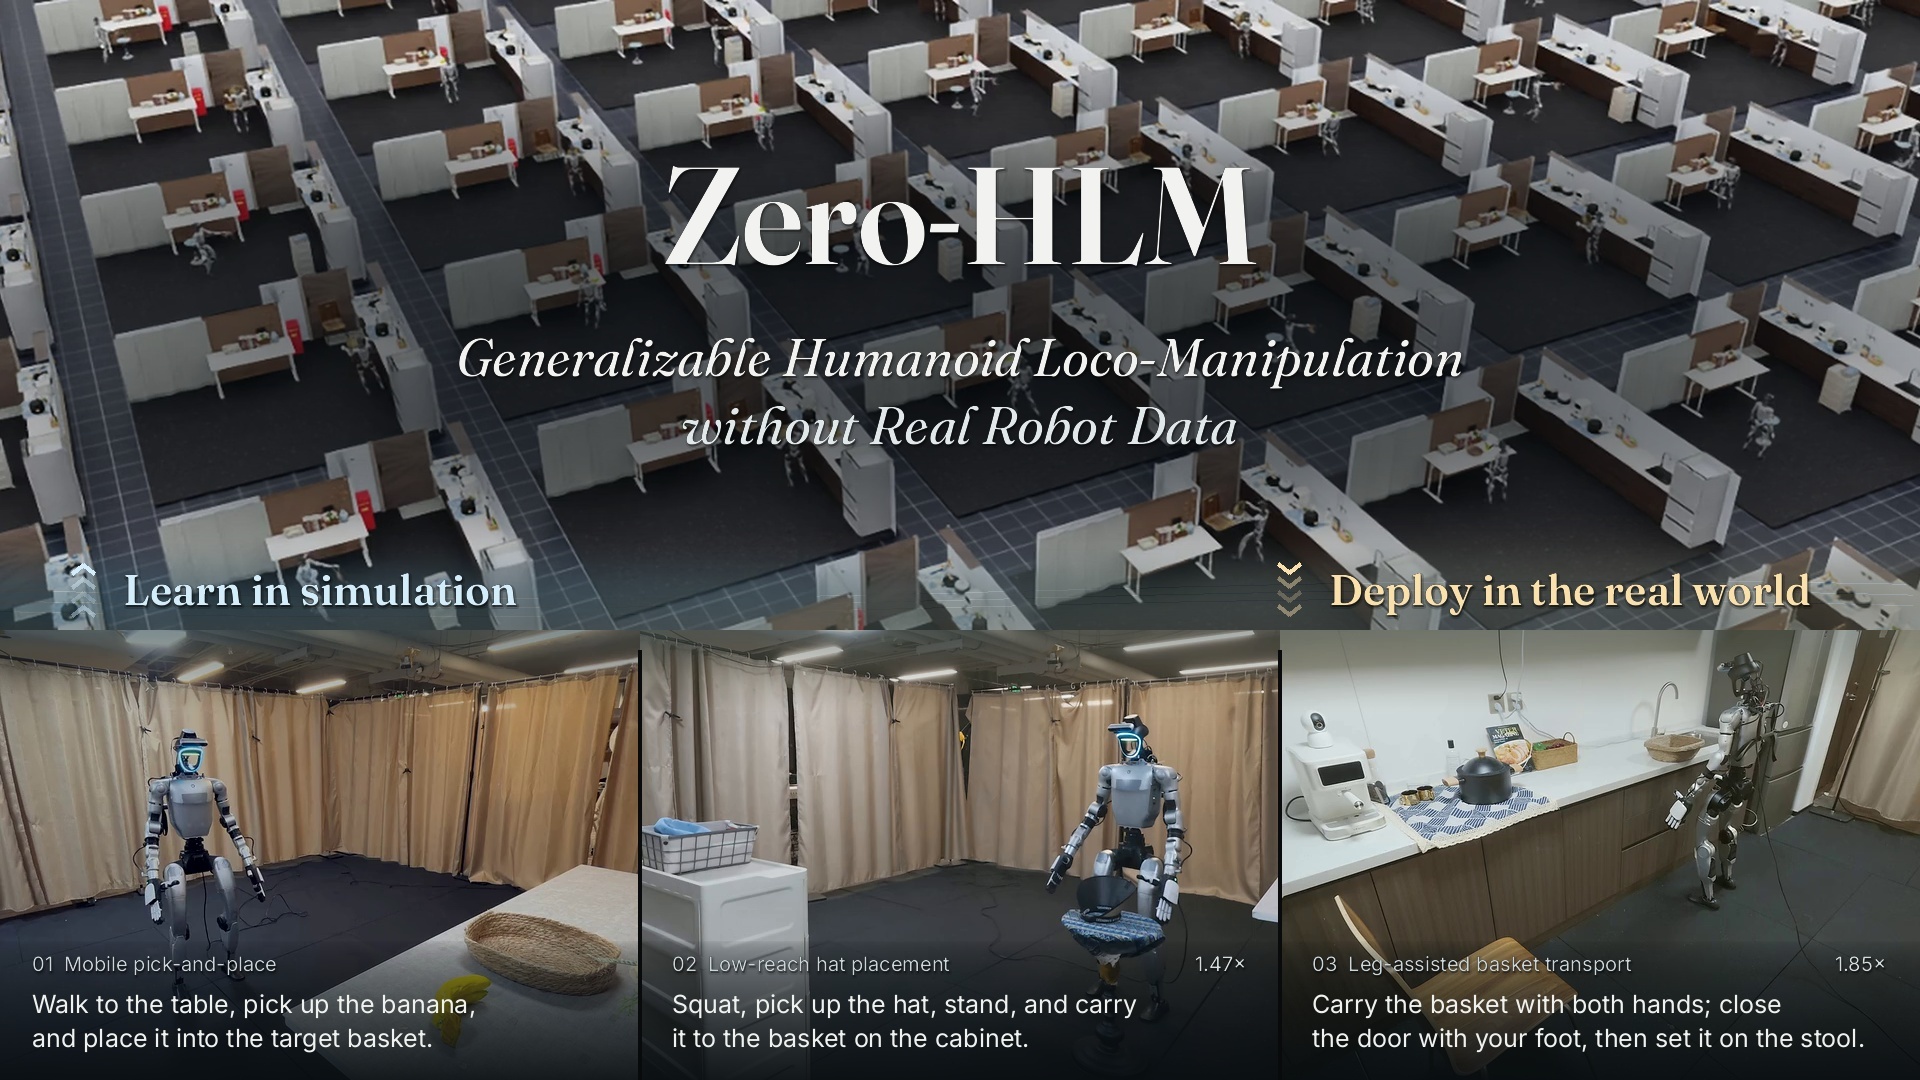
Zero-HLM zet smartphoneopnamen om in simulatieomgevingen en genereert daar robotvoorbeelden. Dianyi Yang en collega’s testen de resulterende besturing op een fysieke G1 met Inspire RH56E2-handen, een RealSense D455-camera en een externe RTX 4090. De drie taken combineren lopen, bukken en voorwerpen verplaatsen. Met 800 simulatievoorbeelden per taak haalt de aanpak gemiddeld 66,7% volledige taakafronding, tegenover 46,7% na training met 100 echte voorbeelden per taak. Elke taak wordt twintig keer geprobeerd. Die vergelijking gebruikt dus verschillende hoeveelheden trainingsdata. De preprint onderbouwt deze proefopstelling, geen algemene huishoudelijke zelfstandigheid of leren zonder enige waarneming uit de echte wereld.
Wat betekent dit?
Simulatie kan het verzamelen van robotvoorbeelden verminderen. De waarde hangt af van hoe goed de nagebouwde omgeving en de fysieke robot op elkaar aansluiten.
Bron: Dianyi Yang en collega’s, Zero-HLM ↗. Samengevat door YourWally op basis van de publicatie van de onderzoekers.