HuGe gebruikt menselijke voorbeelden voor een G1-opruimtaak
In een kleine labproef helpt extra demonstratiedata bij het oppakken en wegzetten van een colafles.
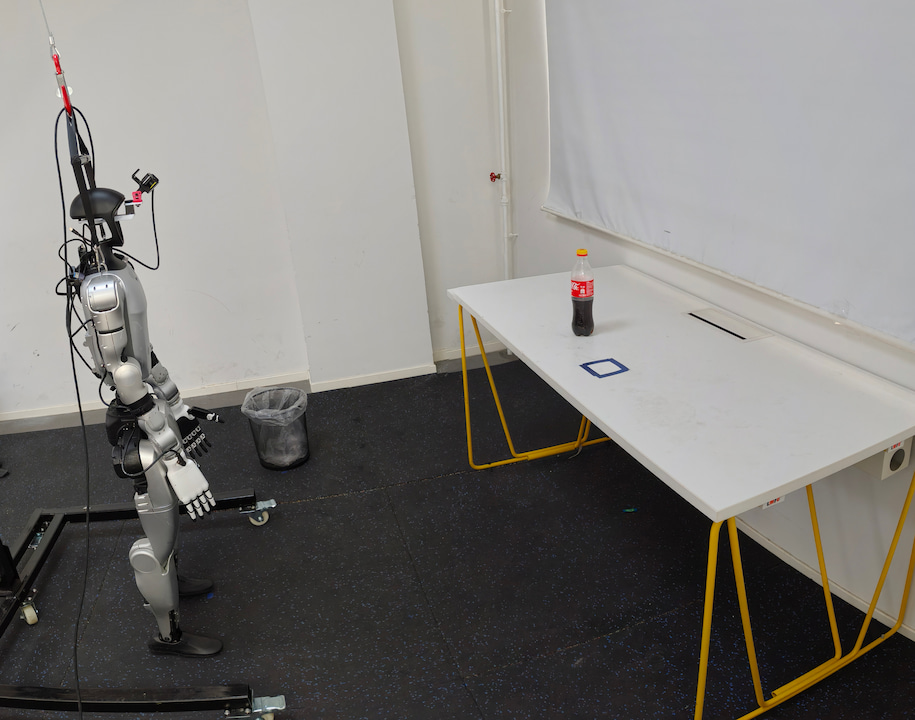
De HuGe-preprint van Yang Liu en medeonderzoekers onderzoekt hoe menselijke camerabeelden het trainen van humanoids kunnen ondersteunen. De modellen worden eerst voorbereid met ruim 2.000 uur menselijke en robotdata. In de fysieke proef moet een G1 met extra Inspire-handen een colafles pakken, naar een bak lopen en de fles daarin zetten. Per variant zijn dertig pogingen uitgevoerd. Met 110 robotvoorbeelden lukte de volledige taak 13 keer. Na toevoeging van 400 menselijke voorbeelden waren dat 18 pogingen, of 20 met visueel aangepaste voorbeelden. Die aanpassing vervangt menselijke armen in de trainingsbeelden door robotarmen. Balansproblemen bij het grijpen blijven een beperking.
Wat betekent dit?
Menselijke voorbeelden kunnen het verzamelen van robotdata aanvullen. Dertig pogingen met één soort voorwerp bewijzen nog geen betrouwbare inzet voor allerlei opruimwerk.
Bron: Yang Liu en medeonderzoekers, HuGe-preprint ↗. Samengevat door YourWally op basis van de publicatie van de onderzoekers.