HumanoidNDM past G1-bewegingen aan met gegevens van de echte robot
De preprint onderzoekt extra gewichten, elastieken en andere verstoringen. De aanpassing geldt telkens voor een vaste proefopstelling.
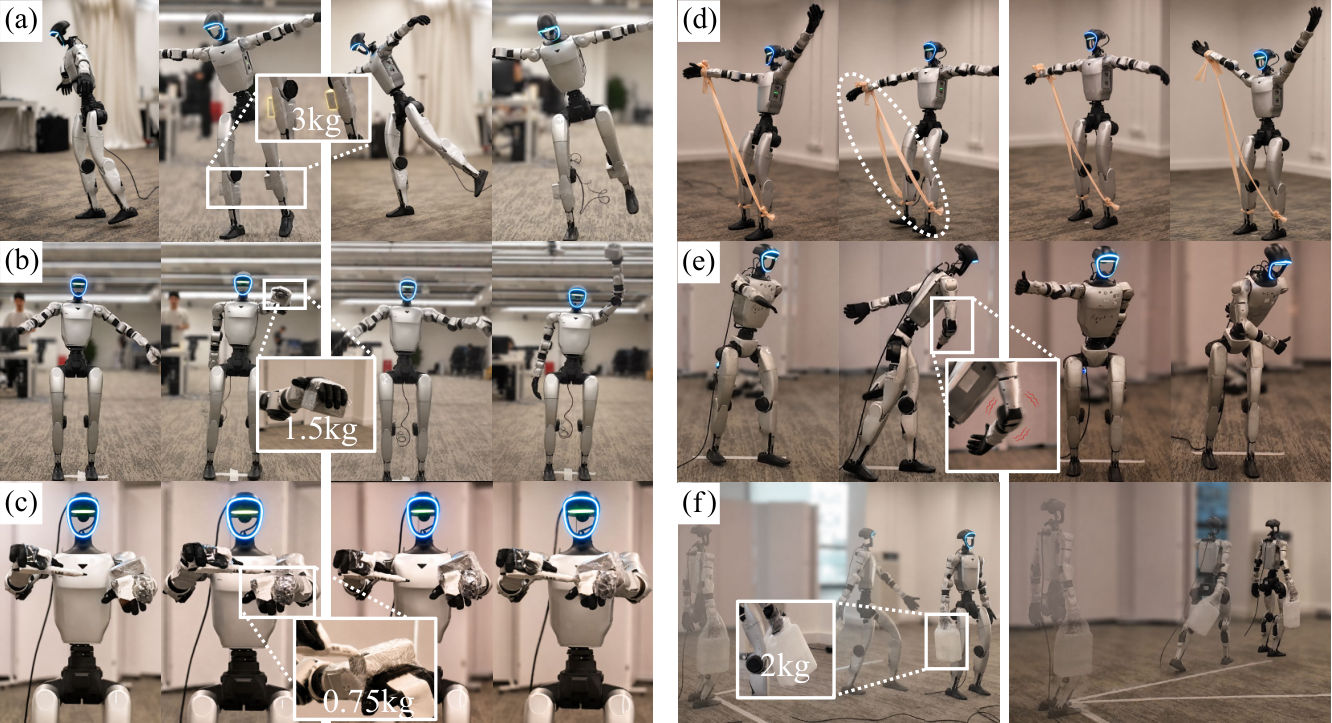
Chao Chen en collega’s gebruiken echte G1-bewegingen om een in simulatie geleerde besturing bij te stellen. HumanoidNDM leert daarvoor een bewegingsmodel uit de eigen robotsensoren, zonder externe motioncapture. De zes fysieke proeven bevatten onder meer gewichten aan armen en benen, elastieken en een emmer water tijdens het lopen. Training gebruikt een RTX 4090; per taak verzamelen de onderzoekers 50 of 200 bewegingstrajecten. De resultaten zijn gemiddelden van drie proeven. Onderbrekingen door botsingen of oververhitting werden vanaf opgeslagen trainingspunten hervat. De preprint beperkt de methode tot verstoringen die tijdens de aanpassing gelijk blijven. Het is geen algemene oplossing voor onverwachte storingen.
Wat betekent dit?
Leren van de echte robot kan fouten uit simulatie helpen corrigeren. Dat vraagt gecontroleerde proeven en zegt nog weinig over gedrag bij plotseling veranderende omstandigheden.
Bron: Chao Chen en collega’s, HumanoidNDM ↗. Samengevat door YourWally op basis van de publicatie van de onderzoekers.