G1 leert nieuwe bewegingen met behoud van eerder geleerde vaardigheden
Een nieuwe preprint onderzoekt hoe robotsoftware kan doorleren. De onderzoekers testen één besturing op dertig bewegingen met een fysieke Unitree G1.
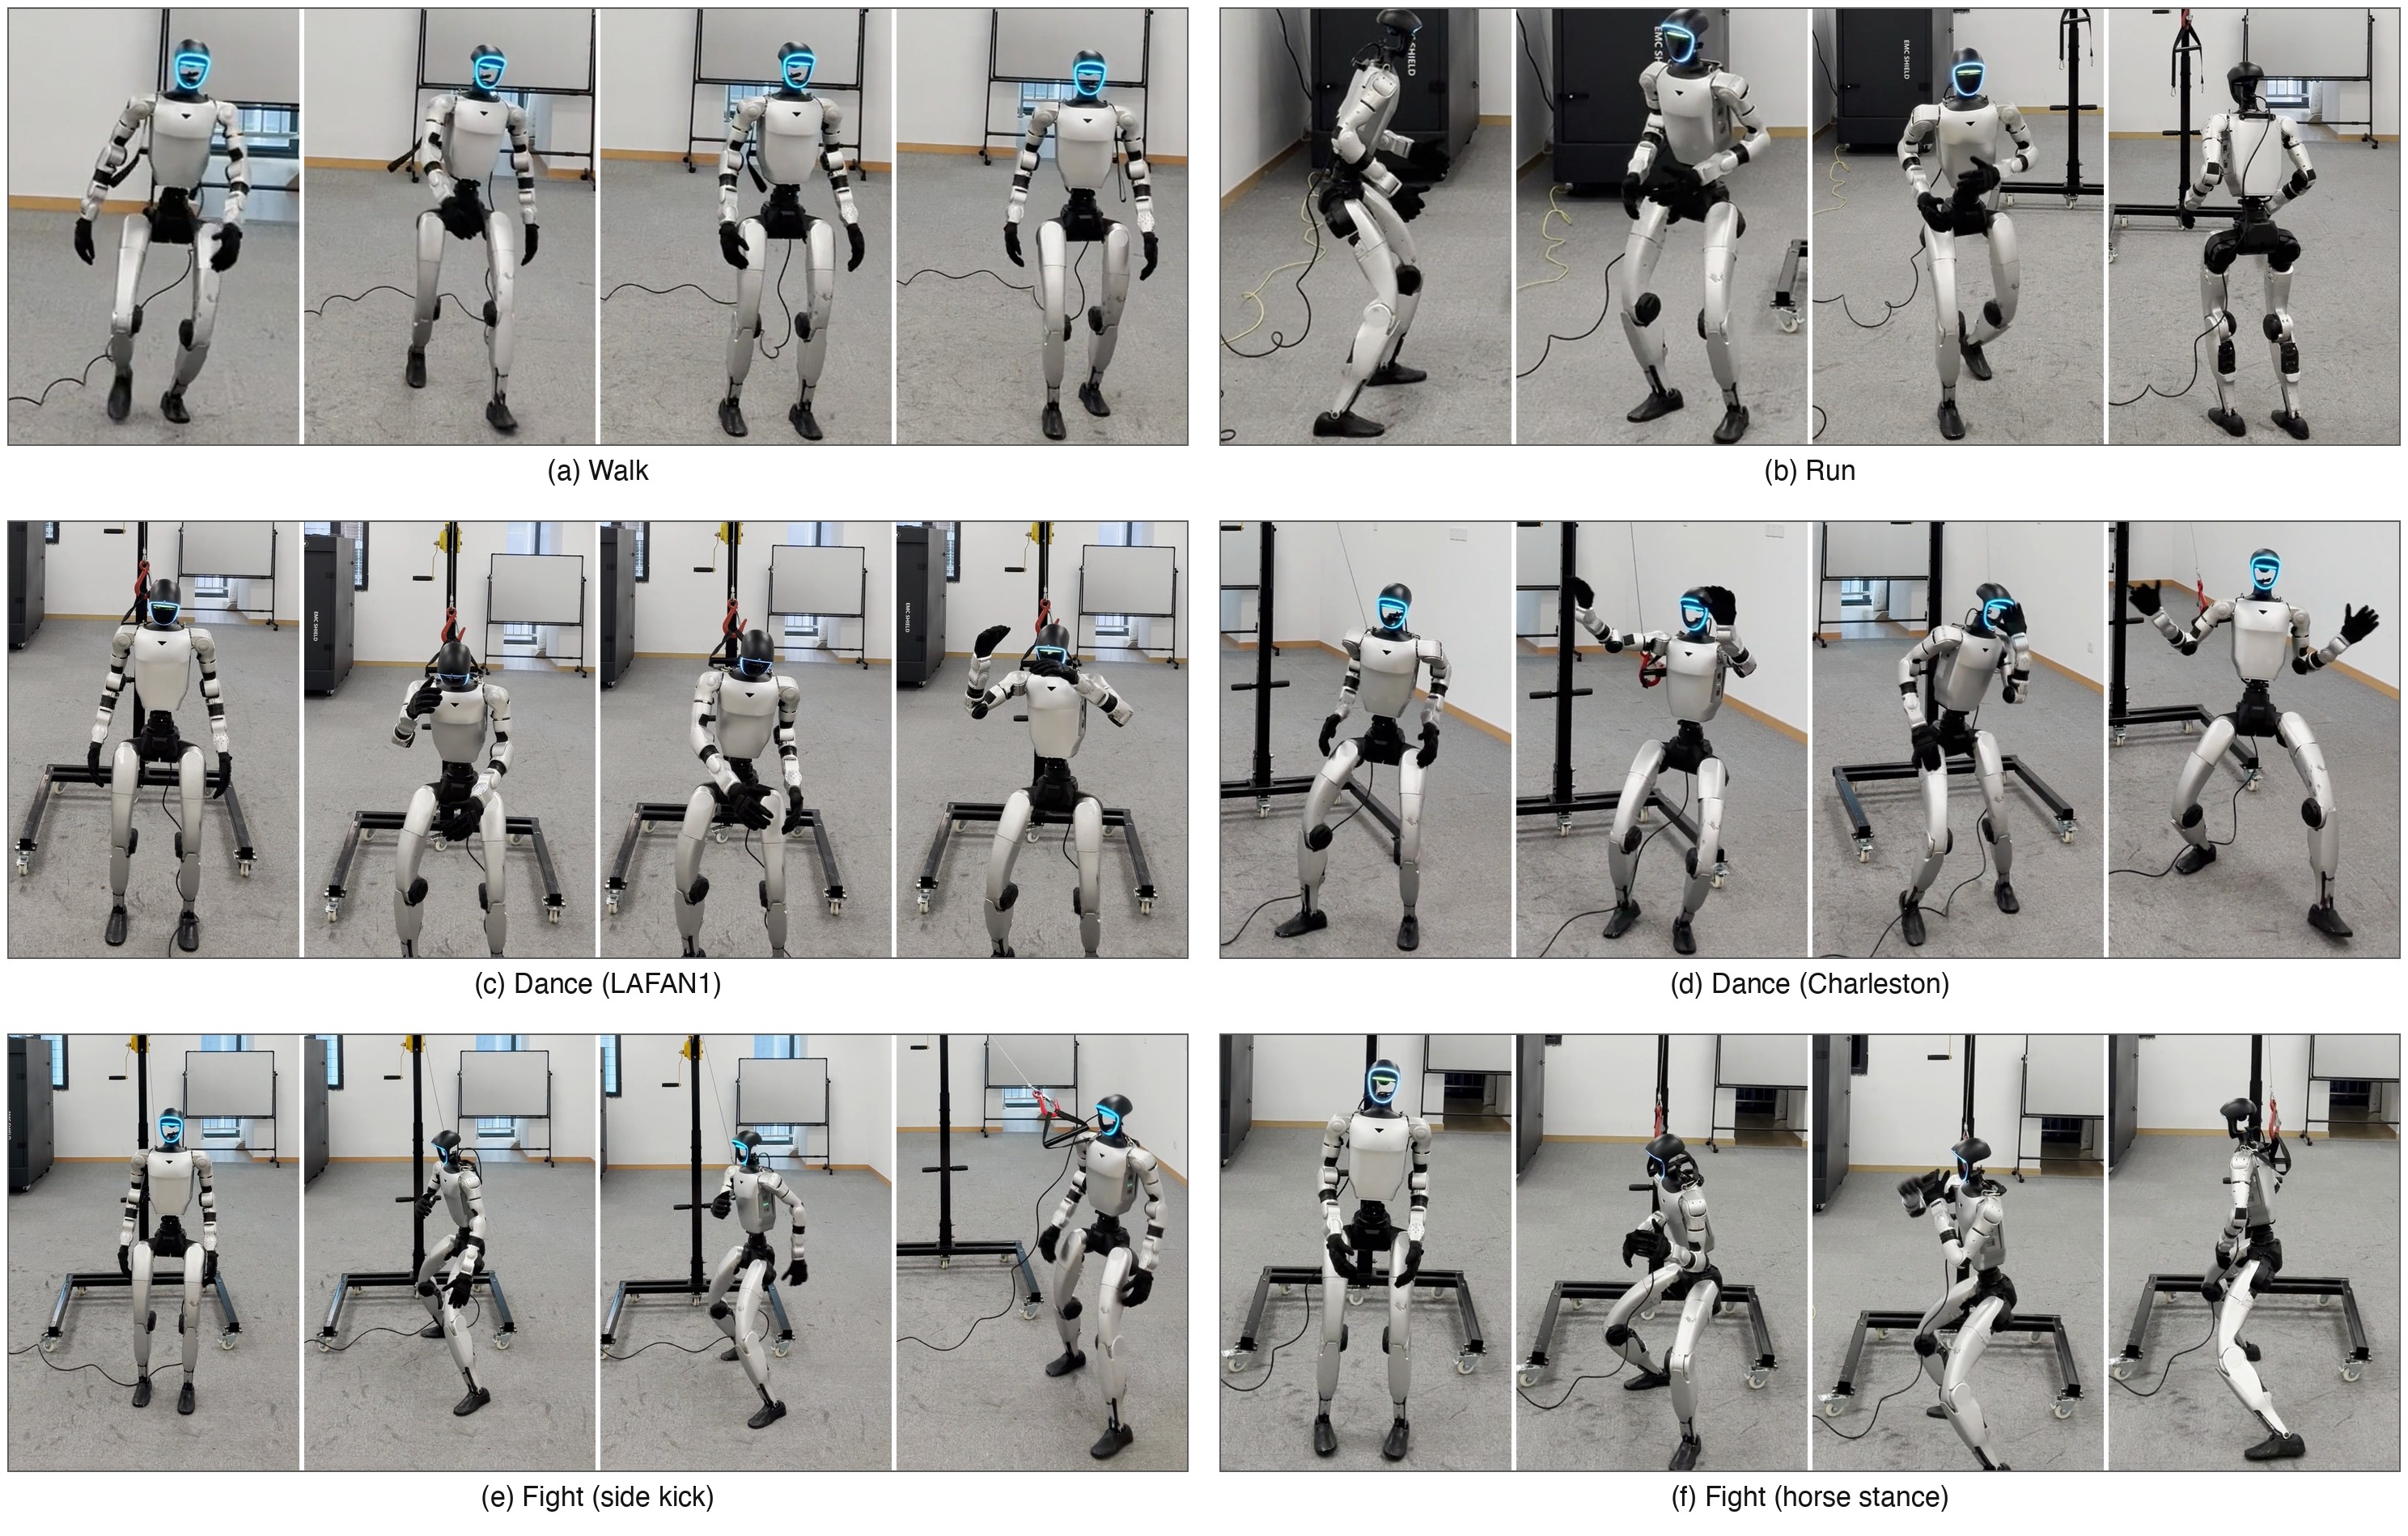
Zhewen He en medeonderzoekers onderzoeken in Continual Humanoid Motion Learning hoe een robot nieuwe bewegingen kan leren zonder eerdere vaardigheden kwijt te raken. De methode bewaart bestaande onderdelen van het model en bouwt daarop voort. Na training testen zij één besturing op dertig bewegingen met een fysieke Unitree G1. Van driehonderd pogingen slaagt volgens de auteurs 90,33 procent: de robot voltooit de referentiebeweging zonder te vallen of de ingestelde veiligheidsgrenzen te overschrijden. De G1 heeft 23 aangestuurde bewegingsassen; de polsen zijn voor de veiligheid vastgezet. De proefbeelden tonen ook een veiligheidsophanging. Dit is een preprint over bewegingsbesturing, geen test van huishoudelijke of industriële taken.
Wat betekent dit?
Nieuwe vaardigheden toevoegen zonder oude te beschadigen kan onderhoud van robotsoftware eenvoudiger maken. Daarvoor moet dezelfde aanpak ook werken bij taken met voorwerpen, wisselende omstandigheden en langere gebruiksduur.
Bron: Zhewen He en medeonderzoekers, Continual Humanoid Motion Learning ↗. Samengevat door YourWally op basis van de publicatie van de onderzoekers.