Nieuwe simulatietest vraagt G1 een lamp te vervangen
Fiatlux combineert een ladder verplaatsen, klimmen en een breekbaar voorwerp hanteren in één onderzoekstaak.
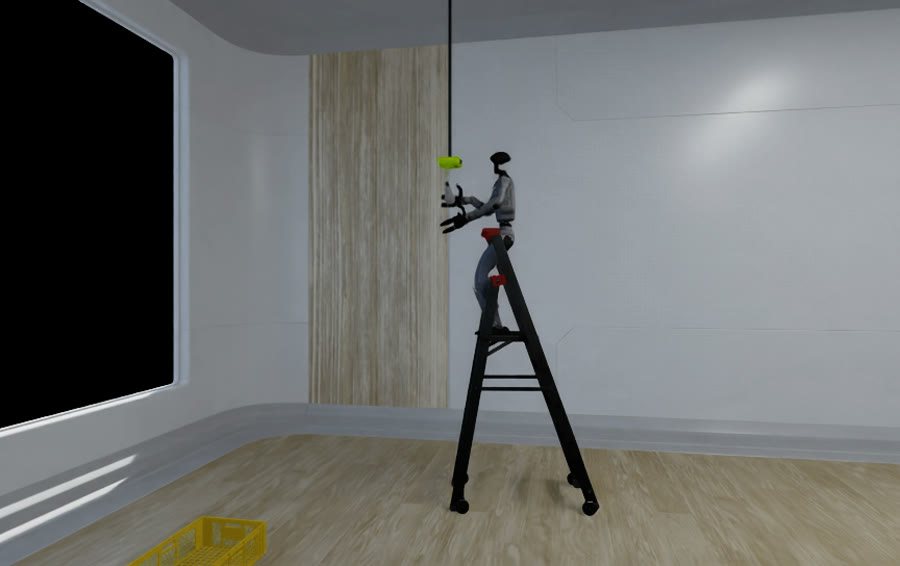
Met Fiatlux introduceren onderzoekers een testomgeving in NVIDIA Isaac Lab voor een virtuele Unitree G1. De opdracht: een huishoudtrap neerzetten, omhoogklimmen, een lamp vervangen en de oude lamp in een bak achterlaten. Twaalf deeltaken maken zichtbaar waar een besturing vastloopt. Ook vallen, laten vallen en te veel kracht op de lamp worden meegewogen. De preprint verscheen op 27 september. De onderzoekers leveren testcode en voorbeelden die op afstand in de simulatie zijn bestuurd. De koppeling met een fysieke G1 is nog toekomstig werk.
Wat betekent dit?
Zo’n gezamenlijke test kan helpen om robotbesturingen eerlijker te vergelijken bij een reeks handelingen. De beelden zijn simulatiebeelden. Ze bewijzen dus niet dat een echte G1 al zelfstandig een lamp kan vervangen.
Bron: Bushuyeu, Chen en collega’s (arXiv) ↗. Samengevat door YourWally op basis van de publicatie van de onderzoekers.