Atlas krijgt nieuwe handen voor werk met gereedschap
Boston Dynamics toont handen met vier vingers, meer bewegingsvrijheid en druksensoren in de vingertoppen en handpalm.
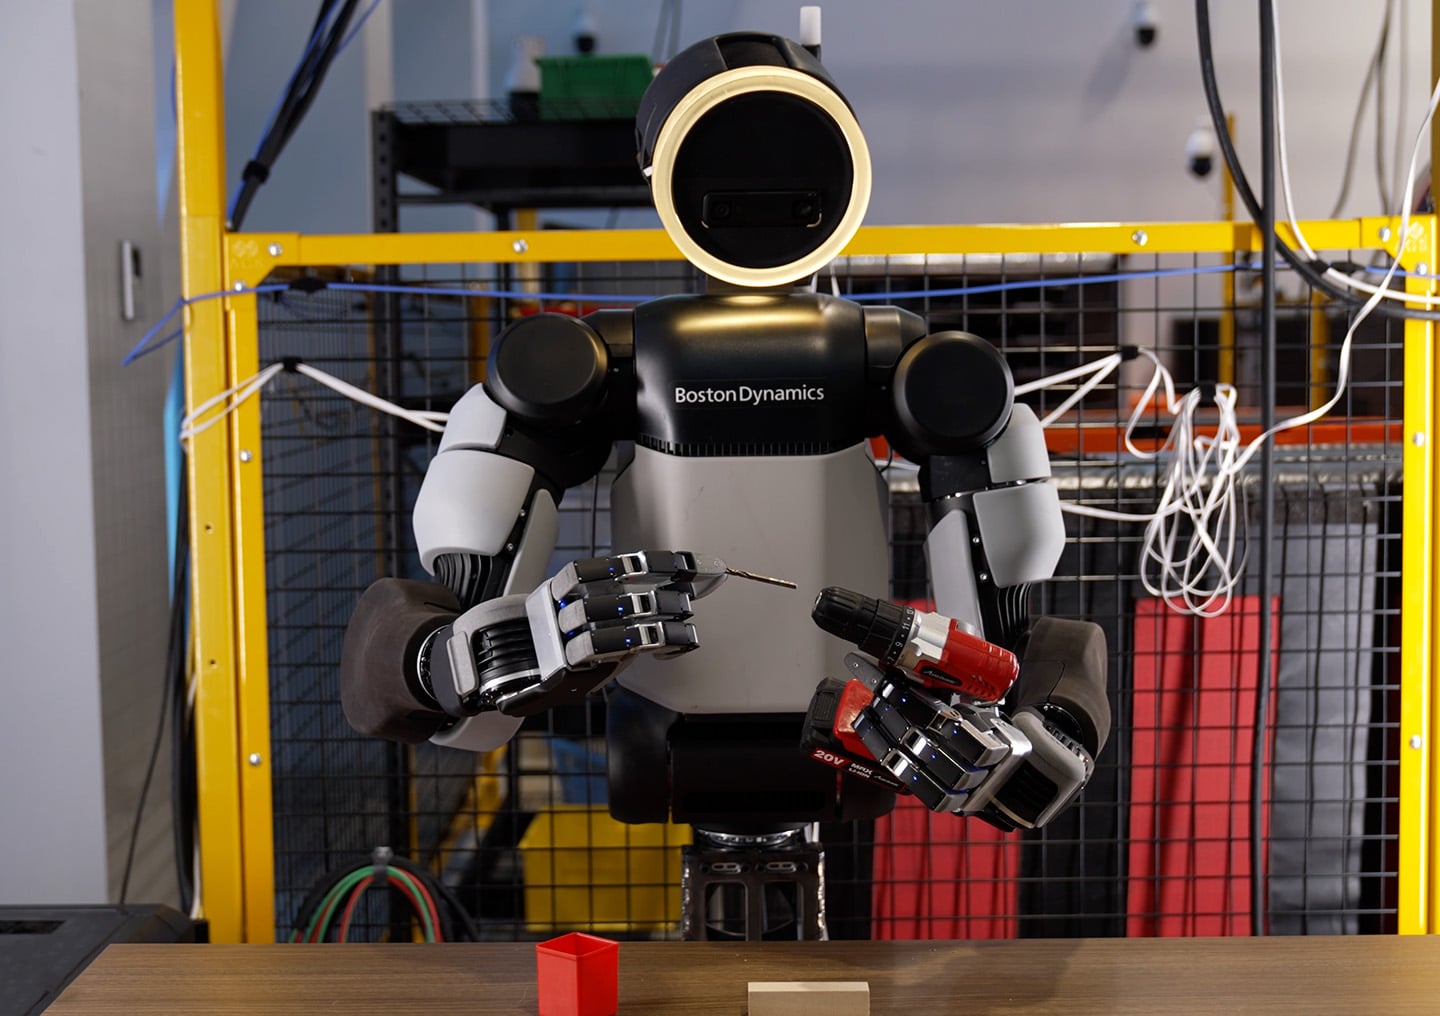
De nieuwe handen van Atlas hebben dertien bewegingsassen, tegenover zeven bij de vorige versie. Boston Dynamics beschrijft op 1 oktober hoe de robot daarmee voorwerpen binnen zijn hand kan verplaatsen en gereedschap kan vasthouden terwijl een vinger de trekker bedient. De vingers worden rechtstreeks aangedreven; druksensoren registreren contact met voorwerpen. Vier vingers moeten volgens de fabrikant voldoende zijn voor de beoogde taken, met minder onderdelen dan een hand met vijf vingers. Het ontwerp is ook bedoeld om bewegingen eerst in simulatie te trainen.
Wat betekent dit?
Gereedschap gebruiken vraagt om grip én fijne bewegingen. Voor inzet op locatie telt vervolgens of Atlas een handeling vaak achter elkaar goed uitvoert, ook bij andere voorwerpen of slijtage. De aankondiging bevat nog geen resultaten over langdurig zelfstandig werk met deze handen.
Bron: Boston Dynamics ↗. Samengevat door YourWally op basis van de publicatie van de fabrikant.