Metatron gebruikt één G1-basisbesturing voor meerdere vaardigheden
NVIDIA-onderzoek toont lopen, opstaan en bediend grijpen op G1. Acrobatische proeven gebeuren in simulatie.
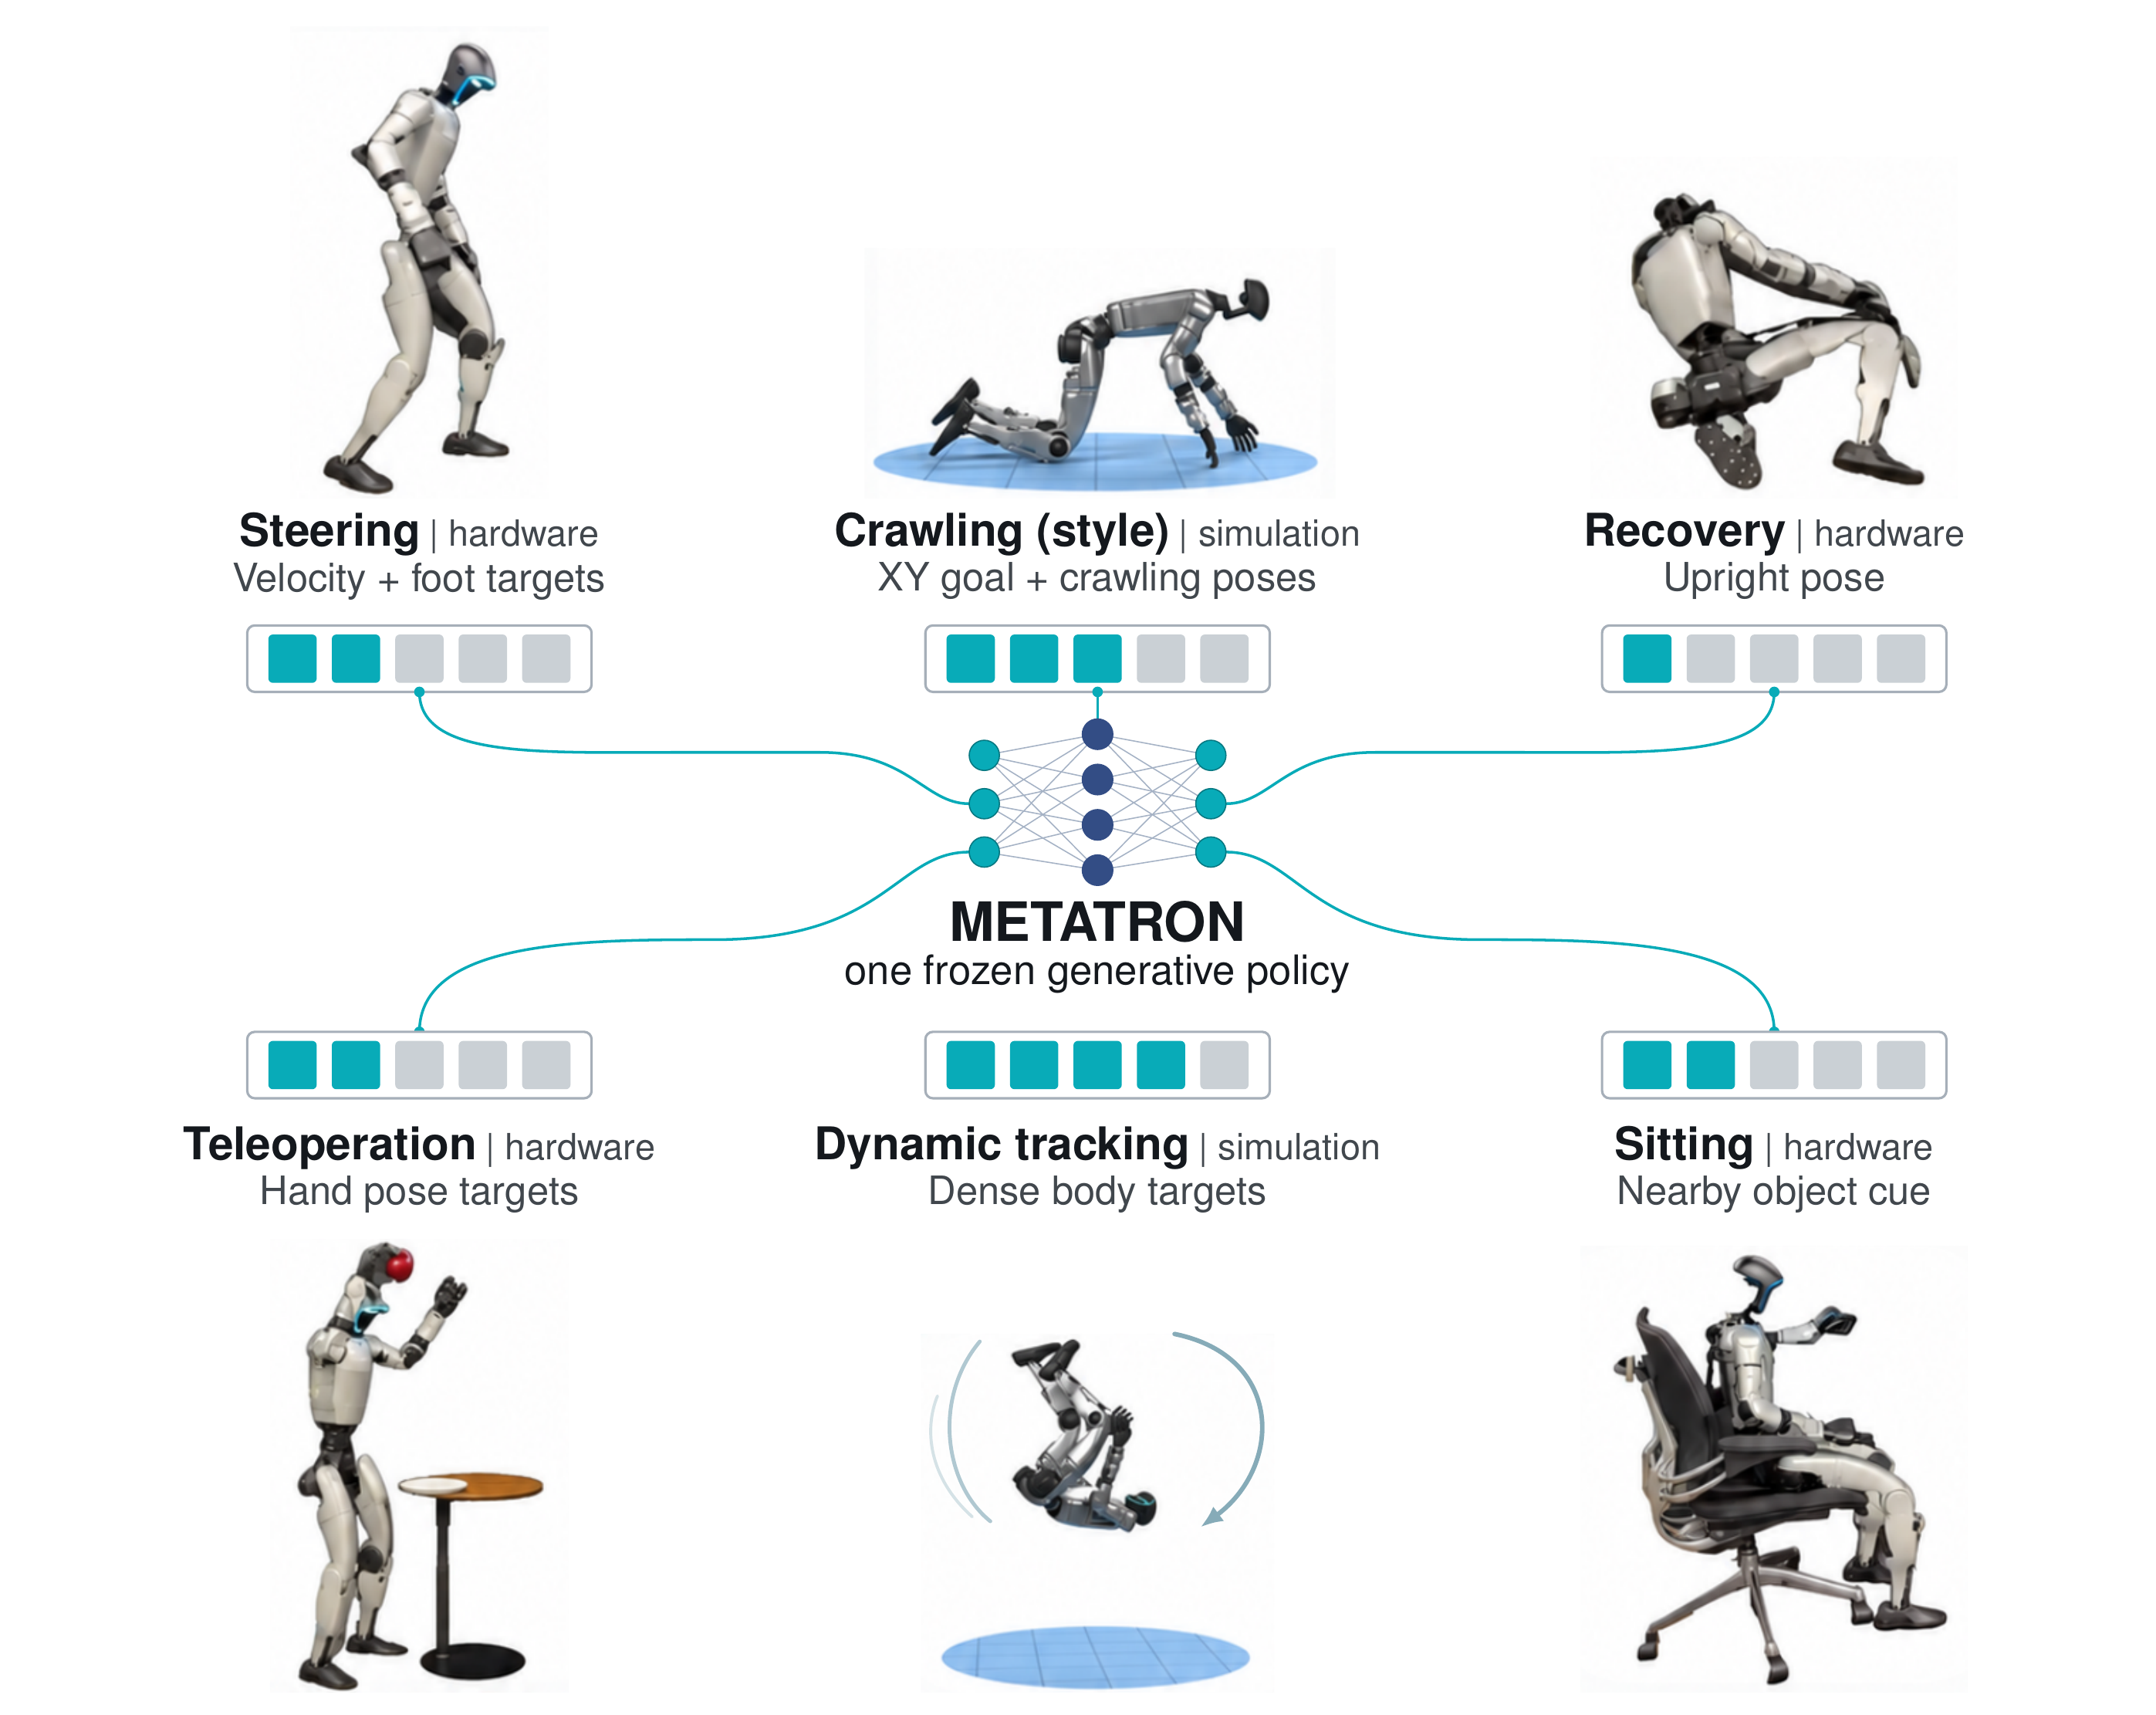
Chen Tessler en collega’s presenteren Metatron in een preprint. Na de training blijft het neurale basismodel gelijk; aparte programma’s geven doelen voor lichaamsonderdelen, snelheid en houding. Op een fysieke G1 demonstreren de auteurs lopen, opstaan, zitten en het oppakken van een appel via bediening op afstand. Een PICO-bril levert handcommando’s; de besturing draait op een laptop met RTX 5090. Bij zitten wordt de positie van de stoel vooraf meegegeven. Klimmen en acrobatische bewegingen met een gesimuleerd personage vormen een afzonderlijke demonstratie. De methode kan bij slecht gekozen doelen onbedoelde bewegingen maken en is geen zelfstandig werkende robotassistent.
Wat betekent dit?
Een vaste basisbesturing kan het toevoegen van vaardigheden eenvoudiger maken. Waarneming, taakplanning en veilige begrenzing blijven afzonderlijke onderdelen van een toepassing.
Bron: Chen Tessler en collega’s, NVIDIA en Dollhouse Robotics ↗. Samengevat door YourWally op basis van de publicatie van de onderzoekers.