Onderzoekers laten G1 directer reageren op menselijke bewegingen
Een nieuwe methode slaat een rekenstap tussen de beweging van een mens en die van de robot over. Dezelfde besturing werkt in proeven met een VR-bril, bewegingsregistratie en videobeelden.
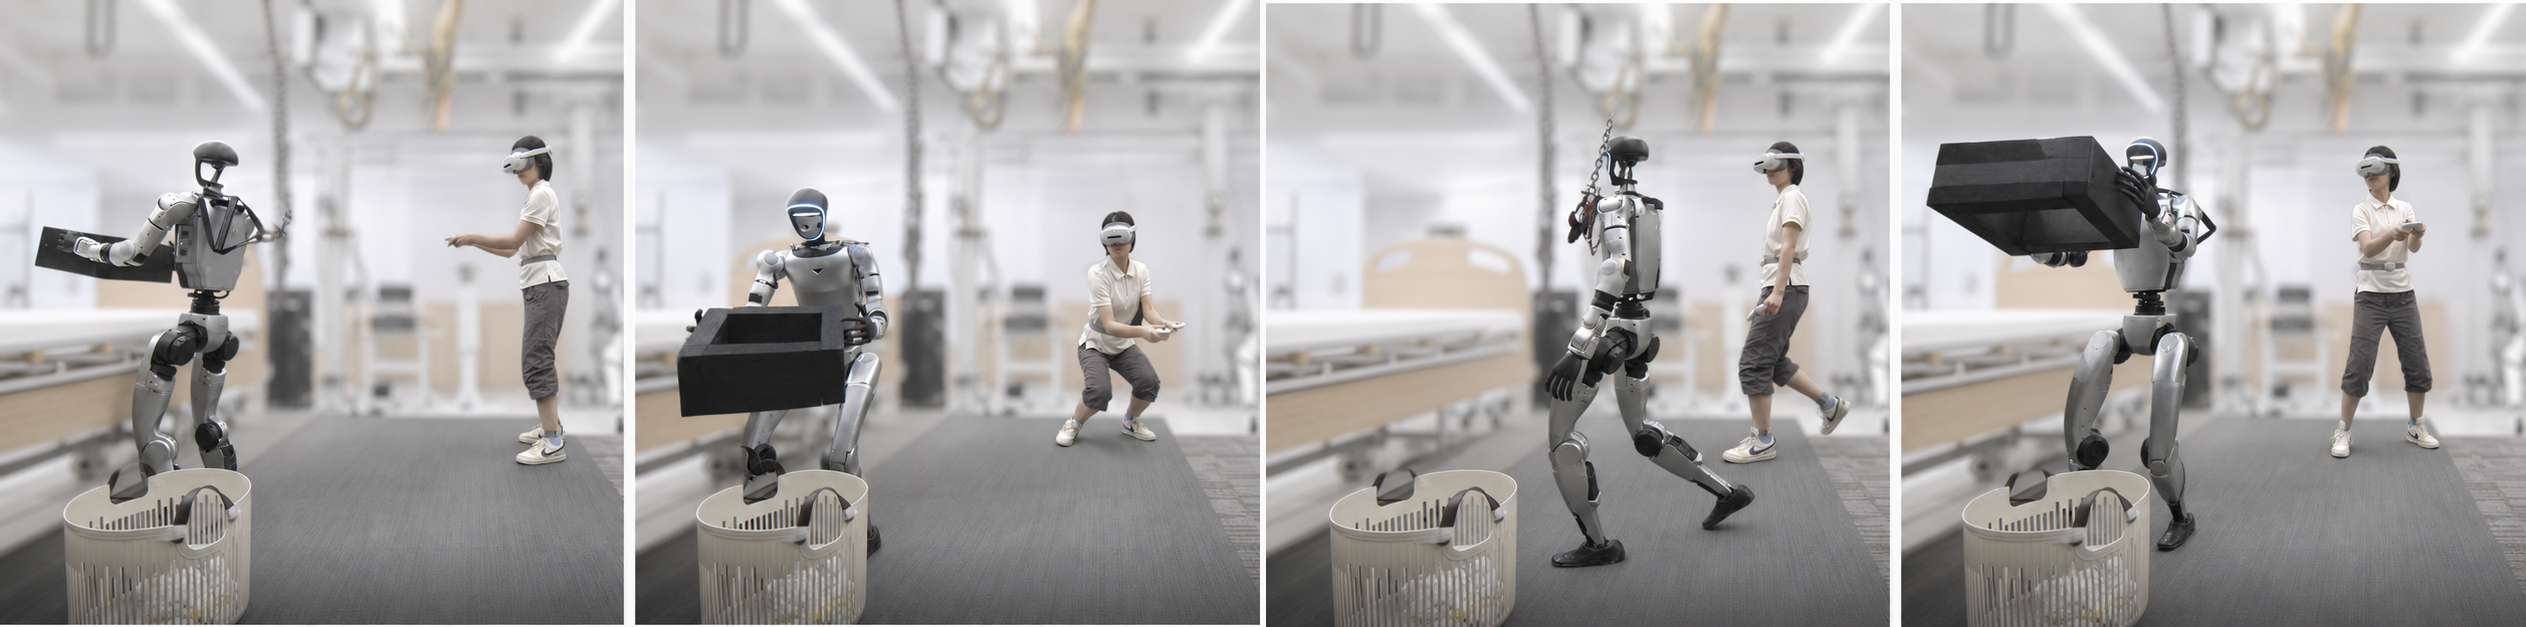
Xiayan Xu en medeonderzoekers beschrijven in een preprint van 6 oktober een methode om G1 op afstand te besturen. De software vertaalt menselijke bewegingen direct naar robotcommando's, zonder die onderweg eerst apart naar het robotskelet om te rekenen. Geleerde bewegingspatronen moeten de robot stabiel houden bij onvolledige of onrustige invoer. Naast simulatietests zijn er proeven met een echte G1. Met een VR-bril stuurt een bediener de robot naar een voorwerp, laat hem het met beide handen vastpakken, draaien en neerzetten. Andere proeven gebruiken optische bewegingsregistratie, videobeelden of bewegingen die uit tekst zijn gemaakt. Het team rapporteert minder vertraging dan de vergeleken methoden. Dit gaat om het volgen van aangeleverde bewegingen, niet om zelfstandig een taak bedenken en uitvoeren.
Wat betekent dit?
Directere besturing kan het voor een mens makkelijker maken om een robot iets voor te doen. Voor toepassingen blijft van belang wat er gebeurt als de verbinding, waarneming of balans wegvalt.
Bron: Xiayan Xu en medeonderzoekers ↗. Samengevat door YourWally op basis van de publicatie van de onderzoekers.