Onderzoek laat G1 een riskante beweging afbreken in simulatie
VAPS kiest tussen doorgaan, terugkeren naar een staande houding en gecontroleerd vallen.
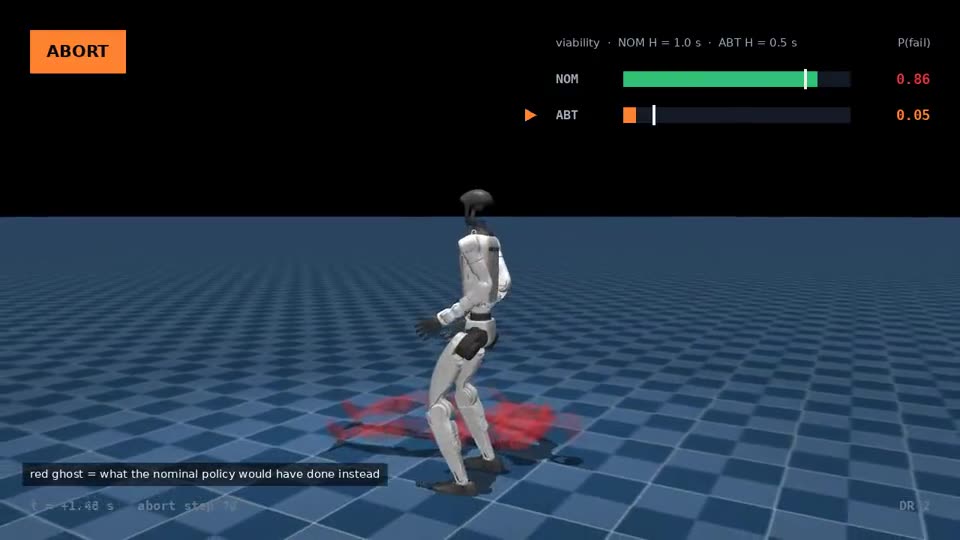
Een preprint van 1 oktober onderzoekt hoe een humanoid kan ingrijpen wanneer een acrobatische beweging dreigt te mislukken. VAPS schat telkens in welke vervolgstap nog haalbaar is. In verstoorde simulatieproeven met Unitree G1 daalde het aandeel pogingen waarbij het hoofd de grond raakte van 27,7 naar 1,6 procent. Het percentage geslaagde bewegingen nam daarbij af van 62,1 naar 59,6 procent. De fysieke tests zijn uitgevoerd op LimX Oli, een ander robotmodel. G1 is in dit onderzoek alleen in simulatie getest.
Wat betekent dit?
Een robot moet ook kunnen stoppen met een opdracht die verkeerd loopt. Dit onderzoek maakt die afweging concreet, maar bewijst nog niet dat een echte G1 zo kan ingrijpen. Minder harde landingen in een test betekent bovendien niet dat werken naast mensen veilig is.
Bron: Siwei Ju en collega’s (arXiv) ↗. Samengevat door YourWally op basis van de publicatie van de onderzoekers.