Workhorse laat G1 dozen vangen en met handen én voeten sorteren
Berkeley-onderzoekers leren een G1 van menselijke voorbeelden. De robot combineert lopen, pakken en contact met voorwerpen in dezelfde proefruimte.
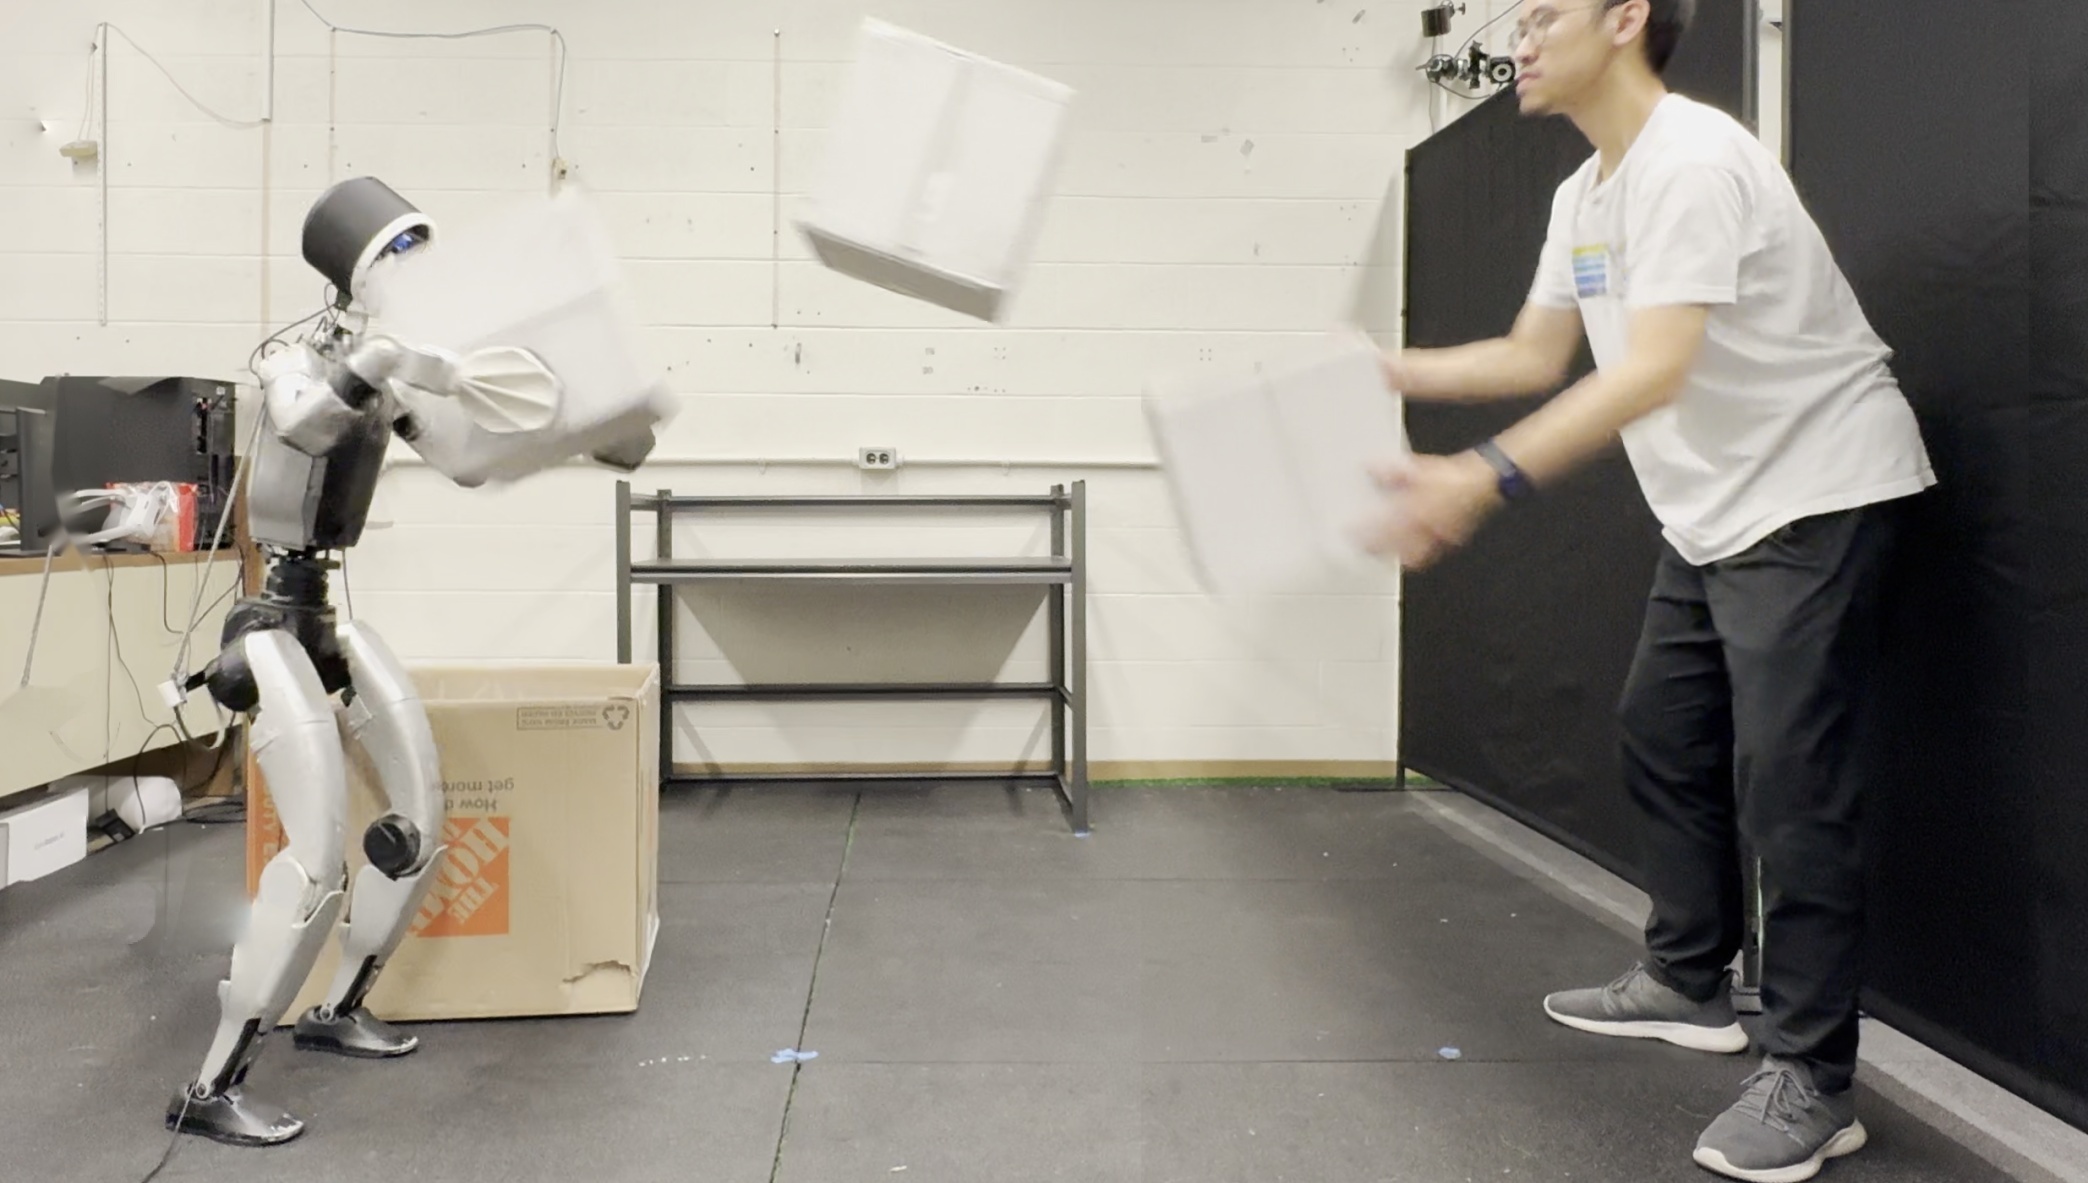
In de preprint Workhorse tonen onderzoekers van UC Berkeley hoe een Unitree G1 dozen sorteert, een toegeworpen doos vangt en op een koffer klimt om iets te bereiken. De trainingsvoorbeelden komen van een mens met een borstcamera en bewegingstrackers. Bij uitvoering gebruikt de robot één camera en zijn eigen bewegingssensoren; de planning draait op een externe laptop. Voor iedere taak wordt een apart model getraind. De onderzoekers tonen herstel nadat iemand de robot duwt of een doos wegneemt. De fysieke demonstraties zijn uitgevoerd in dezelfde ruimte als de opnamen. De gerapporteerde slagingspercentages komen uit simulatie.
Wat betekent dit?
Handen, voeten en balans samen aansturen maakt meer taken mogelijk. De volgende vraag is hoe betrouwbaar dit werkt in een andere ruimte, met andere voorwerpen. Deze demonstraties geven daar nog geen antwoord op.
Bron: Songbo Hu en medeonderzoekers, UC Berkeley ↗. Samengevat door YourWally op basis van de publicatie van de onderzoekers.