Onderzoekers laten G1 afzonderlijk geleerde armvaardigheden combineren
Een laboratoriumproef gebruikt een exoskelet voor demonstraties, extra camera’s en een krachtige externe computer.
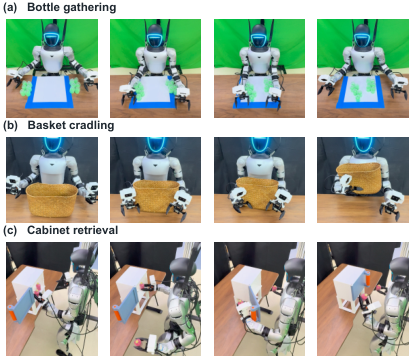
Onderzoekers beschrijven in de preprint HS-MoDP hoe een Unitree G1 apart aangeleerde armvaardigheden kan combineren. Met een draagbaar exoskelet, G1Exo, geven mensen voorbeelden van de gewenste bewegingen. De fysieke G1 heeft Dex1-grijpers, een RealSense D435i op het hoofd en D405-camera’s bij de polsen. Training en uitvoering gebruiken een RTX 5090. In een kasttaak moet de robot flessen pakken, zich verplaatsen en de kast sluiten. Met exoskeletdemonstraties slaagt de volledige taak in 13 van 20 proeven, tegenover 7 van 20 met VR-demonstraties. Verplaatsen en manipuleren gebeuren afwisselend. De code en hardwareontwerpen zijn aangekondigd voor na de beoordeling van het onderzoek; ze zijn nog niet vrijgegeven.
Wat betekent dit?
Betere voorbeelden kunnen een robot helpen met samengestelde handelingen. De beperkte reeks laboratoriumproeven laat ook zien dat zo’n taak nog geregeld mislukt.
Bron: Yiming Wang en medeonderzoekers, HS-MoDP ↗. Samengevat door YourWally op basis van de publicatie van de onderzoekers.