DexWeave laat G1 handen en lichaam samen gebruiken
Onderzoekers vertalen menselijke voorbeeldbewegingen naar handelingen met een G1 en extra robotvingers.
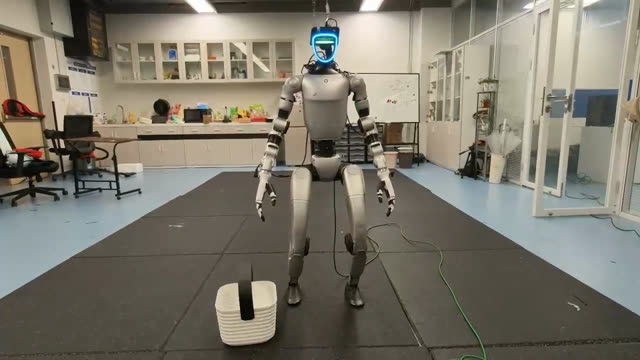
DexWeave laat een Unitree G1 zijn lichaam, polsen en vingers op elkaar afstemmen bij het hanteren van voorwerpen. Onderzoekers van onder meer Westlake University gebruiken menselijke voorbeeldbewegingen en trainen voor iedere beweging afzonderlijke besturingssoftware. Na training en controles in simulatie tonen ze ook proeven met een fysieke G1, voorzien van Inspire RH56DFQ-robothanden. De paper verscheen op 28 september als preprint op arXiv. De demonstraties laten specifieke aangeleerde handelingen zien, geen robot die zelfstandig uiteenlopende nieuwe opdrachten uitvoert.
Wat betekent dit?
Iets vastpakken terwijl het hele lichaam meebeweegt is een belangrijke stap richting praktisch werk. Deze proeven laten vooruitgang zien, maar bewijzen nog geen betrouwbare inzet gedurende een werkdag of bij onbekende voorwerpen.
Bron: Sun en collega’s / Westlake University (arXiv) ↗. Samengevat door YourWally op basis van de publicatie van de onderzoekers.