G1 zoekt ruimtes en voorwerpen met ASENA
Onderzoekers laten een G1 informatie ophalen en terugkoppelen. De drie praktijkproeven gebeuren onder menselijk toezicht.
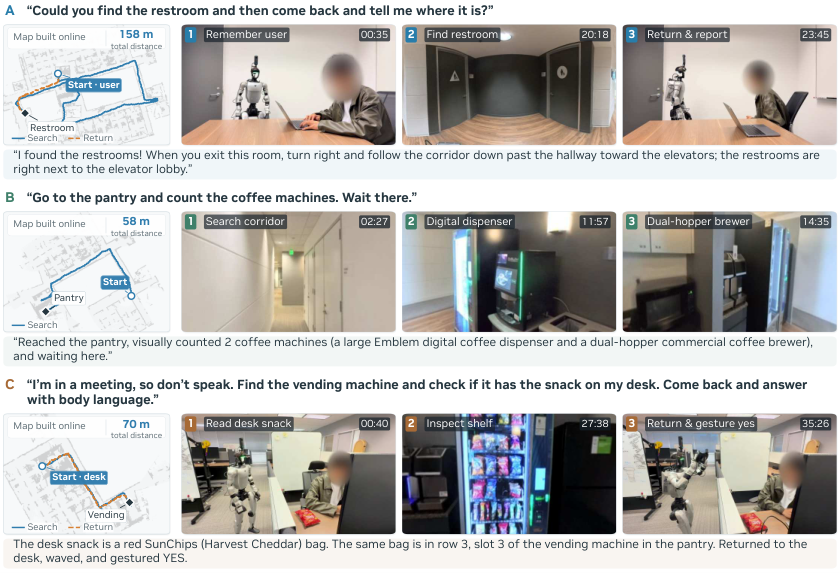
Onderzoekers van NVIDIA en UC San Diego beschrijven in een preprint van 30 september hoe ASENA een Unitree G1 aanstuurt. De software schrijft en herziet programma’s op basis van wat de robot ziet. In drie begeleide demonstraties zoekt de G1 een toilet, telt hij koffiemachines en controleert hij of een snack in een automaat ligt. Daarna koppelt hij de uitkomst terug. Hij bouwt onderweg een kaart op. De opstelling heeft een extra panoramacamera, Livox Mid-360-lidar en Jetson AGX Thor. Aangepaste programma’s worden gecontroleerd en vereisen toestemming van de operator voordat de robot ze uitvoert.
Wat betekent dit?
Dit laat zien hoe een robot lopen, waarnemen en antwoorden kan combineren. De hoge succespercentages uit het onderzoek horen bij simulatieproeven, niet bij langdurige inzet van de G1. Drie begeleide demonstraties maken ASENA nog geen zelfstandig inzetbare robotmedewerker.
Bron: An-Chieh Cheng en medeonderzoekers (NVIDIA en UC San Diego), ASENA ↗. Samengevat door YourWally op basis van de publicatie van de onderzoekers.