G1 gebruikt bestaande bewegingen voor nieuwe taken
InterEvolve past taakopdrachten aan in simulatie en voert geselecteerde versies uit op een echte robot.
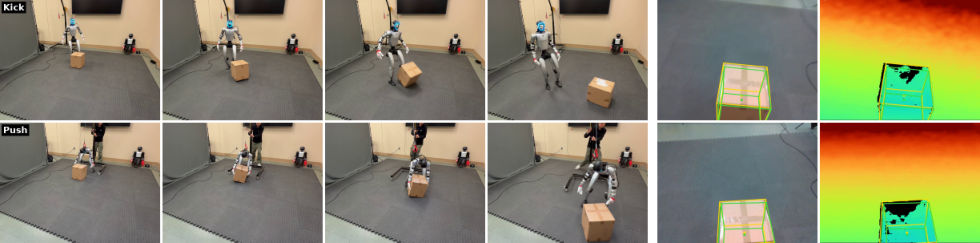
Onderzoekers van de University of Illinois Urbana-Champaign beschrijven in een preprint van 1 oktober hoe een taalmodel stapsgewijze taakopdrachten schrijft en verbetert. De onderliggende bewegingsbesturing blijft daarbij gelijk. Het zoeken en testen gebeurt eerst in simulatie. Op een fysieke Unitree G1 laten ze vervolgens onder meer zien hoe de robot een doos duwt en wegtrapt. Die opstelling gebruikt een camera, LiDAR en een externe computer. Een aparte demonstratie met herhaald trappen gebruikt bewegingsregistratie van buiten de robot.
Wat betekent dit?
Bestaande bewegingen opnieuw combineren kan het aanleren van taken eenvoudiger maken. Maar deze robot bedenkt tijdens het werk geen nieuwe aanpak: het vooraf zoeken kost nog veel rekentijd. Ook zijn de brede testcijfers uit simulatie geen bewijs van betrouwbaarheid op een werkvloer.
Bron: Zhuo Lin, Sirui Xu en collega’s (arXiv) ↗. Samengevat door YourWally op basis van de publicatie van de onderzoekers.