Nieuwe G1-navigatiemethode kiest wanneer de robot zijwaarts loopt
Adaptive Traversal Tubes past de lichaamshouding aan de beschikbare ruimte aan. De eerste demonstraties zijn er; vergelijkende meetresultaten volgen nog.
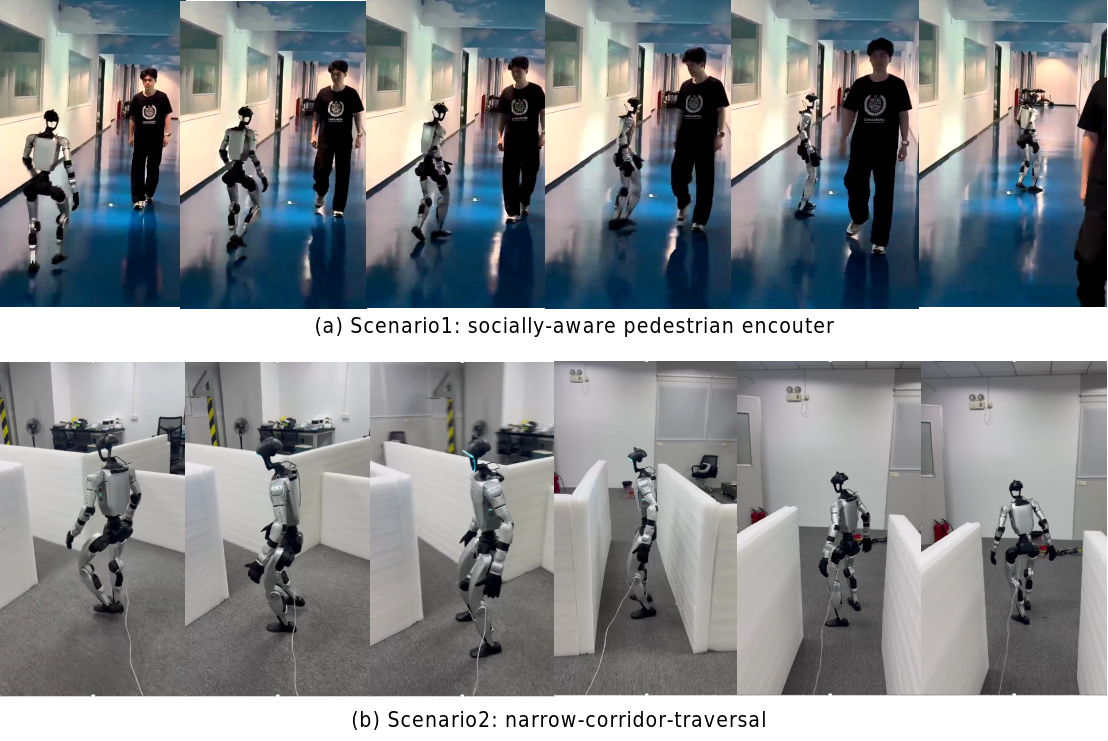
Zijian Ge beschrijft in een preprint van 20 oktober een navigatiemethode voor humanoids in smalle en gedeelde ruimtes. Adaptive Traversal Tubes berekent hoeveel ruimte langs een route beschikbaar is. De besturing vertaalt dat naar voorwaarts of zijwaarts lopen, bijvoorbeeld bij een nauwe doorgang of een tegemoetkomende persoon. De beschreven G1-opstelling gebruikt een aanvullende Mid-360-laserscanner en een vooraf gemaakte kaart. De auteur toont simulaties en foto- en videoreeksen van een fysieke Unitree G1. Het artikel presenteert vooral de methode en een plan voor verdere proeven. Slagingspercentages, tijdmetingen en gecontroleerde vergelijkingen ontbreken nog. De beelden laten dus voorbeelden van het gedrag zien, zonder al aan te tonen hoe betrouwbaar het in drukke ruimtes werkt.
Wat betekent dit?
De houding van een robot kan bepalen of hij ergens tussendoor past. Voor gebruik op locatie zijn herhaalde proeven met mensen, obstakels en onverwachte bewegingen nodig.
Bron: Zijian Ge, Adaptive Traversal Tubes ↗. Samengevat door YourWally op basis van de publicatie van de onderzoekers.