Onderzoekers laten G1 meebewegen bij contact
C-GMT past een beweging aan wanneer iemand aan de robot trekt of de robot een obstakel raakt. De aanpak is getest in simulatie en op een echte G1.
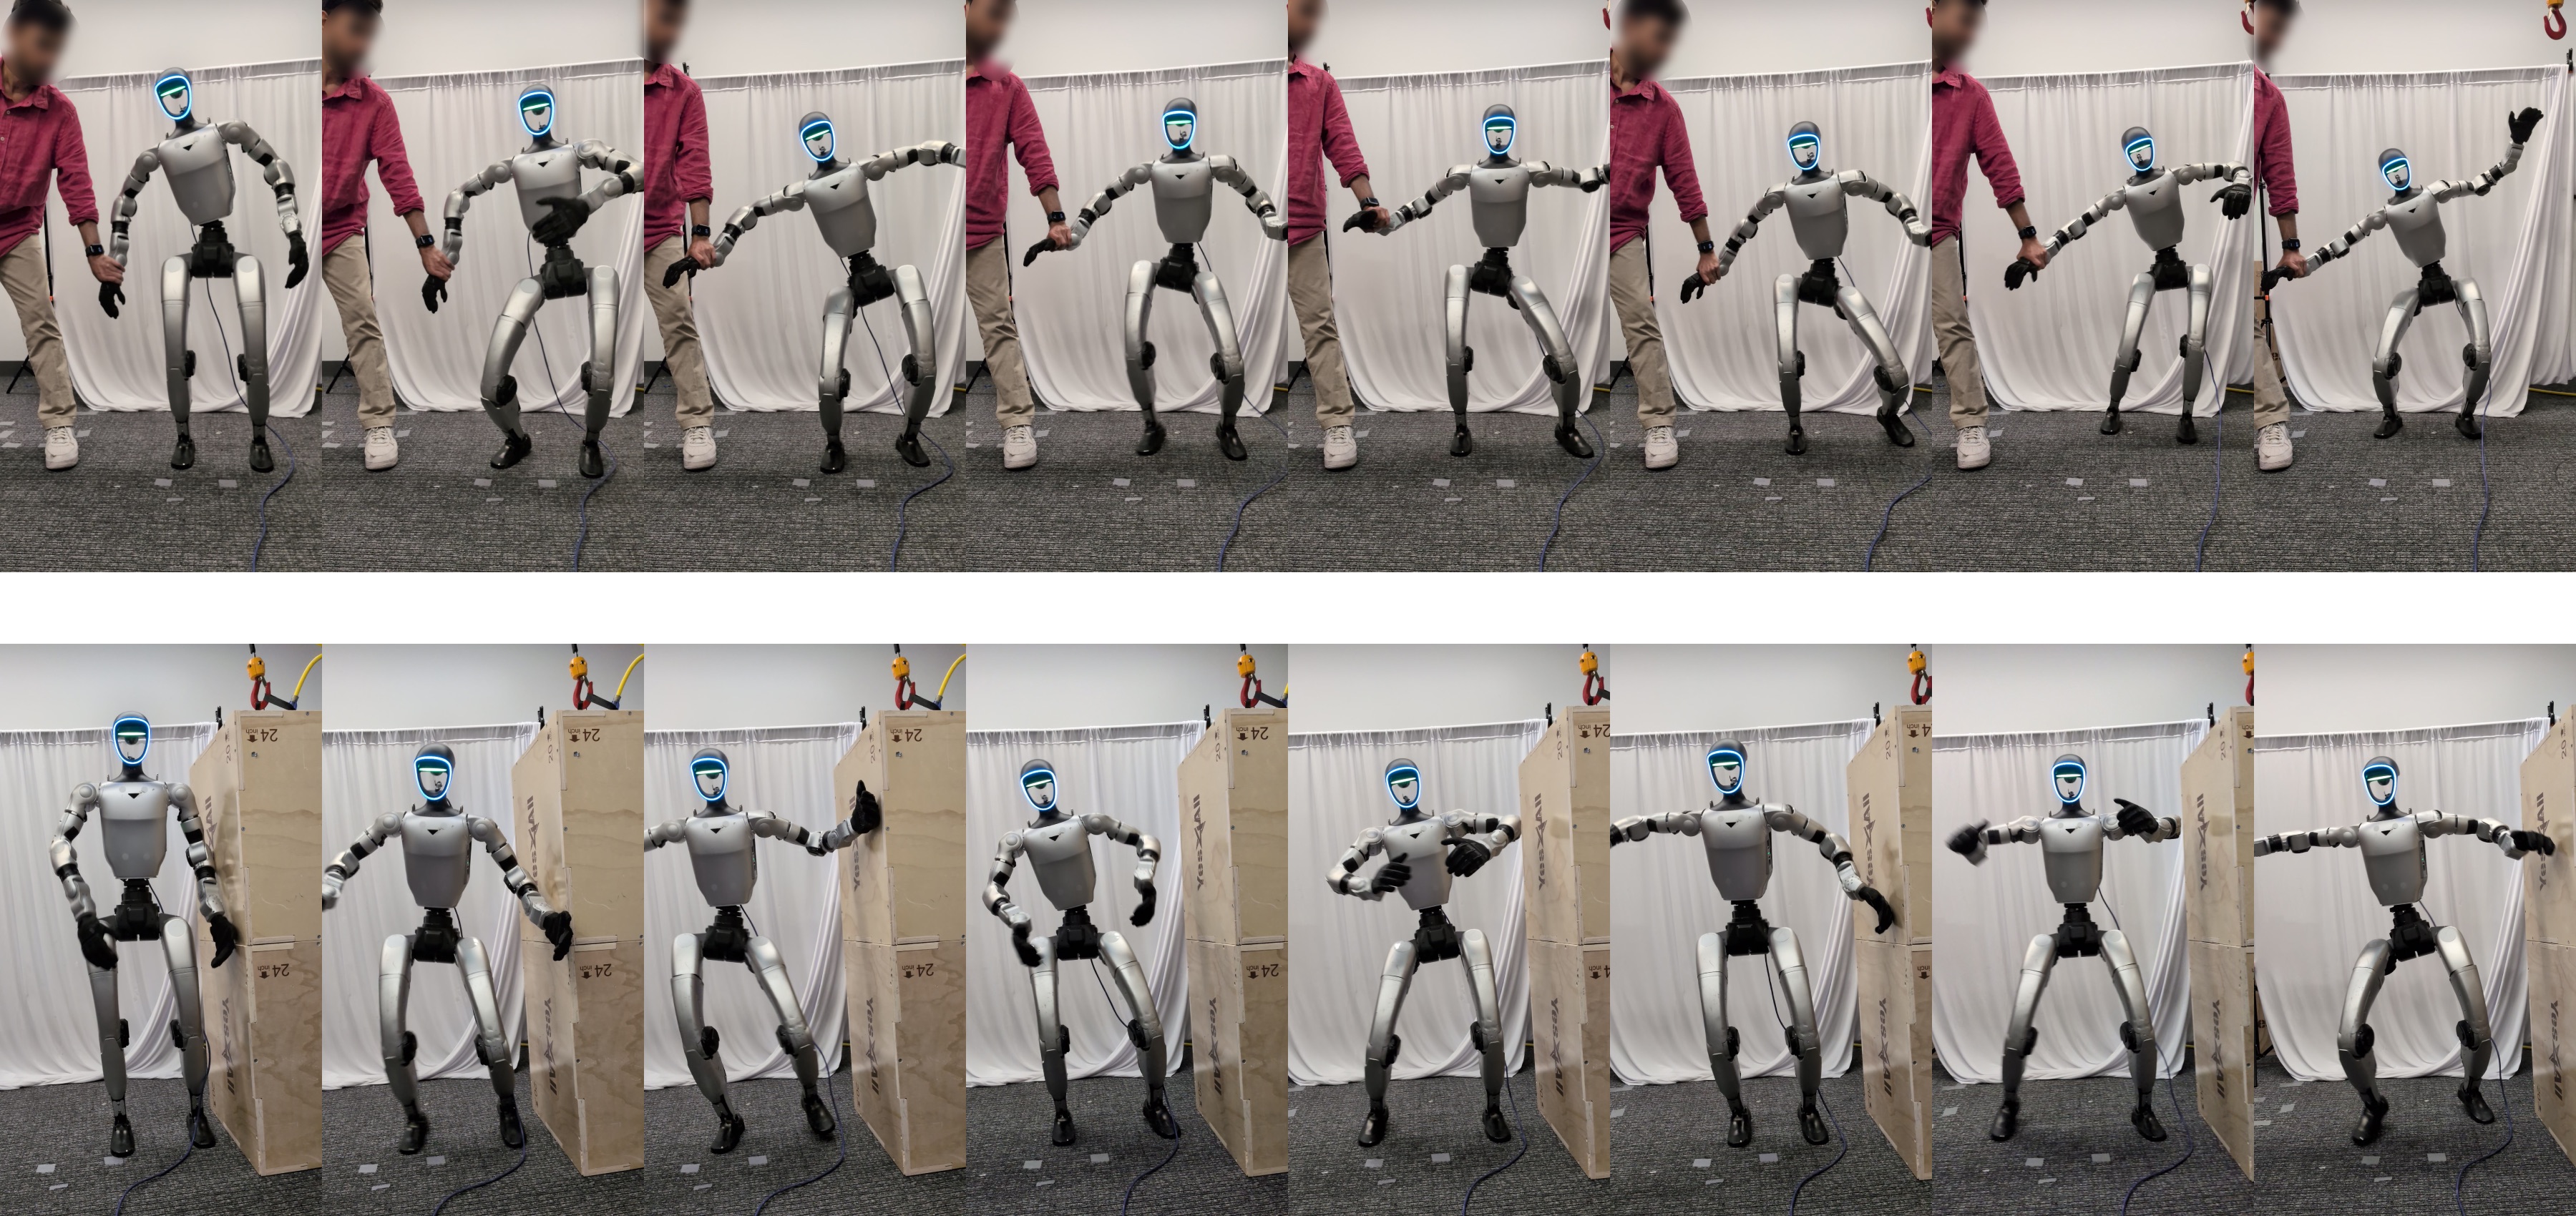
MIT-onderzoekers presenteren Compliant GMT in een preprint van 15 oktober. De software past aangeleerde bewegingen aan wanneer er kracht op de robot wordt uitgeoefend. Zo hoeft G1 niet steeds stijf tegen die kracht in te bewegen. De onderzoekers tonen een echte G1 die tijdens een dansbeweging meegeeft wanneer iemand aan zijn hand trekt of wanneer hij een wand raakt. Vergelijkende krachtmetingen komen uit simulatie. Voor de fysieke proeven draait de software op een laptop met een RTX 3080-videokaart. Een beweging kan tijdelijk pauzeren bij een verstoring. Automatisch bepalen hoeveel de robot moet meegeven en reageren op contact met ieder lichaamsdeel zijn nog vervolgwerk. Het onderzoek is geen veiligheidscertificering.
Wat betekent dit?
Meegeven kan de gevolgen van onverwacht contact beperken. Dat is nuttig onderzoek voor gedeelde werkplekken, waar ook detectie, noodstops en toezicht nodig blijven.
Bron: Venki Parsuram en collega’s, Compliant GMT (preprint) ↗. Samengevat door YourWally op basis van de publicatie van de onderzoekers.