ResGAC laat G1 zijn handen nauwkeuriger plaatsen
In een laboratoriumproef steekt een stilstaande G1 een pen in een opening. De nieuwe besturing slaagt in achttien van twintig pogingen, met hulp van externe positiecamera's.
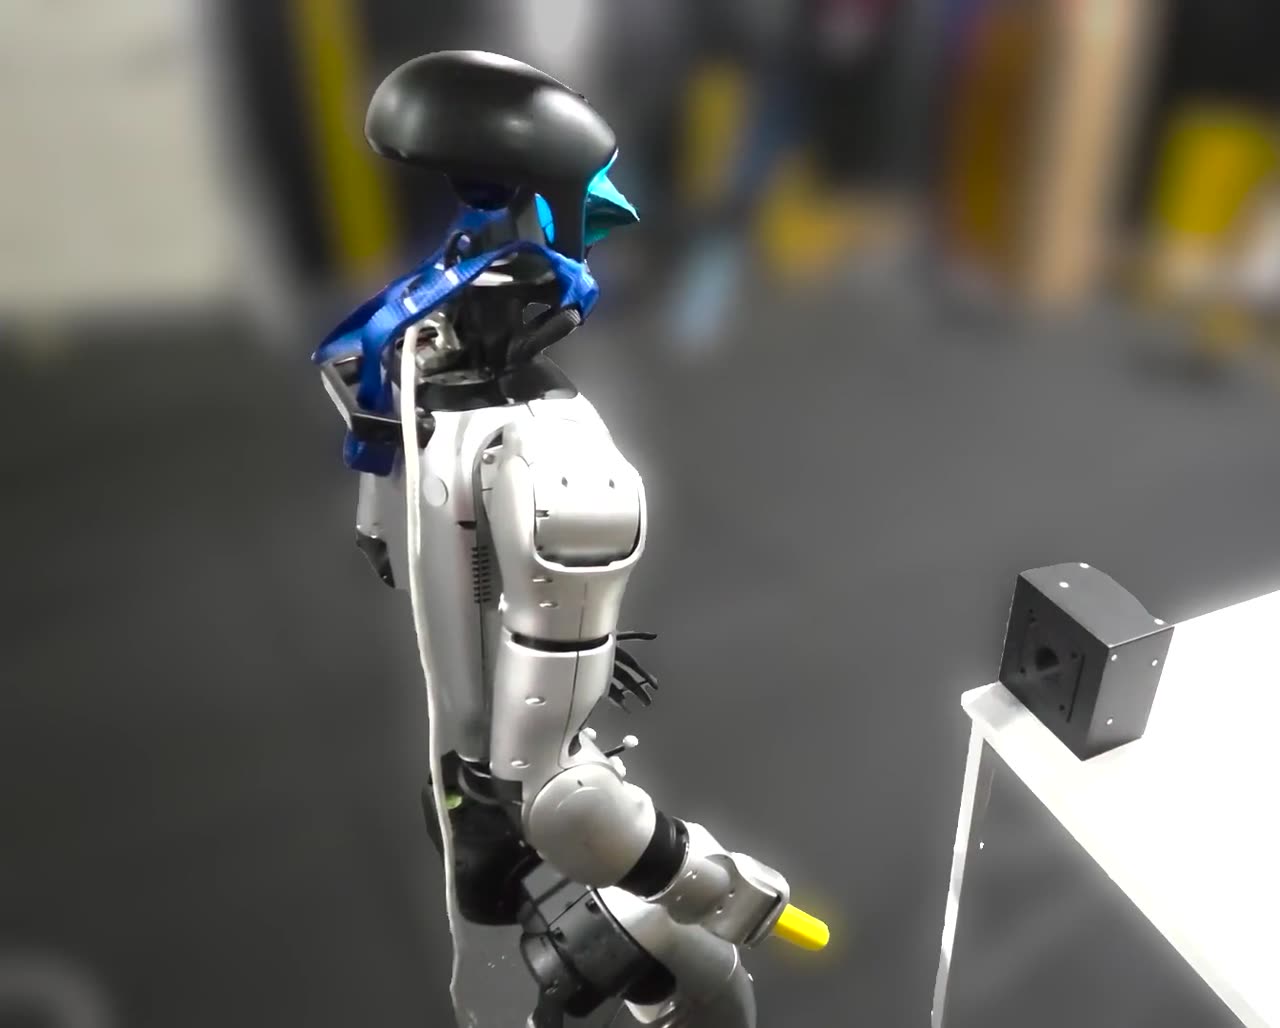
Joohwan Seo en medeonderzoekers presenteren ResGAC in een preprint van 7 oktober. De besturing moet voorkomen dat bewegingen van het onderlichaam de handen onbedoeld mee laten bewegen. Ze is getest op een fysieke Unitree G1. Bij een proef met een stilstaande robot moest een pen van 25 millimeter in een opening van 35 millimeter worden gestoken. ResGAC slaagde achttien van twintig keer; de vergeleken SONIC-besturing tien van twintig keer. Externe OptiTrack-camera's hielpen de doelpositie te bepalen. De twee mislukte ResGAC-pogingen ontstonden door fouten in die positiebepaling en tijdelijk afgedekte meetpunten. Andere demonstraties laten de handen op hun plek blijven terwijl het lichaam beweegt. De uitkomst toont vooruitgang in deze proefopstelling, geen bewezen nauwkeurigheid voor industriële montage.
Wat betekent dit?
Een robot die zijn handen stabieler houdt, kan preciezere taken aan. De ruime opening en externe camera's maken hier veel uit: dezelfde score mag je niet verwachten bij fijn montagewerk zonder die hulpmiddelen.
Bron: Joohwan Seo en medeonderzoekers, ResGAC ↗. Samengevat door YourWally op basis van de publicatie van de onderzoekers.