G1 herkent contact via signalen uit zijn gewrichten
CoPRE onderzoekt contactdetectie zonder extra kracht- of tastsensoren, met proeven aan de rechterarm van G1.
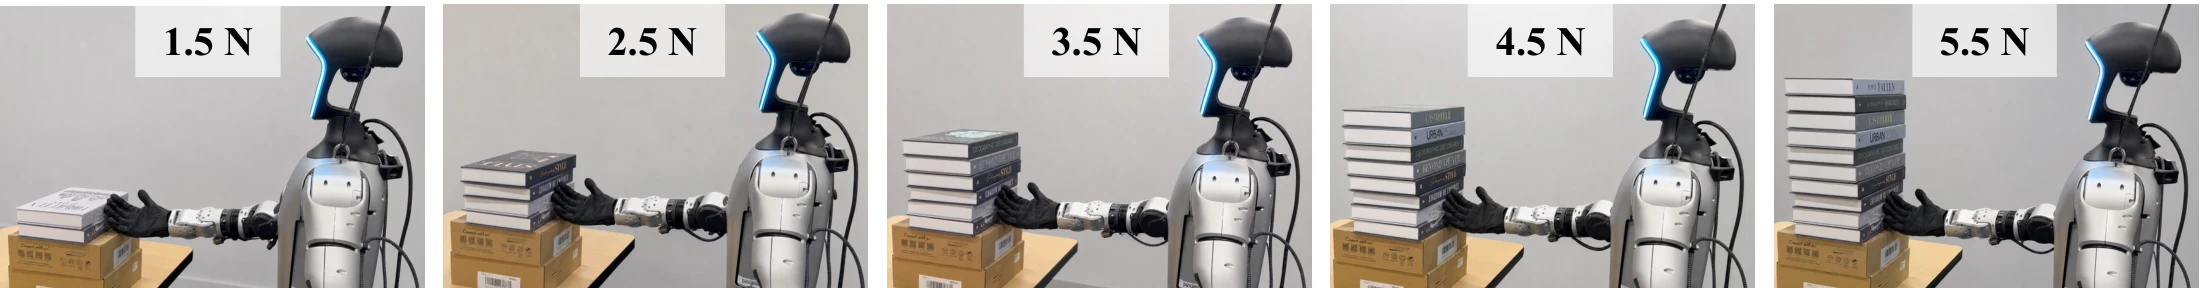
Onderzoekers testen hoe een robot onverwacht contact kan herkennen door gewrichtssignalen te vergelijken met een voorspelling zonder dat contact. Hun methode CoPRE gebruikt daarvoor geen extra kracht- of tastsensoren. De preprint verscheen op 23 september. Bij fysieke proeven duwt de rechterarm van een Unitree G1 tegen stapels boeken met verschillende schuifweerstand. Het team test ook een ARX L5-arm. De uitgebreidere demonstraties met het invoegen van boeken horen bij die ARX-arm en zijn niet op G1 uitgevoerd.
Wat betekent dit?
Contact herkennen kan helpen om zorgvuldiger met voorwerpen om te gaan. Deze gecontroleerde armproeven zijn nog geen bewijs dat een volledige robot botsingen met mensen betrouwbaar voorkomt. Het is ook geen aangekondigde functie van Unitree.
Bron: Zhu en collega’s (arXiv) ↗. Samengevat door YourWally op basis van de publicatie van de onderzoekers.