G1 leert bukken en zijwaarts langs obstakels lopen
Moving Through Clutter gebruikt menselijke bewegingen uit VR om de robot door krappe ruimtes te laten bewegen.
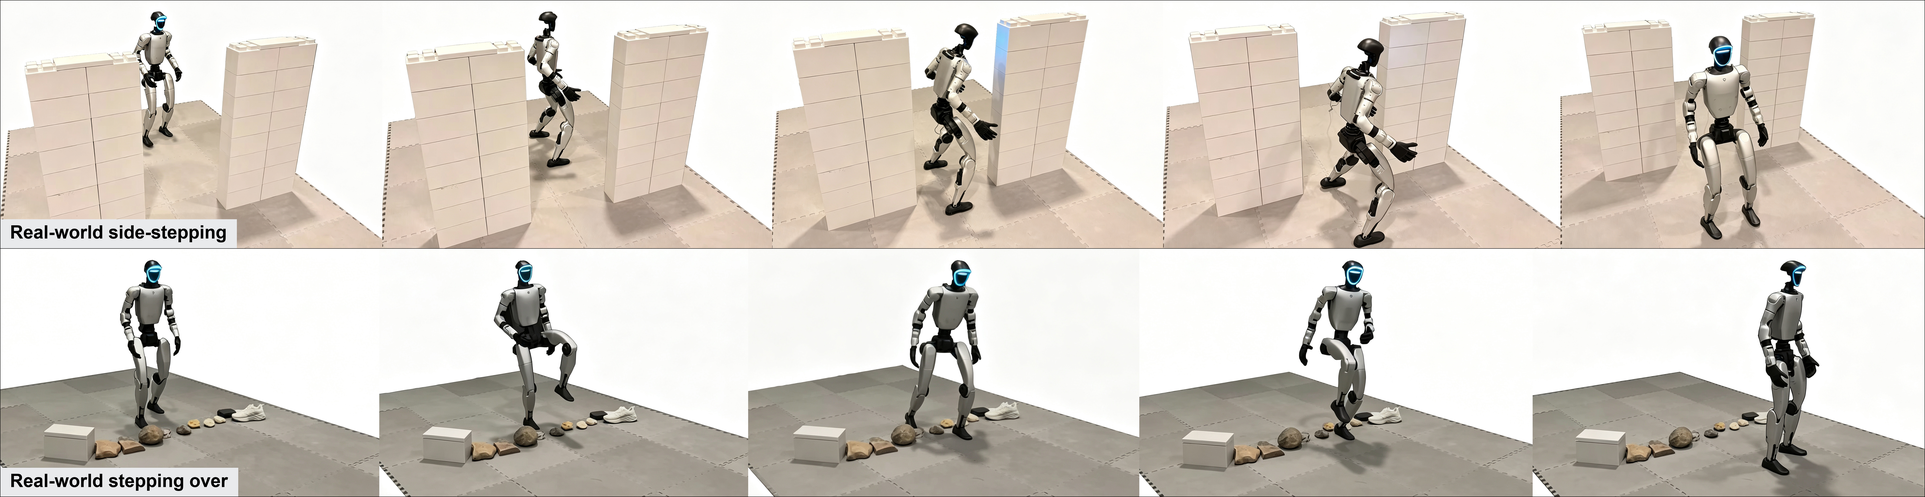
Onderzoekers van George Mason University en New York University beschrijven in een preprint van 17 september hoe ze menselijke bewegingen uit virtuele omgevingen vertalen naar robotbewegingen. Daarna trainen ze de besturing in simulatie. Een fysieke Unitree G1 gebruikt LiDAR om de omgeving waar te nemen. In de beschreven proeven lukt bukken en zijwaarts passeren telkens vijf van de vijf keer. Over obstakels stappen en kruipen lukt bij beide taken drie van de vijf keer.
Wat betekent dit?
Een robot moet zijn hele lichaam kunnen aanpassen aan smalle doorgangen, lage obstakels en rommel op de vloer. Deze kleine proef laat daar voortgang in zien, maar ook mislukkingen. De bredere resultaten uit simulatie zijn geen bewijs dat de robot al zelfstandig door een drukke werkomgeving kan navigeren.
Bron: Beichen Wang en collega’s (arXiv) ↗. Samengevat door YourWally op basis van de publicatie van de onderzoekers.