Berkeley genereert G1-besturing uit eerder getrainde modellen
Onderzoekers maken nieuwe besturingsnetwerken op basis van bestaande voorbeelden. Ze tonen lopen, dansen en een draaiende trap op een echte G1.
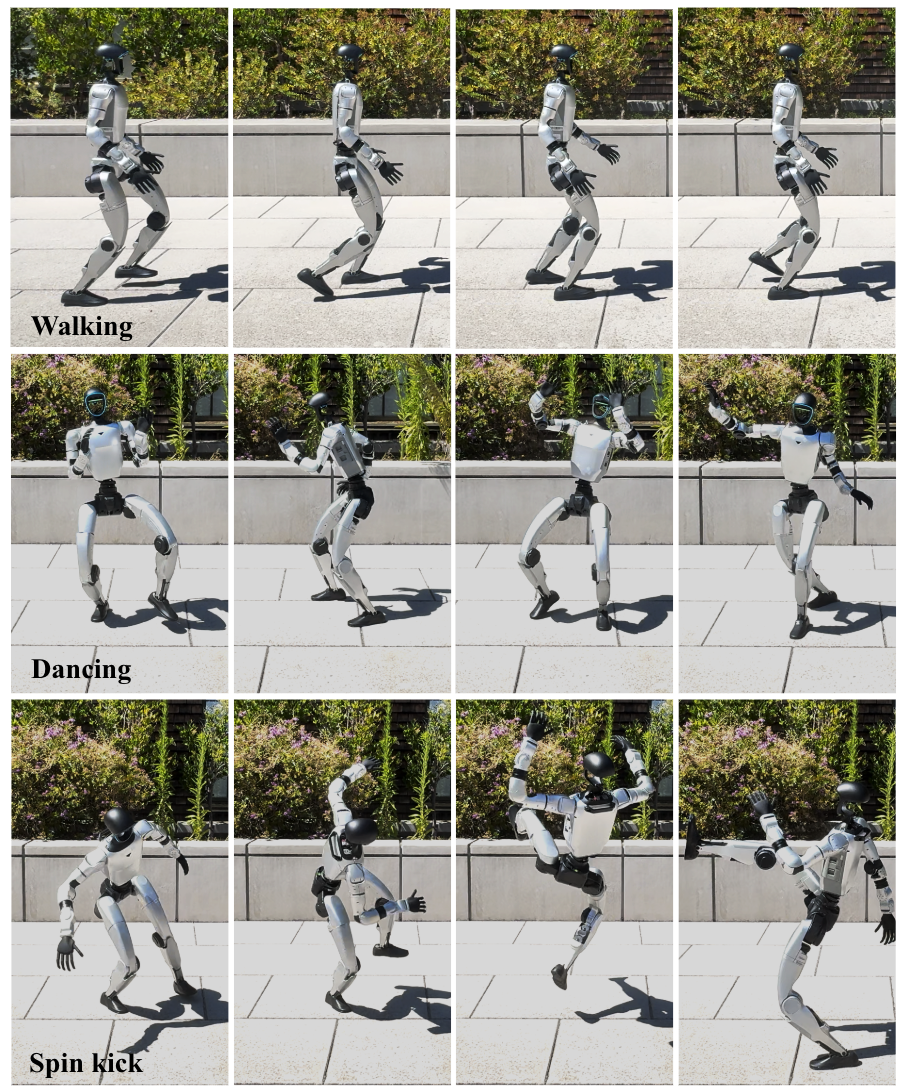
Onderzoekers van UC Berkeley onderzoeken of een generatief model direct nieuwe robotbesturing kan maken. Hun preprint van 14 oktober begint met een verzameling eerder getrainde netwerken voor Unitree G1. Een diffusiemodel leert de patronen in de instellingen van die netwerken en genereert nieuwe varianten. De onderzoekers tonen dat zulke varianten een echte G1 kunnen laten lopen, dansen en een draaiende trap uitvoeren. De uitgebreide prestatievergelijking gebeurt in simulatie. Het onderzoek blijft beperkt tot drie bewegingen en één robottype. De gegenereerde modellen blijven vooral binnen de verdeling van hun trainingsvoorbeelden. Besturing op verzoek maken voor geheel nieuwe taken is hiermee nog niet aangetoond.
Wat betekent dit?
Dit verkent een andere manier om robotsoftware te ontwikkelen. Het resultaat gaat over besturingsmodellen, niet over een nieuwe kant-en-klare functie voor G1-gebruikers.
Bron: Huixuan Cheng en collega’s, UC Berkeley (preprint) ↗. Samengevat door YourWally op basis van de publicatie van de onderzoekers.