G1 voert bewegingen uit die alleen in simulatie zijn getraind
Onderzoekers testen een methode die de overstap van een virtuele omgeving naar een echte G1 verbetert.
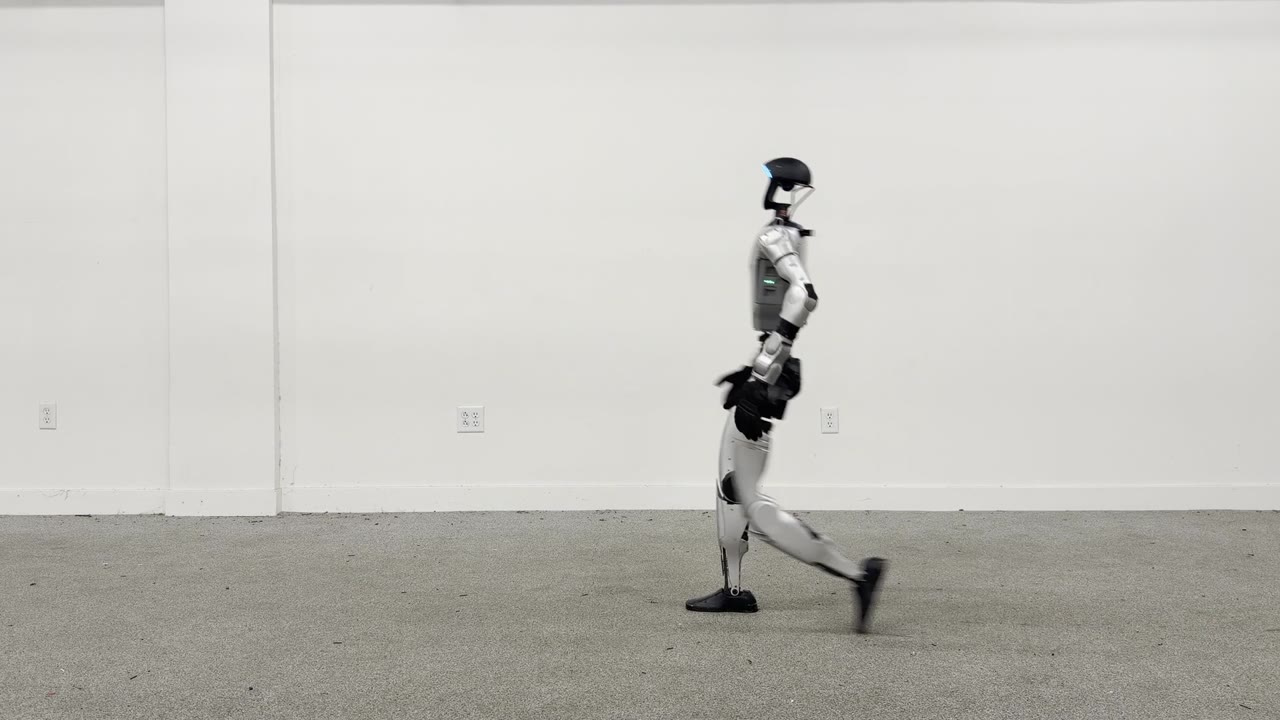
Een onderzoeksteam van onder meer USC en ETH Zürich heeft Unitree G1-bewegingen in simulatie getraind en daarna op de echte robot uitgevoerd, zonder aanvullende training op de robot. De methode heet Bundled Contact Gradients en richt zich op een lastig onderdeel: het contact tussen voeten en grond. Door kleine variaties rond dat contact mee te nemen, krijgt de software een bruikbaarder leersignaal. De onderzoekers tonen bewegingsreeksen zoals rennen en springen. Hun paper verscheen op 25 september als preprint op arXiv.
Wat betekent dit?
Als training in simulatie beter overdraagbaar wordt, zijn mogelijk minder oefenrondes met echte robots nodig. Dit onderzoek gaat over het uitvoeren van bewegingen. Het bewijst nog niet dat een G1 zelfstandig werk kan plannen of spullen kan hanteren.
Bron: Aditya en collega’s (arXiv) ↗. Samengevat door YourWally op basis van de publicatie van de onderzoekers.