FAITH laat G1 bij een duw uitwijken voor een afgeschermde zone
Een extra laag in de besturing probeert contact met een aangewezen gebied te voorkomen. Bij een te harde duw probeert de robot ook zijn val van dat gebied weg te richten.
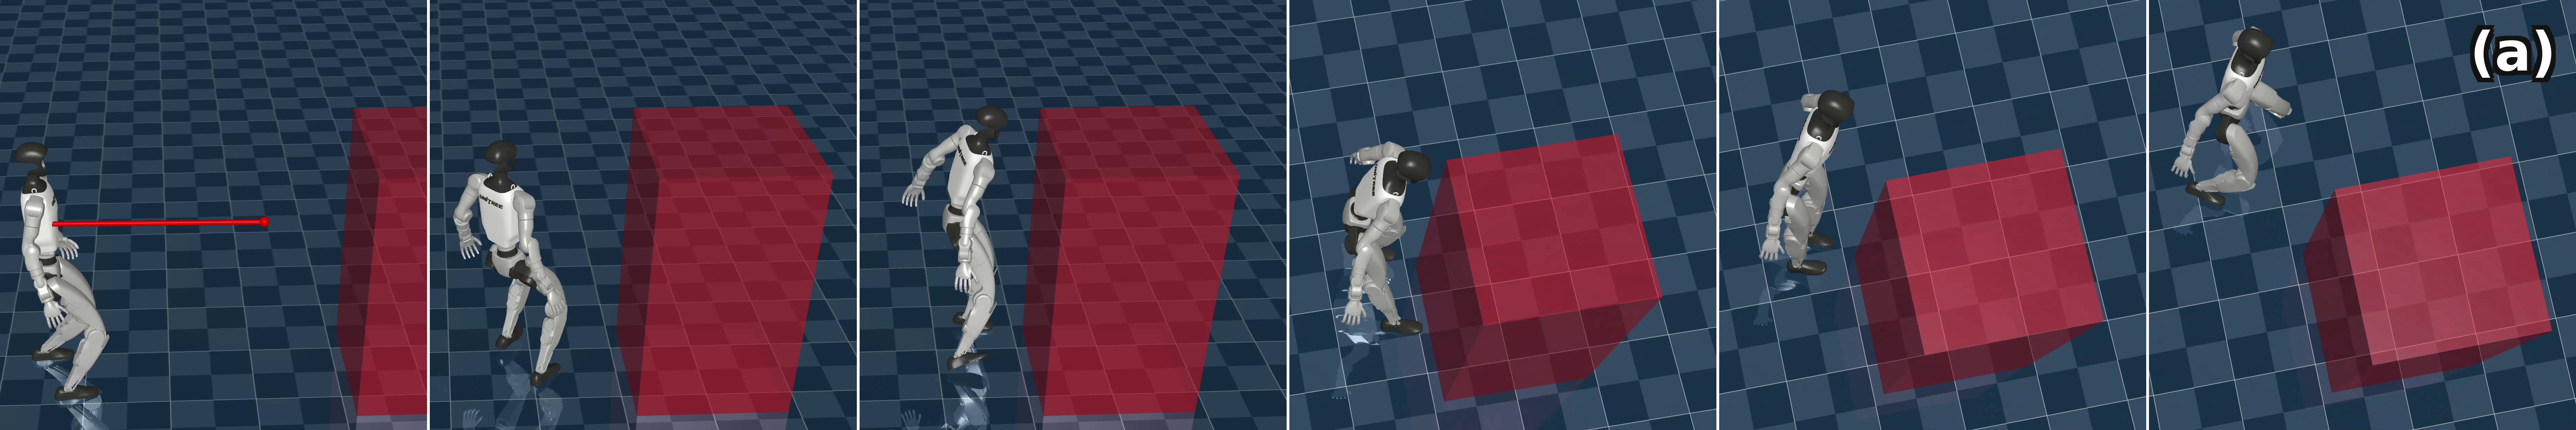
Songyuan Zhang en medeonderzoekers presenteren FAITH in een preprint van 8 oktober. De methode controleert voorgenomen robotbewegingen en past ze aan om een afgeschermde zone te vermijden. Het team traint de aanpak in simulatie en demonstreert die ook op een fysieke G1. LiDAR en kaartopbouw leveren daar informatie over de omgeving. Bij een lichte duw herstelt de robot zijn balans zonder een aangewezen stapel dozen te raken; bij een zwaardere duw probeert hij ervan weg te vallen. De hoge scores uit het artikel gelden voor simulatie. De fysieke proeven zijn demonstraties zonder uitgebreide veiligheidsstatistiek. De auteurs geven geen formele veiligheidsgarantie en onderzoeken hiermee ook niet hoe ernstig een botsing of menselijk letsel zou zijn.
Wat betekent dit?
Ook een robot die zijn evenwicht verliest, moet rekening houden met zijn omgeving. Gerichter vallen kan daarbij helpen, maar vervangt geen veiligheidsbeoordeling van de hele toepassing.
Bron: Songyuan Zhang en medeonderzoekers, FAITH ↗. Samengevat door YourWally op basis van de publicatie van de onderzoekers.