Onderzoekers trainen G1 om zuiniger te lopen
Een Koreaanse studie onderzoekt efficiëntere loopbewegingen. De gemeten winst gaat over mechanische arbeid, niet over accuduur.
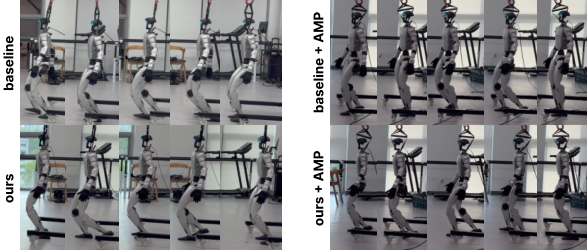
Onderzoekers van Korea University laten een virtuele G1 tijdens de eerste training profiteren van een gekantelde zwaartekracht, alsof hij licht bergaf loopt. Die hulp verdwijnt vóór de uiteindelijke training en inzet. Hun preprint van 28 september beschrijft simulaties en korte loopproeven met een echte G1. Bij de variant die ook bestaande bewegingsvoorbeelden gebruikt, rapporteren ze minder mechanische arbeid per afgelegde afstand bij vooruit en zijwaarts lopen; achteruit blijft het resultaat vrijwel gelijk. De fysieke robot draagt een veiligheidslijn die volgens de onderzoekers geen gewicht ondersteunt.
Wat betekent dit?
Efficiënter bewegen kan helpen om robots langer te laten werken. Deze proef meet echter geen volledige elektriciteitsvraag of accuduur. Het effect bij langere inzet, ander terrein en het dragen van lasten moet nog worden onderzocht.
Bron: Choi, Kim en Kim / Korea University (arXiv) ↗. Samengevat door YourWally op basis van de publicatie van de onderzoekers.