Onderzoekers laten G1 buiten trappen en obstakels nemen
Caltech test een aangepaste Unitree G1 die met dieptecamera’s zijn bewegingen afstemt op de omgeving.
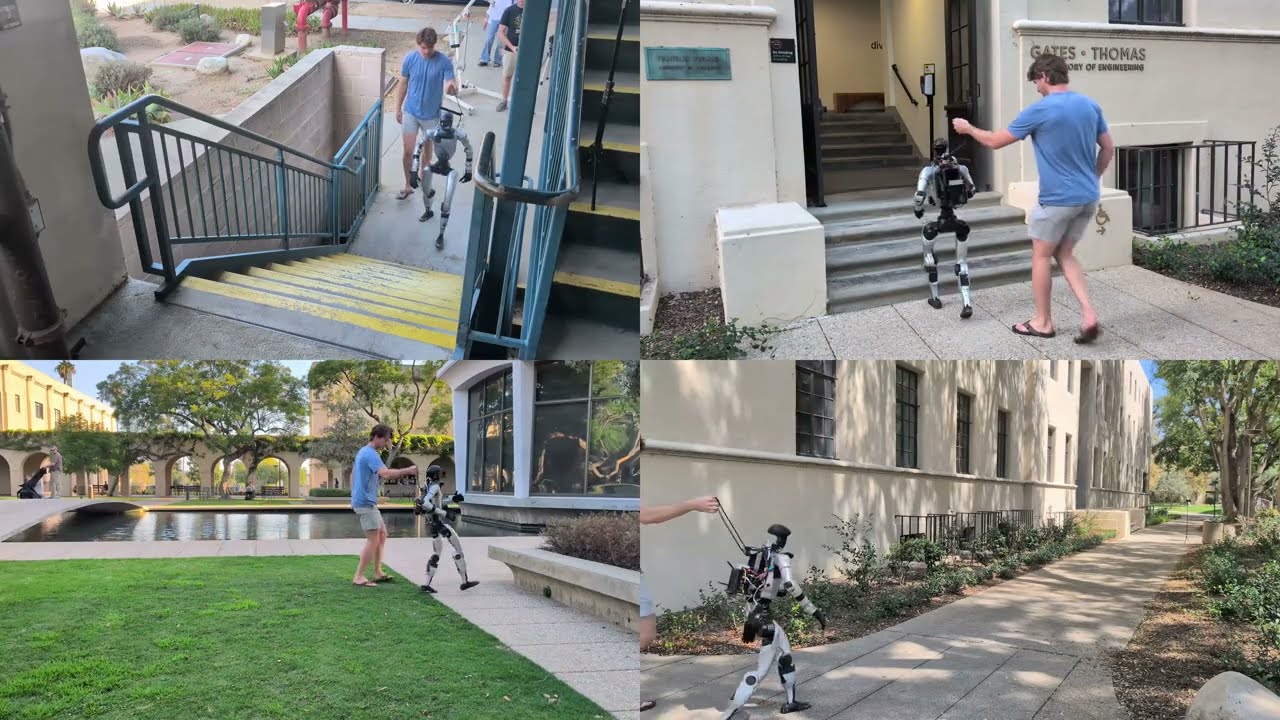
Onderzoekers van Caltech laten een Unitree G1 lopen, rennen, op verhogingen springen en buiten trappen nemen. Hun aanpak, Generate, Track, Improve, combineert software die een beweging kiest op basis van dieptebeelden met een tweede model dat die beweging uitvoert. Dezelfde getrainde modellen worden binnen en buiten gebruikt. De robot heeft extra camera’s en rekenkracht; bij buitenproeven loopt een onderzoeker mee met een veiligheidslijn. Het onderzoek verscheen op 25 september als preprint op arXiv. Het is geen aangekondigde software-update van Unitree.
Wat betekent dit?
Trappen en hoogteverschillen zijn dagelijkse hindernissen op veel locaties. Deze proeven laten zien hoe een robot daar beter mee kan omgaan. Of dat ook een hele werkdag betrouwbaar en veilig lukt, moet nog blijken.
Bron: Olkin, Compton en Ames / Caltech (arXiv) ↗. Samengevat door YourWally op basis van de publicatie van de onderzoekers.