REACH laat G1 wisselen tussen lopen en kruipen
De fysieke robot passeert in het lab een doorgang van 40 cm. Een LiDAR-planner kiest route en houding.
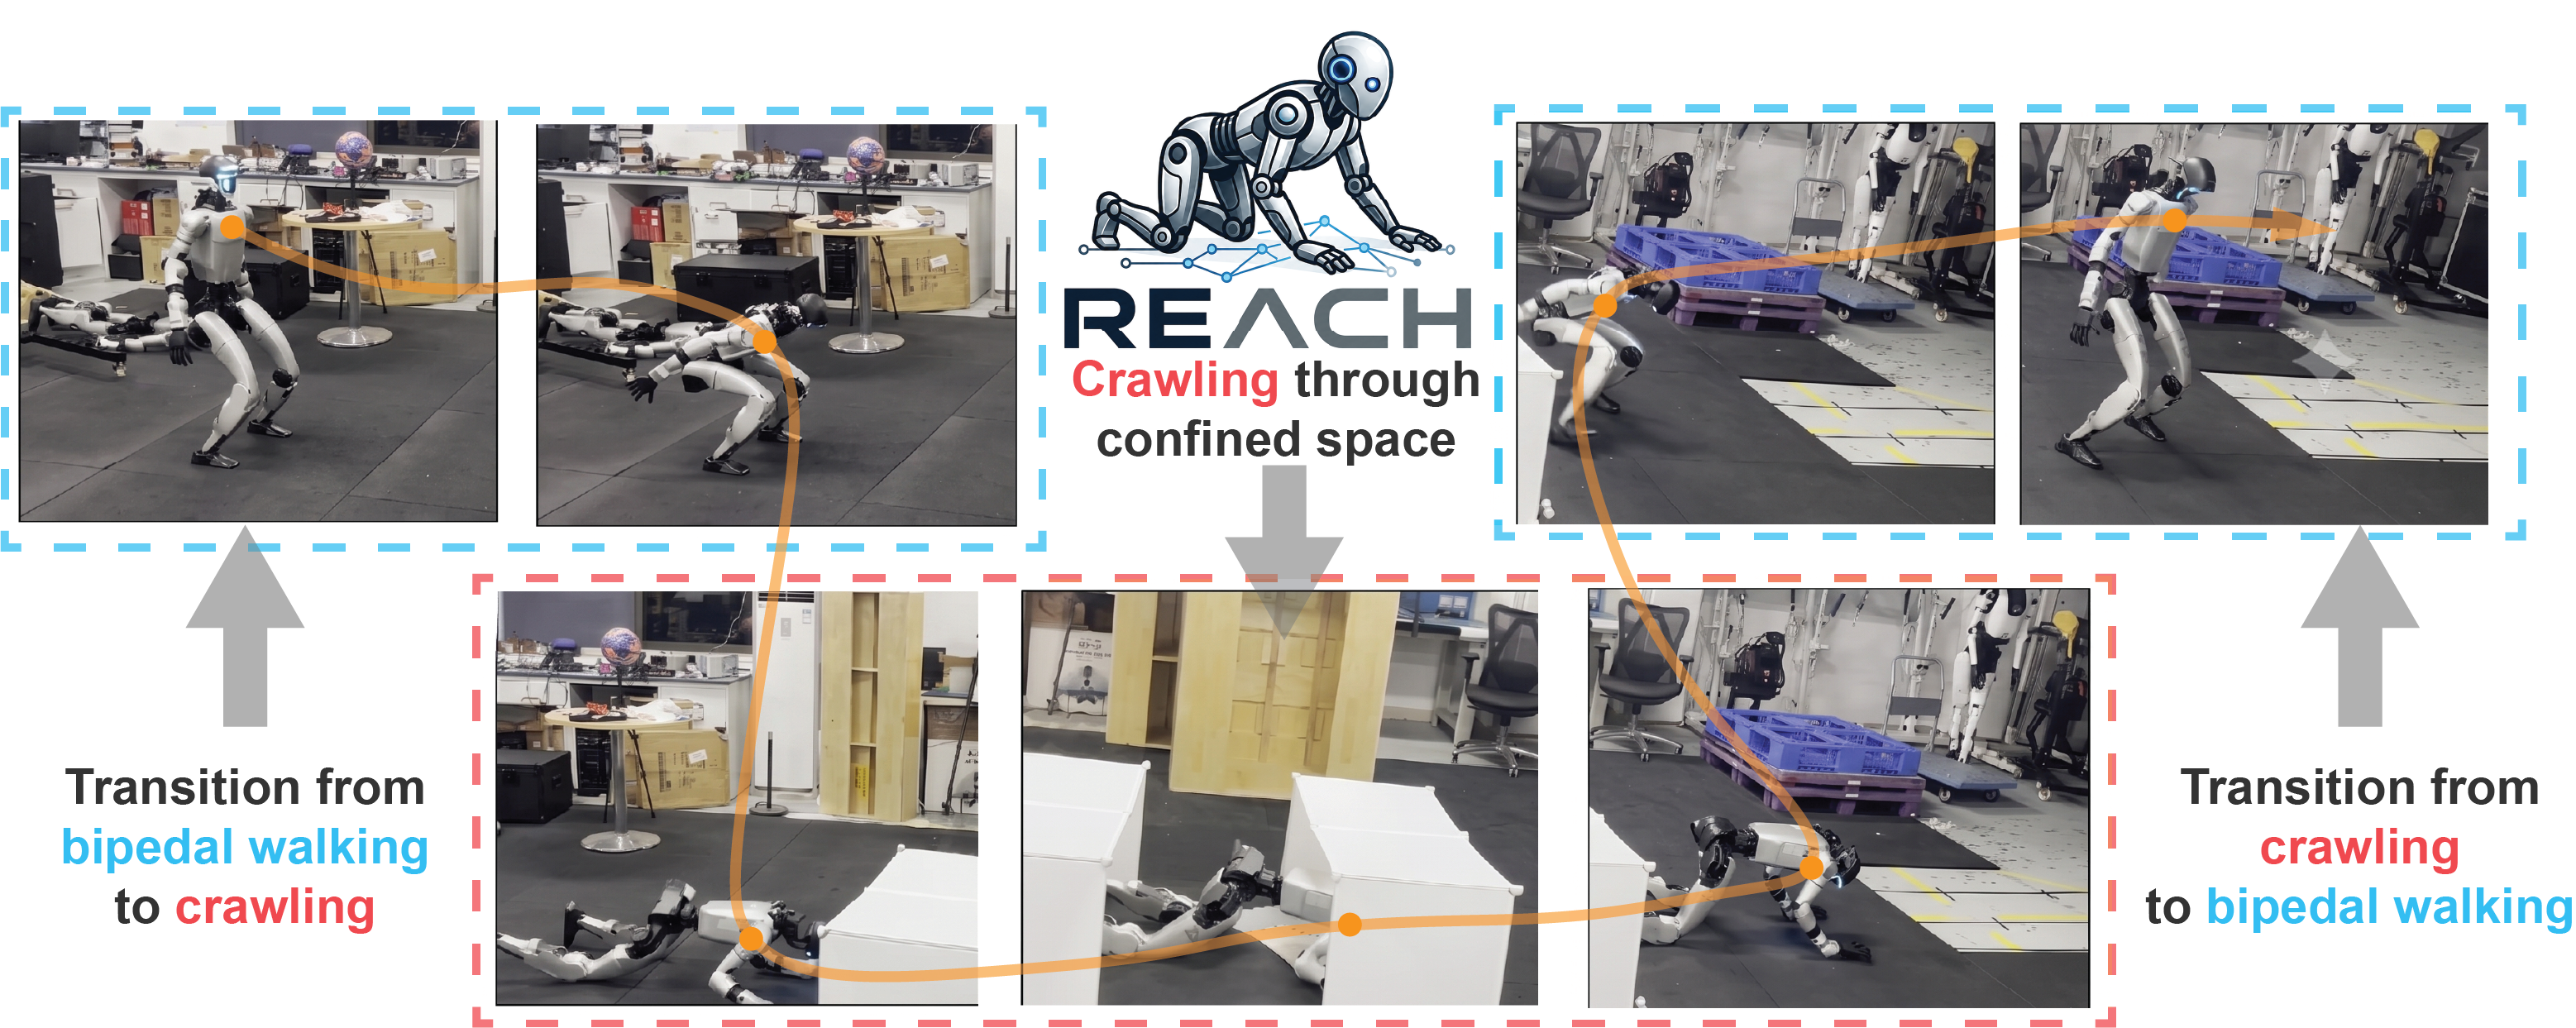
Shengzhang Xu en collega’s van SUSTech presenteren REACH, een besturing voor lage doorgangen. Afzonderlijk geleerde loop- en kruipvaardigheden worden verbonden door een overgangsbesturing. Een planner zet LiDAR-puntenwolken om in route-, snelheids- en hoogtecommando’s. De auteurs gebruiken een ongewijzigde Unitree G1 en tonen fysieke labproeven met gebukt lopen onder 80 cm en kruipen onder 40 cm. De lagere hoogtecommando’s uit de training beschrijven een doelpunt op het lichaam, niet de minimale doorrijhoogte van de robot. Simulatievergelijkingen en fysieke overgangsproeven staan apart in de paper. De arXiv-versie is volgens de auteurs geaccepteerd voor Humanoids 2026.
Wat betekent dit?
Kruipen kan routes bereikbaar maken die lopend geblokkeerd zijn. Contact met vloer, handen en knieën vraagt wel een andere beoordeling van slijtage en omgeving.
Bron: Shengzhang Xu en collega’s, SUSTech ↗. Samengevat door YourWally op basis van de publicatie van de onderzoekers.