Nieuwe besturing helpt G1 bij drie handelingen aan tafel
Rolling-WAM verdeelt het vooruitrekenen over meerdere stappen, zodat de robot minder hoeft te wachten tussen acties.
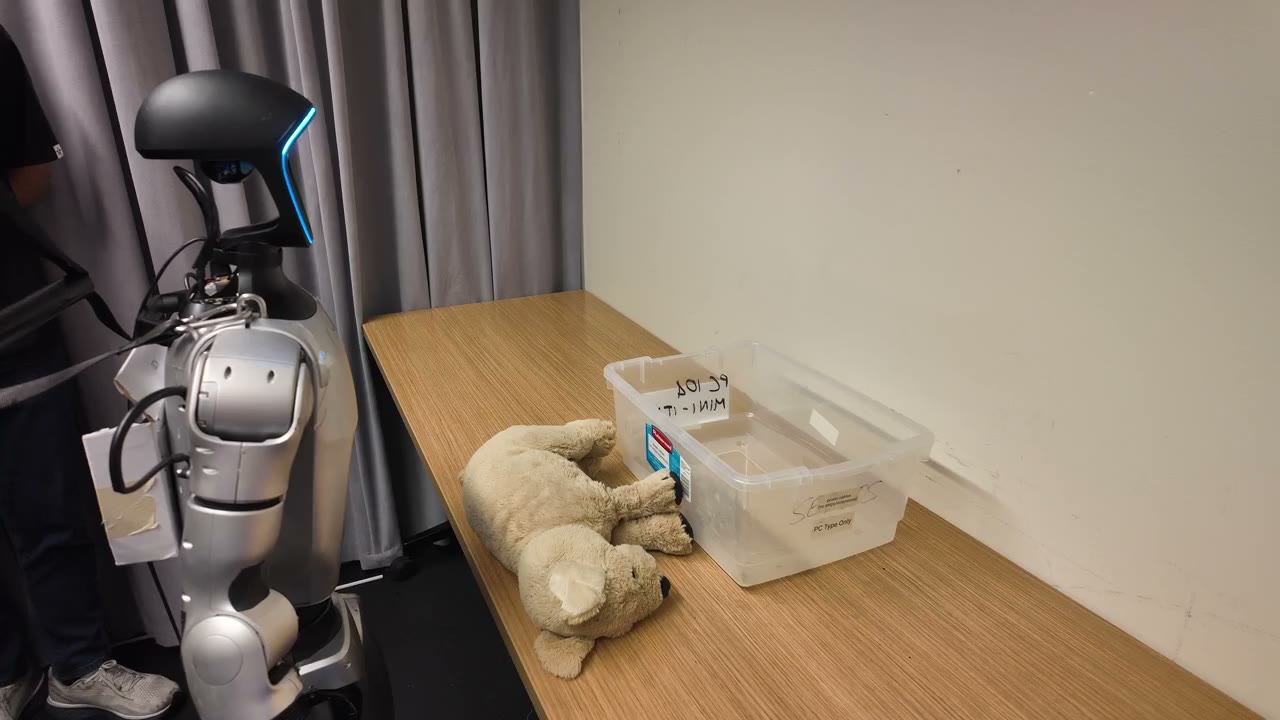
Onderzoekers van onder meer USC en Toyota Research Institute testen Rolling-WAM op een Unitree G1 met camerabeelden en afzonderlijk aangestuurde handen. De robot legt een knuffel in een bak, stapelt drie borden en giet kralen in een glas. Eén besturingsmodel is getraind op vijftig voorbeelden per taak. Bij twintig testpogingen per taak melden de onderzoekers gemiddeld 85 procent succes zonder menselijke ingreep. De methode werkt voorspellingen van beelden en bewegingen gaandeweg bij, in plaats van telkens helemaal opnieuw te beginnen. De preprint verscheen op 24 september.
Wat betekent dit?
Minder wachten tussen acties kan handelingen vloeiender maken. Dit zijn drie afgebakende laboratoriumtaken met vooraf verzamelde voorbeelden. Het resultaat zegt nog weinig over langdurig werk of omgaan met onbekende spullen en onverwachte veranderingen.
Bron: Zhou, Ye en collega’s (arXiv) ↗. Samengevat door YourWally op basis van de publicatie van de onderzoekers.