Onderzoekers laten G1 lopen en in meerdere richtingen trappen
Een nieuwe besturing combineert een loopvaardigheid met zeven aangeleerde trapbewegingen.
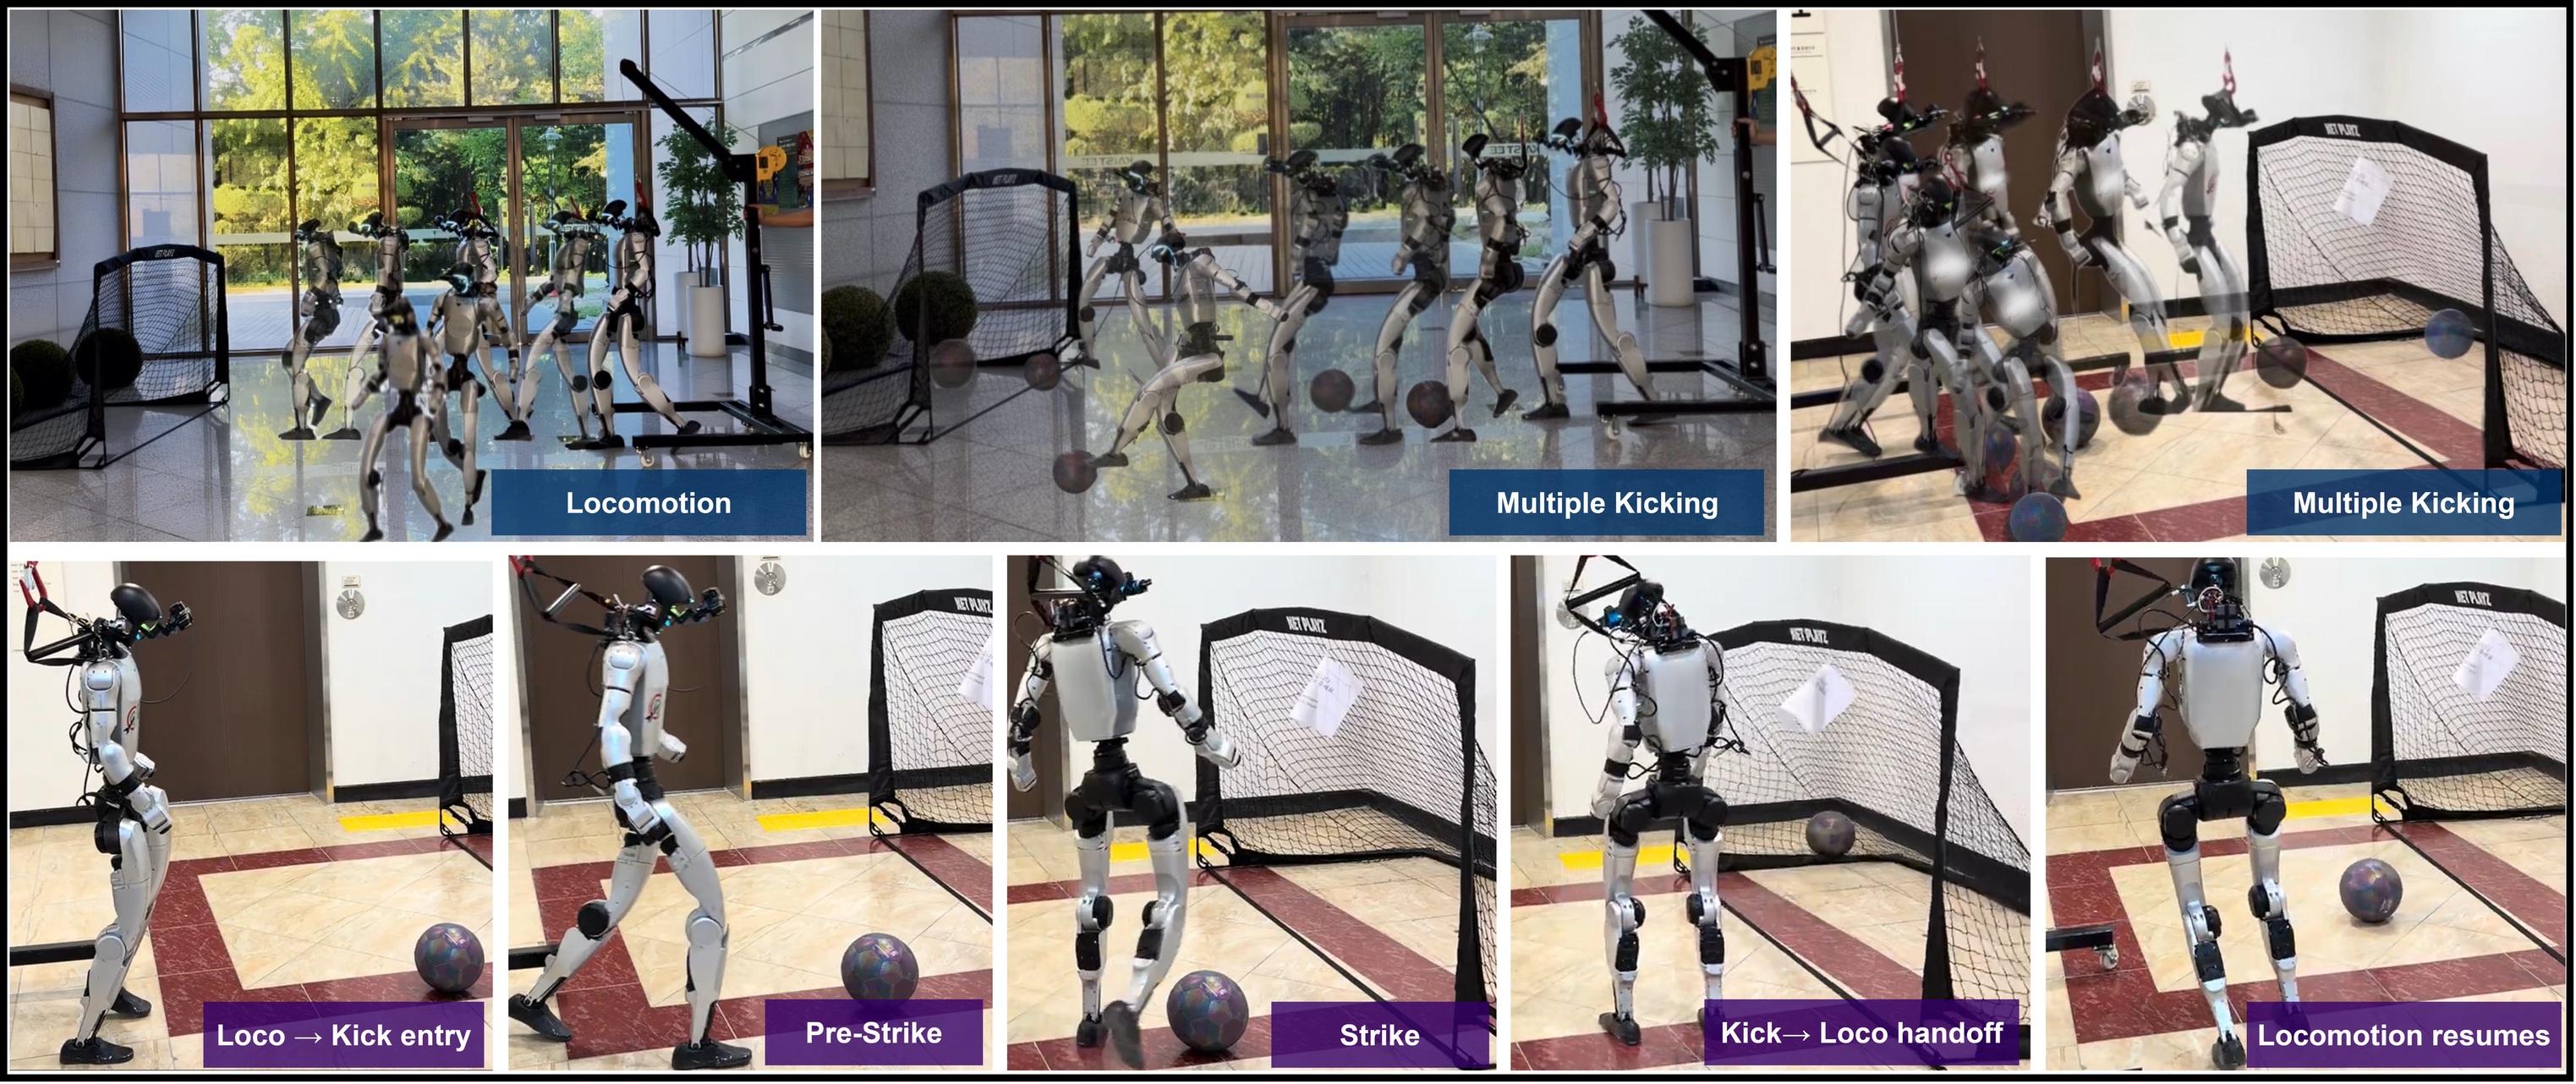
Een preprint van 30 september beschrijft hoe onderzoekers eerst een algemene loopbesturing trainen en daar voetbalbewegingen aan toevoegen. De Unitree G1 moet na een trap weer kunnen doorlopen en zijn balans bewaren. Het onderzoek omvat simulaties en fysieke proeven met voorwaartse, zijwaartse en achterwaartse trappen. Voor het vinden van de bal gebruikt de robot een MID-360-lidarsensor en een ZED Mini-camera op een draaibare bevestiging. De besturing combineert zeven trapvarianten, maar de onderzoekers benadrukken dat de nauwkeurigheid afneemt wanneer zij die in één model samenbrengen.
Wat betekent dit?
De interessante stap is het wisselen tussen bewegen en een handeling uitvoeren. Dat speelt ook buiten voetbal. De proeven laten tegelijk zien dat veel bewegingen kunnen uitvoeren nog niet betekent dat de robot ze allemaal nauwkeurig beheerst.
Bron: Syarubany, Jang en collega’s (arXiv) ↗. Samengevat door YourWally op basis van de publicatie van de onderzoekers.