Onderzoekers laten G1 de stijl van een beweging beter vasthouden
Een extra correctiestap helpt bij onder meer zwaaien en buigen. De fysieke proeven gebruiken vooraf geselecteerde bewegingen.
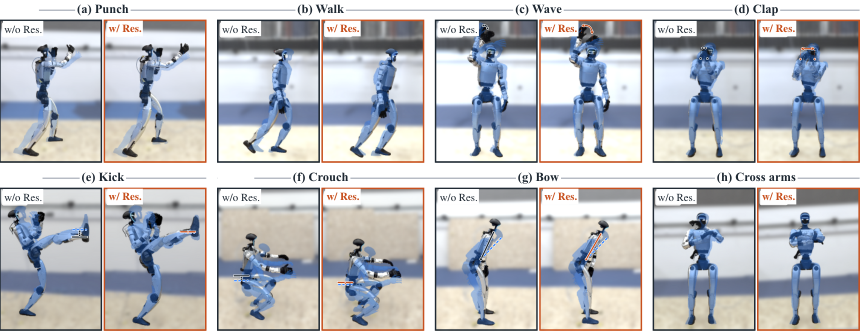
Onderzoekers van University College London onderzoeken hoe G1 niet alleen een beweging kan volgen, maar ook de houding en bewegingsuitslag beter kan bewaren. Hun methode voegt correcties toe aan drie bestaande besturingssystemen. In een preprint beschrijven ze 144 uitvoeringen op een fysieke G1, verdeeld over acht soorten bewegingen en drie besturingen. Op de vijf gebruikte meetcriteria vallen de gemiddelde afwijkingen bij elke besturing lager uit. De bewegingen waren vooraf in simulatie geselecteerd op uitvoerbaarheid en herstel van hun kenmerken. Iedere variant is per testconditie één keer uitgevoerd. Daarmee is nog niet aangetoond dat de verbetering even goed werkt bij willekeurige bewegingen of herhaalde inzet.
Wat betekent dit?
Voor demonstraties en interactie kan de manier waarop een robot beweegt veel uitmaken. Dit onderzoek richt zich daarop; het zegt niets over zelfstandig huishoudelijk werk.
Bron: Lingfan Bao en medeonderzoekers, UCL / arXiv ↗. Samengevat door YourWally op basis van de publicatie van de onderzoekers.