VioLA laat G1 opdrachten volgen, maar een fles neerzetten lukt nog niet
De onderzoeksopstelling combineert camerabeelden en taal met besturing van lichaam en handen. De tests laten zowel geslaagde handelingen als duidelijke beperkingen zien.
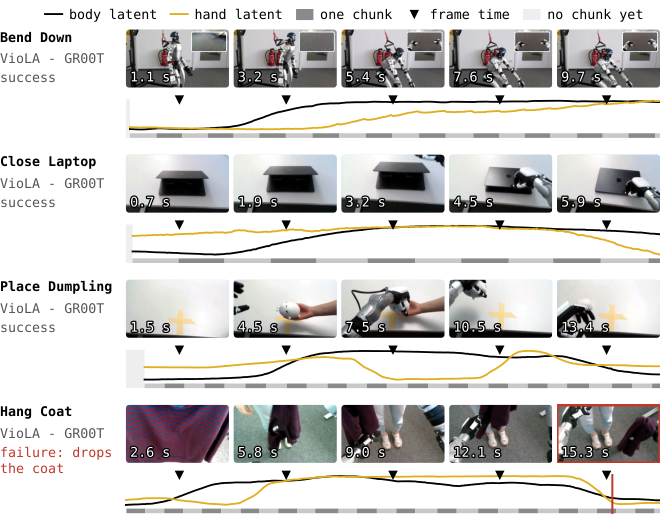
Mert Albaba en medeonderzoekers beschrijven VioLA in een preprint van 8 oktober. Een G1 met vijfvingerige Inspire-handen vertaalt taal en camerabeelden naar lichaams- en handbewegingen. De aanpak combineert menselijke bewegingsdata, robotdata en de bestaande SONIC-besturing. In zes bewegingstaken, zoals lopen, bukken en opstaan, slagen alle dertig pogingen. Zeven taken met voorwerpen leveren 31 geslaagde pogingen uit 35 op. Een extra taak valt daarbuiten: een fles aannemen, ermee lopen en die rechtop neerzetten mislukt alle vijf keer. Vooral vasthouden en zorgvuldig loslaten blijven lastig; krachtterugkoppeling ontbreekt. De proeven gebruiken één robot en vijf pogingen per taak. Voor de taken met voorwerpen geldt bovendien geen tijdslimiet. De resultaten tonen dus nog geen betrouwbare inzet in willekeurige werksituaties.
Wat betekent dit?
Een handeling is pas bruikbaar als ook het laatste stukje lukt. De mislukte flesproef laat zien waarom een hoog gemiddeld slaagpercentage niet genoeg zegt over de specifieke taak die je wilt automatiseren.
Bron: Mert Albaba en medeonderzoekers, VioLA ↗. Samengevat door YourWally op basis van de publicatie van de onderzoekers.