G1 brengt instrumenten rond in nagebootste operatiekamer
RoboAssist onderzoekt hoe een humanoid zijn werkvolgorde aanpast wanneer een mens een ander voorwerp vraagt.
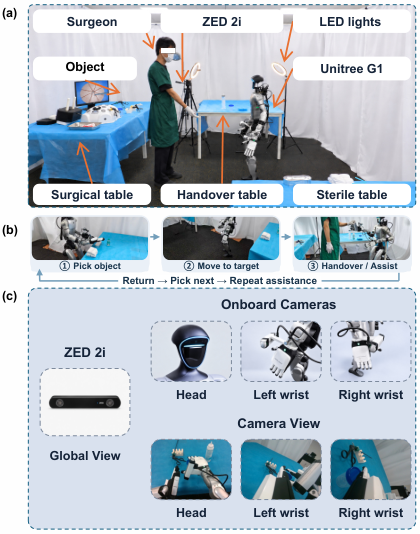
Onderzoekers testen RoboAssist met een Unitree G1 in een nagebootste operatiesituatie. De robot haalt voorwerpen op, brengt ze naar een tafel en geeft ze aan een persoon. Verandert de gevraagde volgorde, dan past de besturing alleen het resterende werkplan aan. De G1 heeft extra Inspire-handen, meerdere camera’s en een Jetson Thor-computer. In de preprint van 30 september voltooide het systeem zes van zeven proeven met meerdere voorwerpen. Bij gewijzigde verzoeken lukte de aangepaste opdracht in dertien van zestien pogingen.
Wat betekent dit?
Dit gaat over spullen aanreiken en taken afstemmen met een mens. Het onderzoek toont geen zelfstandige operaties of bewezen veiligheid bij patiënten. De kleine aantallen proeven en de nagebootste omgeving zijn belangrijk bij het beoordelen van de resultaten.
Bron: Jia, Zhou en collega’s (arXiv) ↗. Samengevat door YourWally op basis van de publicatie van de onderzoekers.