CoEvolve laat twee G1-robots samen dragen in simulatie
Onderzoekers testen hoe robots hun rollen en bewegingen kunnen afstemmen in smalle doorgangen.
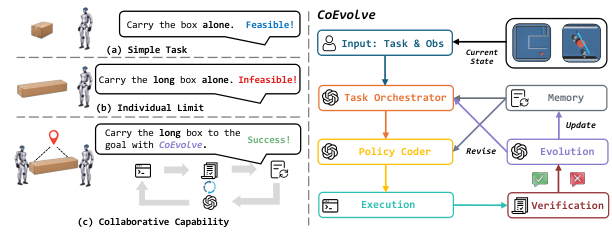
De preprint CoEvolve beschrijft samenwerking tussen twee gesimuleerde Unitree G1-robots. Ze dragen een lange, stijve lading door krappe doorgangen. De aanpak bouwt voort op vaste bewegingsvaardigheden: een model maakt coördinatiecode, controleert de uitvoering en past die zo nodig aan vanaf een eerder gecontroleerd punt. In de bijgewerkte versie van 19 oktober voltooien de robots 8 van 15 basisproeven, verdeeld over drie modelfamilies. De onderzoekers testen ook twee extra indelingen van de doorgang. Instabiel contact en beperkte plaatsingsprecisie blijven knelpunten. Er zijn geen fysieke robotproeven gerapporteerd. De aangekondigde coderepository is bij controle nog niet openbaar bereikbaar.
Wat betekent dit?
Samen dragen vraagt meer dan twee robots die ieder kunnen lopen. Deze simulatie onderzoekt de afstemming, maar bewijst nog niet dat de aanpak op een werkvloer werkt.
Bron: Zicheng Liu en medeonderzoekers, CoEvolve ↗. Samengevat door YourWally op basis van de publicatie van de onderzoekers.