GRAFT helpt G1 over opstappen met behoud van zijn basisbesturing
Een extra regelmodule past de beenbewegingen aan op de ondergrond. De fysieke proeven gebruiken dieptewaarneming op de robot.
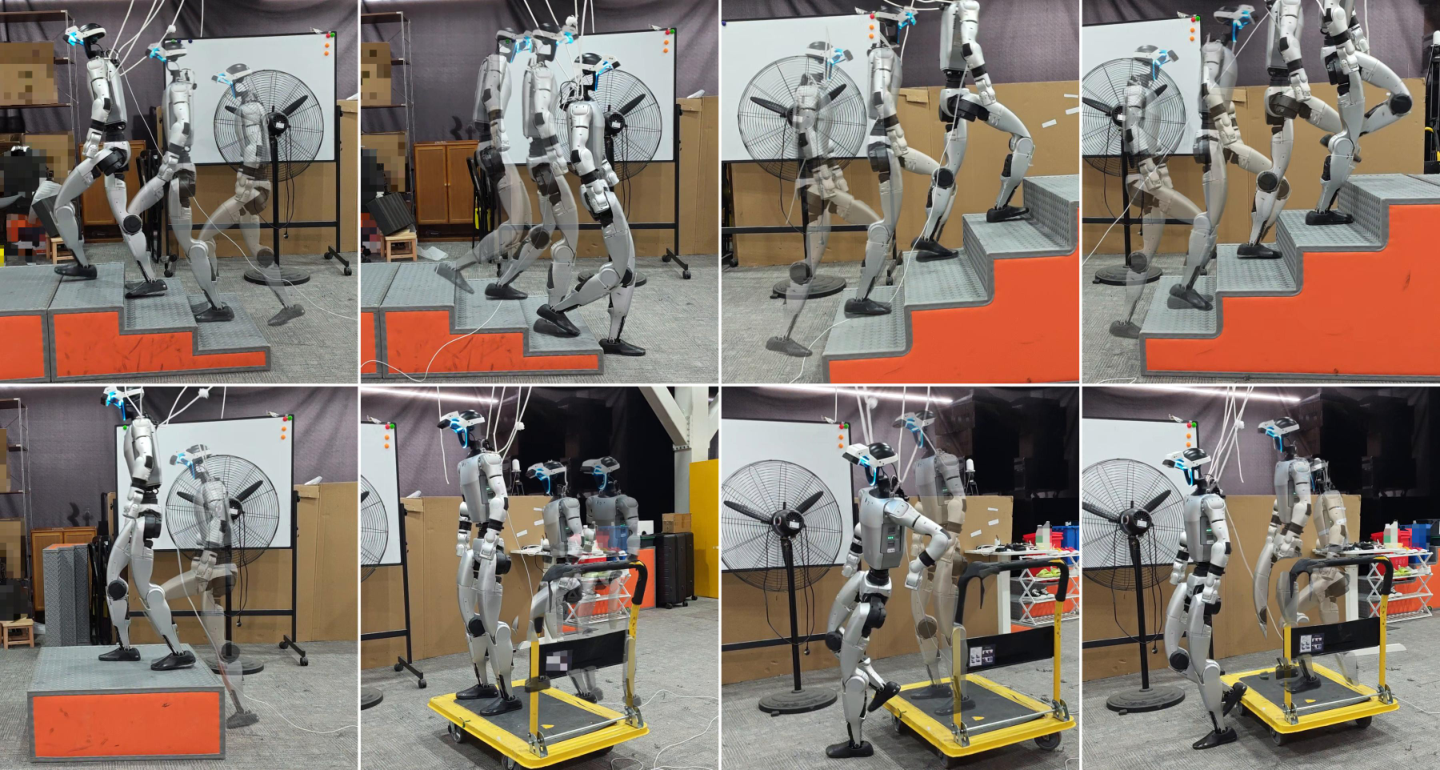
Onderzoekers van Xiaomi Robotics Lab en HKUST Guangzhou presenteren GRAFT in een preprint. De aanpak laat een bestaande bewegingsbesturing intact en voegt correcties voor de benen toe. Na training in simulatie gebruikt G1 dieptebeelden om zijn voeten hoger of anders neer te zetten. Op de fysieke robot tonen de auteurs onder meer een platform van 30 centimeter, opstappen van 10 en 17 centimeter en een scène met een duwkar. De basisbesturing zonder aanvulling bleef in de vergelijkingsproef voor de obstakels ter plaatse stappen. De bredere vergelijkingen en slaagpercentages komen uit simulatie. Voor de fysieke proeven zijn vooraf opgenomen bewegingsreferenties gebruikt.
Wat betekent dit?
Zo kan een bestaande vaardigheid worden uitgebreid. Een volgende proef moet uitwijzen hoe dit samengaat met wisselende taken en bediening tijdens het werk.
Bron: Liang Li en medeonderzoekers, GRAFT-preprint ↗. Samengevat door YourWally op basis van de publicatie van de onderzoekers.