Reflex laat G1 toegeworpen dozen vangen met eigen camerabeeld
Een G1 reageert met zijn hele lichaam op een toegeworpen doos. De fysieke proeven laten ook veel mislukte vangpogingen zien.
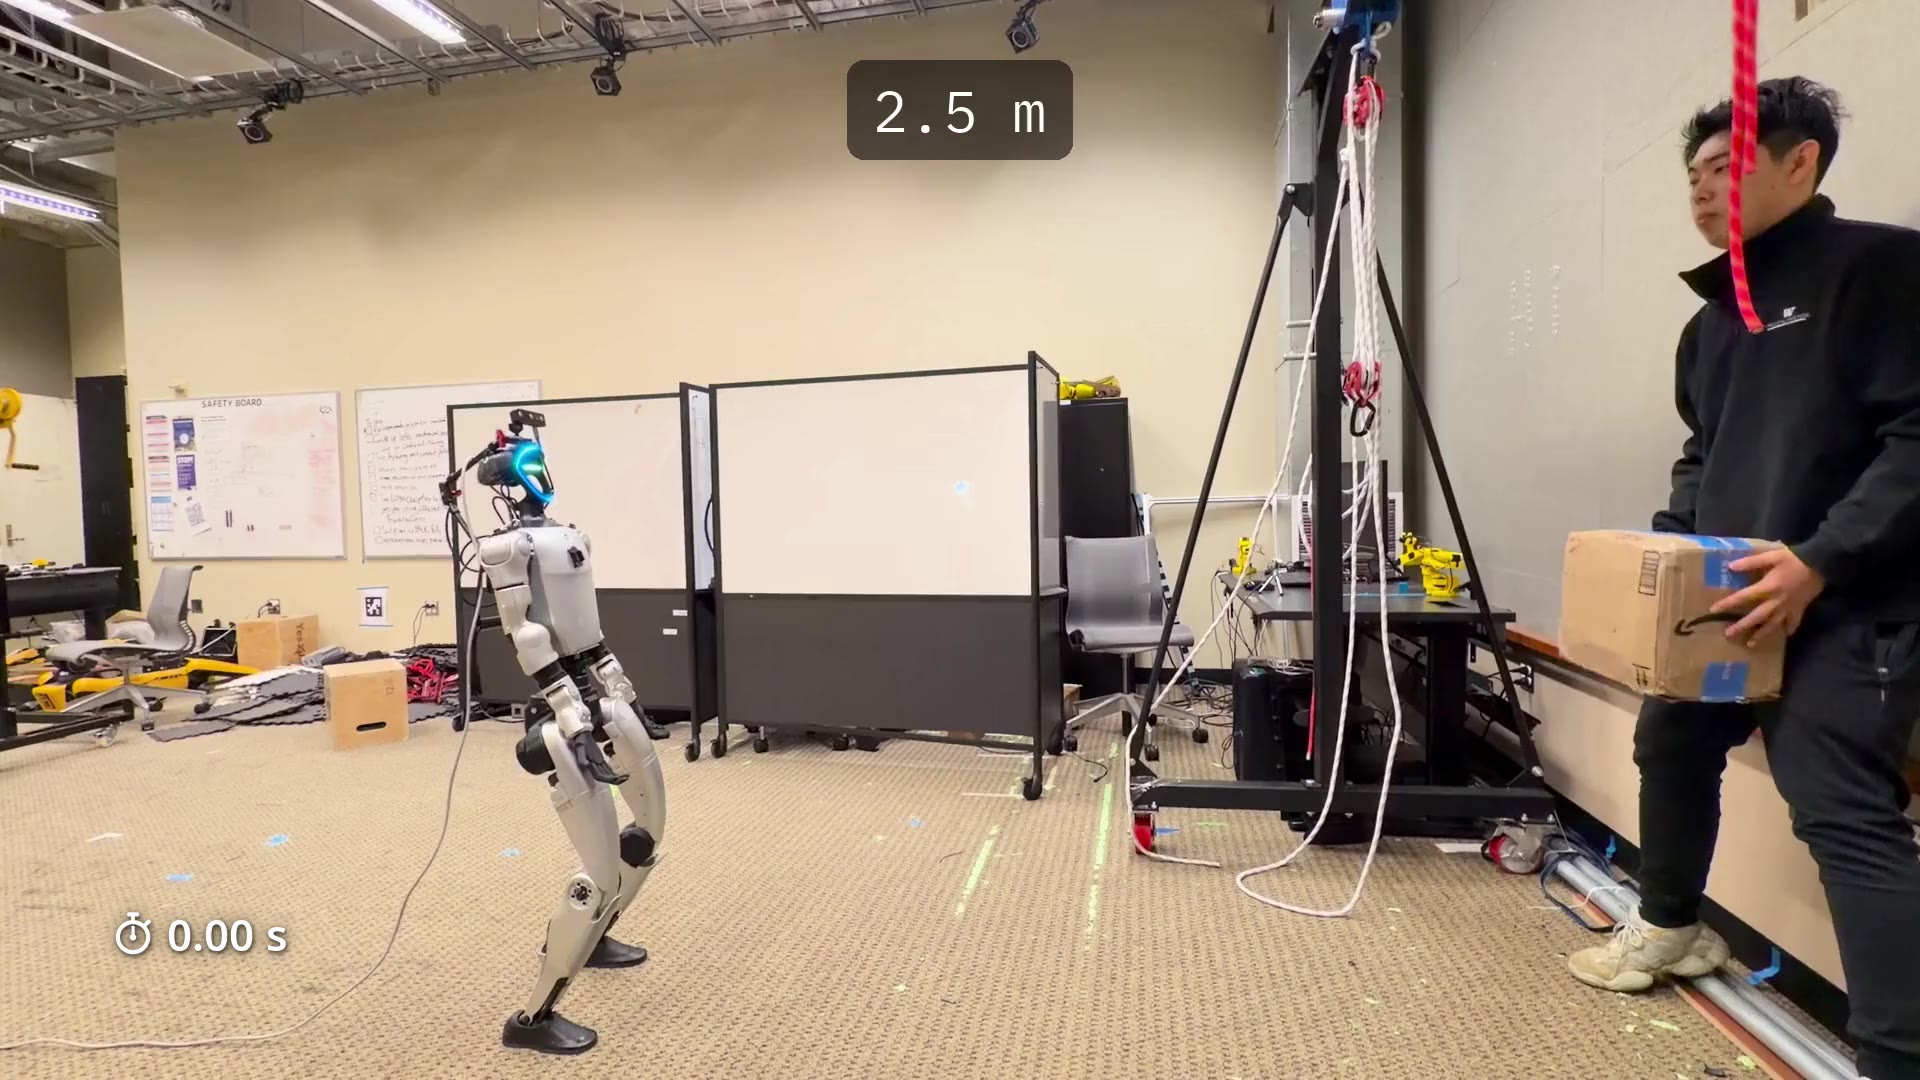
In de preprint Reflex gebruiken Taoyang Jia en medeonderzoekers een Unitree G1 met een RGB-D-camera op de robot. Die registreert kleur en diepte. De besturing leert eerst in simulatie hoe een bewegende doos kan worden onderschept. Op de echte robot rapporteren de onderzoekers 65 procent geslaagde vangpogingen bij worpen vanaf 2,5 meter en 40 procent vanaf 5 meter. Dat zijn andere resultaten dan de 85,7 procent uit simulatie. De projectvideo toont ook grotere afstanden, maar levert daarvoor geen vergelijkbare succesmeting. De code voor training en gebruik op de robot is nog niet vrijgegeven.
Wat betekent dit?
Snel reageren op een bewegend voorwerp kan nuttig zijn bij het overnemen van spullen. De gemiste vangpogingen laten tegelijk zien waarom zo'n proef nog geen betrouwbare werkmethode is. Daarvoor moeten ook veiligheid en herhaalbaarheid op een echte werkplek worden aangetoond.
Bron: Taoyang Jia en medeonderzoekers, Reflex ↗. Samengevat door YourWally op basis van de publicatie van de onderzoekers.