HumiMimic zet menselijke interacties om naar R1-bewegingen
De onderzoekers tonen handenschudden en omarmen in het lab. De robot speelt vooraf bepaalde bewegingen af.
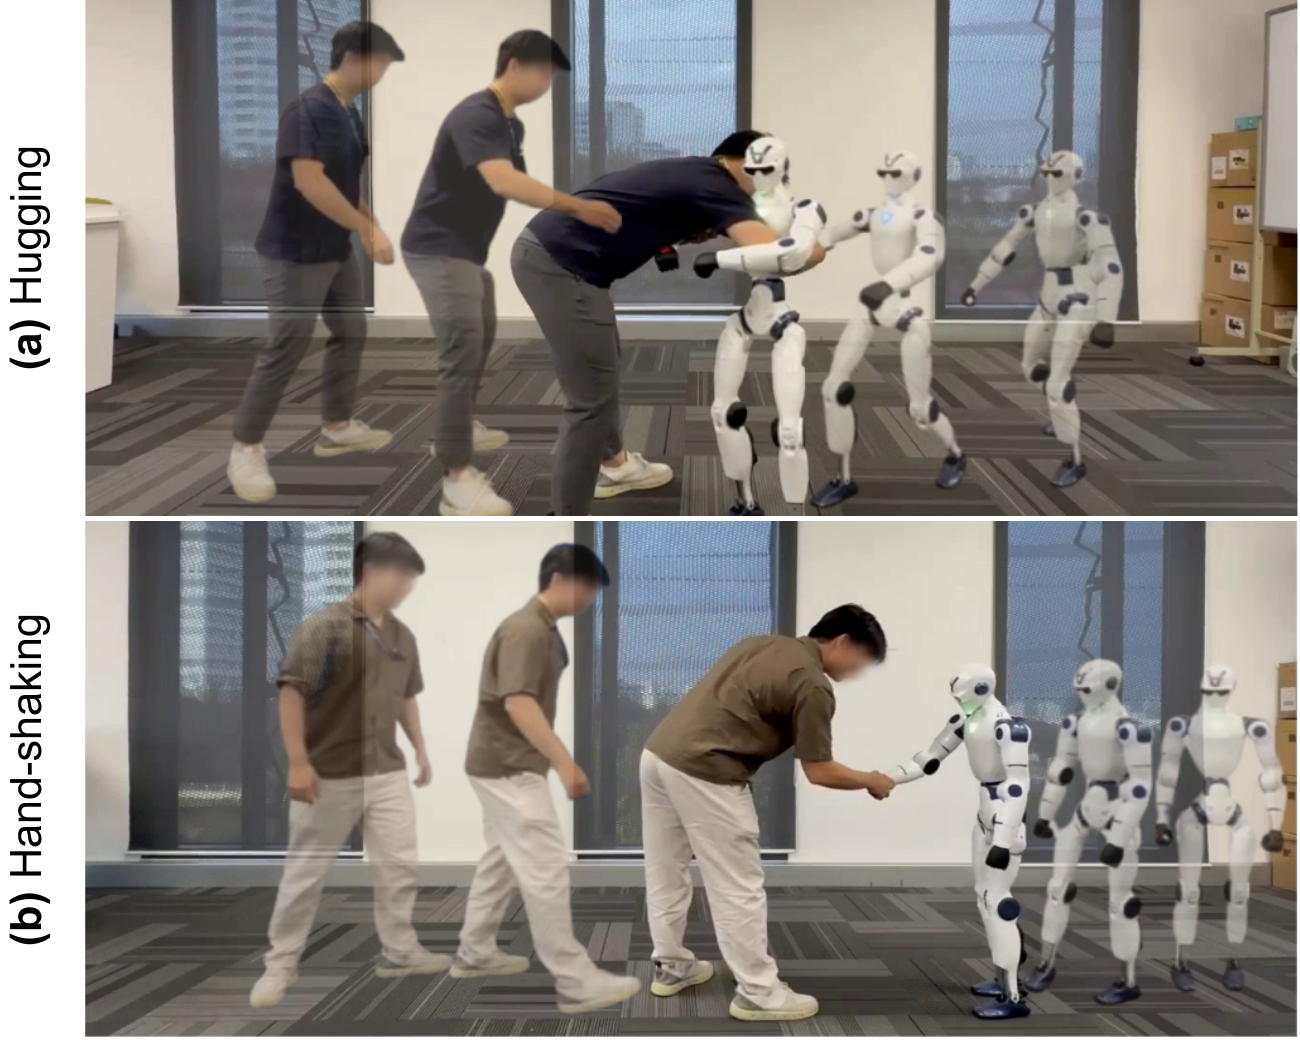
Nghia Le en collega’s vertalen bewegingen uit menselijke interactievideo’s naar robotlichamen. Hun HumiMimic-dataset bevat ongeveer 500.000 frames uit 1.200 video’s, voor R1 Edu en HighTorque Mini-hi. De fysieke demonstraties gebruiken de 26-assige Unitree R1 Edu: handenschudden en omarmen. De besturing wordt in simulatie getraind en draait vervolgens met motorstanden en IMU-gegevens op de robot. De auteurs noemen een belangrijke beperking: de echte robot volgt vooraf bepaalde bewegingsreeksen en houdt nog niet expliciet rekening met veranderende menselijke bewegingen. De preprint verscheen op 27 oktober en werd op 29 oktober herzien. Deze proeven bewijzen geen veilige inzet tussen bezoekers.
Wat betekent dit?
Bewegingen van mensen overnemen is een begin. Voor sociale toepassingen moet een robot ook tijdig reageren wanneer zijn menselijke partner iets anders doet.
Bron: Nghia Le en collega’s, HumiMimic ↗. Samengevat door YourWally op basis van de publicatie van de onderzoekers.