ViGAR laat AgiBot A2 taken uitvoeren met visuele tussenstappen
Onderzoekers testen vijf taken op een fysieke A2, van bekers stapelen tot een bureau opruimen.
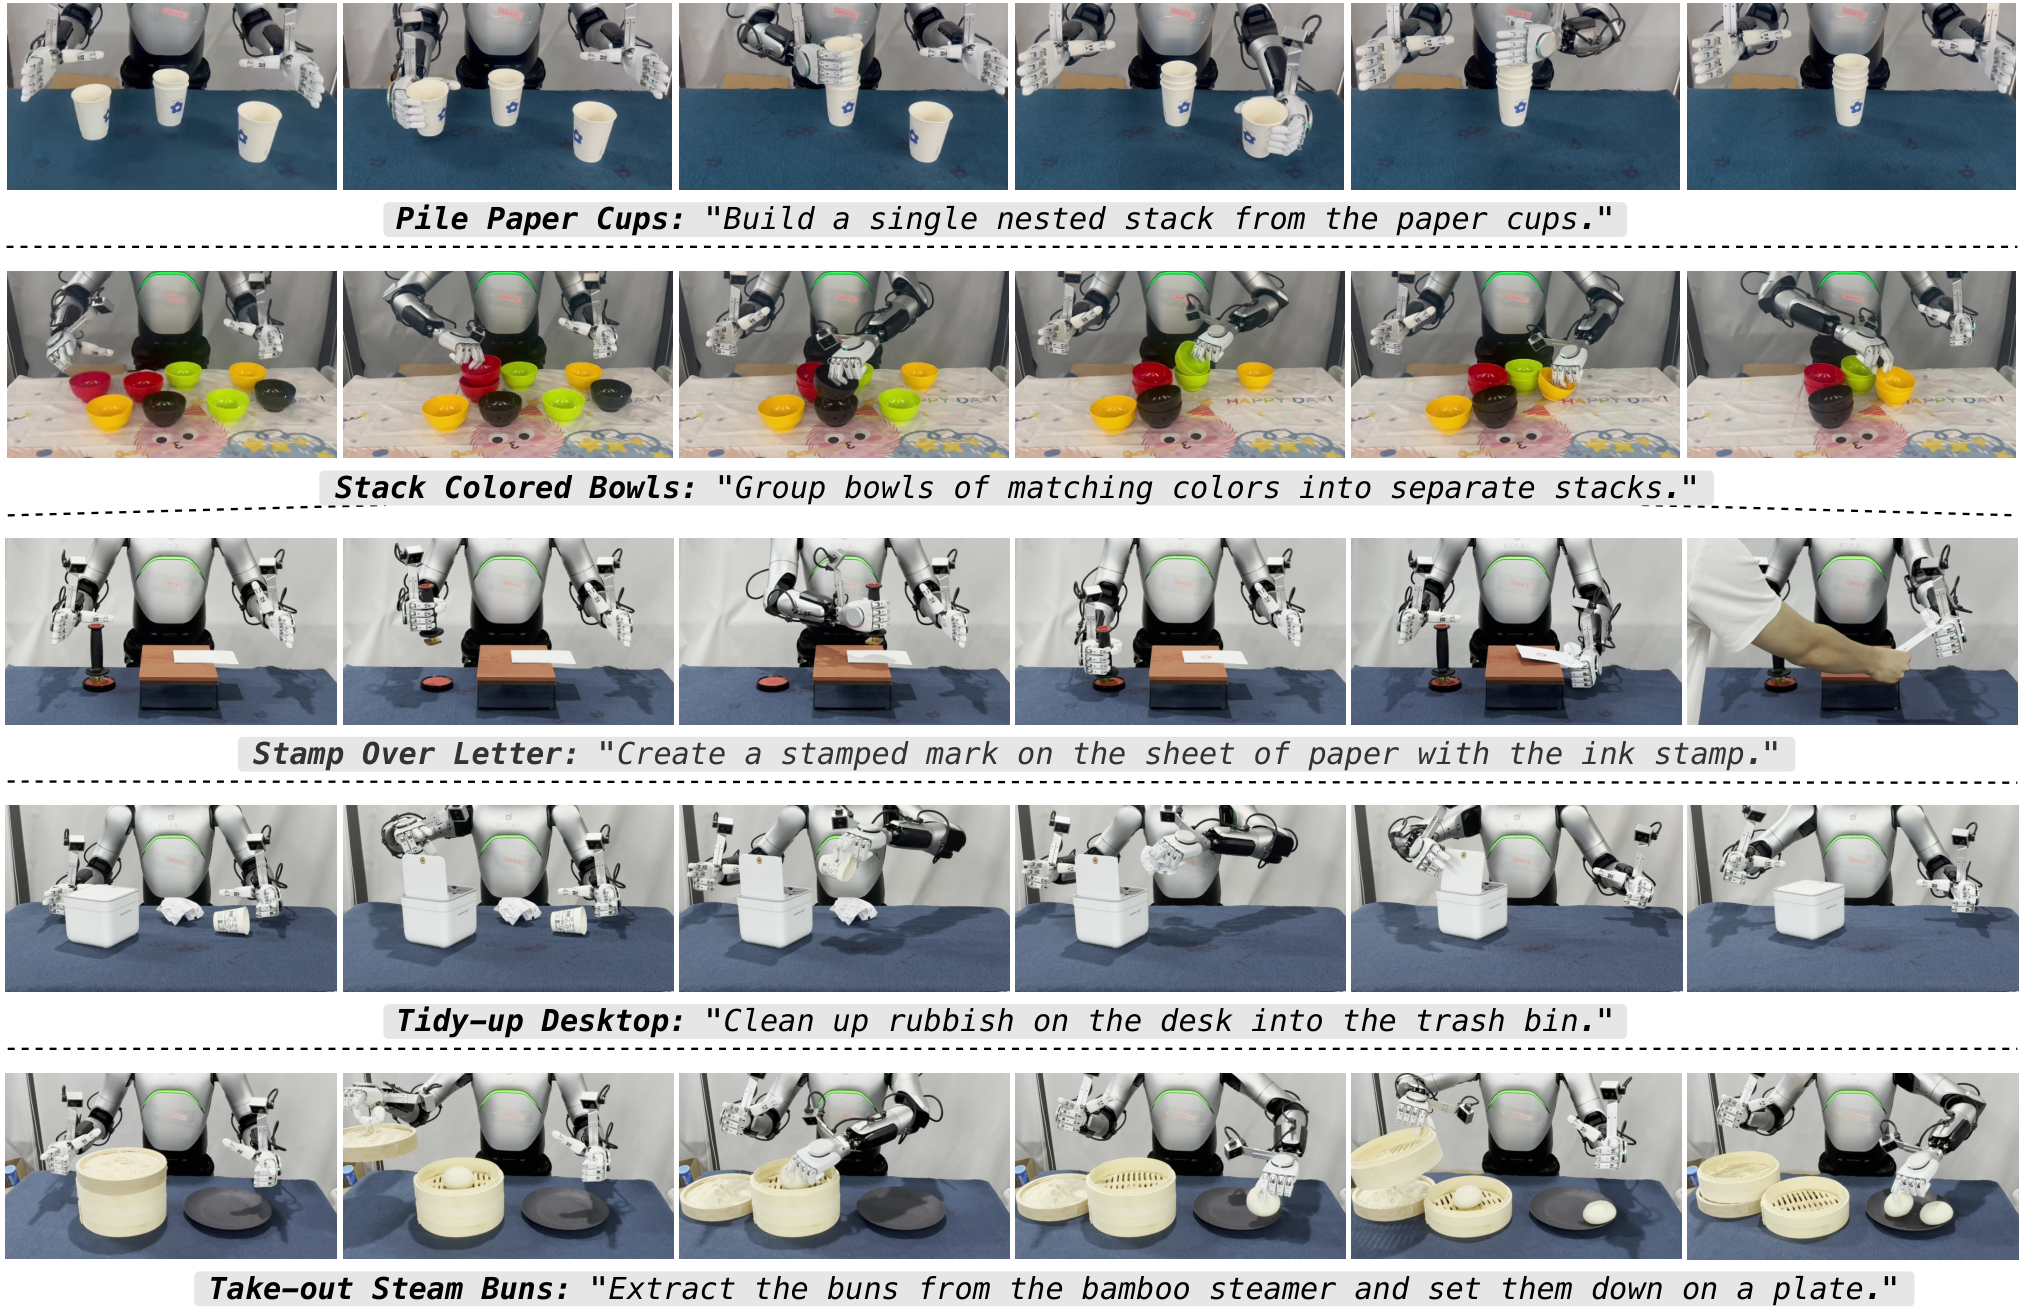
Onderzoekers van Peking University, AgiBot en CocoMatrix beschrijven ViGAR in een preprint. De besturing maakt beelden van gewenste tussenstappen en gebruikt die om bewegingen te plannen. De fysieke opstelling heeft twee armcamera’s en een frontcamera. De training gebruikt circa 900 uur teleoperatiedata van dezelfde robotuitvoering, gevolgd door demonstraties van de afzonderlijke taken. Op AgiBot A2 testen de auteurs vijf taken, elk twintig keer. Ze meten hoeveel taakstappen worden voltooid, niet alleen volledig geslaagde taken. ViGAR scoort gemiddeld beter dan de twee vergeleken besturingen. De paper noemt A2; de precieze Ultra-uitvoering is niet bevestigd. Voor de versnelde berekeningen gebruiken de auteurs een NVIDIA B20Z-GPU.
Wat betekent dit?
Visuele tussenstappen kunnen langere taken helpen opdelen. Deze labproeven bewijzen nog geen inzet in een wisselende werkomgeving.
Bron: Shukai Gong en medeonderzoekers, ViGAR ↗. Samengevat door YourWally op basis van de publicatie van de onderzoekers.