BRACE laat G1 rekening houden met kracht en hellingen
Onderzoekers combineren houdingsbesturing met de kracht die een robot moet leveren. Ze demonstreren onder meer duwen en tillen op een fysieke G1.
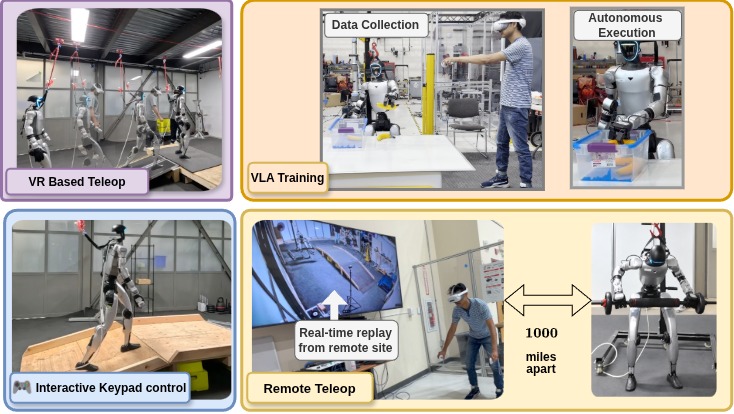
De preprint BRACE beschrijft een besturing die bewegingen aanpast aan een hellende ondergrond en de gevraagde kracht bij de handen. Het team van Multiply Labs, Brown University en de University of New Mexico toont dit op een Unitree G1, onder meer met een kar, een lier en gewichten. De uitvoering steunt op de eigen bewegingssensoren, zonder terreinhoogtekaart of gemeten handkracht als invoer. Een deel van de demonstraties gebruikt bediening op afstand via VR. Daarnaast tonen de onderzoekers zelfstandig bananen verplaatsen, met Dex3-handen en een apart AI-model dat met 362 bediende voorbeelden is bijgetraind. De vergelijkende prestatiecijfers komen uit simulatie.
Wat betekent dit?
Bij duwen en tillen moet een robot zijn hele houding aanpassen. Dit onderzoek pakt dat probleem gericht aan. Het bewijst nog niet dat alle getoonde taken zelfstandig of betrouwbaar gedurende een werkdag kunnen worden uitgevoerd.
Bron: Sudarshan Harithas en medeonderzoekers, BRACE ↗. Samengevat door YourWally op basis van de publicatie van de onderzoekers.