G1 leert dozen verplaatsen met training in afzonderlijke taakfasen
De onderzoekers sturen het leerproces met stappen als naderen, bukken en tillen. De fysieke proeven vragen extra waarneming en afstelling.
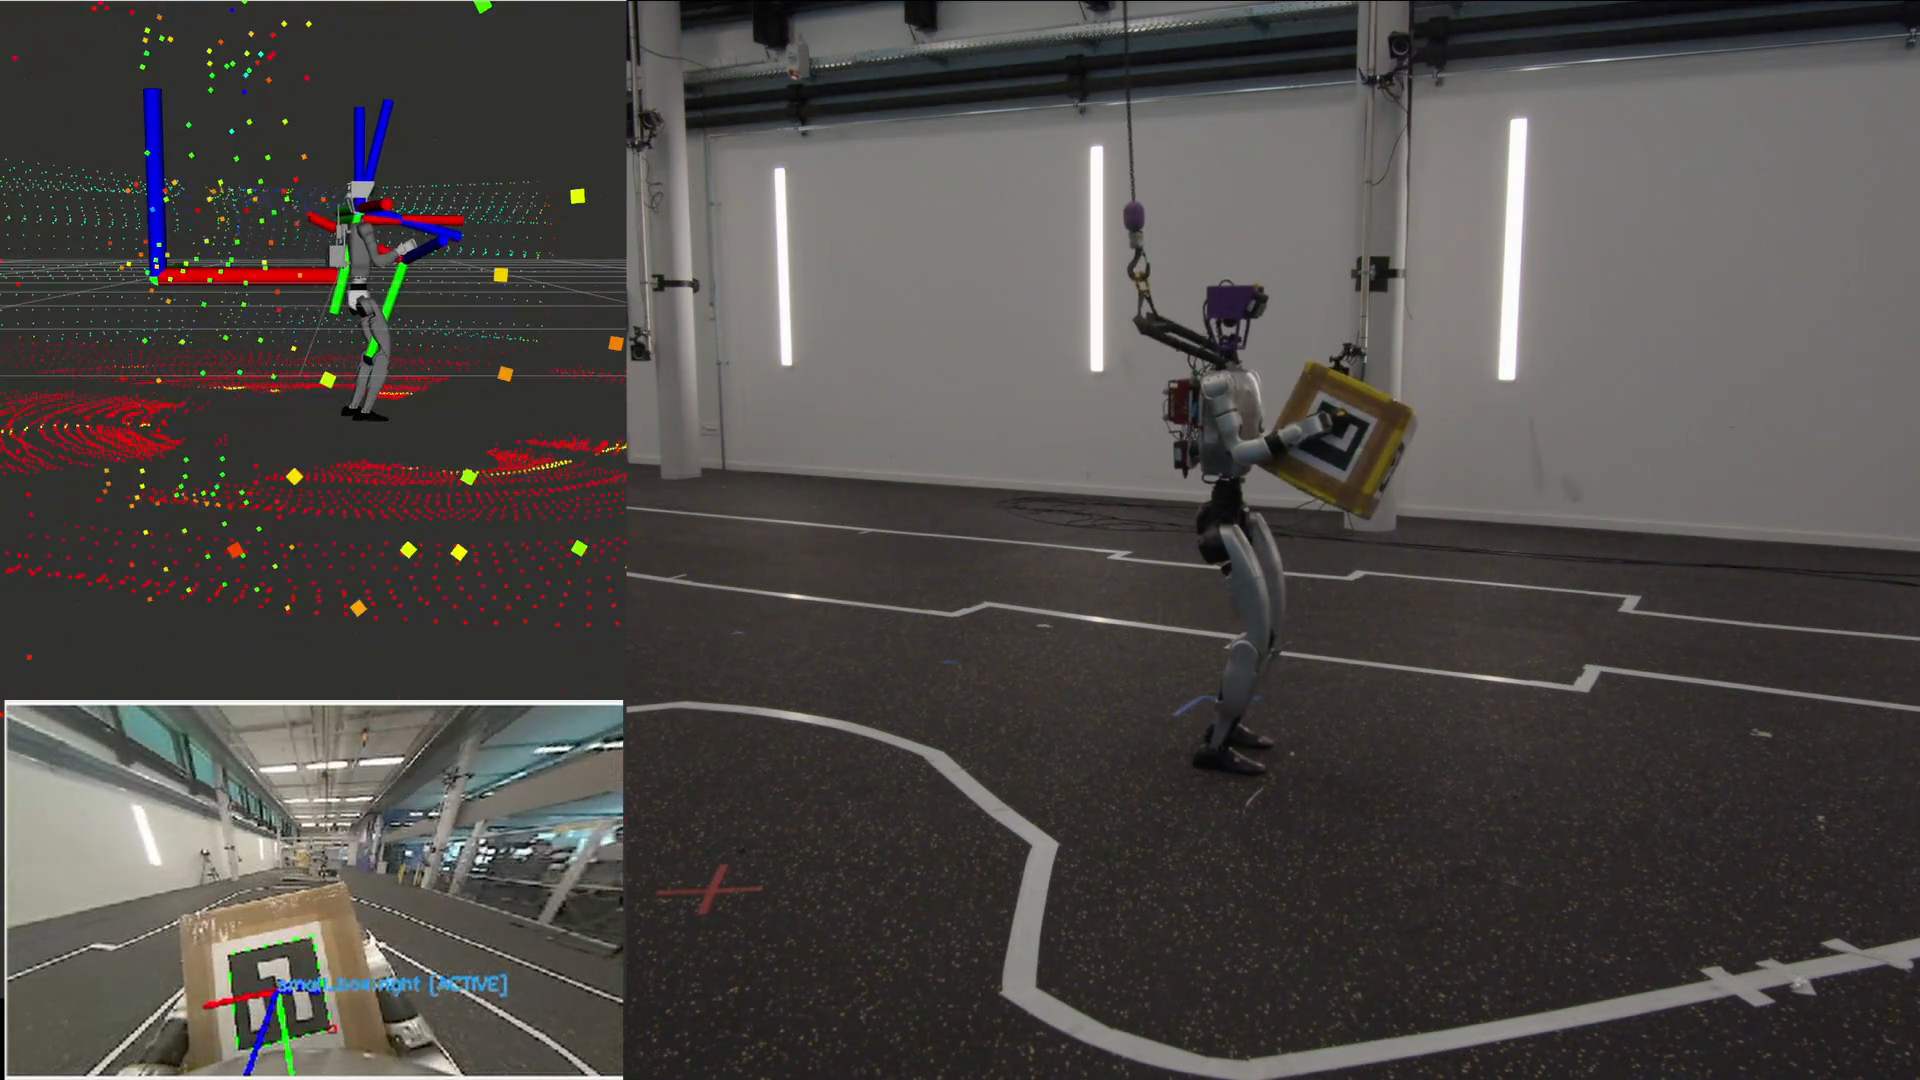
Een preprint van Simone Manni en medeonderzoekers beschrijft een trainingsmethode voor taken met meerdere stappen. In simulatie krijgt de robot per fase passende leerdoelen, zoals naderen, bukken, vastklemmen en tillen. Tijdens uitvoering hoeft de besturing die faselabels niet te ontvangen. De auteurs tonen op een fysieke G1 het duwen, tillen en dragen van dozen. De proefopstellingen gebruiken externe bewegingsregistratie; duwen en tillen zijn ook zonder die installatie uitgevoerd, met ArUco-markeringen en positiebepaling op de robot. Voor stabiel tillen waren aanpassingen aan vertragingen, wrijving en begrenzing van de armkrachten nodig. Een andere doosvorm kan opnieuw handmatige aanpassingen in de training vragen.
Wat betekent dit?
Een reeks leren uitvoeren is een stap vooruit. De benodigde markeringen, afstelling en voorbereiding blijven onderdeel van de totale toepassing.
Bron: Simone Manni en medeonderzoekers, preprint ↗. Samengevat door YourWally op basis van de publicatie van de onderzoekers.