Taal helpt G1 tijdens de training op taakvoortgang letten
Language-Forcing verbetert vijf fysieke laboratoriumtaken. Het onderzoek gebruikt ook een extra camera en externe computer.
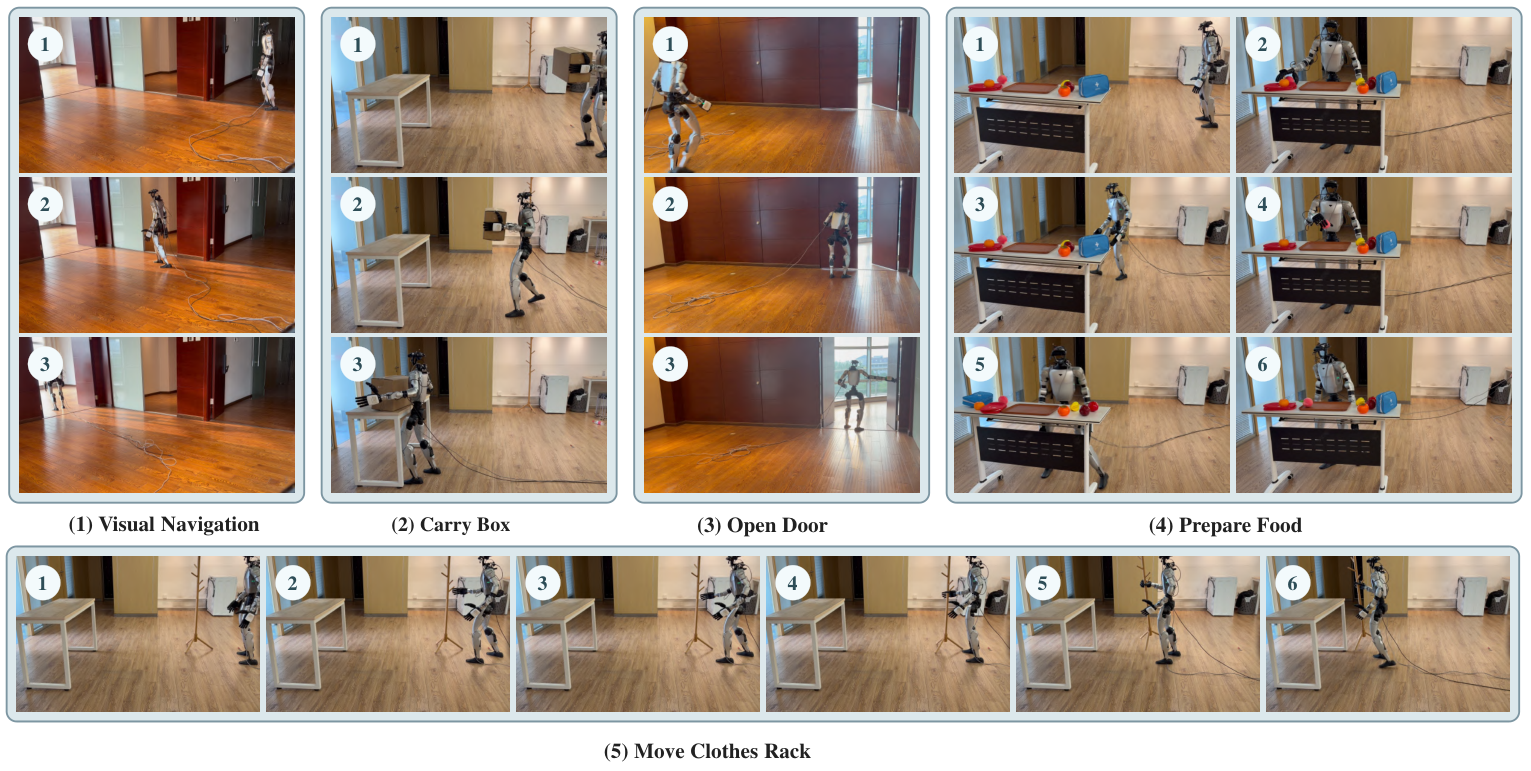
Onderzoekers van de Universiteit van Peking beschrijven Language-Forcing in een preprint van 28 september. Tijdens training koppelt een taalmodel beelden aan beschrijvingen van taakvoortgang. Die extra taalstap is bij gebruik niet meer nodig. Het team test een fysieke Unitree G1 op vijf taken, zoals een doos dragen en een deur openen. De robot gebruikt een Orbbec Gemini 336L-camera en een externe computer met RTX 4090. Per taak zijn 200 demonstraties verzameld en dertig proeven uitgevoerd. Gemiddeld slaagt 71,3 procent van de proeven, tegenover 53,3 procent met hetzelfde model zonder deze training. Dat betreft laboratoriumtaken na training in simulatie én met echte voorbeelden.
Wat betekent dit?
De studie onderzoekt hoe een robot taakvoortgang leert herkennen. Voor toepassing telt ook hoe de besturing presteert bij andere omstandigheden en taken.
Bron: Yanjun Li en collega’s, Universiteit van Peking ↗. Samengevat door YourWally op basis van de publicatie van de onderzoekers.