ETH Zürich laat G1 gerichter naar de grond kijken
Kaartjes rond twee verwachte voetlandingen versnellen de training in simulatie. Voor de robotproeven is geen succespercentage gepubliceerd.
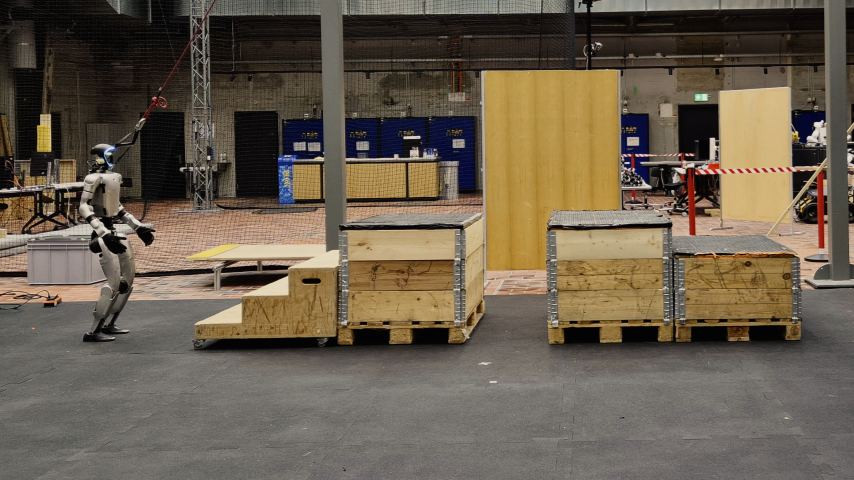
ETH Zürich beschrijft Watch Your Step in een preprint van 21 oktober. Het systeem voorspelt de volgende twee voetlandingen en geeft de loopregelaar alleen terreininformatie rond die plekken. In simulatie bereikt het een gekozen moeilijkheidsniveau na gemiddeld 7.500 trainingsrondes, tegenover 26.100 met een volledige hoogtekaart, gemeten over vijf trainingsstarts. Dat is trainingswinst, geen hogere loopsnelheid. Een fysieke G1 toont daarna onder meer trappen en gaten oversteken. De robot ontvangt nog een hoogtekaart en snelheidscommando’s; de getoonde binnenproef gebruikt een veiligheidslijn. De paper vermeldt niet hoe vaak deze robotproeven slagen. Trainingscode en voorgetrainde modellen zijn beschikbaar. Obstakels naast de verwachte voetroute blijven een beperking.
Wat betekent dit?
Gerichter waarnemen kan de training vereenvoudigen. Voor een gebouw met mensen en obstakels op lichaamshoogte blijft aanvullende waarneming en herhaald testen nodig.
Bron: Matthias Heyrman en collega’s, ETH Zürich ↗. Samengevat door YourWally op basis van de publicatie van de onderzoekers.