HuMBLE laat Atlas en G1 natuurlijker lopen
Een nieuwe besturing combineert menselijke loopvoorbeelden met training in simulatie. Onderzoekers testen haar op twee Atlas-uitvoeringen en de Unitree G1.
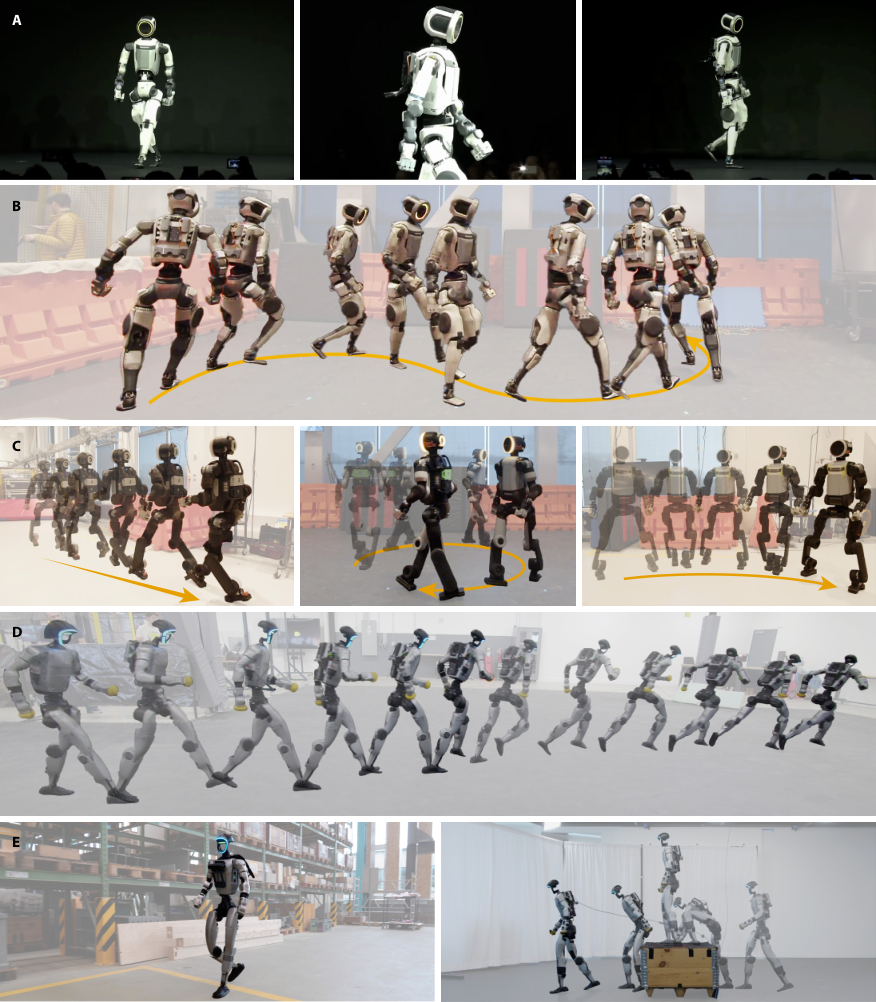
Het HuMBLE-team, met onderzoekers van het RAI Institute, Boston Dynamics en Carnegie Mellon, publiceerde op 7 oktober een preprint over lopen op basis van menselijke bewegingsdata. De besturing leert eerst menselijke looppatronen en oefent daarna in simulatie met meer snelheden, richtingen en verstoringen. Fysieke proeven met Atlas R1, Atlas D1 en G1 laten lopen, zijwaarts bewegen en veranderingen van tempo zien. Bij directe bediening bepaalt een mens met een joystick de gewenste snelheid en richting. De onderzoekers combineren de loopbesturing ook met andere software voor navigatie en het beklimmen van dozen. Buiten bleek de snelheidsinschatting van G1 gevoelig voor ruis; een aangepaste variant bleef stabieler, maar volgde de opgegeven snelheid minder nauwkeurig. Het onderzoek bewijst geen volledige zelfstandigheid op een werkplek.
Wat betekent dit?
Soepeler lopen kan het bewegen tussen mensen en obstakels helpen. Voor dagelijks gebruik tellen daarnaast foutenherstel en voorspelbaar gedrag, ook op vloeren die niet in de proef voorkwamen.
Bron: Mike Zhang en medeonderzoekers, HuMBLE ↗. Samengevat door YourWally op basis van de publicatie van de onderzoekers.