G1 vindt en grijpt okra, oogsten blijft de volgende stap
Orboh deelt wat er wel en niet lukte in een landbouwproef met Toyota Auto Body Research Institute.
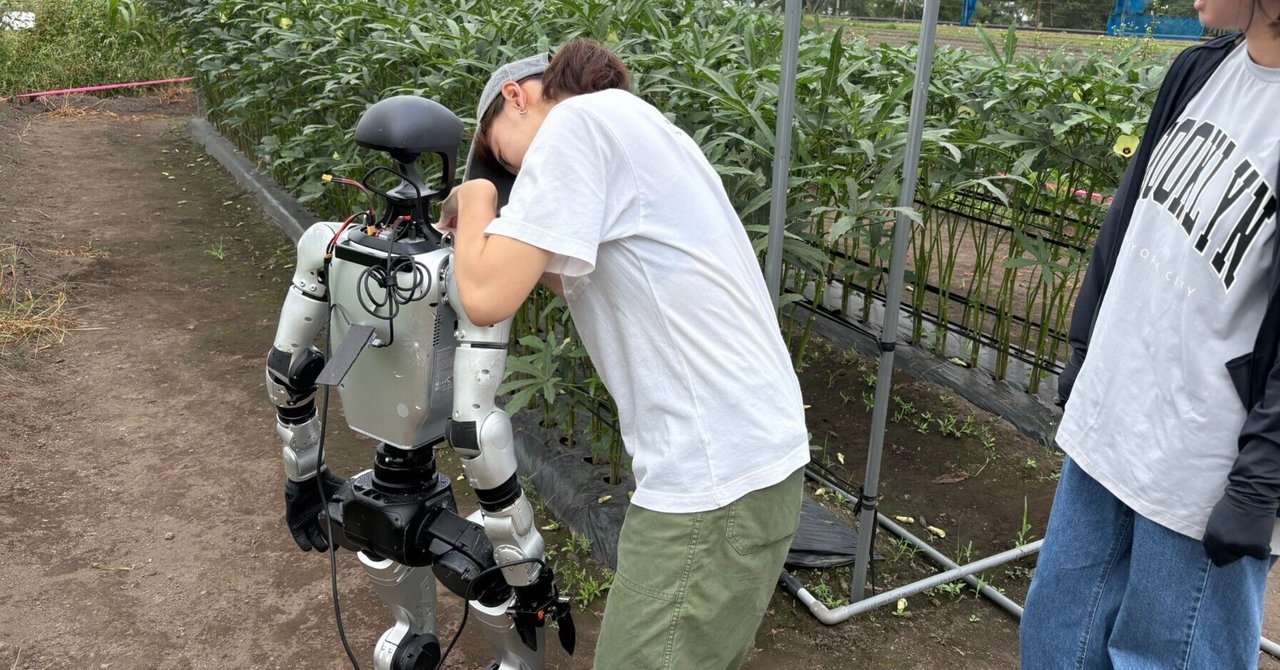
Orboh heeft met Toyota Auto Body Research Institute van juni tot september een Unitree G1 getest voor het oogsten van okra. In zijn verslag van 17 september schrijft ontwikkelaar Kota Ueda dat de robot buiten okra kon herkennen en vastpakken. De snijder was nog niet op tijd af, waardoor de volledige oogsthandeling niet is voltooid. Voor de proef paste het team onder meer de grijper en dataverzameling aan. Ueda meldt zestien geslaagde pogingen uit twintig binnentests; dat cijfer gaat dus niet over oogsten op het veld.
Wat betekent dit?
Deze proef maakt zichtbaar hoeveel werk er tussen een robot en een bruikbare toepassing zit. Herkennen en grijpen zijn stappen vooruit, maar snijden, opbergen en herhaald werken onder buitenomstandigheden moeten nog samenkomen. Er zijn nog geen cijfers over oogsttempo of langdurige inzet.
Bron: Kota Ueda, Orboh (praktijkverslag) ↗. Samengevat door YourWally op basis van de publicatie van de onderzoekers.