G1 draagt een doos onder de arm, met menselijke besturing
Whole-Body Dexterity helpt G1 een voorwerp tegen zijn lichaam te ondersteunen. In een kleine proef lukte de hele draagtaak zeven van de tien keer.
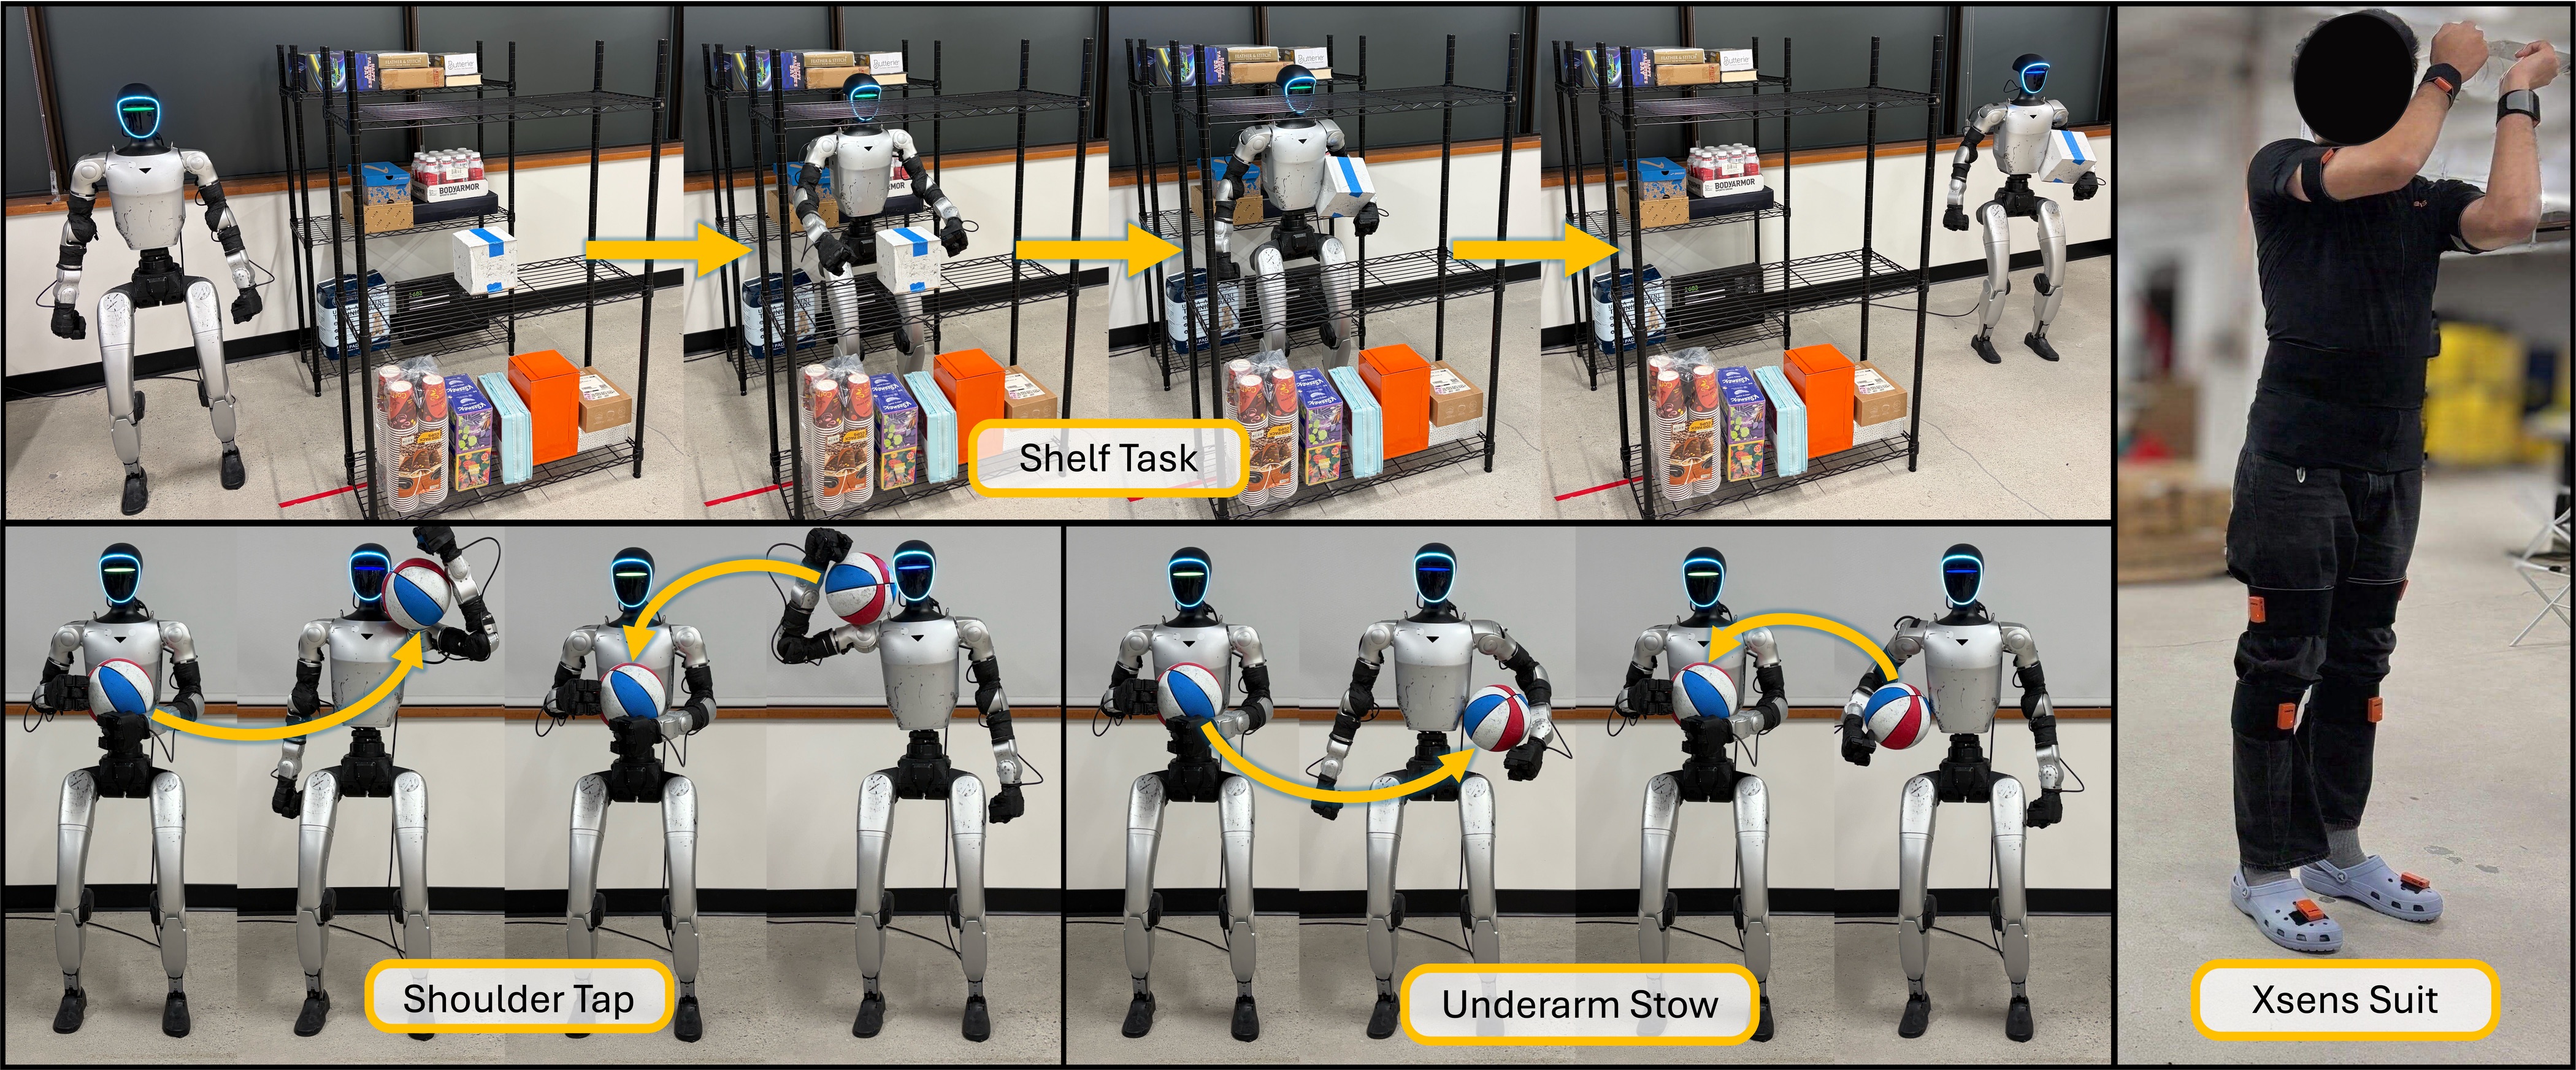
Onderzoekers van Amazon en twee Amerikaanse universiteiten presenteren Whole-Body Dexterity in een preprint van 15 oktober. Hun software helpt Unitree G1 een doos of bal tussen handen, armen en romp te verplaatsen zonder de steun kwijt te raken. In een proef pakt G1 een doos uit een rek, klemt die onder een arm, loopt ermee en zet hem op tafel. De volledige reeks lukt zeven van de tien keer. Een ervaren operator bestuurt de robot met een Xsens-meetpak; de software verfijnt de armbewegingen. Dit is dus geen zelfstandig uitgevoerde magazijntaak. De fysieke proeven gebruiken een kleine doos en een basketbal, naast uitgebreider simulatieonderzoek.
Wat betekent dit?
Een robot hoeft niet alles uitsluitend met zijn handen vast te houden. Ondersteuning tegen het lichaam kan helpen, maar zelfstandig werken en andere voorwerpen vragen verdere tests.
Bron: Conor Mc Gartoll en collega’s, Whole-Body Dexterity (preprint) ↗. Samengevat door YourWally op basis van de publicatie van de onderzoekers.