PanTact leert G1 ook onderarmen en benen gebruiken
Onderzoekers laten een G1 een doos dragen en tegelijk een andere doos opzijduwen. De robot leert van mensen die voordoen waar hun lichaam contact maakt.
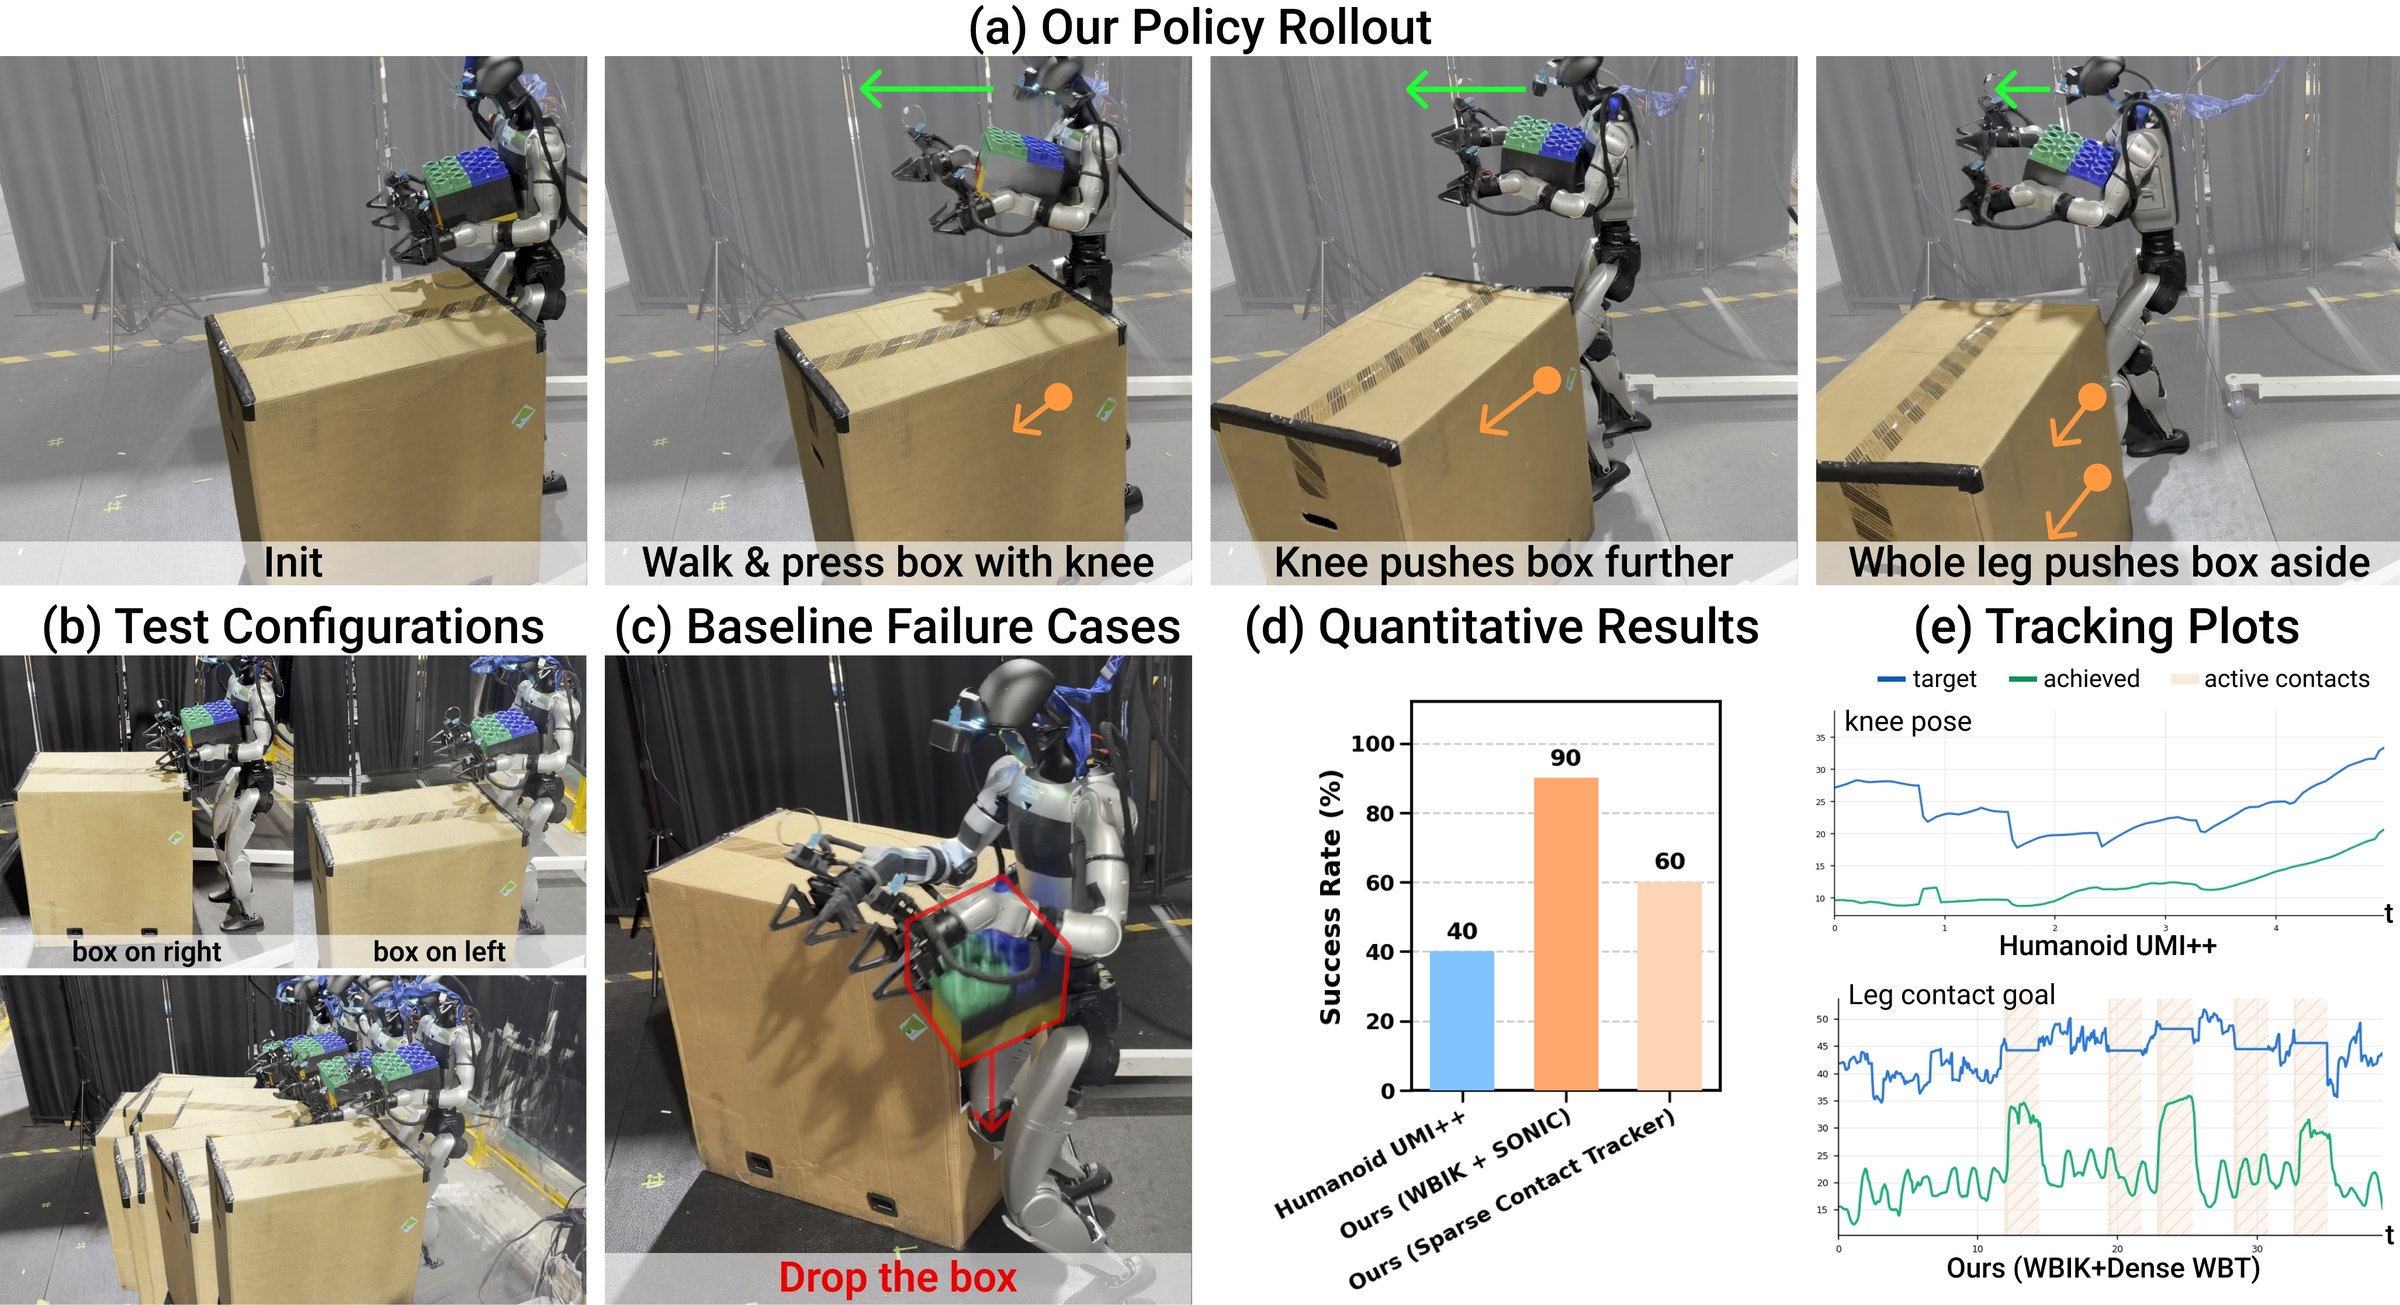
Onderzoekers van Stanford, Amazon FAR en Carnegie Mellon beschrijven PanTact in een preprint van 8 oktober. Mensen doen taken voor met camera's, grijpers en contactsensoren op hun armen en knieën. Daarmee leert de besturing wanneer en waar de robot zijn lichaam moet gebruiken. De fysieke proeven gebruiken een G1 met 29 bewegingsassen, grijpers en extra camera's, maar zonder toegevoegde contactsensoren op het robotlichaam. De robot veegt onder meer voorwerpen in een bak en duwt een kastdeur dicht met een knie of voet. Bij het dragen van een doos en tegelijk opzijduwen van een tweede doos slaagt de beste uitvoering in negen van tien pogingen. Dit zijn kleine, vooraf ingerichte laboratoriumproeven; inzet op een werkplek is niet aangetoond.
Wat betekent dit?
Als een robot zijn onderarmen of benen kan gebruiken, komen er taken bij waarvoor twee grijpers alleen niet genoeg zijn. Betrouwbaarheid bij andere voorwerpen en onverwacht contact moet nog blijken.
Bron: Xiaomeng Xu en medeonderzoekers, PanTact ↗. Samengevat door YourWally op basis van de publicatie van de onderzoekers.