HuMiT verkleint vertraging bij G1-bediening met een VR-bril
De robot volgt de bewegingen van een menselijke bestuurder. De onderzoekers tonen snelle reacties, maar publiceren ook hoe vaak taken mislukken.
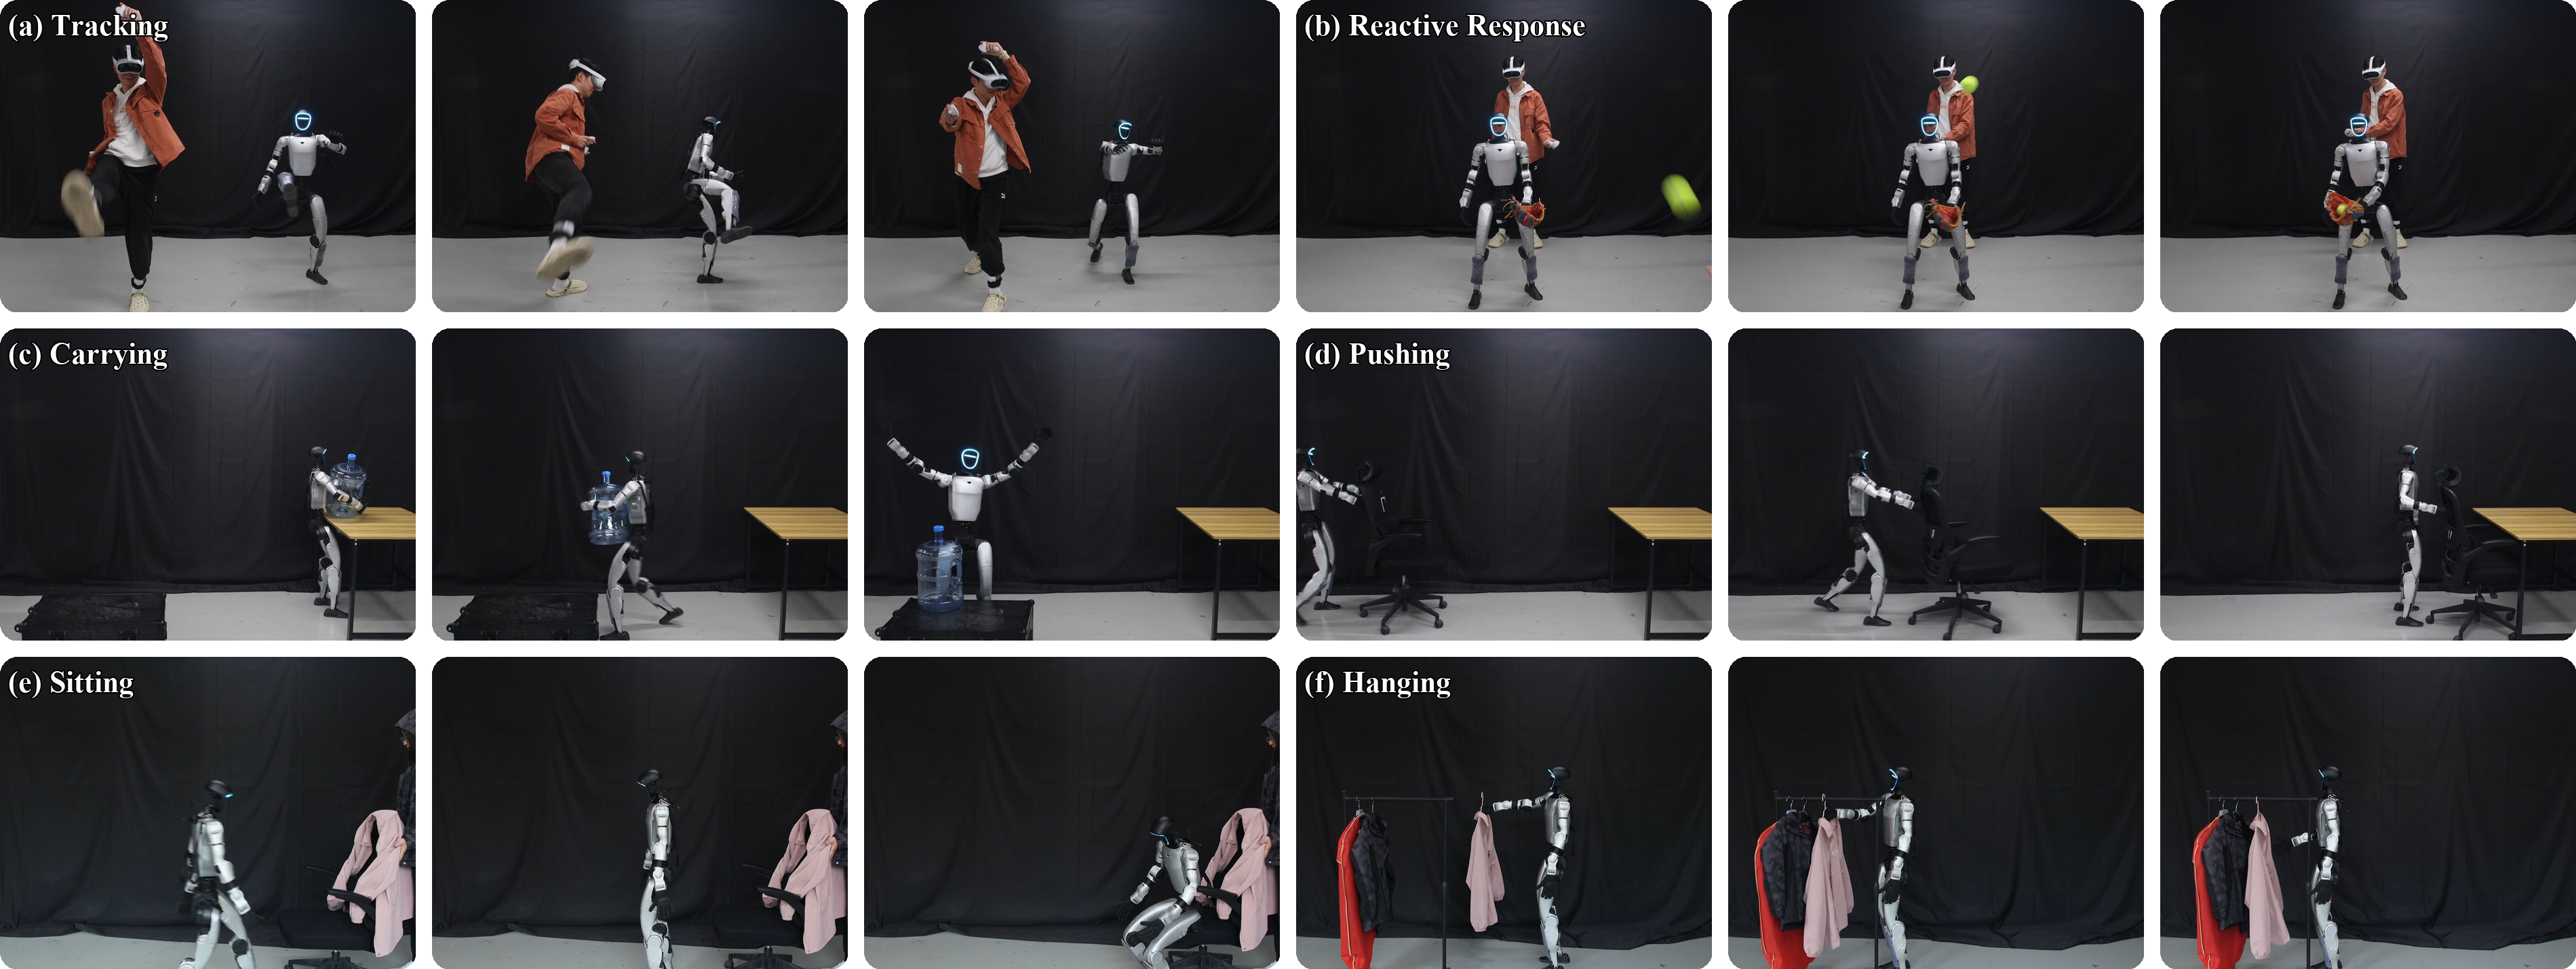
Liu Cao en collega’s presenteren HuMiT in een preprint van 21 oktober. Hun systeem stuurt een fysieke Unitree G1 met bewegingen van een menselijke bestuurder. Die draagt een PICO 4 Ultra-bril, twee handcontrollers en twee sensoren aan de onderbenen; de gegevens gaan via wifi naar de besturing. Een compacte beschrijving van de houding vervangt zwaardere bewegingsberekeningen. Met videometingen rapporteert het team een mediane vertraging van 65 milliseconden tussen mens en robot. De proeven gebruiken één bestuurder. Een geworpen bal vangen met een vanghandschoen lukt twee van tien keer; een waterkan dragen negen van tien keer. Ook stoelduwen, zitten en een jas ophangen zijn beproefd. Dit is bediening op afstand. Zware lasten en bewegingen zoals kruipen vallen buiten wat de aanpak goed ondersteunt.
Wat betekent dit?
Snellere bediening kan helpen bij demonstraties en het verzamelen van trainingsvoorbeelden. De bruikbaarheid hangt ook af van taakbetrouwbaarheid en het verschil tussen het bereik van mens en robot.
Bron: Liu Cao en collega’s, Tsinghua, CUHK en Renmin, HuMiT ↗. Samengevat door YourWally op basis van de publicatie van de onderzoekers.