I-BFM laat G1 opnieuw proberen als een doos wordt verplaatst
Eén onderzoeksmodel stuurt dragen, duwen en schoppen aan. In een laboratoriumproef herpakt de G1 zich na een mislukte handeling of verstoring.
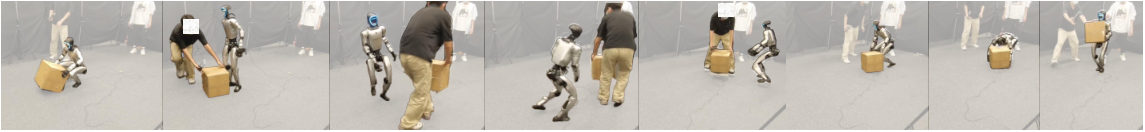
Ziqi Han en medeonderzoekers beschrijven in de preprint I-BFM één besturingsmodel voor verschillende vormen van contact met voorwerpen. Een fysieke Unitree G1 pakt een doos opnieuw op na een mislukte poging en hervat het transport nadat iemand de doos verplaatst. Hetzelfde model stuurt ook duwen en schoppen aan, zonder voor iedere taak opnieuw te trainen. De fysieke proeven gebruiken een doos van 0,7 kilogram in een ruimte met externe bewegingsregistratie, oftewel motion capture. De uitgebreide vergelijkingen en slagingspercentages in de paper zijn simulatieresultaten. De fysieke demonstraties onderbouwen geen algemene betrouwbaarheid bij andere lasten of in een magazijn.
Wat betekent dit?
Zelf een fout herstellen is belangrijk als robots minder begeleiding moeten vragen. Deze proef laat een bruikbare richting zien. Werken zonder externe tracking en met uiteenlopende voorwerpen blijft een afzonderlijke stap.
Bron: Ziqi Han en medeonderzoekers, I-BFM ↗. Samengevat door YourWally op basis van de publicatie van de onderzoekers.