G1 navigeert in proeven over meerdere verdiepingen
RoM-Nav laat een G1 routes tot ongeveer honderd meter afleggen, met extra sensoren en duidelijke grenzen bij glas.
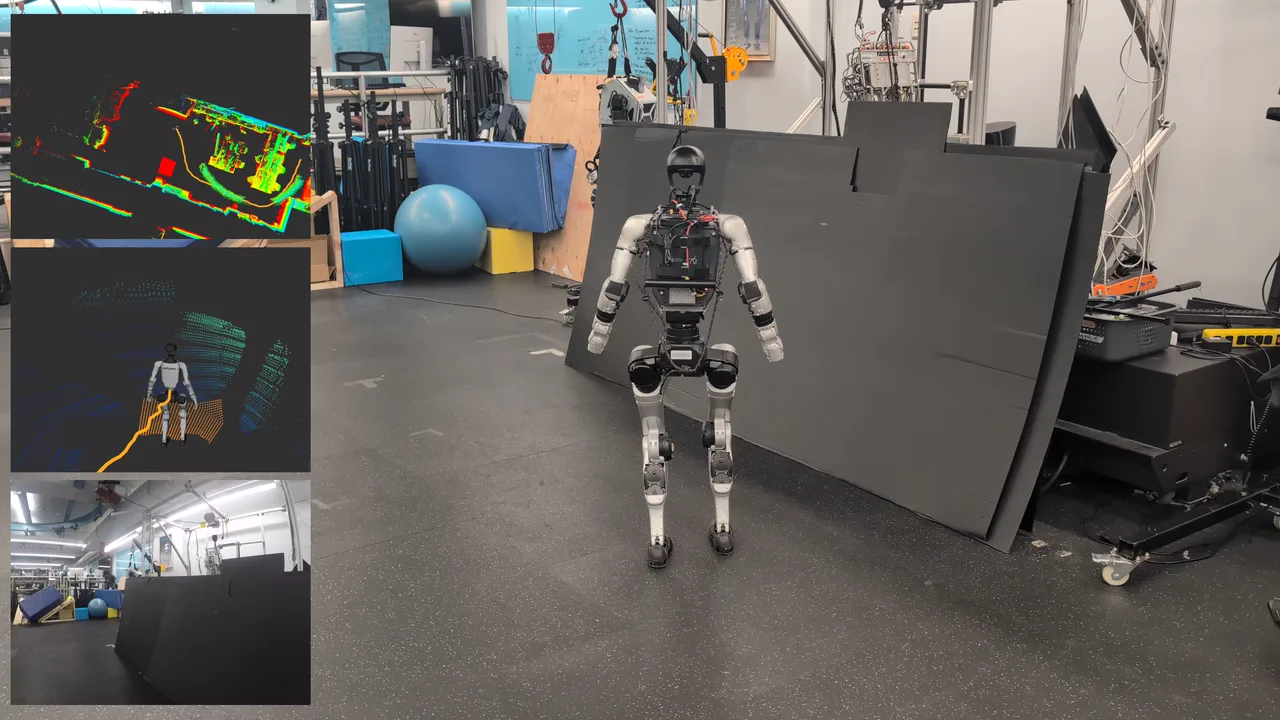
Onderzoekers beschrijven in een preprint van 16 september hoe een Unitree G1 trappen, hellingen en obstakels passeert met RoM-Nav. De fysieke proeven omvatten routes tot ongeveer honderd meter en tien meter hoogteverschil. De robot gebruikt een Mid-360 LiDAR en een naar beneden gerichte ZED Mini-dieptecamera. De routebesturing krijgt geen kaart; voor plaatsbepaling gebruikt de proefopstelling wel een kaart. Een extra filter kan bewegingsopdrachten bijsturen om botsingen te voorkomen. De vier getoonde praktijkproeven verliepen volgens de onderzoekers zonder botsing.
Wat betekent dit?
Verdiepingen verbinden is relevant voor bestaande gebouwen. Maar glas blijft een probleem: in één proef werden een glazen deur en raam met karton afgeschermd. Ook moet de bestemming nauwkeurig worden opgegeven. Dit is een onderzoeksopstelling, geen bewijs dat de robot zelfstandig en veilig ieder gebouw kan doorlopen.
Bron: William D. Compton, Zachary Olkin, Ryan Bena en Aaron D. Ames (arXiv) ↗. Samengevat door YourWally op basis van de publicatie van de onderzoekers.