BiGym 2.0 vergelijkt robotsoftware op twintig huishoudelijke taken
Een nieuwe onderzoeksomgeving gebruikt een gesimuleerde Unitree G1 voor onder meer borden verplaatsen en een vaatwasser bedienen. De tests vinden volledig in simulatie plaats.
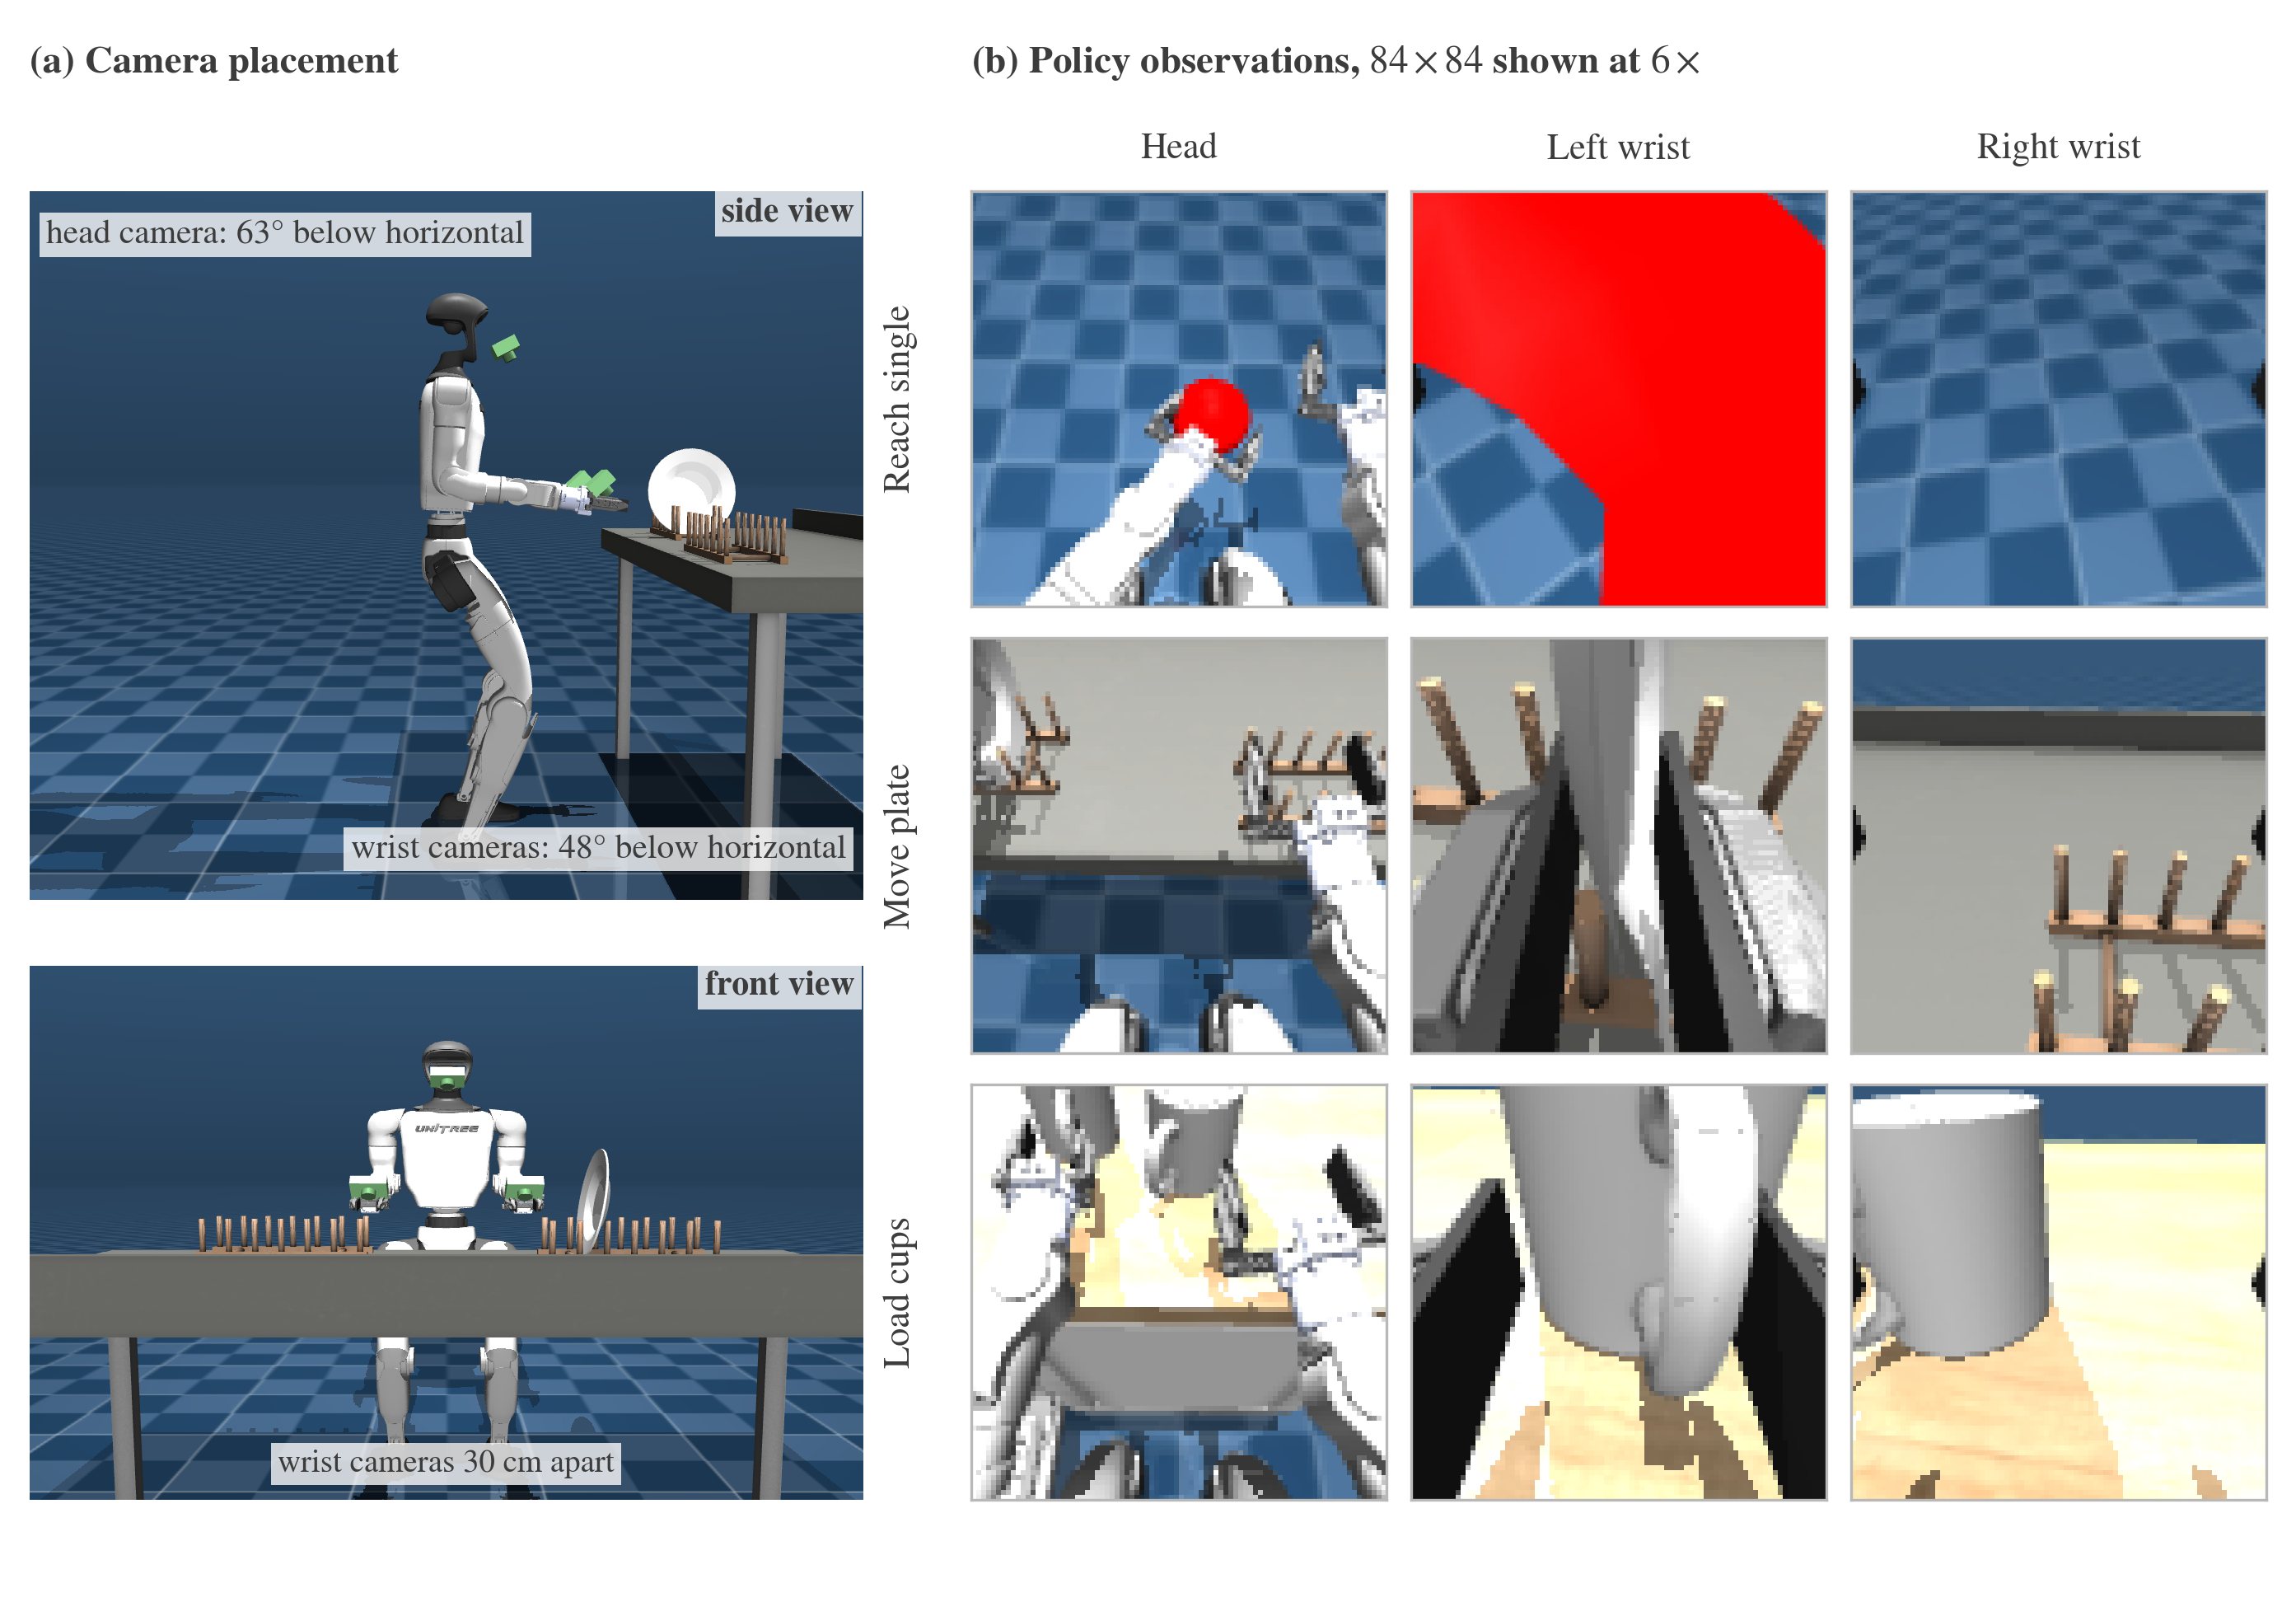
Zexi Zhang en medeonderzoekers presenteren in een preprint BiGym 2.0: twintig huishoudelijke taken voor een gesimuleerde Unitree G1. Per taak leveren zij zestig succesvolle menselijke voorbeelden, opgenomen via een VR-interface. Verschillende leermethoden en door AI-agents geschreven besturingsprogramma's worden vergeleken. Ze gebruiken dezelfde onderliggende besturing voor het hele lichaam, maar krijgen niet allemaal dezelfde hoeveelheid voorbeelden of hulpmiddelen. De resultaten laten geen methode zien die alle taken beheerst. Meerdere voorwerpen verplaatsen en blokken stapelen blijven lastig. De proefomgeving, voorbeelden en evaluatiegegevens zijn openbaar beschikbaar. Er zijn geen resultaten met een fysieke G1 gerapporteerd.
Wat betekent dit?
Een gedeelde testomgeving helpt om robotsoftware beter te vergelijken. Voor inzet thuis of op het werk is daarna een proef met echte voorwerpen nodig, inclusief fouten die een simulatie onvoldoende nabootst.
Bron: Zexi Zhang en medeonderzoekers, BiGym 2.0 ↗. Samengevat door YourWally op basis van de publicatie van de onderzoekers.