FORGE laat G1 lopen en hinkelen met één besturing
De onderzoekers meten 2,8 m/s op de fysieke G1. De hogere snelheid van 4 m/s blijft een simulatieproef.
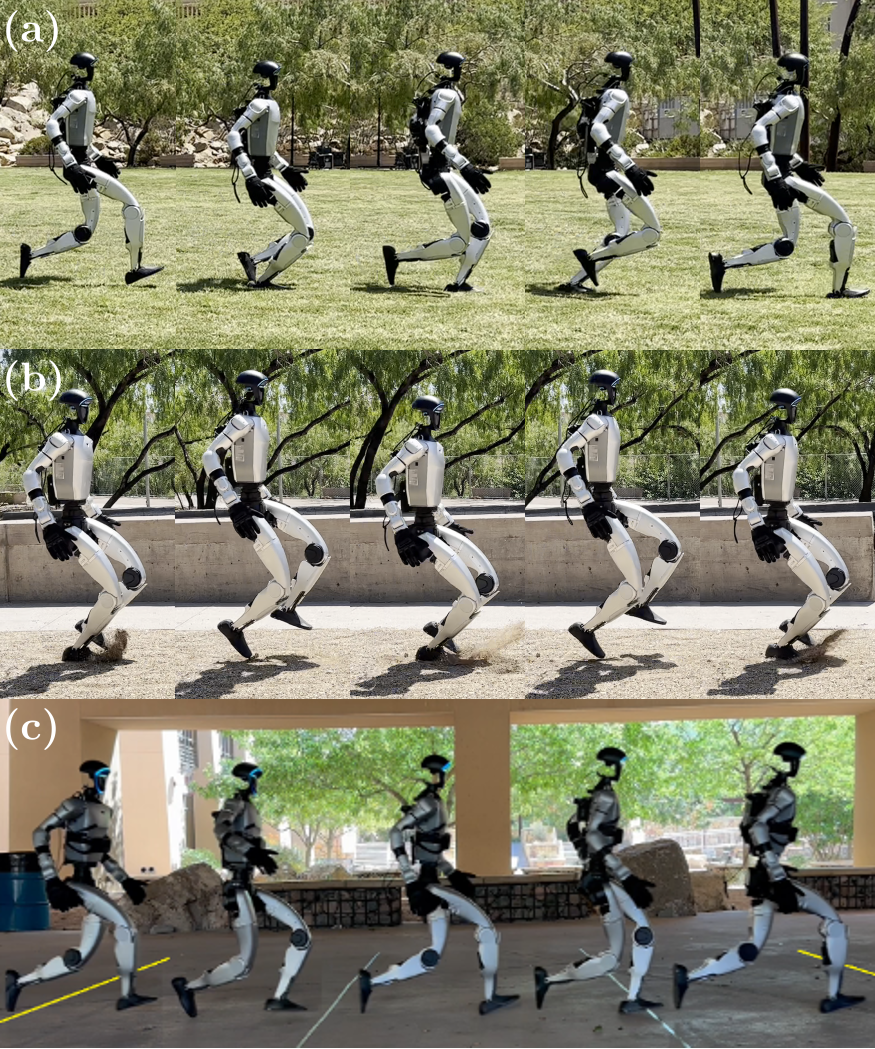
Onderzoekers van Caltech en de University of Texas at El Paso laten één besturing verschillende G1-bewegingen uitvoeren. FORGE leert eerst een vereenvoudigd bewegingsmodel en daarna een besturing voor het hele lichaam, beide in simulatie. Op de fysieke robot tonen ze onder meer zijwaarts stappen, draaien, lopen op gras en hinkelen op zand. Bewegingsmetingen gebruiken de eigen IMU en odometrie. Voor de hoogste fysieke snelheid gebruiken de auteurs een tijdmeting over 15 voet: ongeveer 2,8 m/s. De 4 m/s en langdurige hinkelbewegingen zijn alleen gesimuleerd. De arXiv-versie vermeldt acceptatie voor Humanoids 2026; het blijft onderzoek, zonder bewijs voor langdurige inzet op een werkplek.
Wat betekent dit?
Eén besturing voor meerdere bewegingen kan ontwikkeling vereenvoudigen. Voor praktisch gebruik tellen ook valgedrag, slijtage en prestaties tijdens langere proeven.
Bron: Adrian Ghansah en collega’s, FORGE ↗. Samengevat door YourWally op basis van de publicatie van de onderzoekers.